
Laden Sie die vollständigen Produktmaterialien im Download-Center herunter.
Produktüberblick
Die S10 Ultra ist eine industrielle dToF-RGB-D-Kamera für die 3D-Wahrnehmung im mittleren und großen Entfernungsbereich im Innen- und Außenbereich. Sie synchronisiert RGB- und Tiefendaten und verfügt über eine IMU mit einer Datenausgaberate von bis zu 200 Hz. Die Kamera arbeitet mit SLAM-Algorithmen wie FastLio und FastLio2, unterstützt Software-Trigger und ist als MIPI-Modul erhältlich.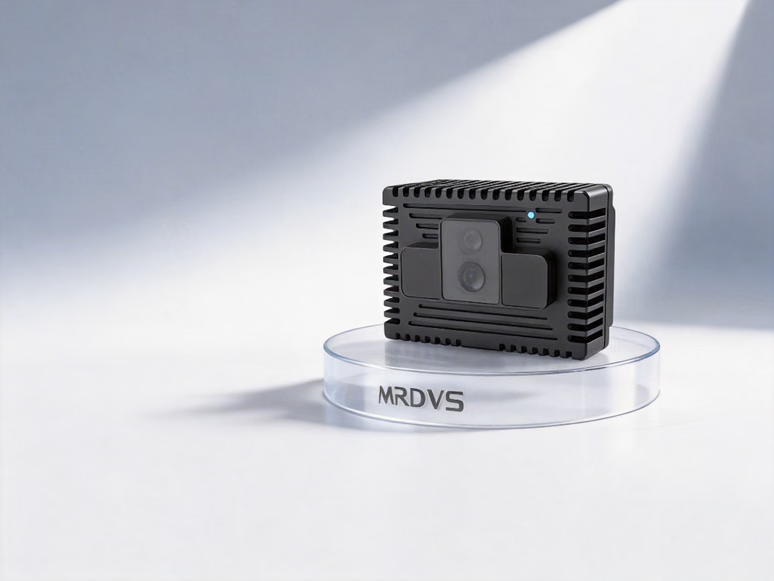
Funktionen und Anwendungen
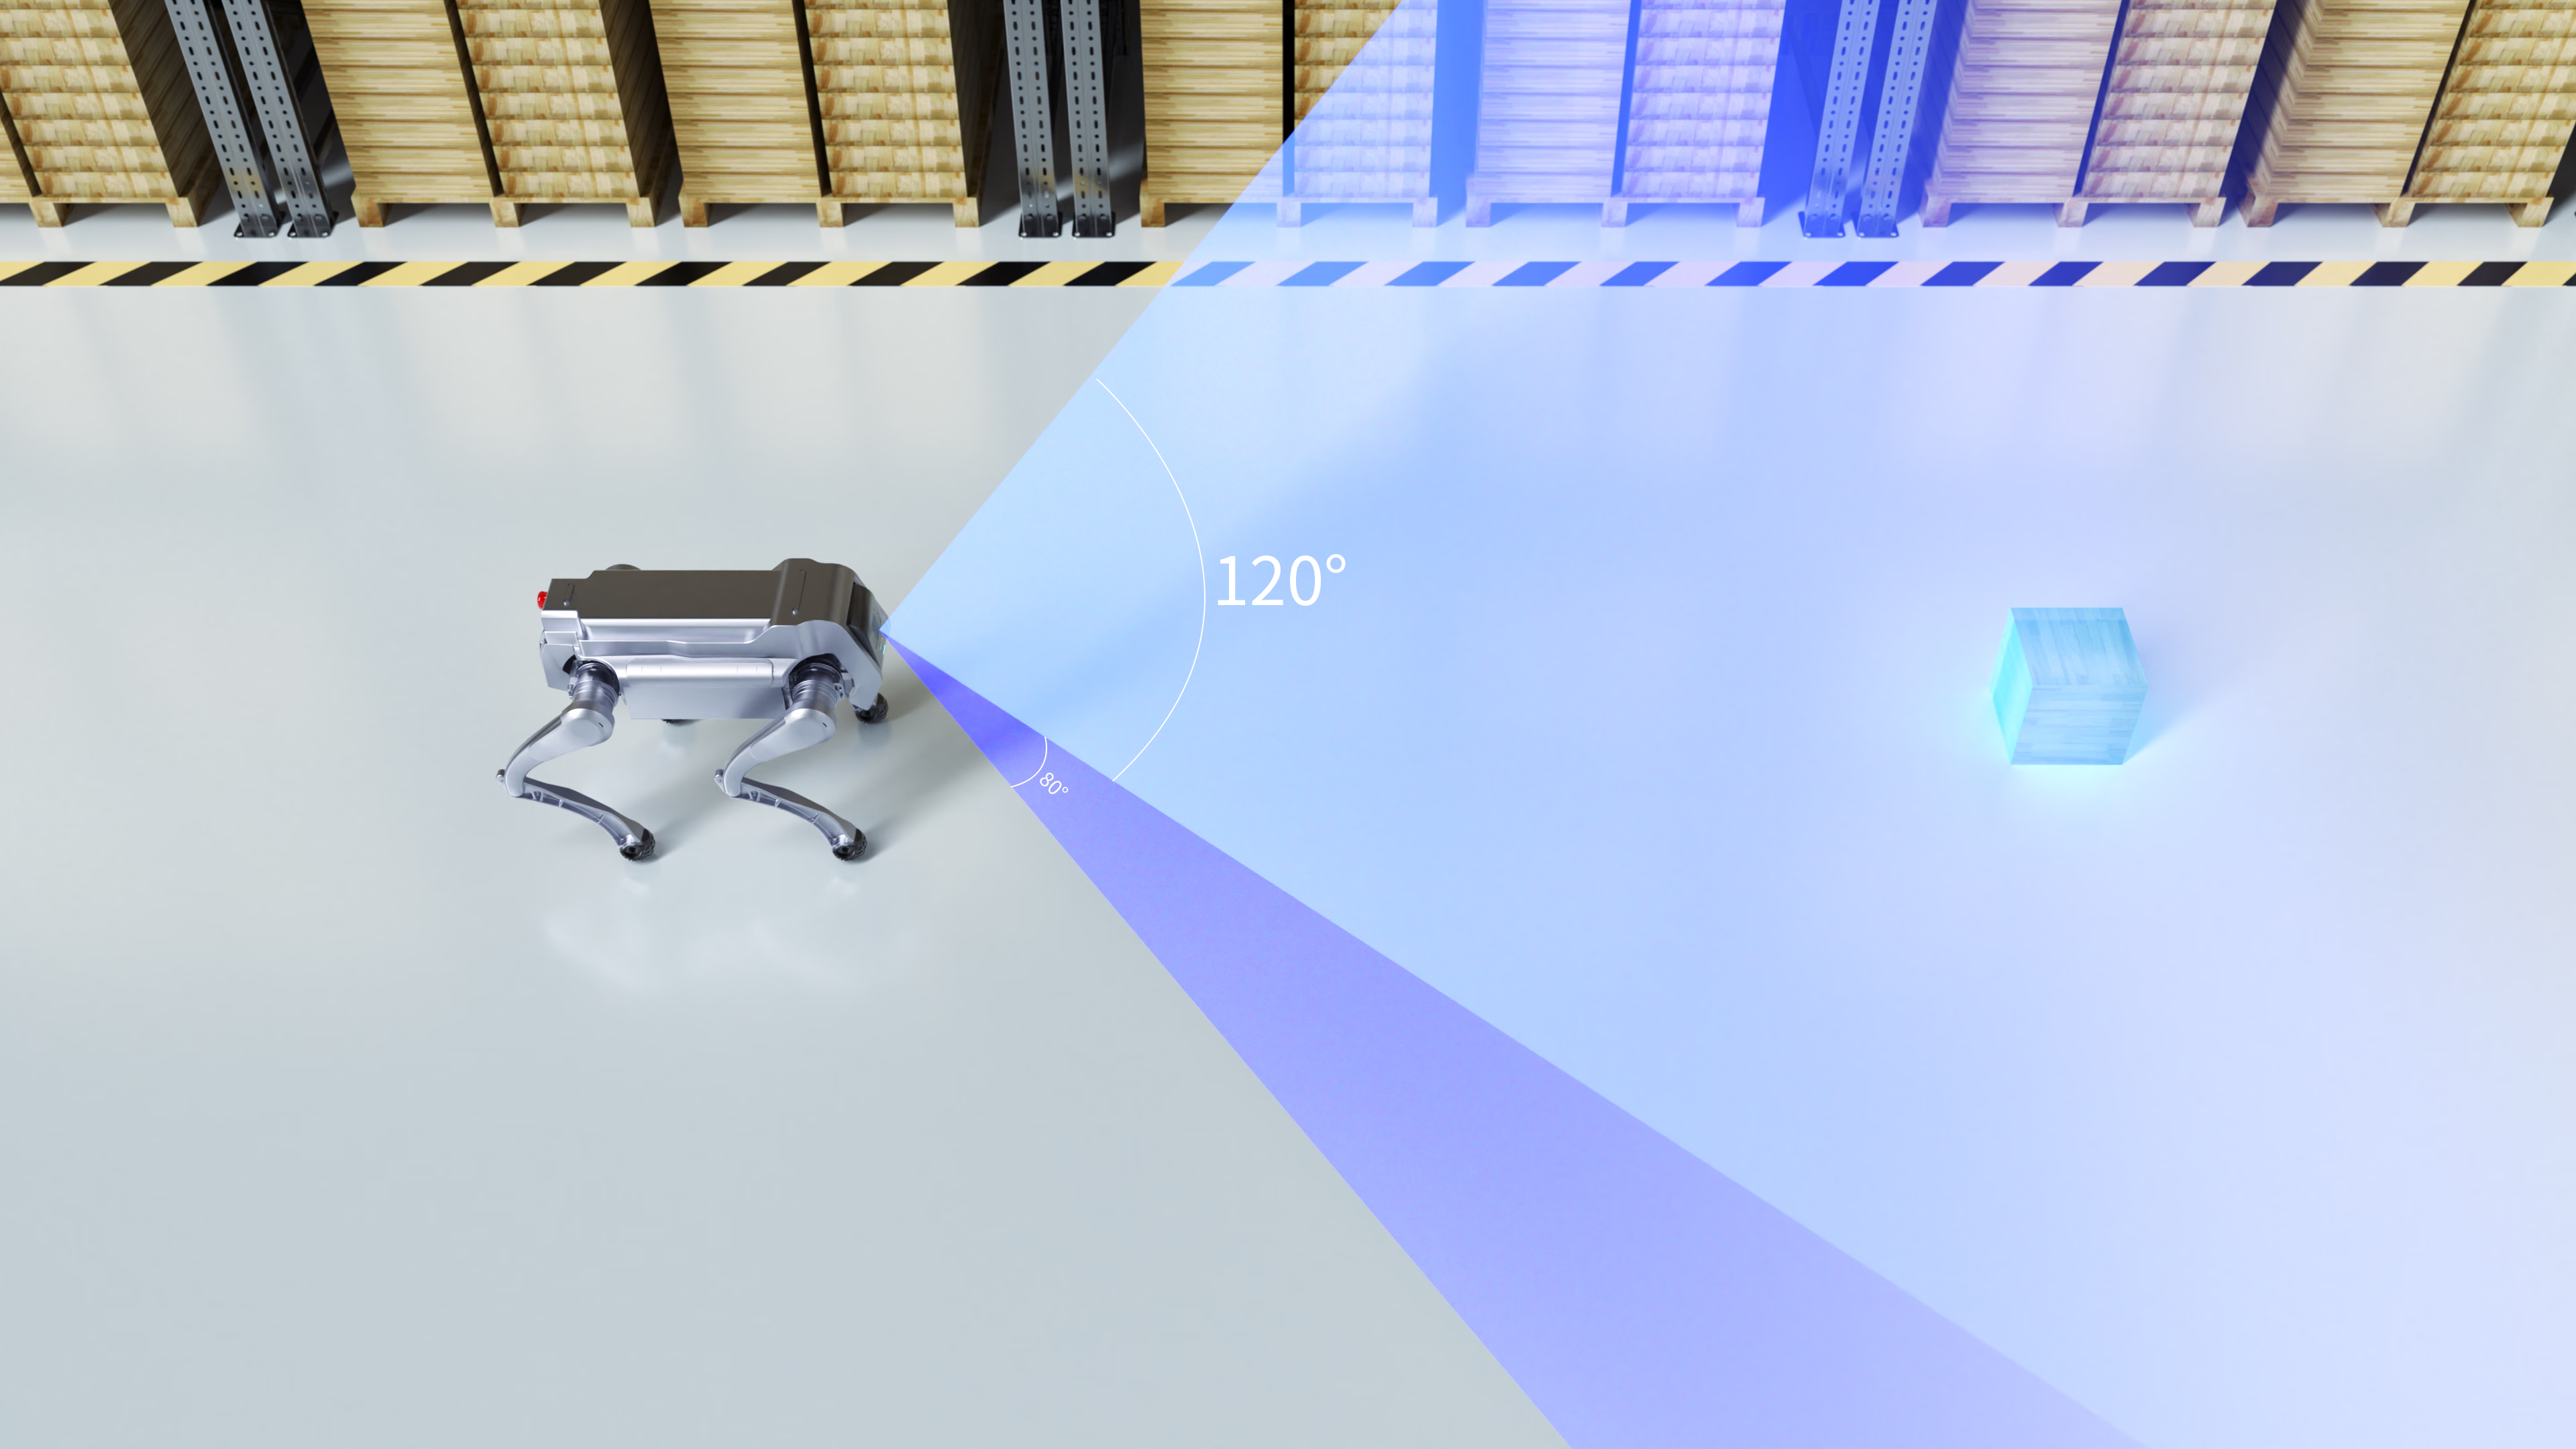
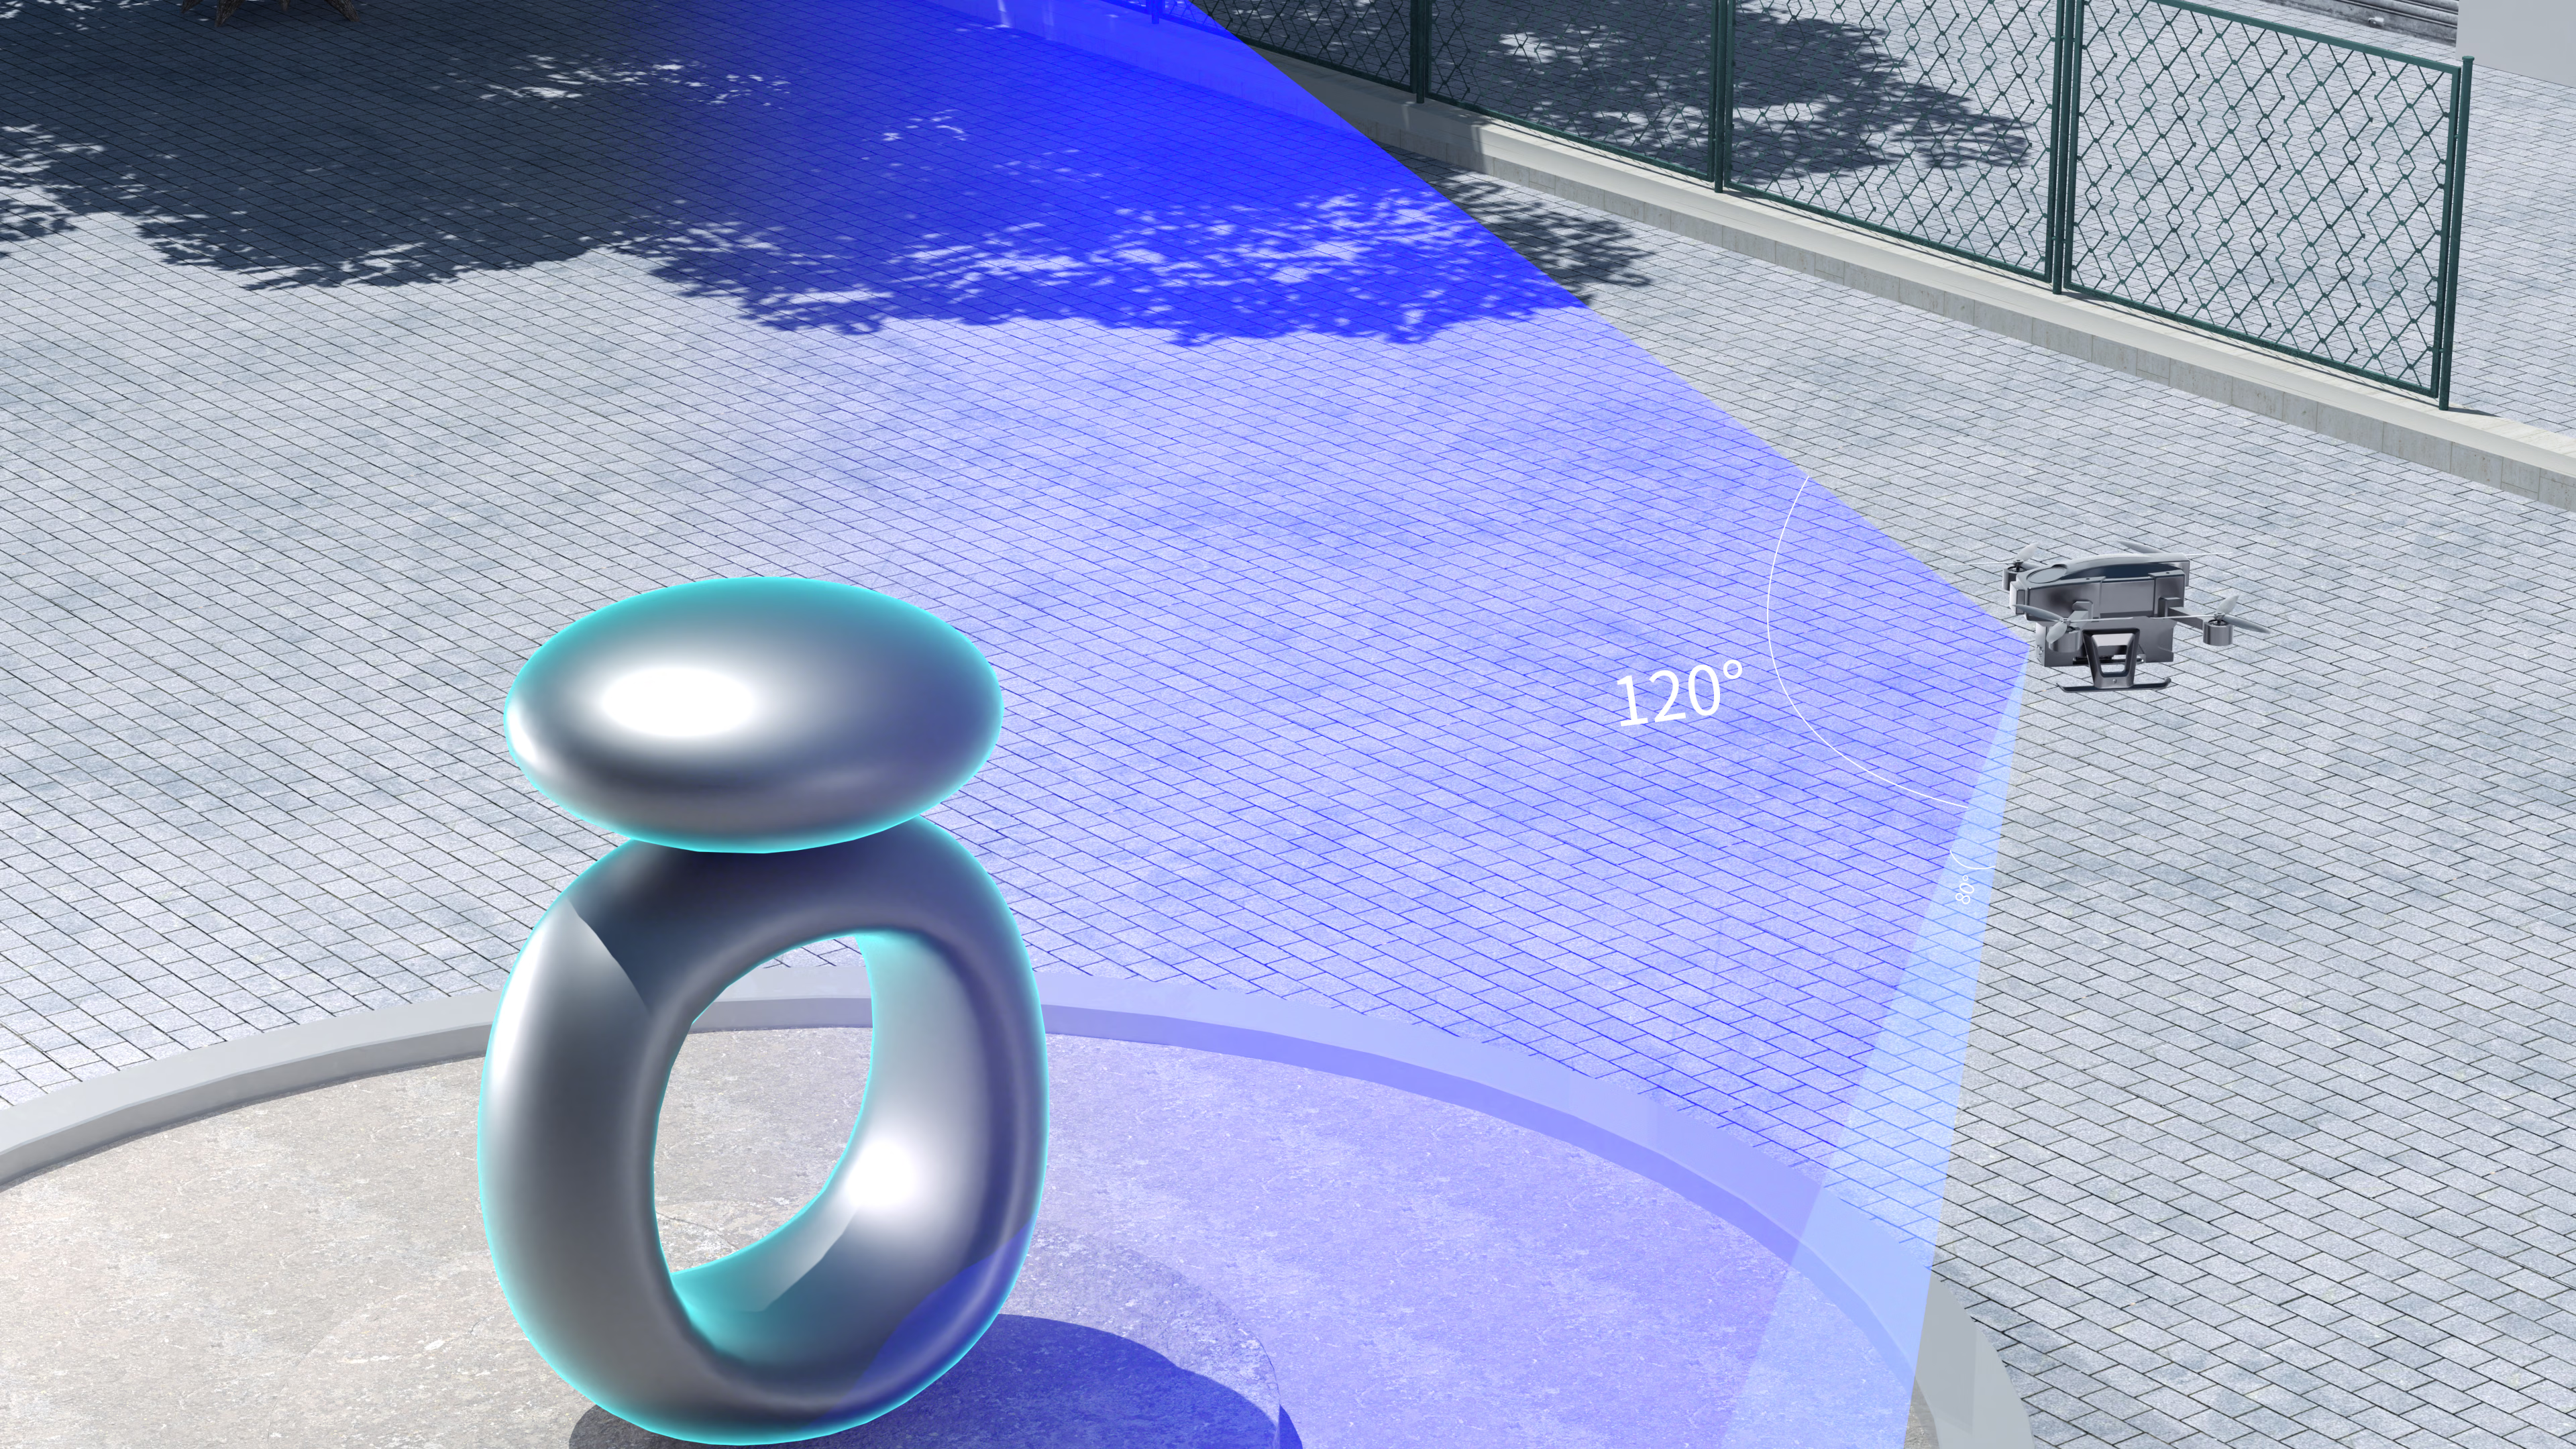
- dToF-Wahrnehmung im mittleren und großen Entfernungsbereich: Ein Messbereich von 0,2–42 m unterstützt Umgebungserfassung, Lokalisierung und Navigation für mobile Geräte.
- Synchronisierte Datenausgabe: Gibt Tiefen-, RGB- und IR-Amplitudendaten mit RGB-D-Ausrichtung aus.
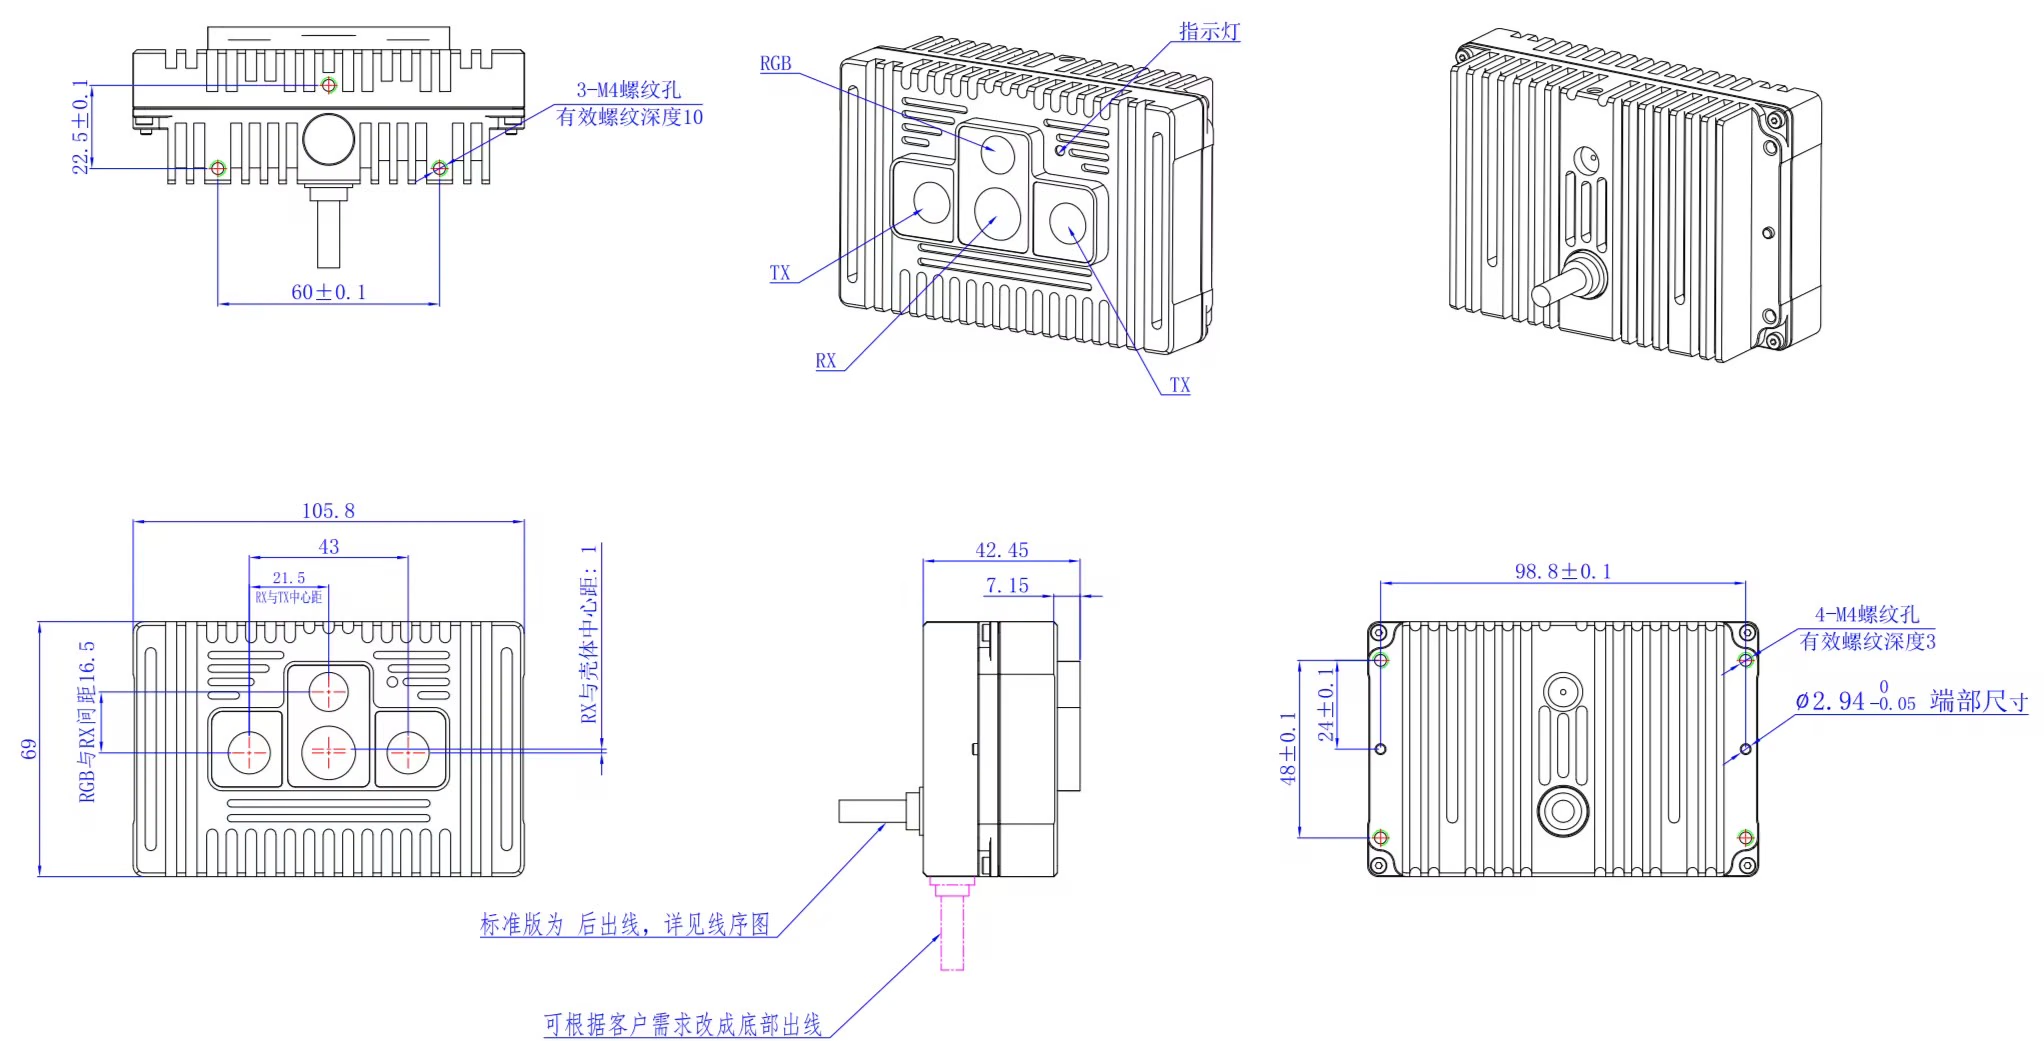
- Kompaktes Solid-State-Design: Enthält keine beweglichen Teile und misst 106 × 69 × 43 mm.
- IMU- und SLAM-Entwicklung: Stellt IMU-Daten mit 200 Hz für visuell-inertiale Lokalisierung und Kartierung bereit.
Spezifikationen
Mechanisches Design und Integration
Abmessungen und Erfassungsbereich
Umgebungsanforderungen
SDK
Konfigurieren und entwickeln Sie mit der MRDVS-Host-Anwendung und dem SDK. Synchronisieren Sie für SLAM-Anwendungen die Uhren von Kamera, IMU und Host entsprechend dem ausgewählten Algorithmus.Installationsanforderungen
Diese Bedingungen vermeiden
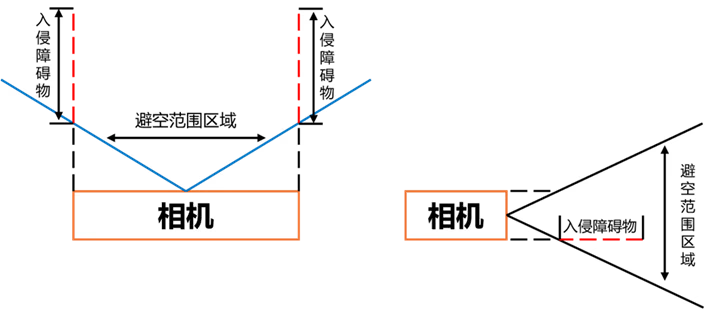
- Abgeschnittenes Sichtfeld: Rahmen, Rippen, Öffnungen oder eine außermittige Montage können Blindbereiche und falsche Ziele im Nahbereich erzeugen.
- Reflexionen und Mehrwegeffekte im Nahbereich: Enge Räume, poliertes Metall und Spiegel können Entfernungen verzerren oder lokale Bereiche sättigen.
- Optische Störungen durch Fenster: Gewöhnliches Glas, Acryl, Staub und Kondenswasser können Artefakte, Signaldämpfung oder ein niedrigeres Signal-Rausch-Verhältnis verursachen. Validieren Sie die Installation, bevor Sie ein Schutzfenster hinzufügen.
- Montagebelastung oder schlechte Wärmeableitung: Zu starkes Anziehen kann die optische Achse beeinflussen. Sorgen Sie in geschlossenen Räumen für einen Wärmeableitungspfad, um die Stabilität der Entfernungsmessung zu erhalten.
Erste Verbindung
1
Gerät anschließen
Versorgen Sie die Kamera mit 12–27 VDC / 3 A und verbinden Sie sie über ein Cat-6-Ethernetkabel oder ein besseres Kabel mit dem Computer. Eine langsam blinkende blaue Anzeige signalisiert eine normale Stromversorgung.
2
Netzwerk konfigurieren
Die werkseitige Standard-IP-Adresse der Kamera ist
192.168.100.82. Stellen Sie den Computer auf dasselbe Subnetz ein und vergewissern Sie sich, dass die Firewall die Gerätekommunikation nicht blockiert.3
Stream prüfen
Öffnen Sie die Kamera in der Host-Anwendung und vergewissern Sie sich, dass das Bild klar und der Stream stabil ist. Konfigurieren Sie bei Bedarf Bild-, Algorithmus- und andere Geräteparameter.
LxCameraViewer-Oberfläche
LxCameraViewer zeigt Tiefen-, IR-Amplituden-, Punktwolken- und RGB-Bilder an und konfiguriert grundlegende Kamera- und Algorithmusparameter.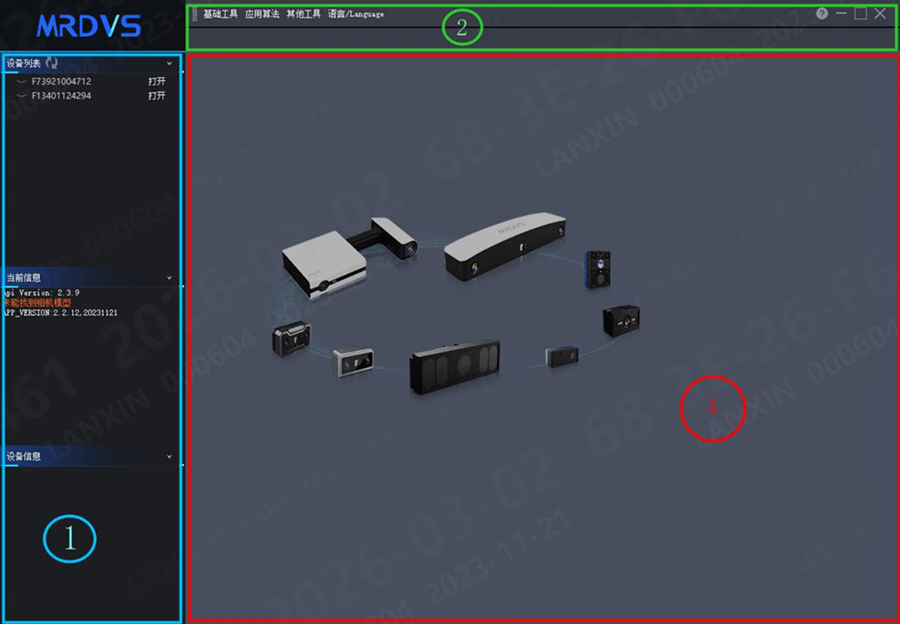
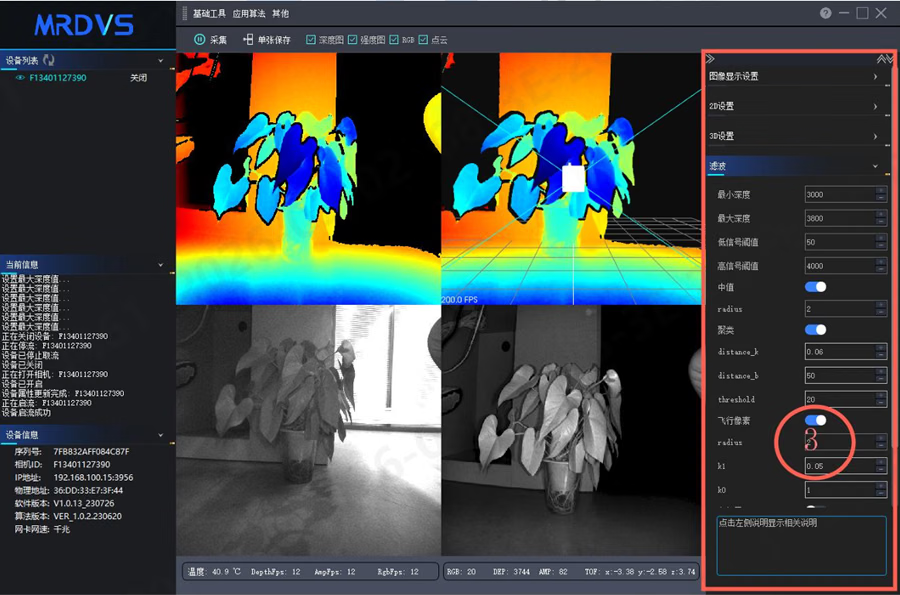
- Wählen Sie eine Kamera in der Geräteliste aus und klicken Sie auf Open oder Close.
- Verwenden Sie Capture, um das Streaming zu starten oder zu stoppen, und Save frame, um aktive Streams zu speichern.
- Wählen Sie Depth, Intensity, RGB oder Point cloud, um die angezeigten Daten auszuwählen.
- Konfigurieren Sie Gerätefunktionen unter Basic tools, Application algorithms und Other.
Sicherheit und Fehlerbehebung
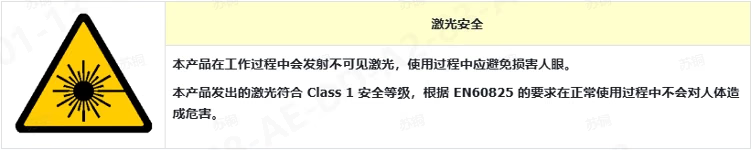
Lasersicherheit
Fehlerbehebung
Verwandte Informationen
IROS 2025
Die S10 Ultra wurde auf der IROS 2025 als repräsentatives Produkt vorgestellt.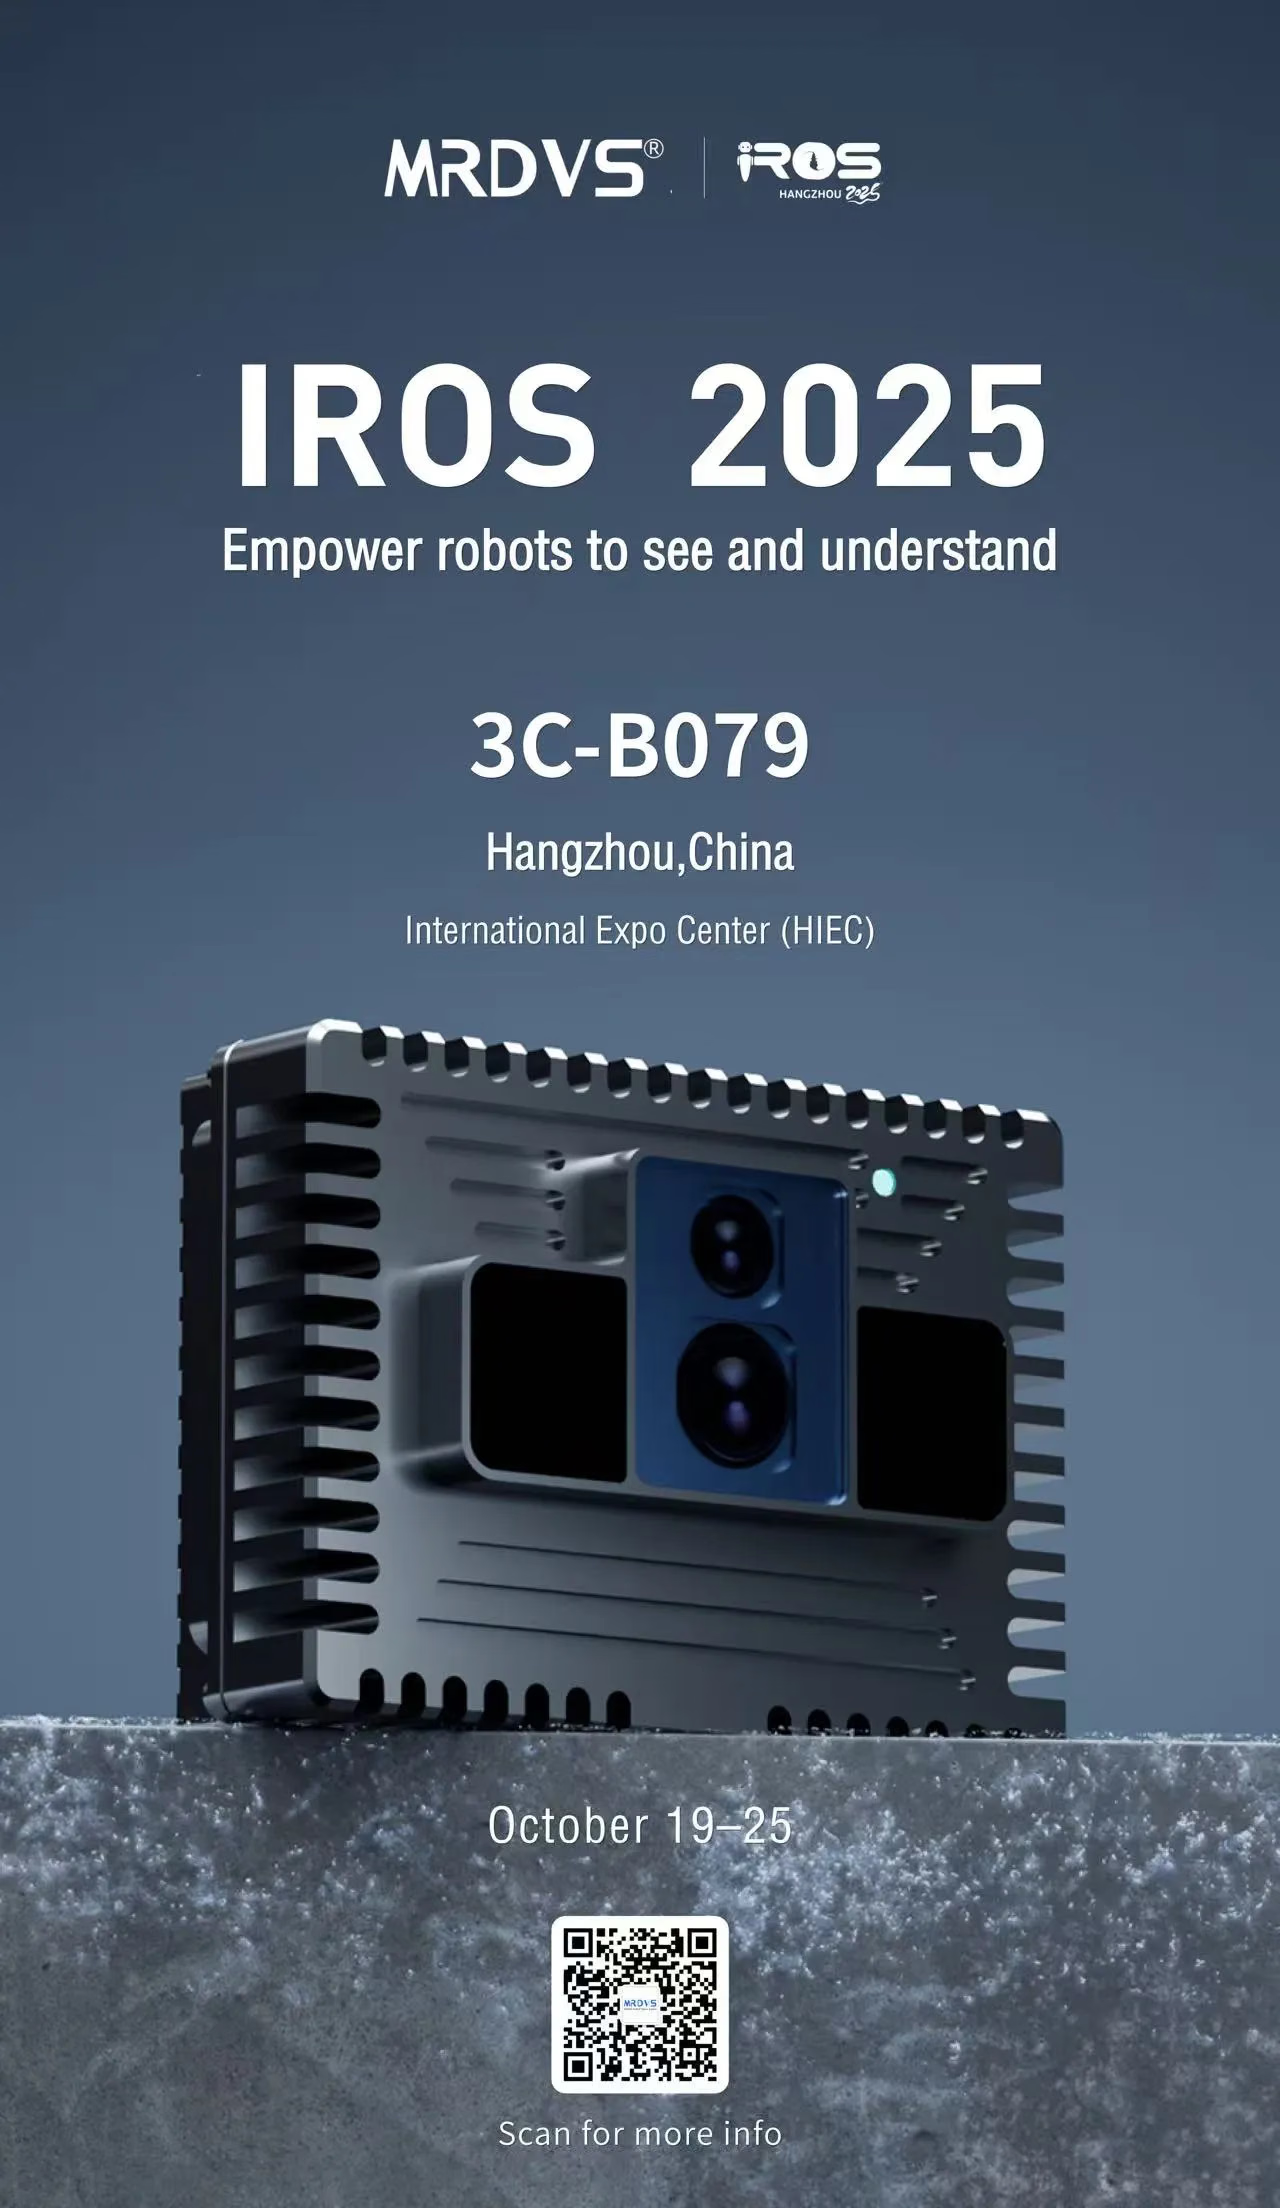
Fallstudie: autonomer Gabelstapler
Sehen Sie eine 3D-Wahrnehmungsanwendung für autonome Gabelstapler.
Fallstudie: AMR mit Unterfahrbereich
Sehen Sie eine Anwendung zur Vermeidung niedriger Hindernisse.
Fallstudie: humanoider Roboter auf Rädern
Sehen Sie eine Anwendung zur 3D-Hindernisvermeidung für humanoide Roboter auf Rädern.