
Descarga los materiales completos del producto desde el Centro de descargas.
Descripción general del producto
La S10 Ultra es una cámara RGB-D dToF industrial para la percepción 3D de media y larga distancia en interiores y exteriores. Sincroniza los datos RGB y de profundidad e integra una IMU con una frecuencia de salida de datos de hasta 200 Hz. La cámara funciona con algoritmos SLAM como FastLio y FastLio2, admite disparo por software y está disponible como módulo MIPI.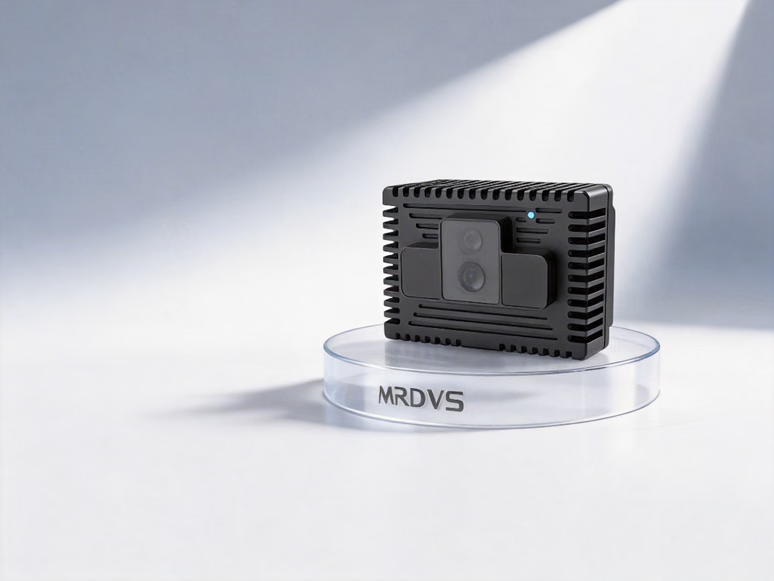
Características y aplicaciones
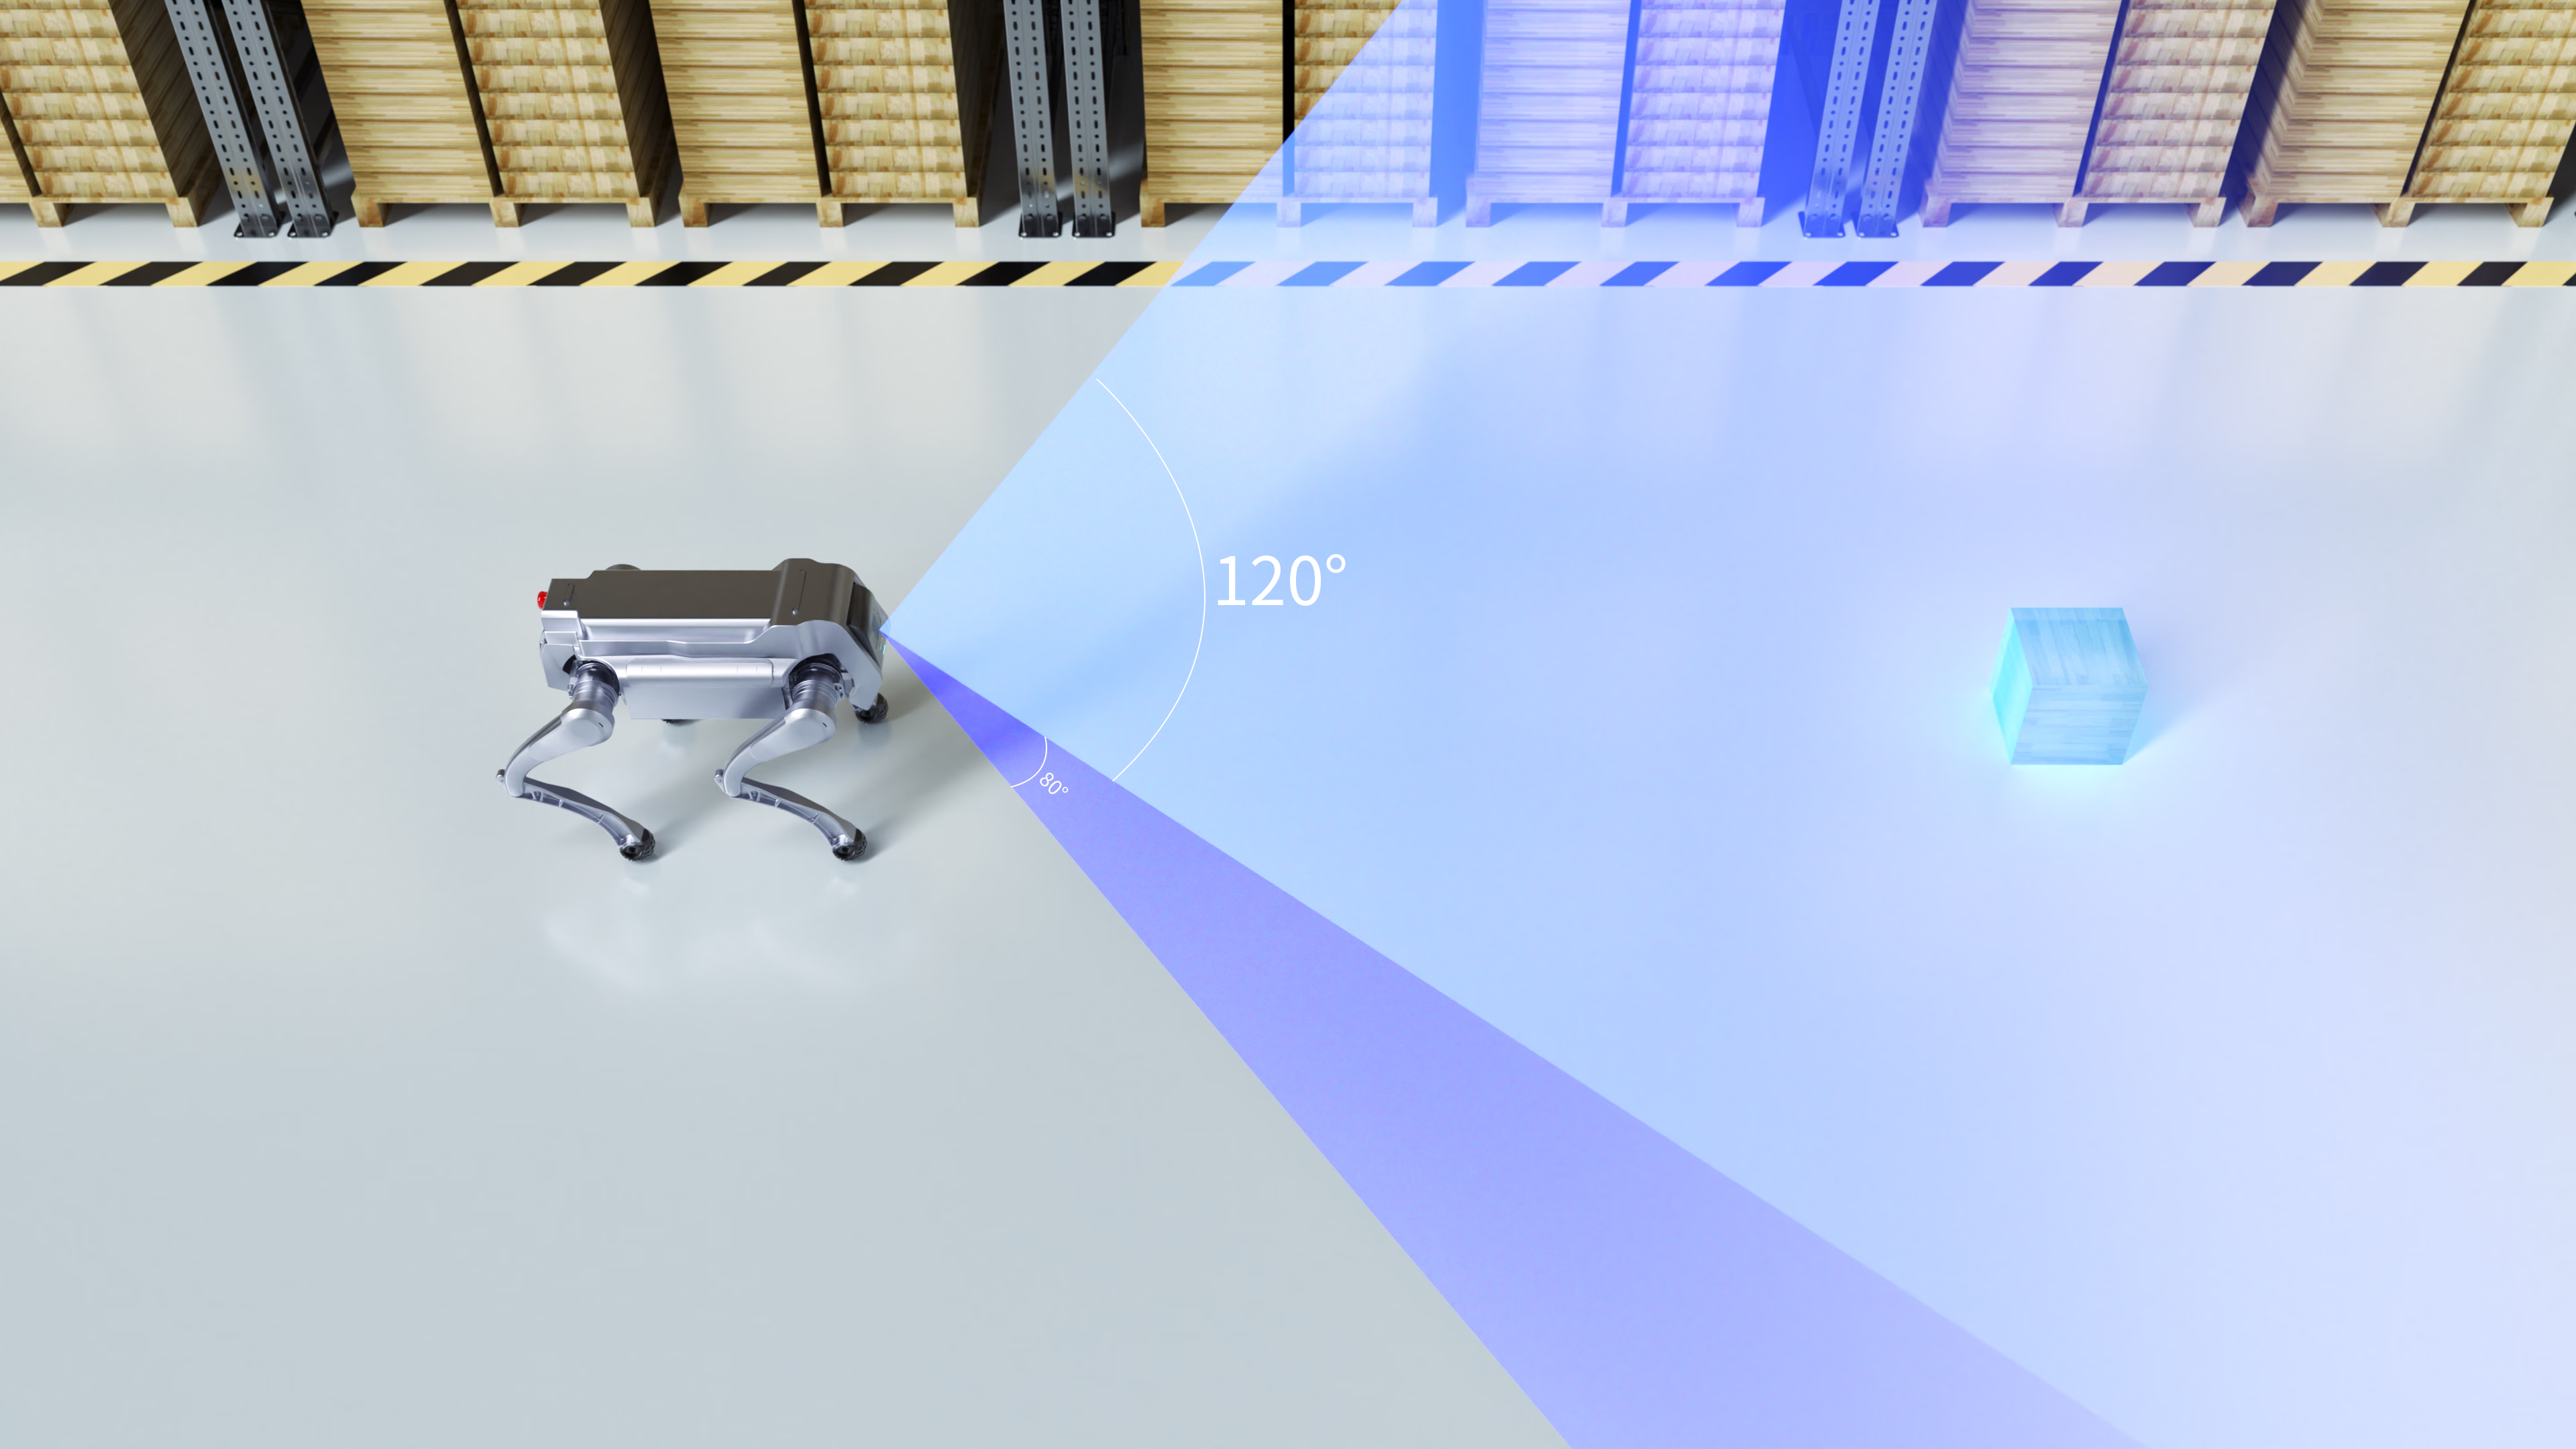
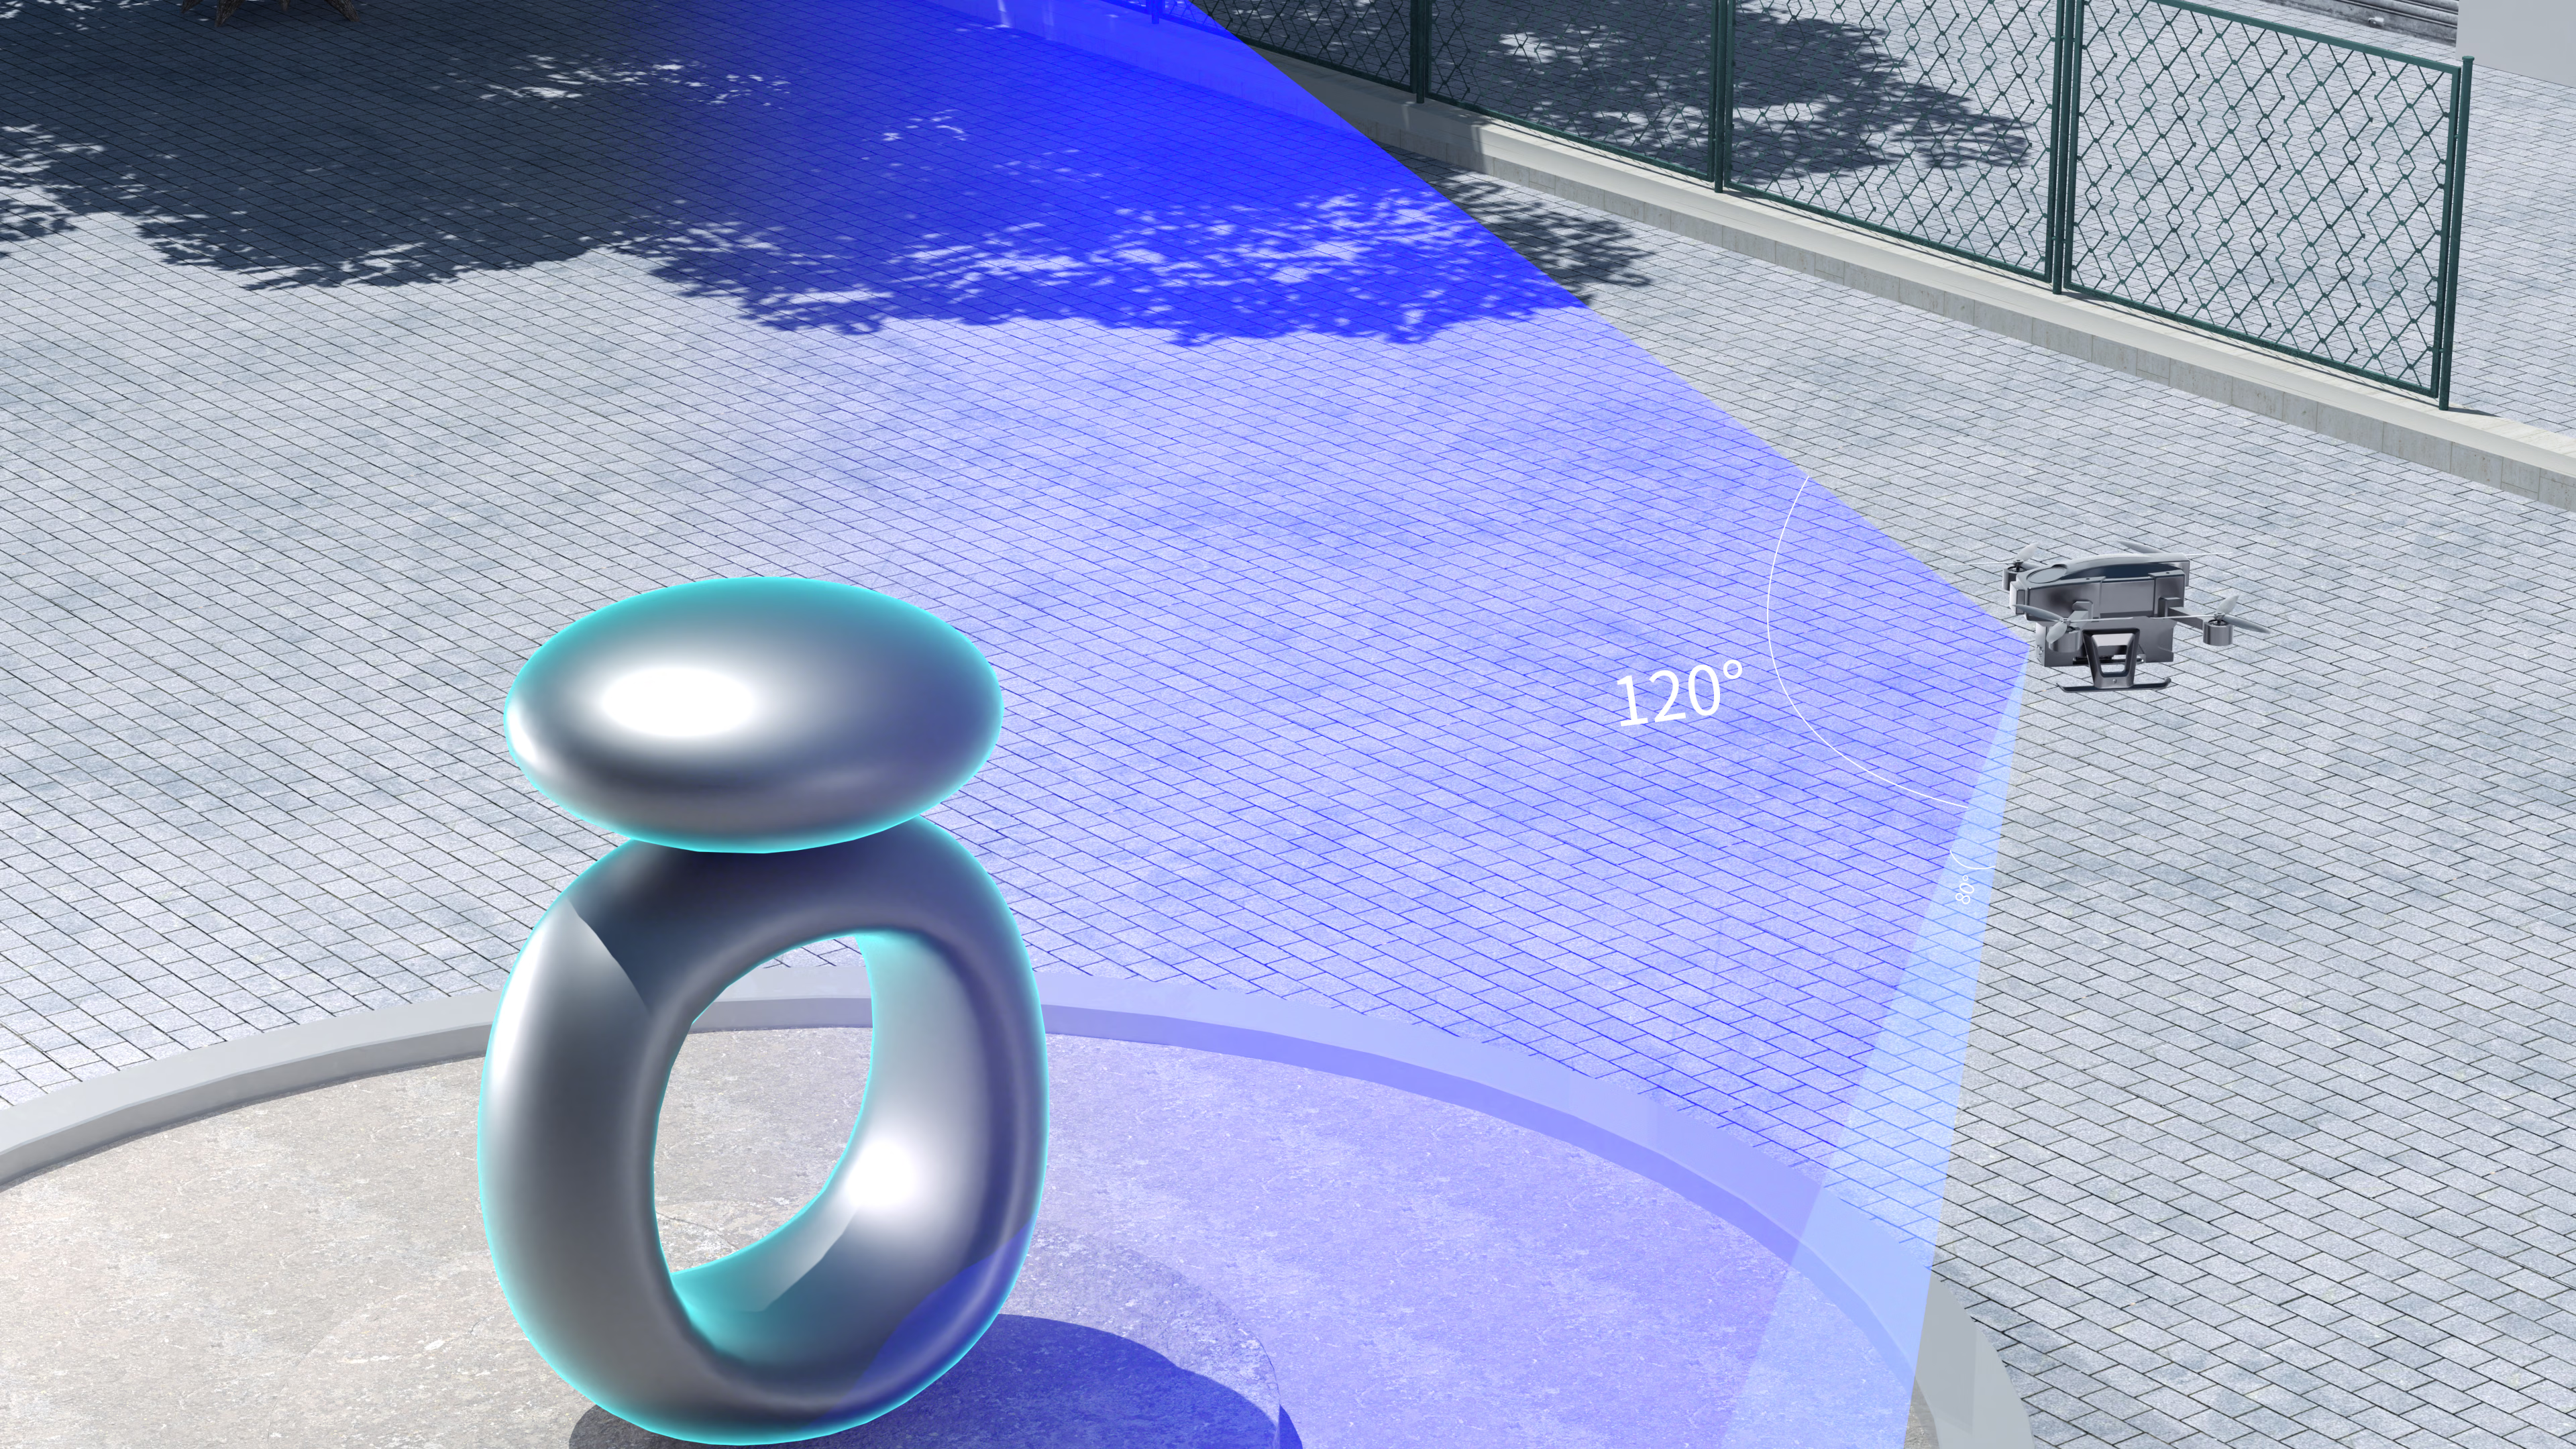
- Percepción dToF de media y larga distancia: un alcance de medición de 0.2–42 m permite la percepción del entorno, la localización y la navegación de dispositivos móviles.
- Salida de datos sincronizada: emite datos de profundidad, RGB y amplitud IR con alineación RGB-D.
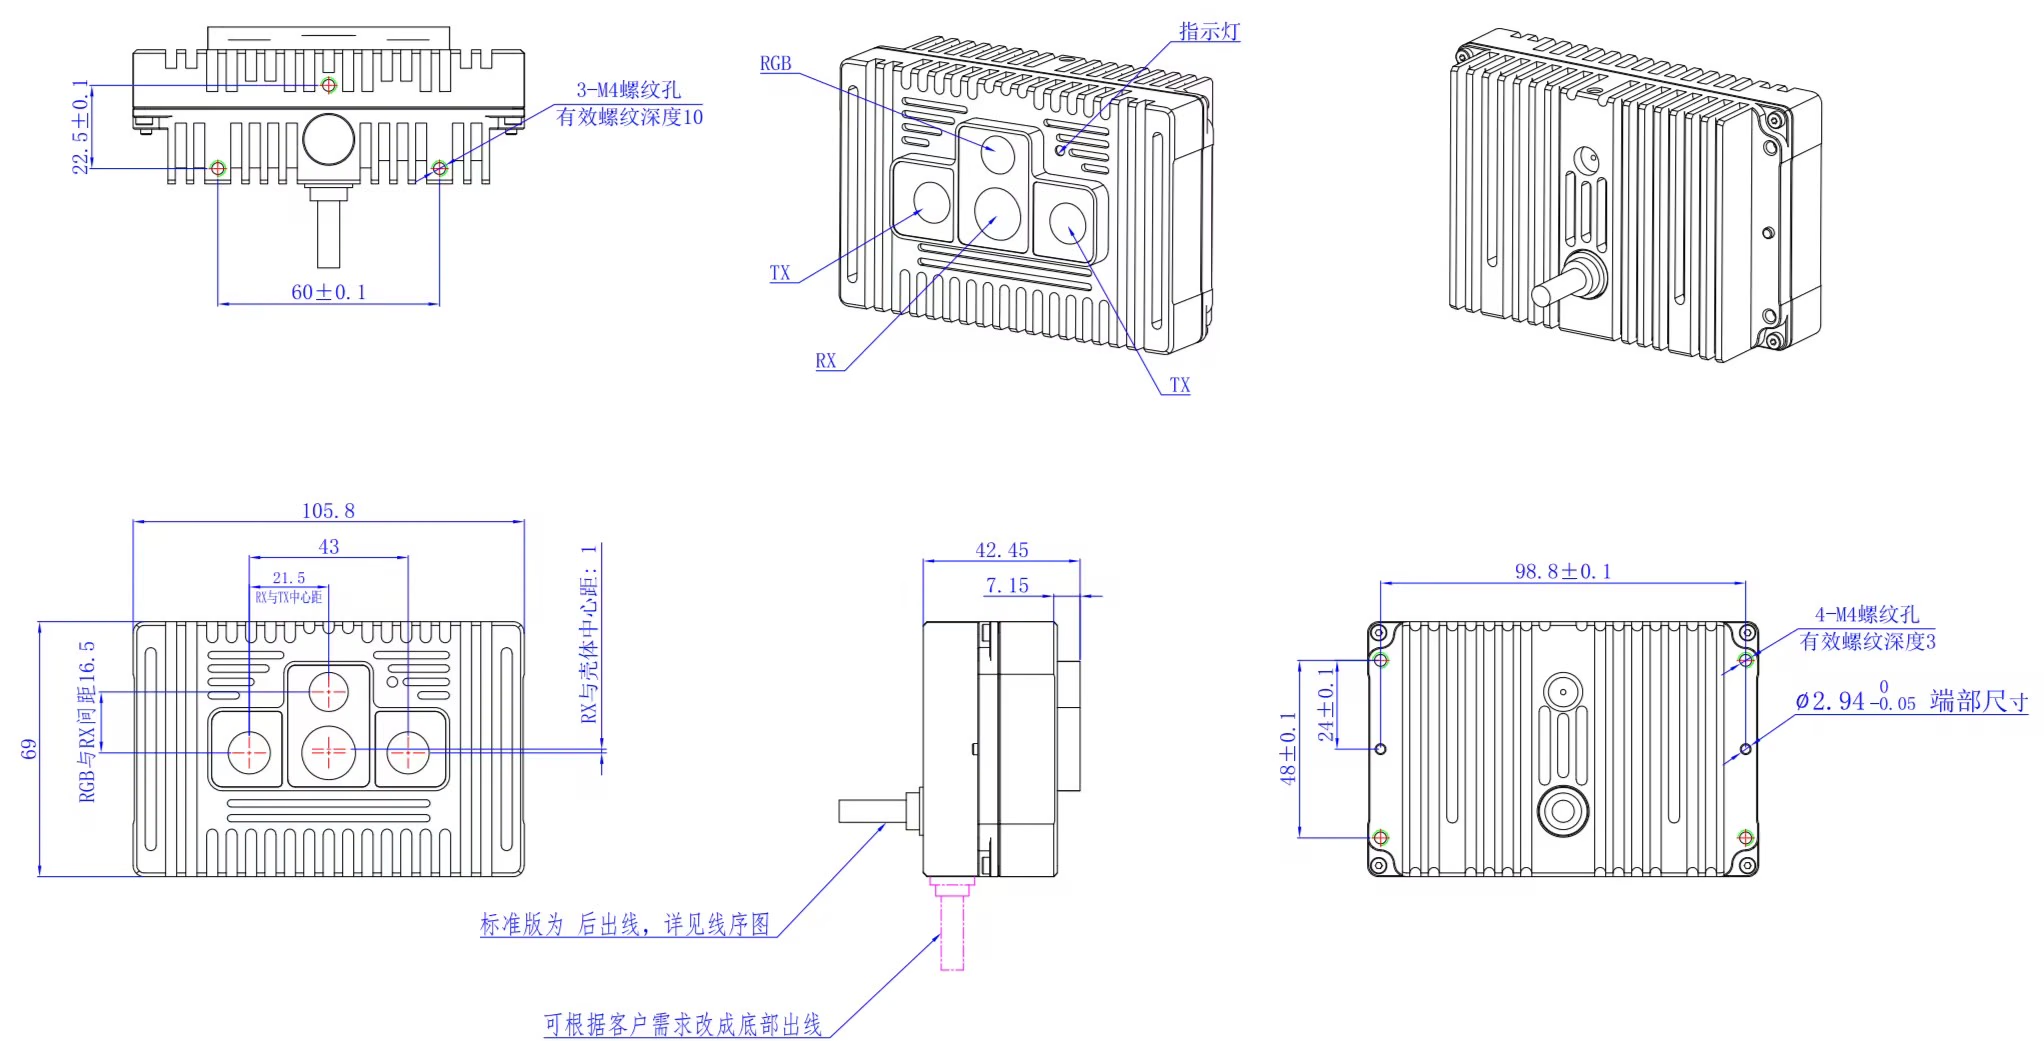
- Diseño compacto de estado sólido: no contiene piezas móviles y mide 106 × 69 × 43 mm.
- Desarrollo con IMU y SLAM: proporciona datos de la IMU a 200 Hz para la localización y el mapeo visual-inercial.
Especificaciones
Diseño mecánico e integración
Dimensiones y alcance de detección
Requisitos ambientales
SDK
Configura y desarrolla con la aplicación host y el SDK de MRDVS. Para aplicaciones SLAM, sincroniza los relojes de la cámara, la IMU y el host según el algoritmo seleccionado.Requisitos de instalación
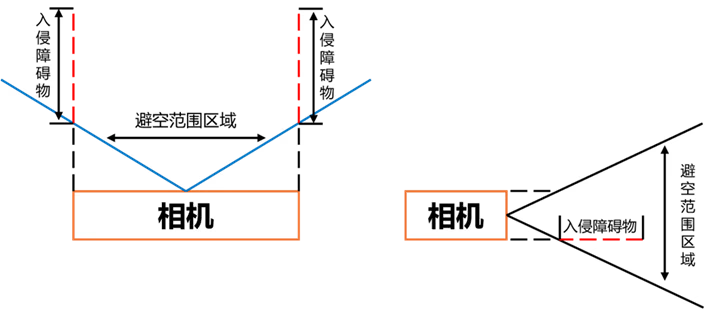
Condiciones que se deben evitar
- Campo de visión recortado: los marcos, nervaduras, aberturas o un montaje descentrado pueden crear puntos ciegos y objetivos falsos en el campo cercano.
- Reflexiones y trayectorias múltiples en el campo cercano: los espacios confinados, el metal pulido y los espejos pueden distorsionar la distancia o saturar áreas locales.
- Interferencia óptica de las ventanas: el vidrio ordinario, el acrílico, el polvo y la condensación pueden causar artefactos, atenuación de la señal o una relación señal-ruido menor. Valida la instalación antes de añadir una ventana protectora.
- Tensión de montaje o disipación térmica deficiente: apretar demasiado puede afectar al eje óptico; proporciona una vía de disipación térmica en espacios cerrados para mantener la estabilidad de la medición de distancia.
Primera conexión
1
Conectar el dispositivo
Alimenta la cámara con una fuente de 12–27 VCC / 3 A y conéctala al ordenador mediante un cable Ethernet Cat 6 o superior. Un indicador azul que parpadea lentamente indica que la alimentación es normal.
2
Configurar la red
La dirección IP predeterminada de fábrica de la cámara es
192.168.100.82. Configura el ordenador en la misma subred y asegúrate de que el firewall no bloquee la comunicación con el dispositivo.3
Verificar la transmisión
Abre la cámara en la aplicación host y confirma que la imagen sea clara y la transmisión estable. Configura los parámetros de imagen, algoritmos y demás parámetros del dispositivo según sea necesario.
Interfaz de LxCameraViewer
LxCameraViewer muestra imágenes de profundidad, amplitud IR, nube de puntos y RGB, y configura los parámetros básicos de la cámara y los algoritmos.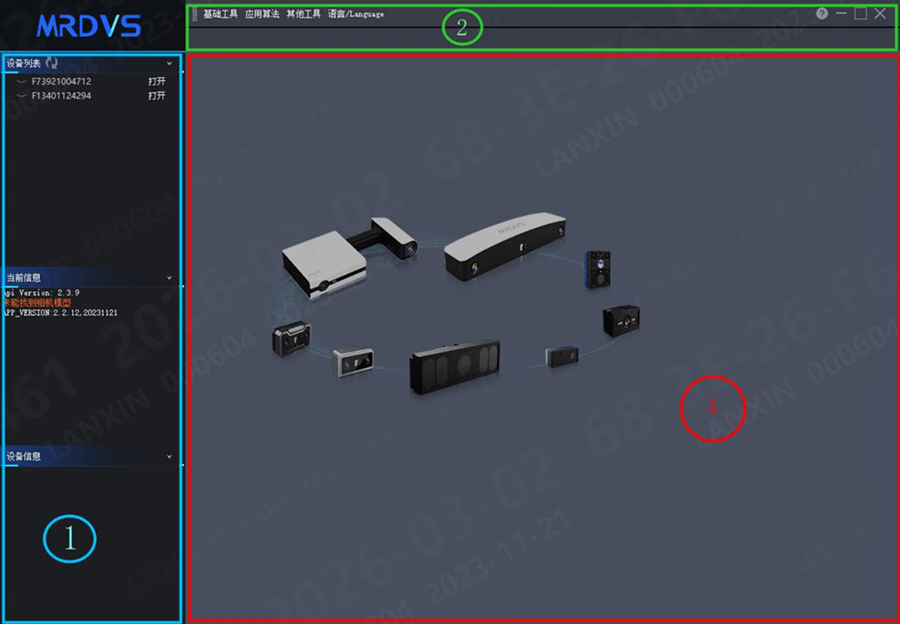
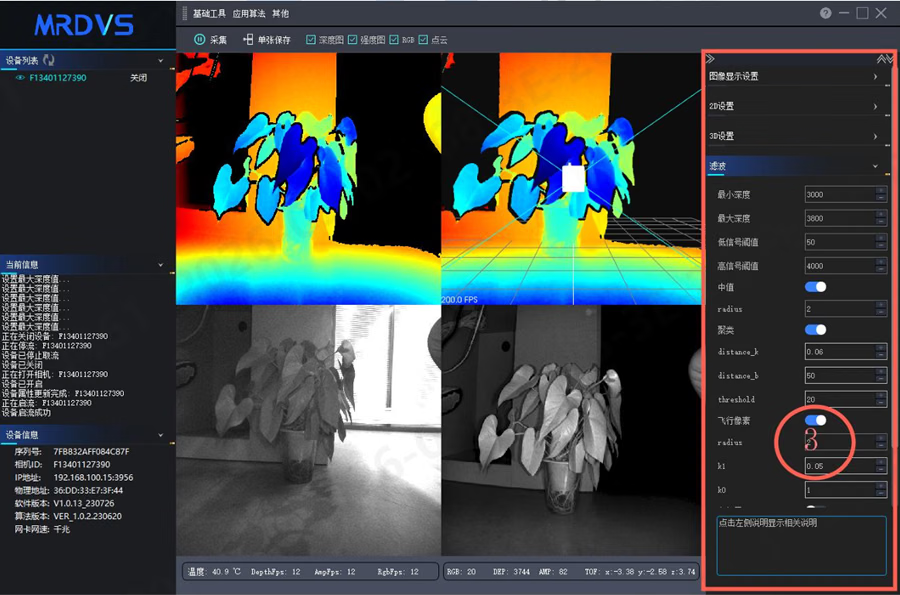
- Selecciona una cámara en la lista de dispositivos y haz clic en Abrir o Cerrar.
- Usa Capturar para iniciar o detener la transmisión y Guardar fotograma para guardar las transmisiones activas.
- Selecciona Profundidad, Intensidad, RGB o Nube de puntos para elegir los datos que se muestran.
- Configura las funciones del dispositivo en Herramientas básicas, Algoritmos de aplicación y Otros.
Seguridad y solución de problemas
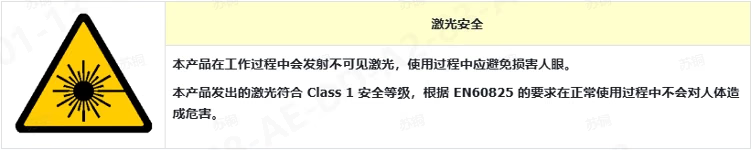
Seguridad del láser
Solución de problemas
Información relacionada
IROS 2025
La S10 Ultra se presentó como producto representativo en IROS 2025.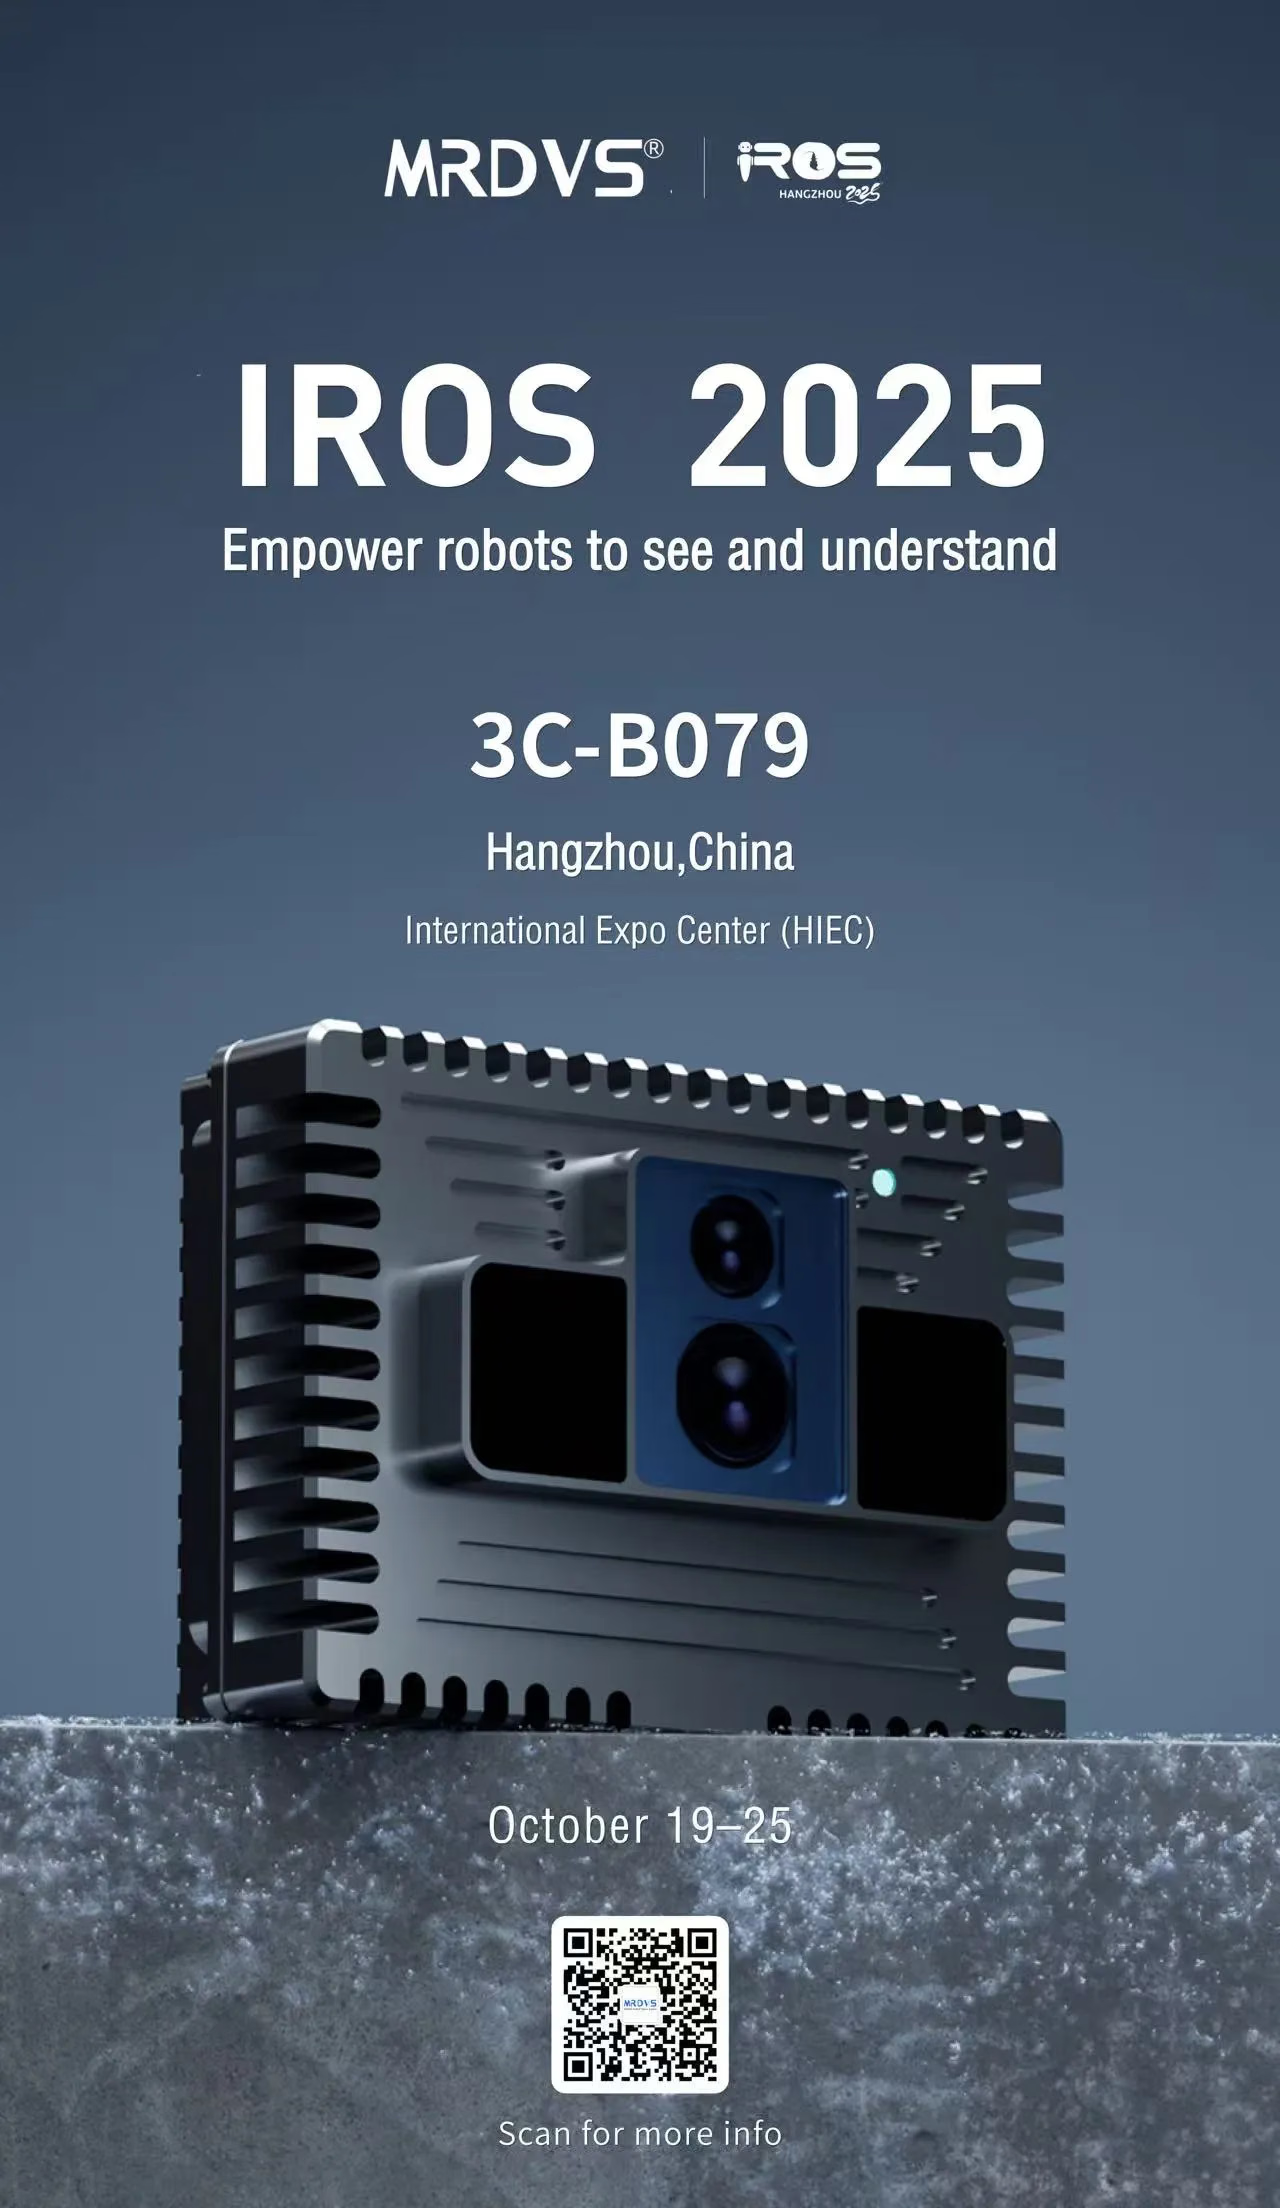
Caso de carretilla elevadora autónoma
Consulta una aplicación de percepción 3D para carretillas elevadoras autónomas.
Caso de AMR de desplazamiento bajo
Consulta una aplicación para evitar obstáculos bajos.
Caso de robot humanoide con ruedas
Consulta una aplicación de evitación de obstáculos 3D para robots humanoides con ruedas.