
Arquitectura de la solución
La solución combina un sistema de localización de carretillas manuales con un sistema de reconocimiento del estado de las ubicaciones de almacenamiento. El primero proporciona la posición y la pose de la carretilla; el segundo proporciona la ocupación y el estado de la carga. Ambos flujos de datos se pueden enviar a un sistema de nivel superior para el despacho de tareas y el seguimiento de cargas.Localización de carretillas manuales
Monta una cámara de visión 3D en la parte superior de la carretilla. El sistema realiza la localización mediante características naturales del techo y las paredes, con asistencia de una IMU. Los registros del proyecto indican una precisión de posicionamiento de 1–5 cm; la precisión real depende de las características del sitio, la instalación y la calibración.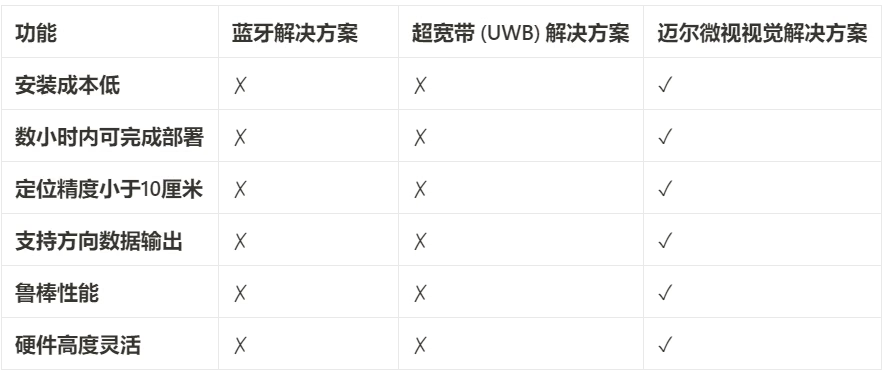
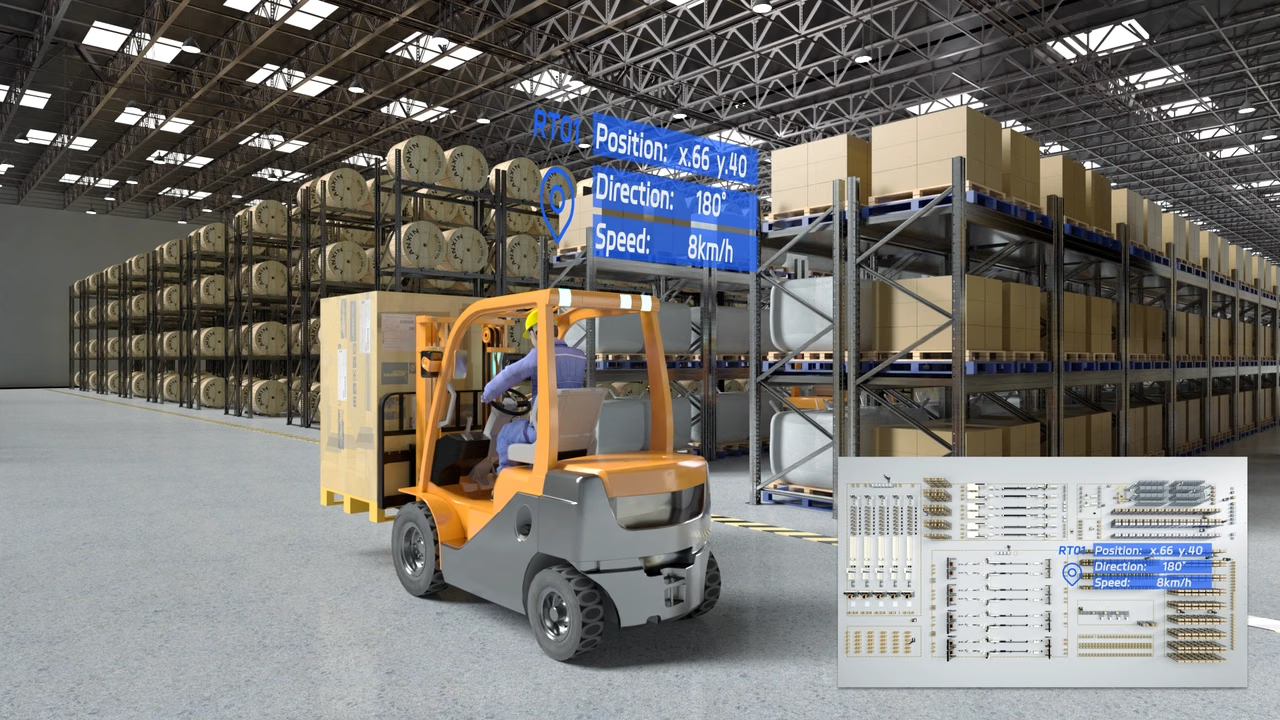
Reconocimiento del estado de las ubicaciones de almacenamiento
Una cámara RGB-D captura información 3D y de color para identificar si una ubicación contiene una carga, cómo está colocada y si la ocupación es anómala. El algoritmo puede distinguir categorías de carga cuando es necesario, y los resultados obtenidos en la cámara se pueden enviar al sistema de despacho.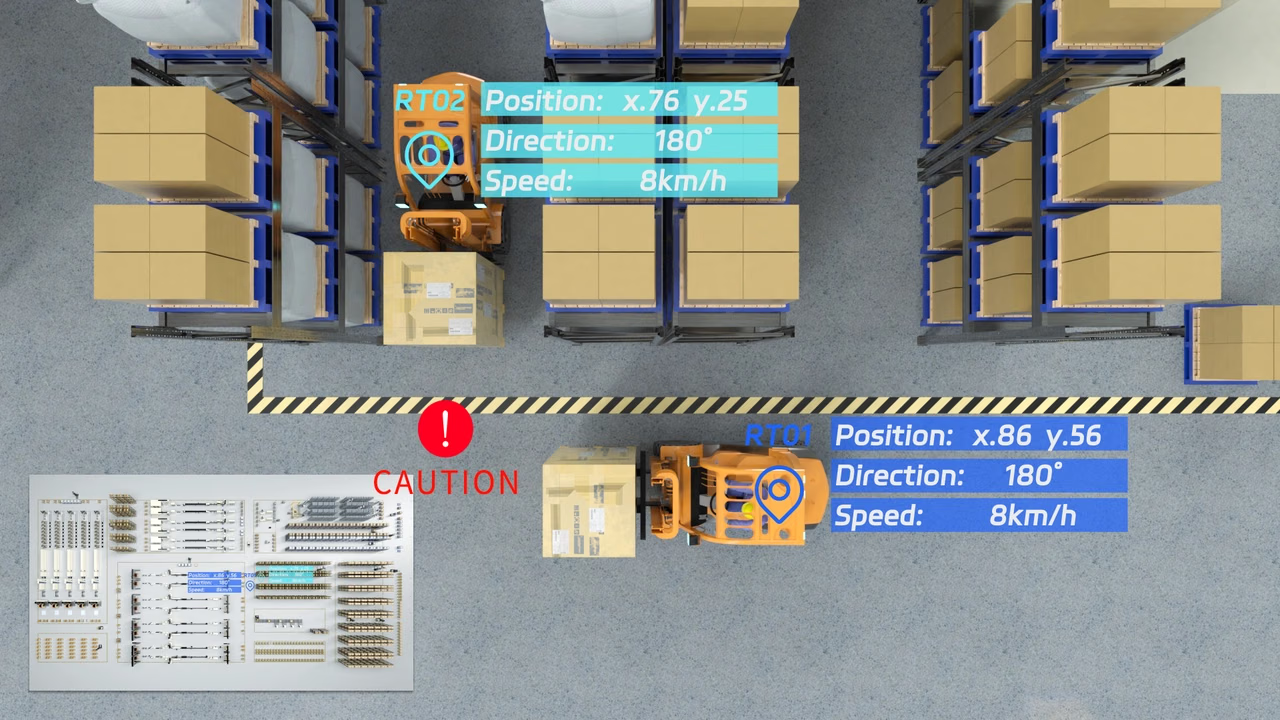
Flujo de coordinación
- El sistema de localización genera continuamente la posición y la pose de la carretilla.
- La cámara de la ubicación informa la ocupación y el estado de la carga de la ubicación objetivo.
- El sistema de nivel superior asocia los datos del vehículo, la carga y la ubicación para confirmar las tareas de recogida y colocación, y registrar las posiciones de las cargas.
- Cuando cambia el estado de la ubicación o del vehículo, el sistema de nivel superior puede actualizar las rutas de las tareas y la asignación de recursos.