Contesto dell’automazione di magazzino
I grandi magazzini usano robot per lo smistamento, il trasporto e il picking. Le informazioni pubbliche di Amazon Robotics mostrano che i sistemi robotici combinano in genere percezione, controllo del veicolo, pianificazione e meccanismi di sicurezza del sito. Per un carrello elevatore senza conducente, il riconoscimento stabile del pallet e della posa è un input fondamentale.Sfide ingegneristiche nel riconoscimento dei pallet
Un carrello elevatore senza conducente deve conoscere la posa del pallet rispetto al veicolo per regolare il percorso di attracco. In pratica, l’offset laterale, l’orientamento, la struttura e la riflettività della superficie variano. Anche la luce ambientale e le occlusioni possono influire sulla qualità dei dati del sensore.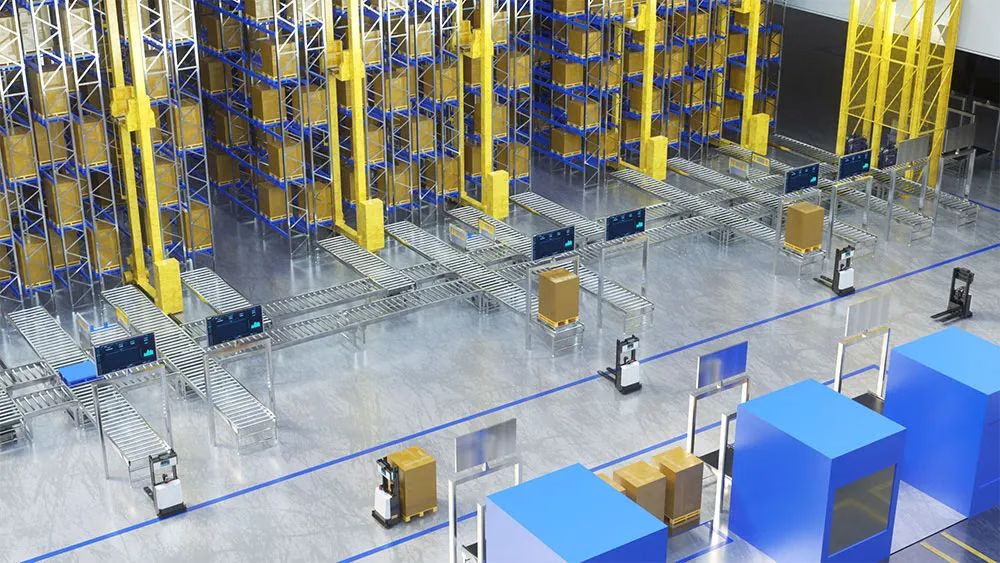
Approccio al riconoscimento
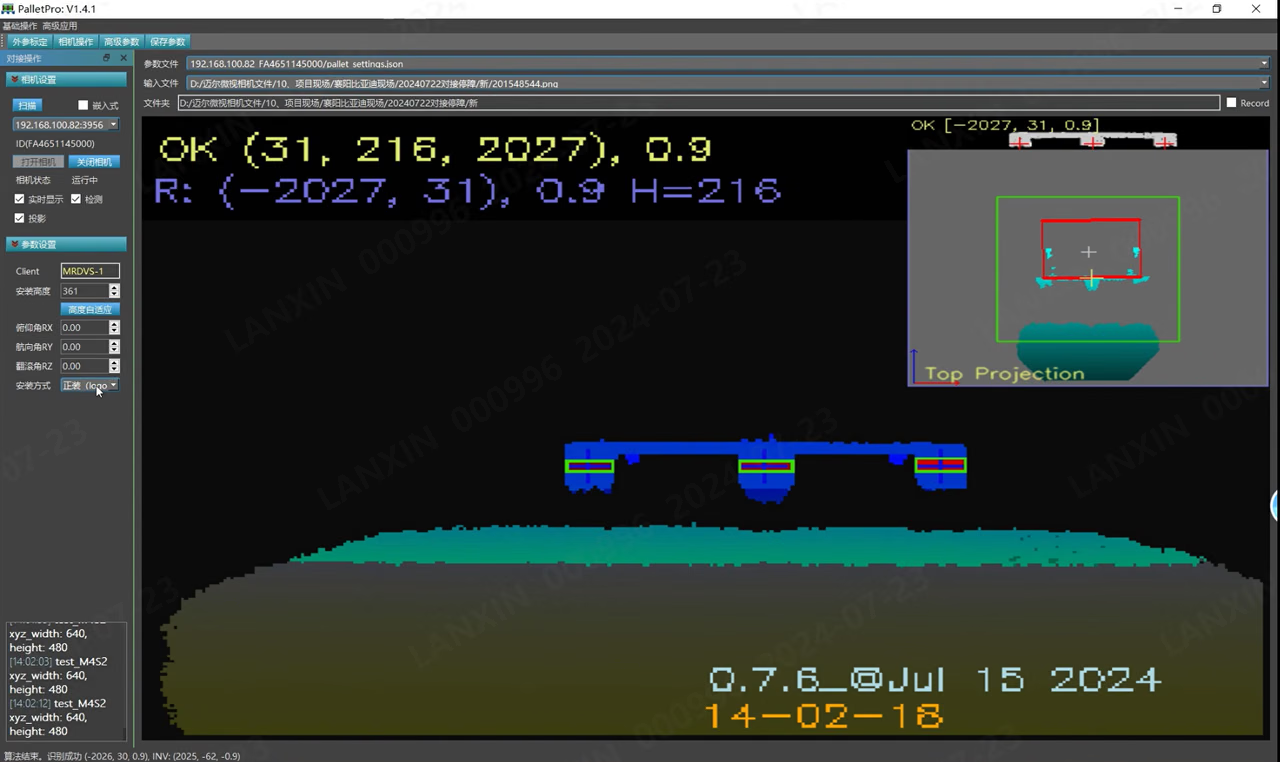
PalletPro estrae dalle informazioni di profondità 3D ToF caratteristiche della nuvola di punti, come gambe e traverse del pallet, quindi restituisce la posa utilizzata dal veicolo per l’attracco. Le etichette e il LiDAR 2D possono funzionare in ambienti specifici, ma l’idoneità dipende dalla struttura del pallet, dall’installazione e dalle condizioni del sito.Sistema di riconoscimento dei pallet PalletPro
PalletPro combina una fotocamera 3D con algoritmi di riconoscimento dei pallet e fornisce posizione e orientamento del pallet al sistema di controllo del veicolo.- Elaborazione e output integrati: l’algoritmo elabora i dati di profondità sulla fotocamera e restituisce i risultati del riconoscimento a 10 FPS.
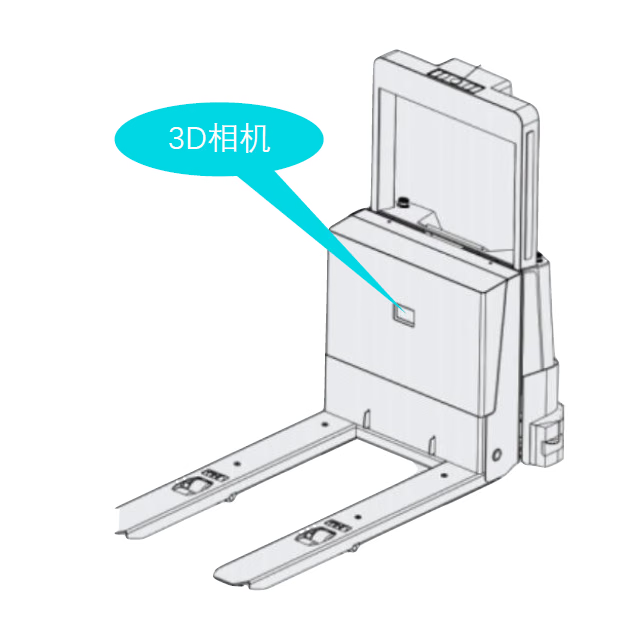
- Distribuzione e attracco: la fotocamera può essere installata tra le forche del carrello elevatore. La calibrazione automatica stabilisce la relazione delle coordinate tra fotocamera, veicolo e pallet. Nel sito è possibile valutare pallet standard a due e quattro gambe e pallet impilati; i pallet senza gambe o insoliti richiedono una valutazione del progetto.
- Integrazione: il sistema fornisce risultati di riconoscimento in tempo reale. Configura l’interfaccia, l’installazione sul veicolo e la strategia di attracco secondo la documentazione del progetto.
- Adattamento all’ambiente: in presenza di luce ambientale intensa o pallet a bassa riflettività, convalida sul posto il modello della fotocamera, la distanza di montaggio, l’esposizione e i parametri dei filtri.
Riconoscimento e attracco
Una fotocamera M Series può essere installata tra le forche del carrello elevatore per acquisire i dati di profondità del pallet e restituire la posa del pallet tramite l’algoritmo di riconoscimento. In un flusso di lavoro tipico, il veicolo acquisisce prima la posa a circa2 m dal pallet e corregge l’orientamento. Poi esegue il posizionamento preciso e la correzione laterale a circa 1.5 m. Convalida le distanze effettive e la strategia di controllo in base al veicolo, alla velocità e al sito.
Attracco in due fasi
- Posizionamento a distanza: acquisisci i risultati del riconoscimento a
1,800–2,800 mmdal pallet e correggi l’orientamento e l’offset laterale. - Verifica nel campo vicino: quando le punte delle forche si trovano a circa
200 mmdal bordo anteriore del pallet, acquisisci nuovamente il risultato e verifica che soddisfi i requisiti di inserimento delle forche. - Inserimento delle forche: inserisci le forche nel pallet dopo la verifica. Se la verifica non riesce, regola il veicolo e verifica di nuovo.
Attracco in tempo reale
Acquisisci continuamente i risultati del riconoscimento per regolare la posa del veicolo. Esegui correzioni fini e completa l’inserimento delle forche a circa200 mm dal bordo anteriore del pallet. Il sistema di controllo deve usare i timestamp dei dati per gestire la latenza.
Comunicazione
La soluzione supporta interfacce come TCP, UDP, CAN, RS-485 e API. Consulta la documentazione del prodotto e della distribuzione pertinente per verificare disponibilità e formati dei messaggi. Passa dagli algoritmi di riconoscimento a quelli di evitamento ostacoli e viceversa secondo la configurazione del progetto.Casi di studio
Caso 1: riconoscimento dei pallet e dei fori dei tamburi per cavi per un’azienda di comunicazioni in fibra ottica
Contesto del progetto: Company F usa impilatori senza conducente per le attività logistiche. Il progetto comprende il riconoscimento e la movimentazione dei pallet e dei fori dei tamburi per cavi. Soluzione: PalletPro fornisce informazioni sulla profondità e sulla posa del pallet, così il controller del veicolo può regolare la posa dell’impilatore. La visione 3D riconosce anche i fori dei tamburi per cavi.Caso 2: riconoscimento di pallet non standard nell’industria della fibra di vetro