
完全な製品資料はダウンロードセンターから取得できます。
製品概要
S10 Ultraは、屋内外の中長距離3D認識向け産業用dToF RGB-Dカメラです。RGBと深度データを同期し、最大200 HzのIMUを統合しています。 本カメラはFastLioやFastLio2などのSLAMアルゴリズムと連携し、ソフトウェアトリガーおよびMIPIモジュールに対応します。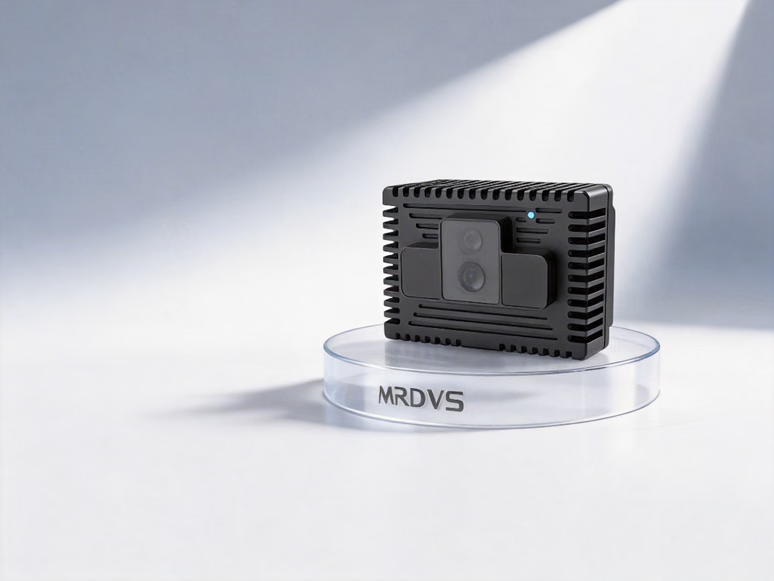
特長と用途
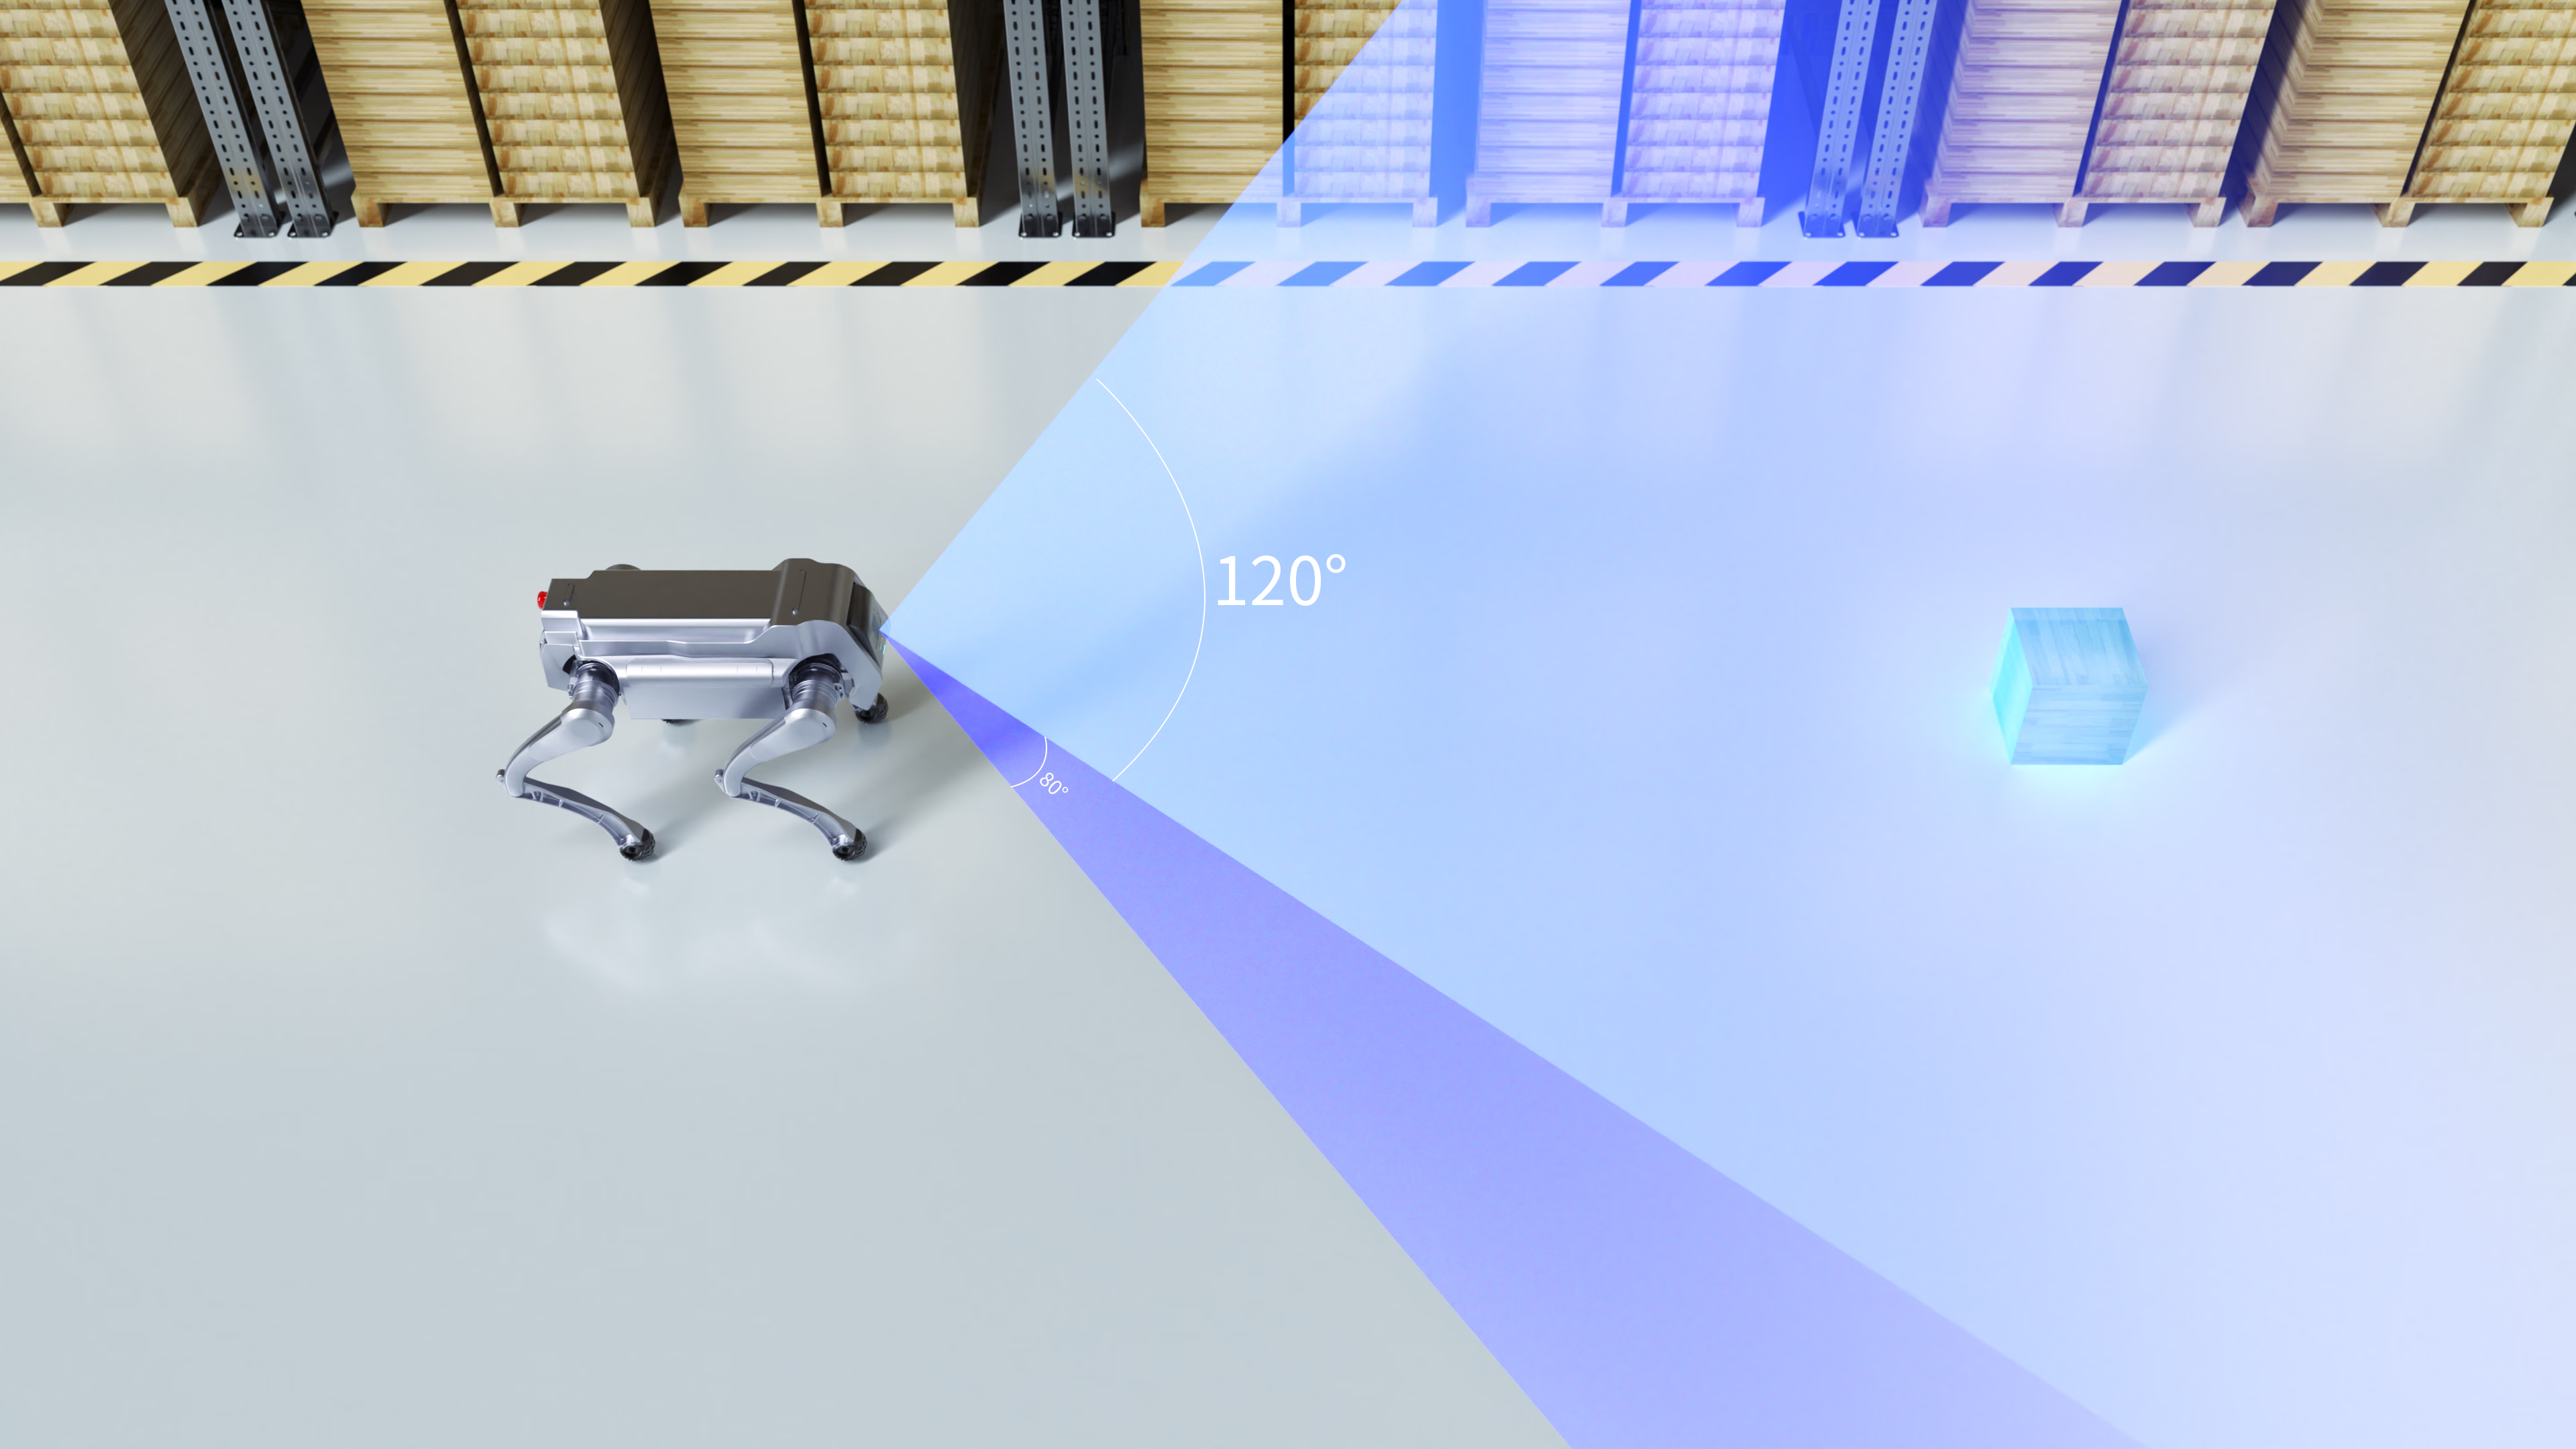
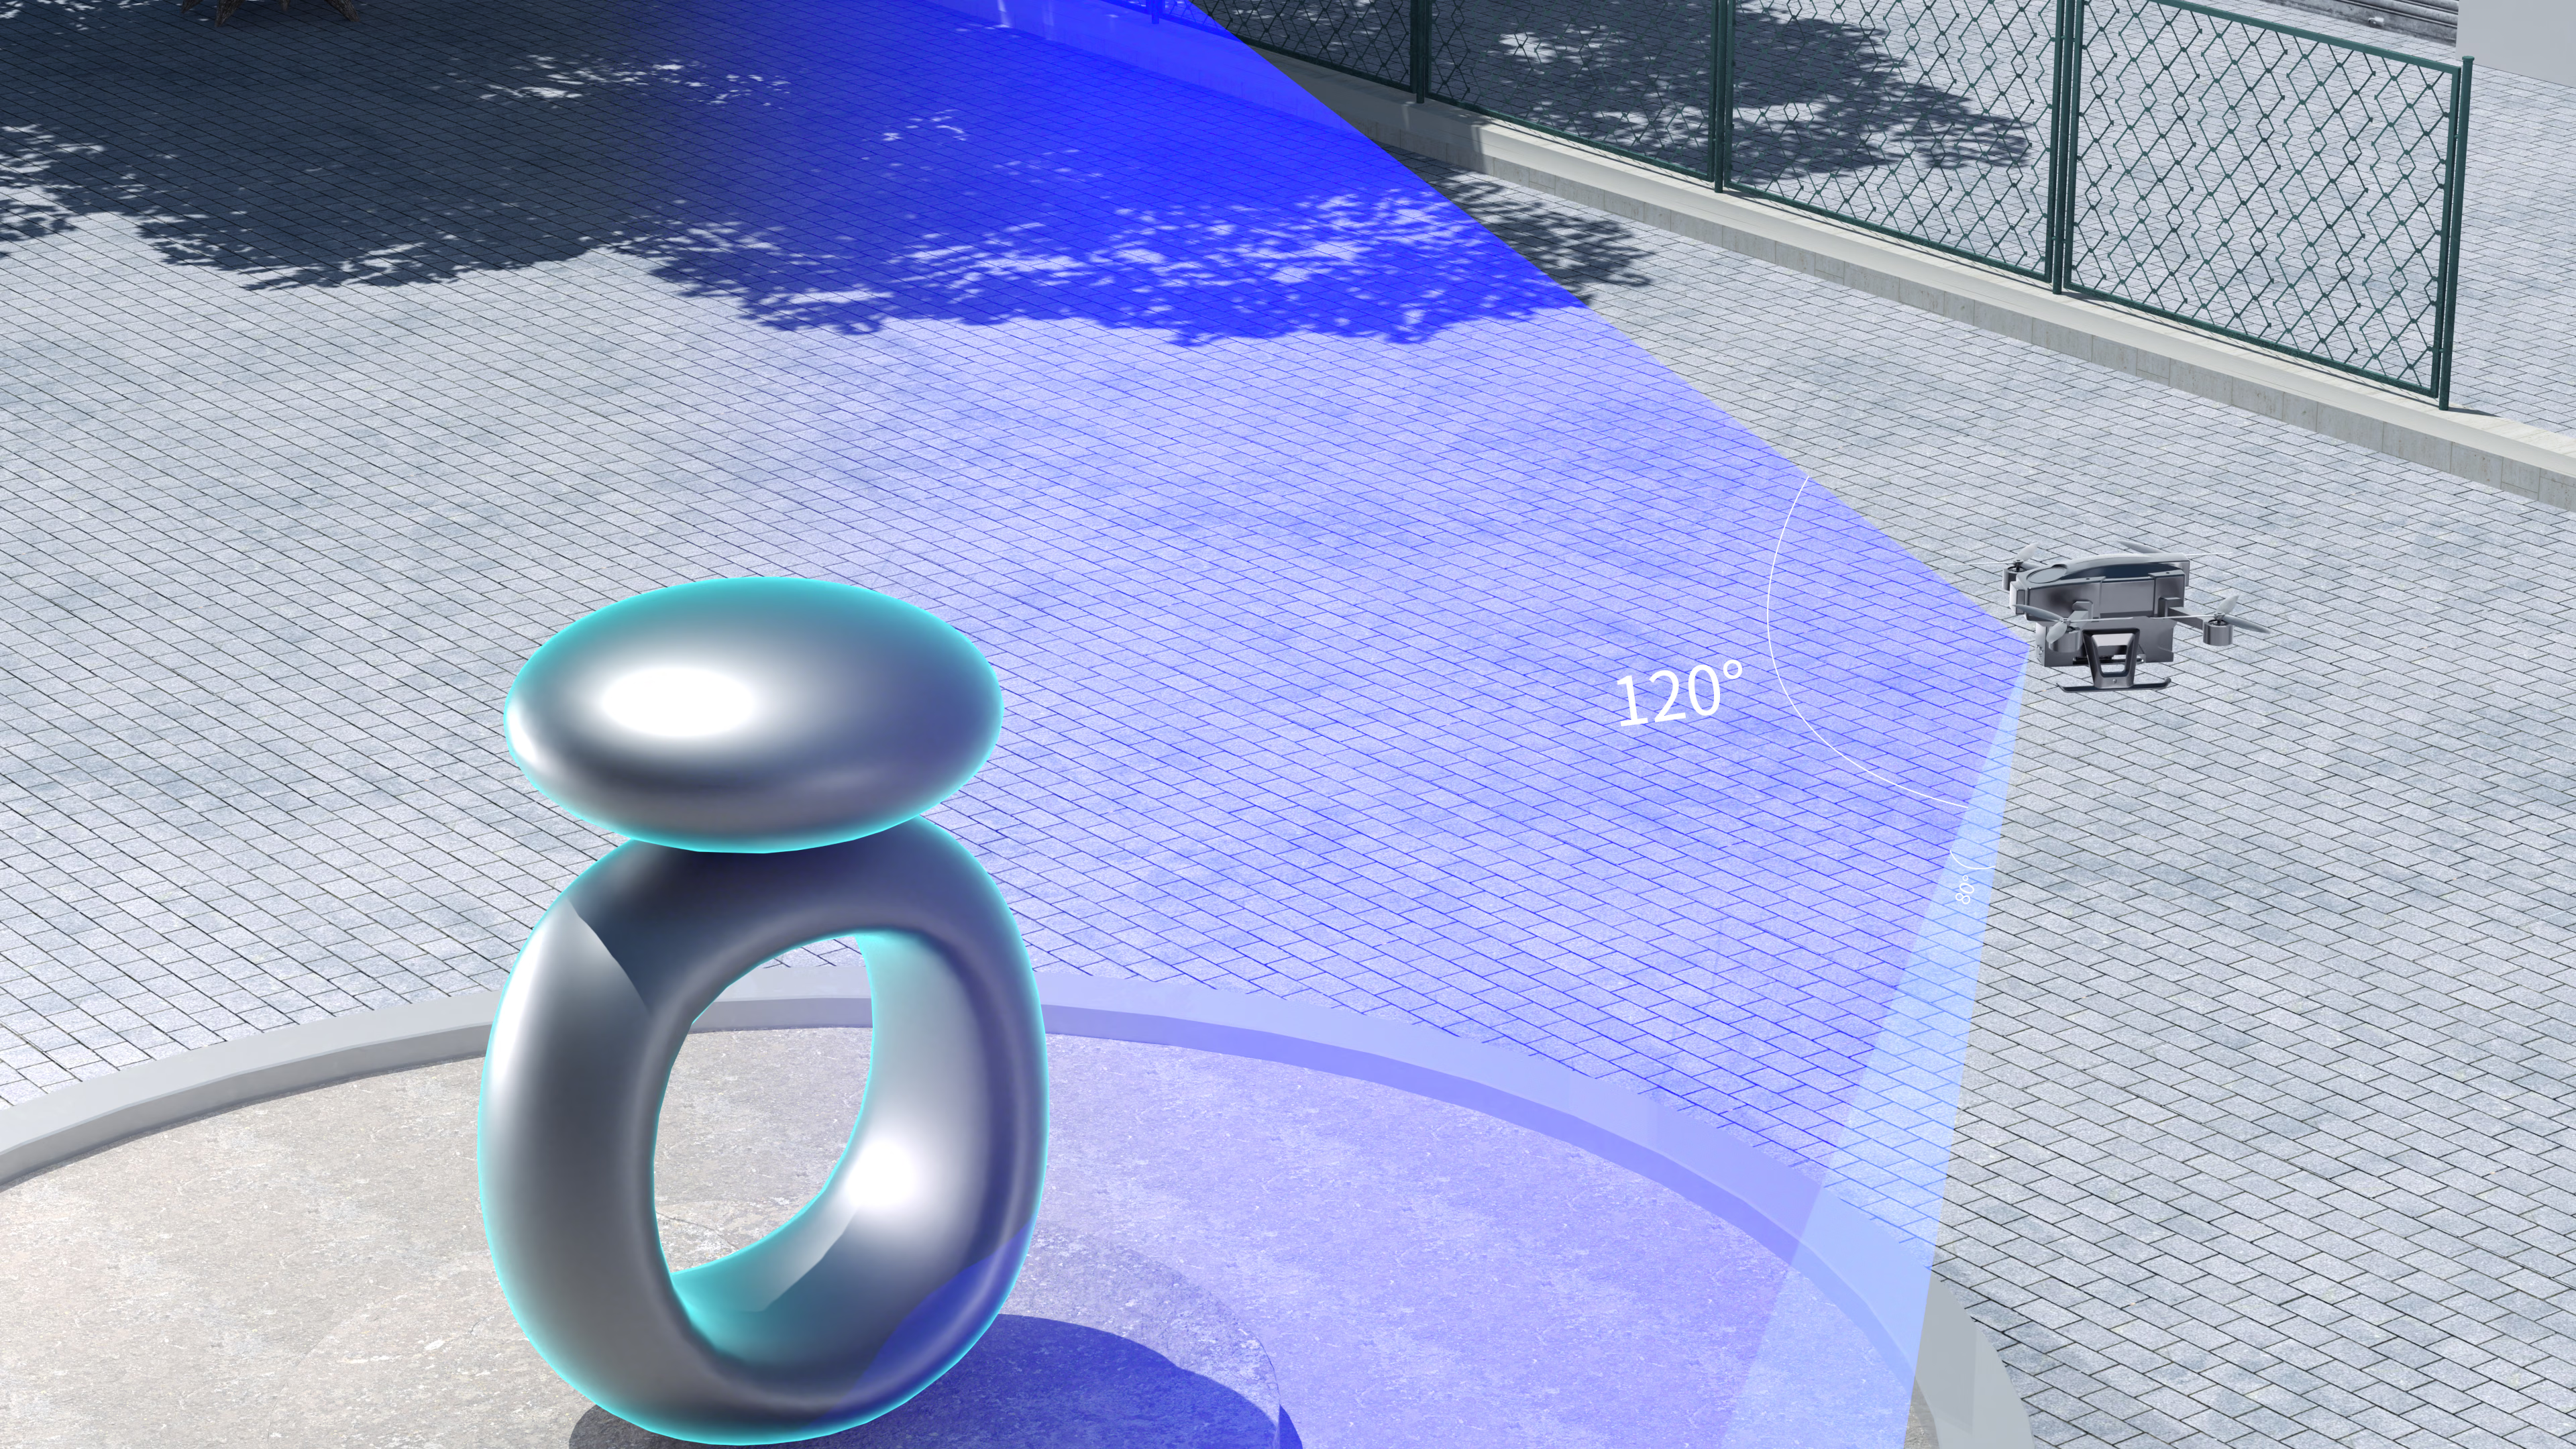
- 中長距離dToF認識: 0.2~42 mの測距範囲により、モバイル機器の環境認識、ローカライゼーション、ナビゲーションをサポートします。
- 同期データ出力: RGB-Dアラインメントされた深度、RGB、IR振幅データを出力します。
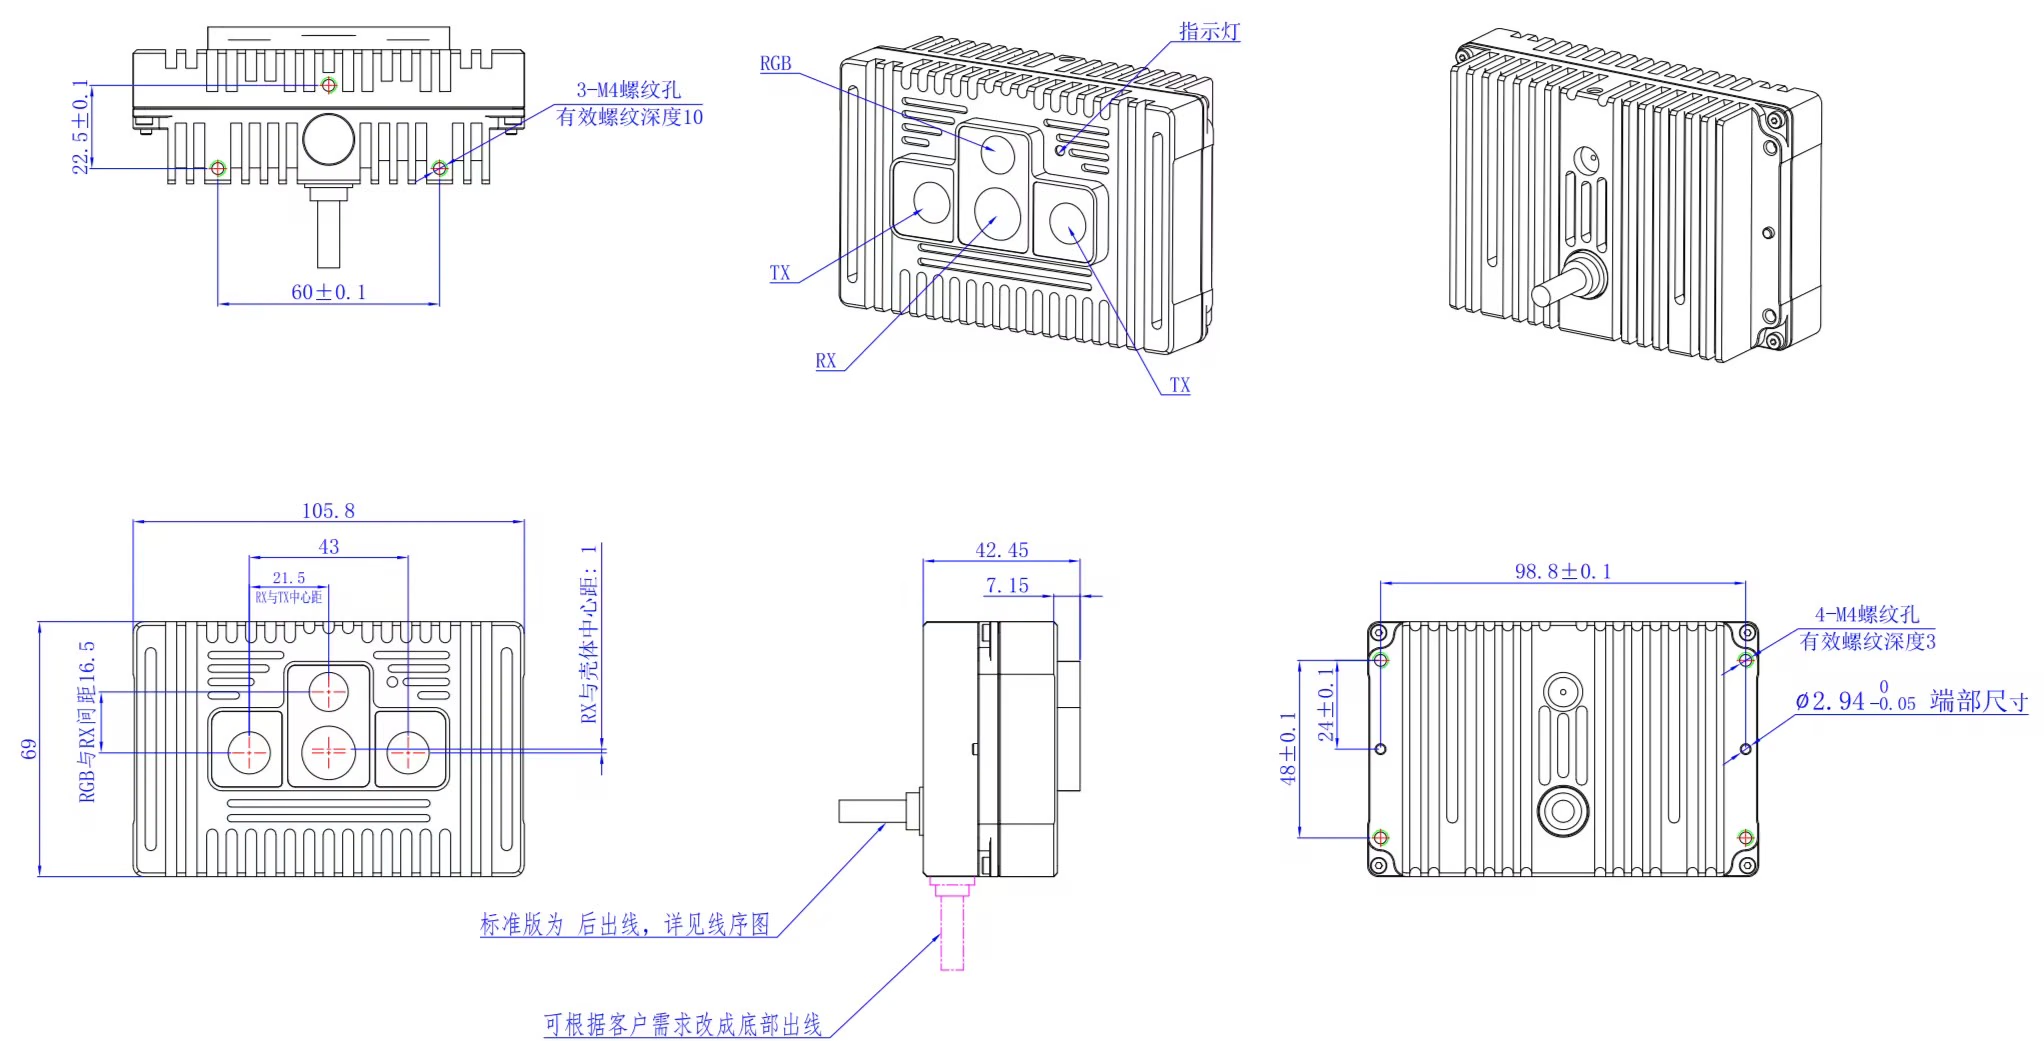
- コンパクトなソリッドステート設計: 可動部を持たず、寸法は106 × 69 × 43 mmです。
- IMUとSLAM開発: ビジュアル・慣性ローカライゼーションおよびマッピング用に200 HzのIMUデータを提供します。
仕様
機械設計と統合
寸法と検出範囲
環境要件
SDK
MRDVS上位アプリケーションおよびSDKで設定・開発します。SLAM用途では、選択したアルゴリズムに従ってカメラ、IMU、ホストのクロックを同期してください。設置要件
避けるべき条件
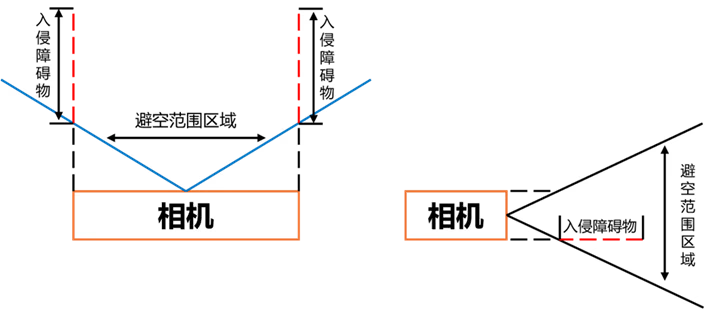
- 視野の遮り: フレーム、リブ、開口部、偏心した取付けは、死角や近距離の誤ターゲットを生じる場合があります。
- 近距離反射とマルチパス: 狭い空間、研磨金属、鏡は距離を歪めたり、局所領域を飽和させたりする場合があります。
- 窓材による光学干渉: 一般的なガラス、アクリル、ほこり、結露は、アーティファクト、信号減衰、S/N比低下の原因になります。保護窓を追加する前に設置を検証してください。
- 取付け応力または放熱不足: 締め過ぎは光軸に影響する場合があります。密閉空間では、測距安定性を保つため放熱経路を確保してください。
初回接続
1
デバイスを接続する
12~27 VDC / 3 A電源でカメラに給電し、Cat 6以上のEthernetケーブルでコンピュータに接続します。青色インジケータがゆっくり点滅していれば、電源は正常です。
2
ネットワークを設定する
カメラの工場出荷時IPアドレスは
192.168.100.82です。コンピュータを同じサブネットに設定し、ファイアウォールがデバイス通信を遮断していないことを確認してください。3
ストリームを確認する
上位アプリケーションでカメラを開き、画像が鮮明でストリームが安定していることを確認します。必要に応じて画像、アルゴリズム、その他のデバイスパラメータを設定します。
LxCameraViewerインターフェース
LxCameraViewerでは、深度、IR振幅、点群、RGB画像を表示し、カメラとアルゴリズムの基本パラメータを設定できます。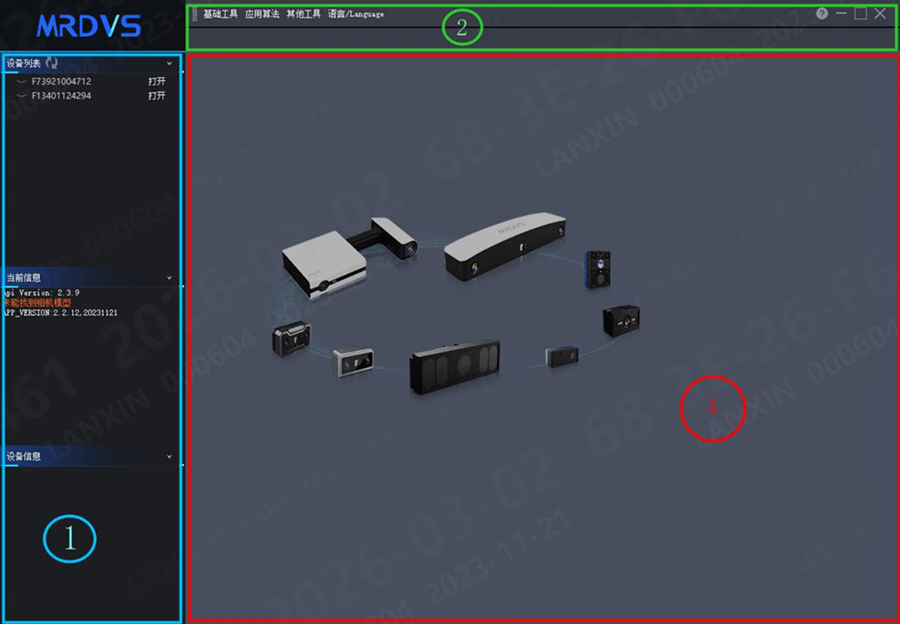
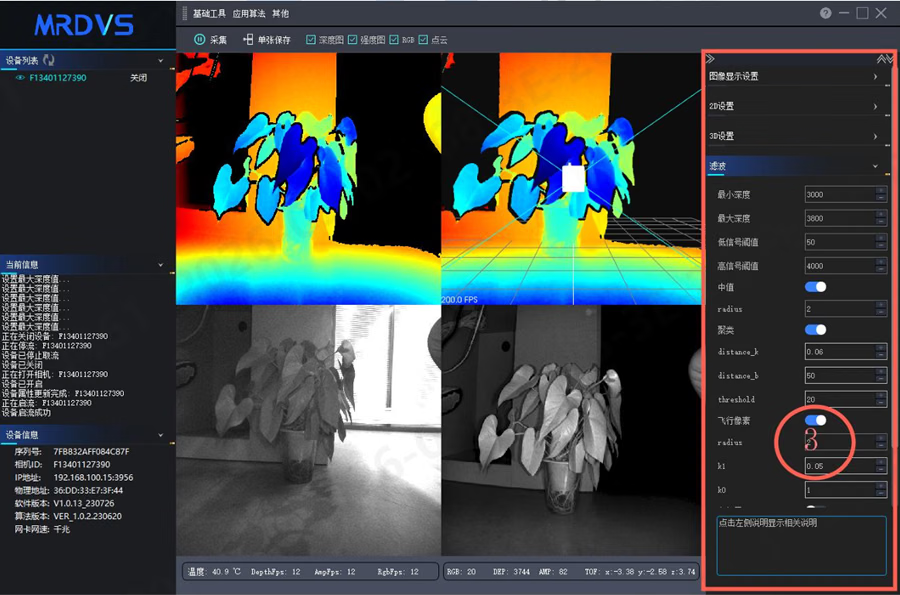
- デバイス一覧でカメラを選択し、OpenまたはCloseをクリックします。
- Captureでストリーミングを開始または停止し、Save frameで有効なストリームを保存します。
- Depth、Intensity、RGB、Point cloudを選択して表示データを切り替えます。
- Basic tools、Application algorithms、Otherでデバイス機能を設定します。
安全とトラブルシューティング
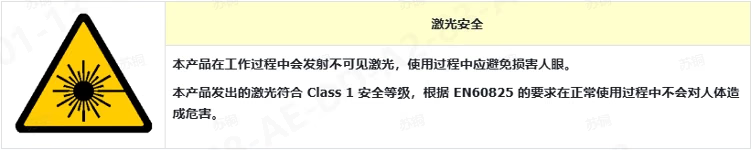
レーザー安全
トラブルシューティング
関連情報
IROS 2025
S10 UltraはIROS 2025で代表製品として展示されました。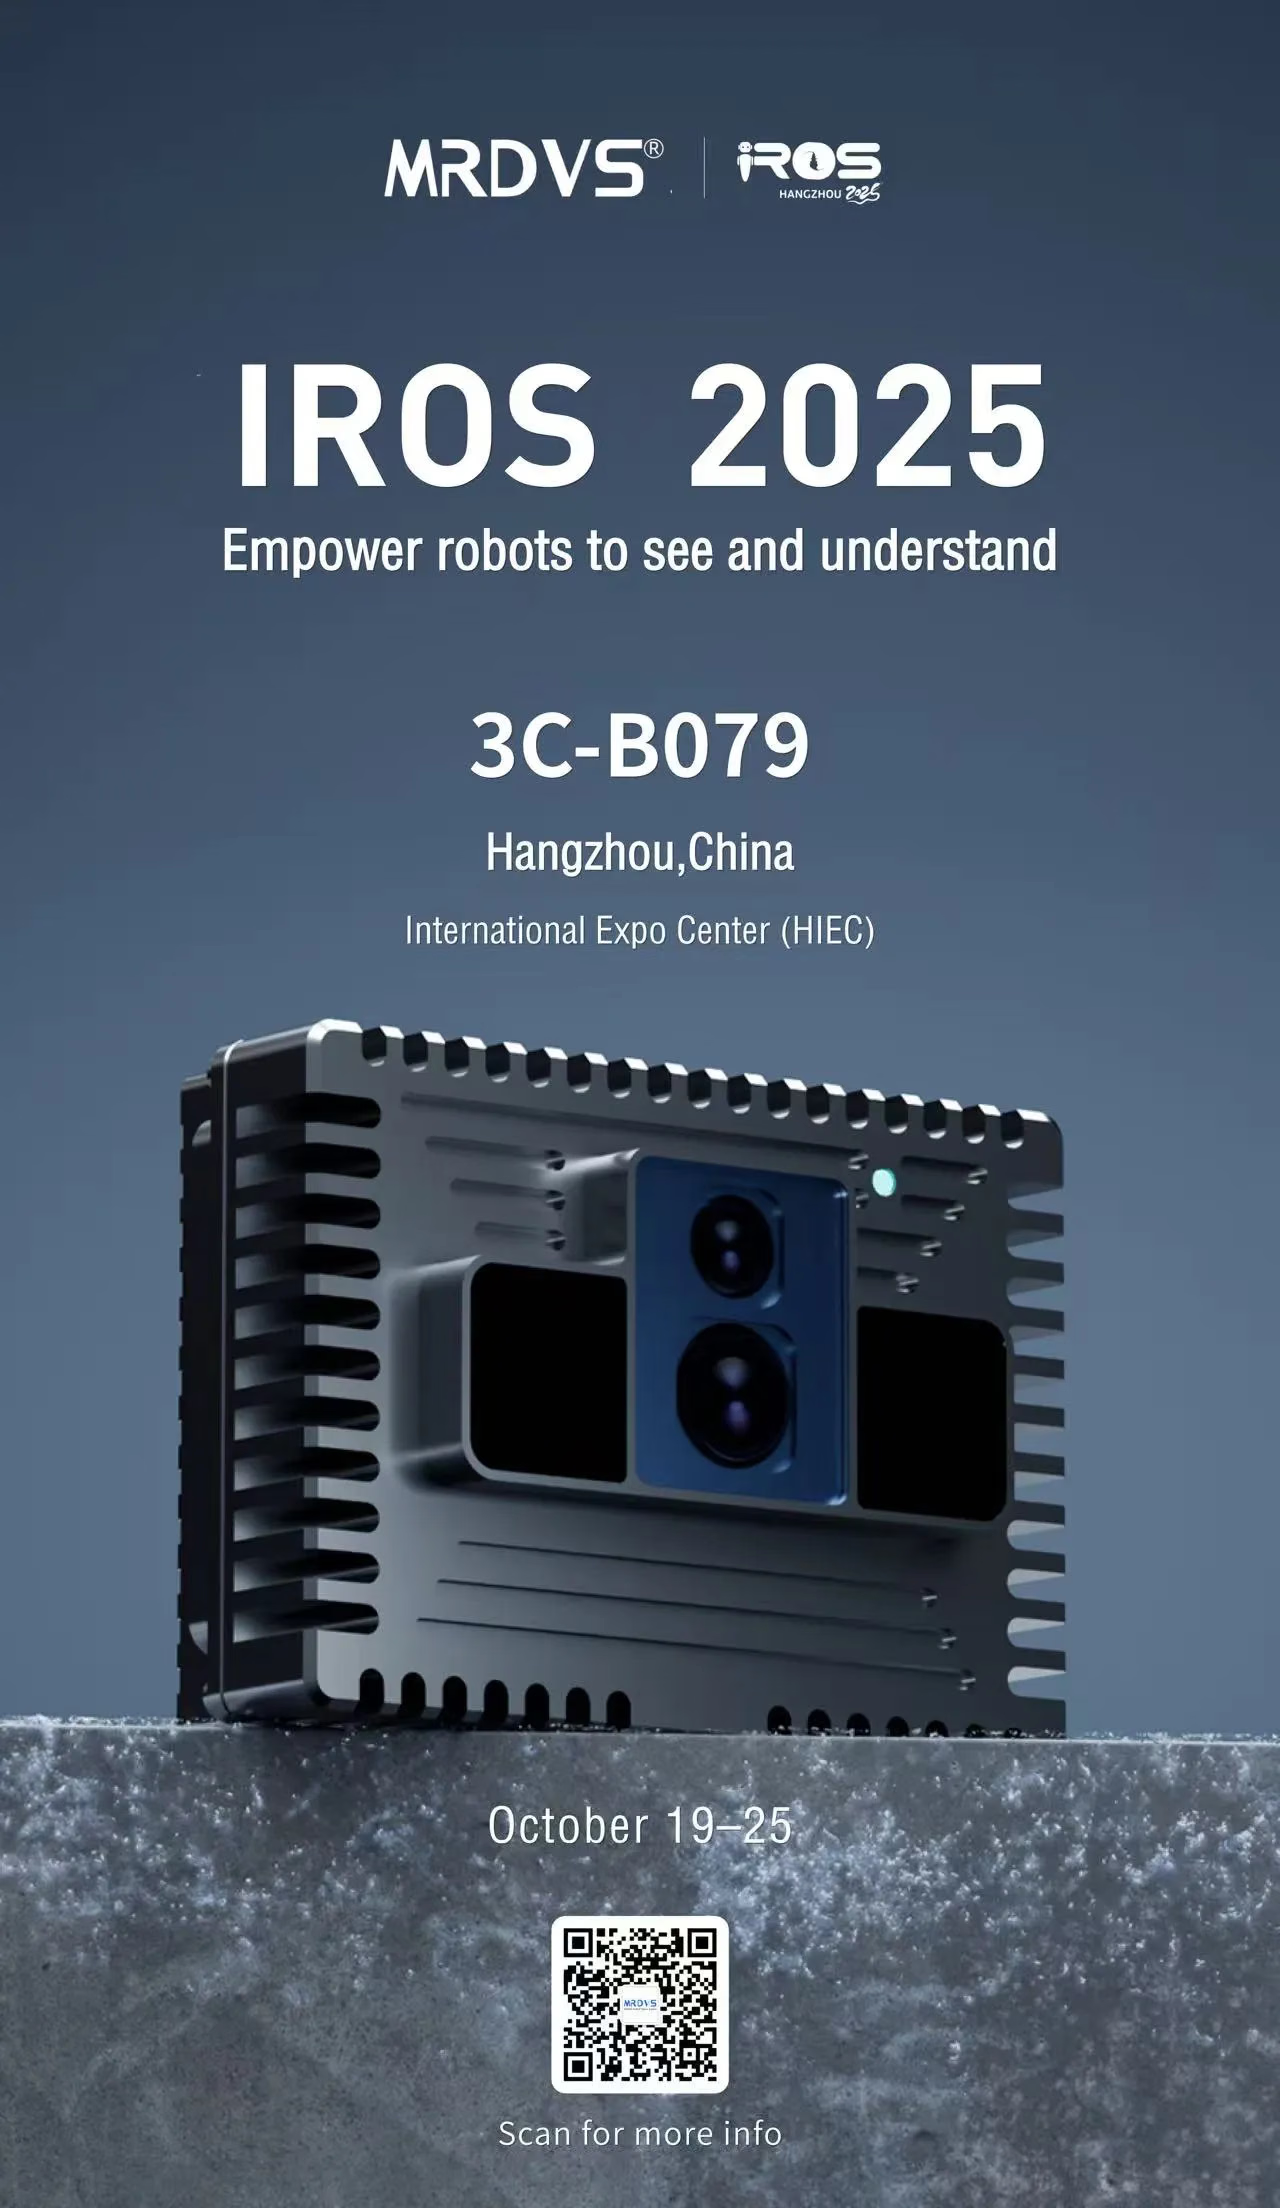
自律フォークリフト事例
自律フォークリフト向け3D認識の適用例を確認します。
潜り込み型AMR事例
低い障害物を回避する適用例を確認します。
車輪型ヒューマノイドロボット事例
車輪型ヒューマノイドロボット向け3D障害物回避の適用例を確認します。