
ソリューションアーキテクチャ
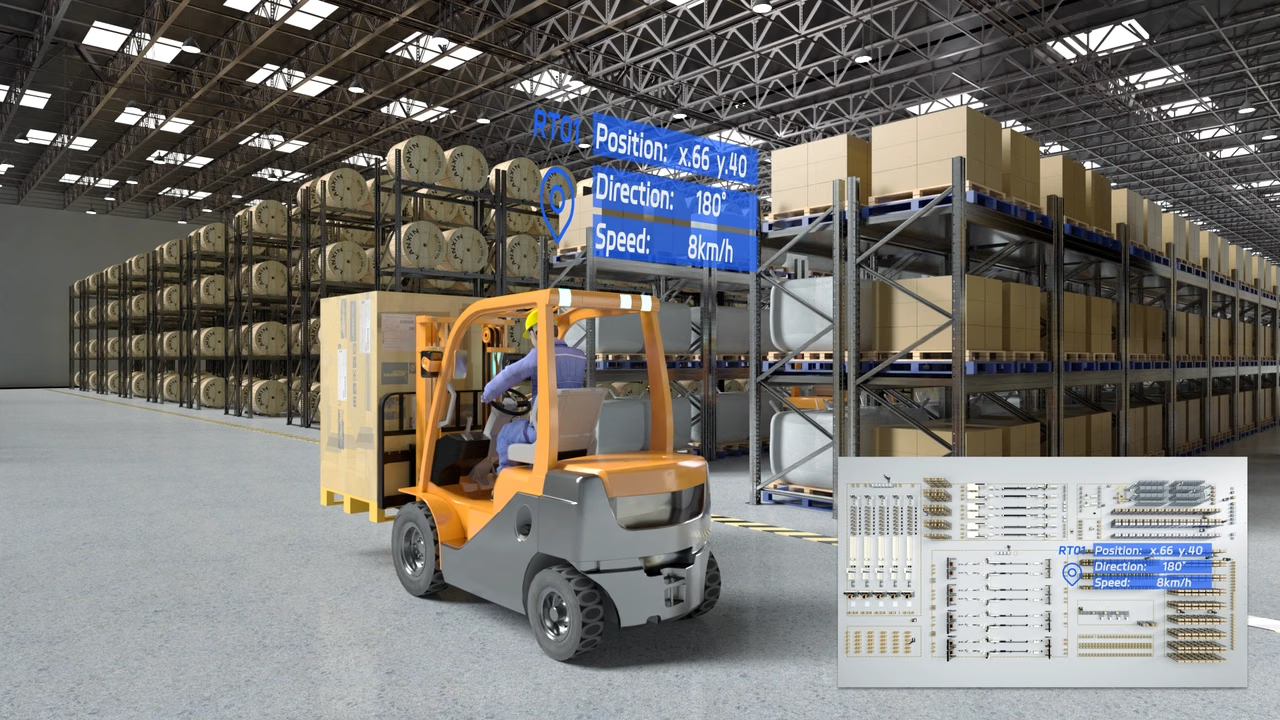
このソリューションは、手動フォークリフトの自己位置推定システムと保管ロケーション状態システムを組み合わせます。前者はフォークリフトの位置と姿勢を、後者は占有状態と荷物状態を提供します。両方のデータストリームを上位システムへ送信し、タスク配車と荷物追跡に使用できます。手動フォークリフトの自己位置推定
フォークリフト上部に 3D ビジョンカメラを搭載します。システムは IMU の補助により、天井や壁面の自然特徴を使って自己位置を推定します。プロジェクト記録では位置決め精度は 1~5 cm とされています。実際の精度は、現場特徴、設置条件、キャリブレーションに依存します。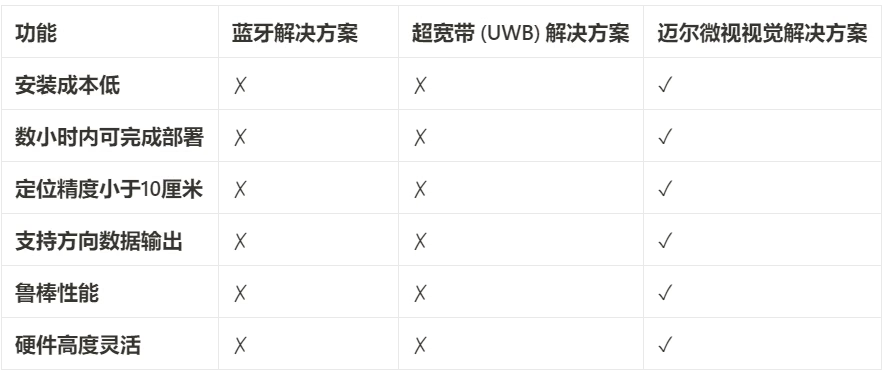
保管ロケーション状態認識
RGB-D カメラが 3D 情報と色情報を取得し、ロケーション内の荷物の有無、配置状態、占有異常を判定します。必要に応じてアルゴリズムは荷物カテゴリを識別でき、カメラ側の結果を配車システムへ送信できます。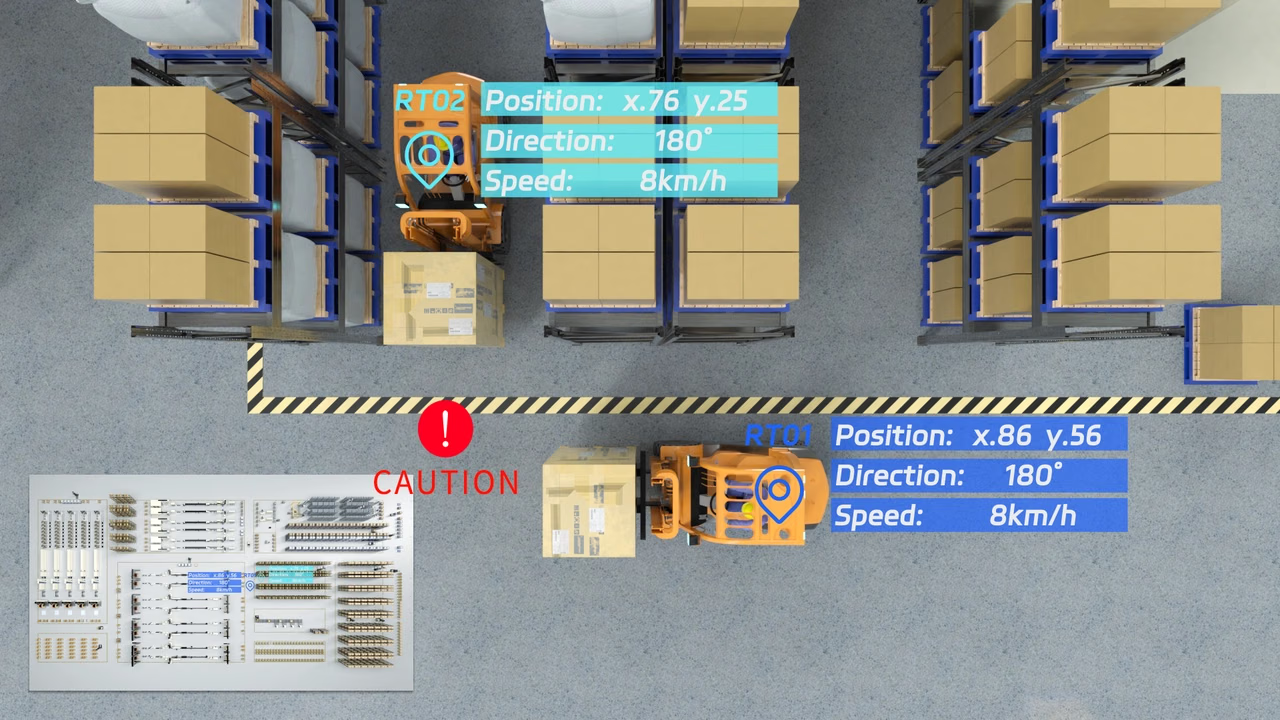
連携ワークフロー
- 自己位置推定システムが、フォークリフトの位置と姿勢を継続的に出力します。
- ロケーションカメラが、対象ロケーションの占有状態と荷物状態を報告します。
- 上位システムが車両、荷物、ロケーションのデータを関連付け、ピックアップおよび配置タスクを確認して荷物位置を記録します。
- ロケーションまたは車両の状態が変化した場合、上位システムはタスクルートとリソース配分を更新できます。