장애물 회피 파라미터
내보내기
1
장애물 회피 설정 열기
Application algorithm에서 장애물 회피 알고리즘을 선택하고 장애물 회피 영역과 외부 파라미터를 구성하세요.
2
파라미터 전송
Obstacle avoidance settings에서 Send parameters를 선택하세요.
3
파일 위치 확인
호스트 애플리케이션 디렉터리에서
params 폴더를 열고 카메라 ID 디렉터리를 여세요. avoidance 파일에 저장된 파라미터가 들어 있습니다.D:\\Program Files\\Lanxin-MRDVS\\Tools\\params
가져오기
Obstacle avoidance settings에서 Load configuration from file을 선택하고 내보낸 파일을 고르세요. 구성을 전송한 다음 포인트 클라우드 보기와 출력 상태에서 영역을 확인합니다.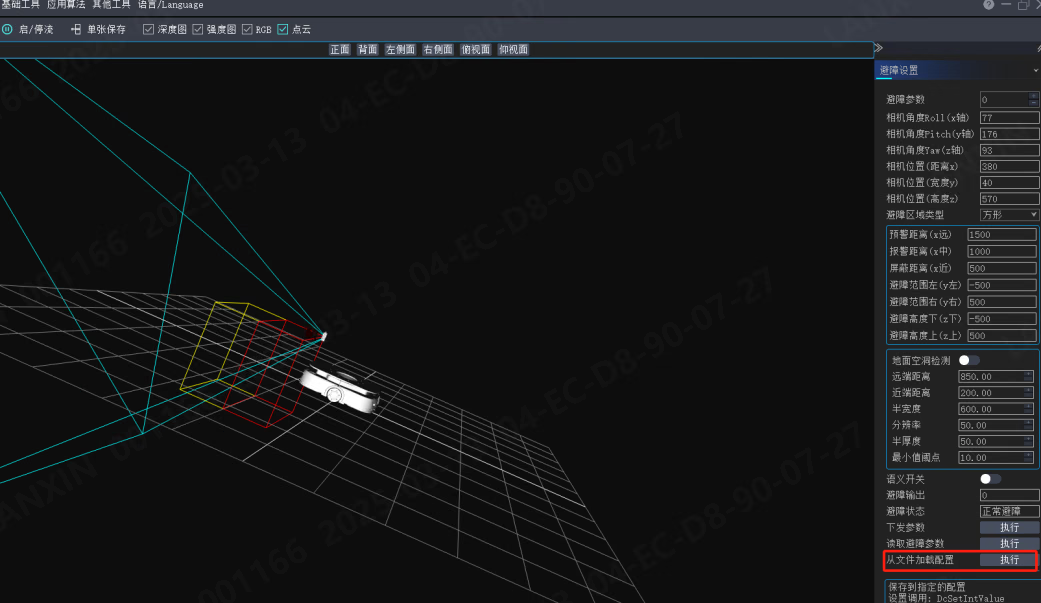
이미징 및 필터 파라미터
내보내기
- Basic tools에서 이미징 및 필터 파라미터를 구성하세요.
- 카메라 스트림을 중지하세요. 스트리밍 중에는 구성을 저장할 수 없습니다.
- In Function settings, select 내보내기 configuration to file and create a dedicated folder for the configuration.
가져오기
Function settings에서 Load configuration from file을 선택하고 내보낸 파일을 고르세요. 스트림을 재시작한 뒤 이미지 품질과 필터링을 확인합니다.PalletPro 팔레트 파라미터
PalletPro1.4.6 이상에서는 활성 알고리즘 디렉터리의 팔레트 인식 외부 파라미터를 관리할 수 있습니다.
가져오기
1
카메라 디렉터리 열기
PalletPro를 시작하고 Basic operations → Camera operations → Open directory를 선택한 다음 카메라가 현재 사용하는 알고리즘 디렉터리를 여세요.
2
파라미터 파일 교체
팔레트 인식 외부 파라미터를 디렉터리에 복사하거나 드래그하고 같은 파일의 교체를 확인하세요.
3
다시 캘리브레이션
가져온 후 팔레트 도킹 외부 파라미터 캘리브레이션을 다시 실행하고 인식 결과를 확인하세요.
내보내기
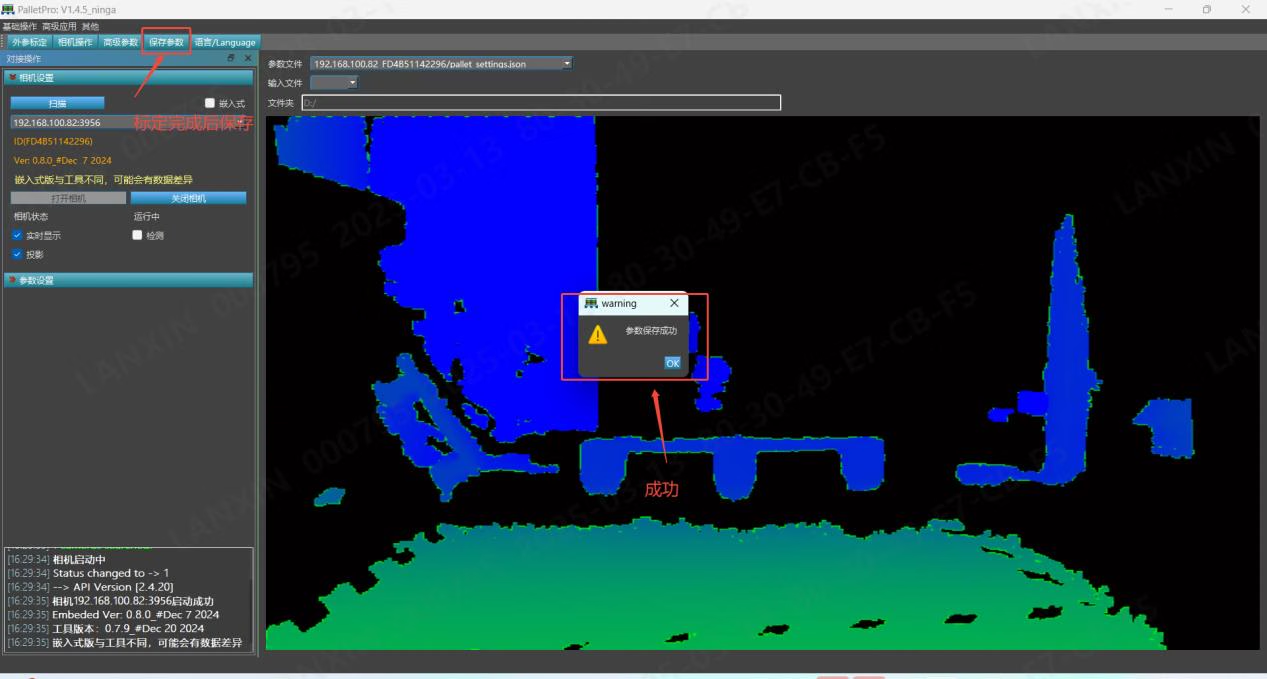
캘리브레이션을 완료하고 저장한 후 같은 경로로 활성 알고리즘 디렉터리를 열어 팔레트 인식 파라미터 파일을 백업하세요.