
솔루션 아키텍처
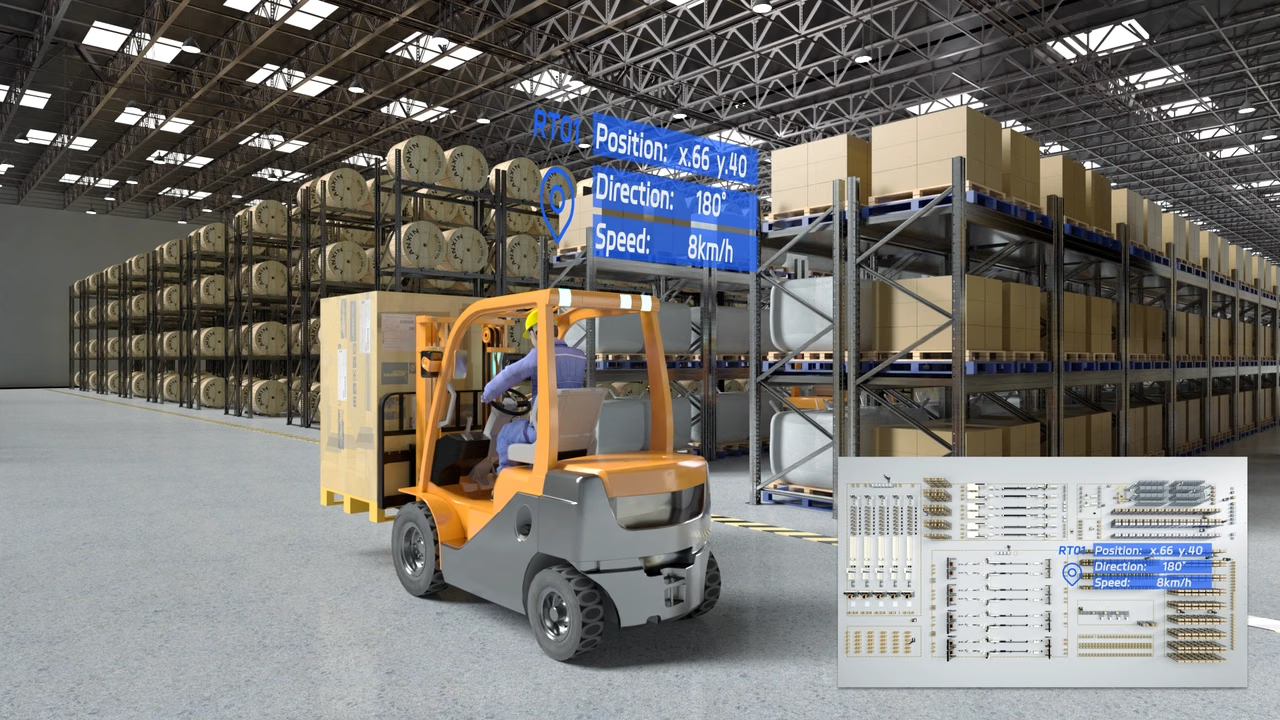
이 솔루션은 수동 지게차 위치 추정 시스템과 보관 위치 상태 시스템을 결합합니다. 전자는 지게차의 위치와 자세를 제공하고 후자는 점유 및 하중 상태를 제공합니다. 두 데이터 스트림을 상위 시스템으로 전송해 작업 배차와 하중 추적에 사용할 수 있습니다.수동 지게차 위치 추정
3D 비전 카메라를 지게차 상단에 장착합니다. 시스템은 IMU의 도움을 받아 천장과 벽의 자연 특징으로 위치를 추정합니다. 프로젝트 기록은 1~5 cm의 위치 추정 정확도를 보고하지만 실제 정확도는 현장 특징, 설치 및 보정에 따라 달라집니다.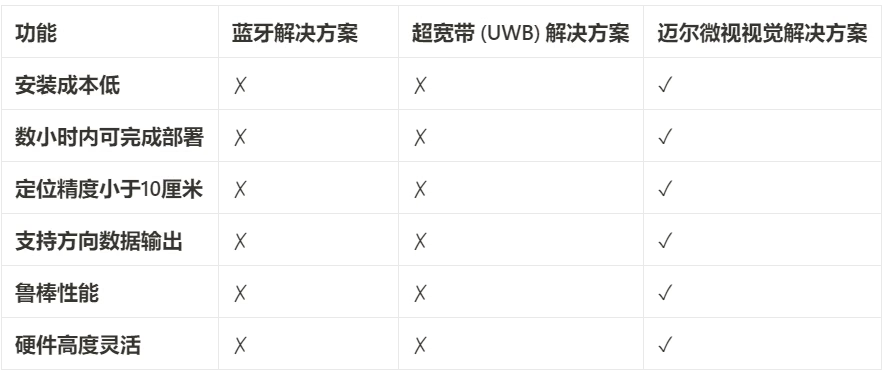
보관 위치 상태 인식
RGB-D 카메라는 3D 및 색상 정보를 포착해 위치에 하중이 있는지, 어떻게 배치되어 있는지, 점유 상태가 비정상인지 식별합니다. 필요한 경우 알고리즘은 하중의 분류도 구분할 수 있으며, 카메라 측 결과를 디스패치 시스템으로 전송할 수 있습니다.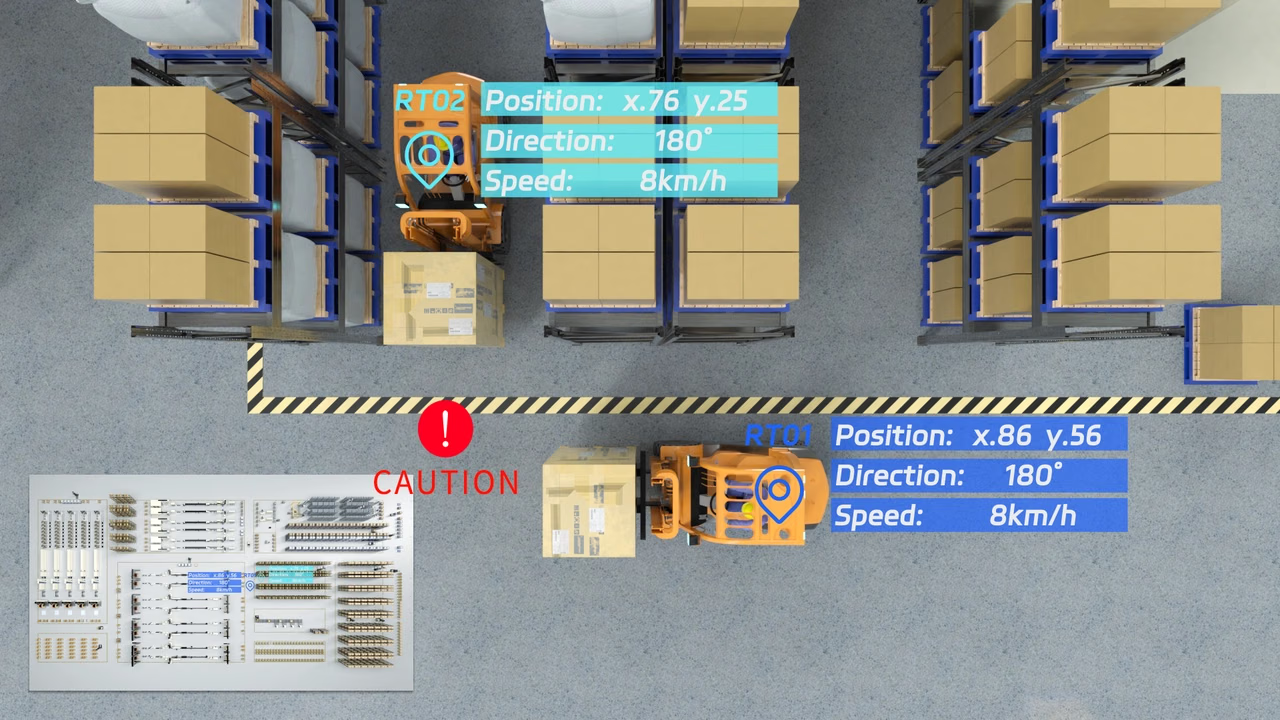
연계 작업 흐름
- 위치 추정 시스템이 지게차의 위치와 자세를 지속적으로 출력합니다.
- 위치 카메라가 대상 위치의 점유 및 하중 상태를 보고합니다.
- 상위 시스템이 차량, 하중 및 위치 데이터를 연결해 픽업과 배치 작업을 확인하고 하중 위치를 기록합니다.
- 위치 또는 차량 상태가 바뀌면 상위 시스템이 작업 경로와 리소스 할당을 업데이트할 수 있습니다.