Параметры объезда препятствий
Экспорт
1
Откройте настройки объезда препятствий
В разделе Application algorithm выберите алгоритм объезда препятствий и настройте зоны объезда препятствий и внешние параметры.
2
Отправьте параметры
В разделе Obstacle avoidance settings выберите Send parameters.
3
Найдите файл
Откройте папку
params в каталоге хост-приложения, затем откройте каталог с идентификатором камеры. Сохраненные параметры находятся в файле avoidance.D:\\Program Files\\Lanxin-MRDVS\\Tools\\params
Импорт
В разделе Obstacle avoidance settings выберите Load configuration from file и укажите экспортированный файл. Отправьте конфигурацию, затем проверьте зону в представлении облака точек и состояние выхода.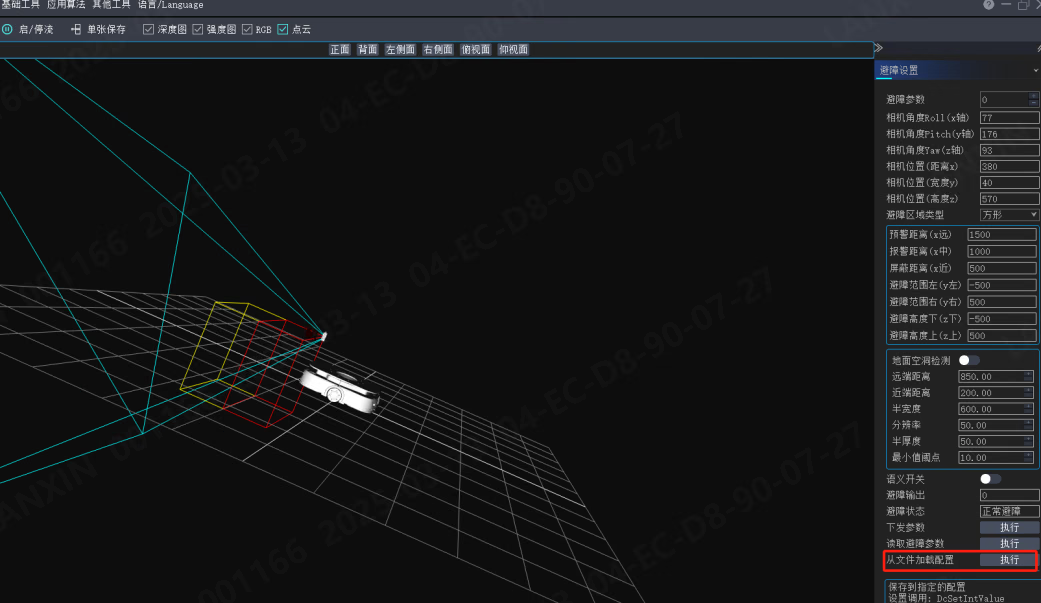
Параметры изображения и фильтров
Экспорт
- Настройте параметры изображения и фильтров в разделе Basic tools.
- Остановите поток с камеры. Во время потоковой передачи конфигурацию сохранить нельзя.
- В разделе Function settings выберите Export configuration to file и создайте отдельную папку для конфигурации.
Импорт
В разделе Function settings выберите Load configuration from file и укажите экспортированный файл. Перезапустите поток и проверьте качество изображения и фильтрацию.Параметры паллет PalletPro
PalletPro1.4.6 и более поздних версий может управлять внешними параметрами распознавания паллет в активном каталоге алгоритма.
Импорт
1
Откройте каталог камеры
Запустите PalletPro, выберите Basic operations → Camera operations → Open directory и откройте каталог алгоритма, который в данный момент использует камера.
2
Замените файл параметров
Скопируйте или перетащите внешние параметры распознавания паллет в каталог и подтвердите замену соответствующего файла.
3
Повторите калибровку
После импорта повторно выполните калибровку внешних параметров стыковки паллет и проверьте результаты распознавания.
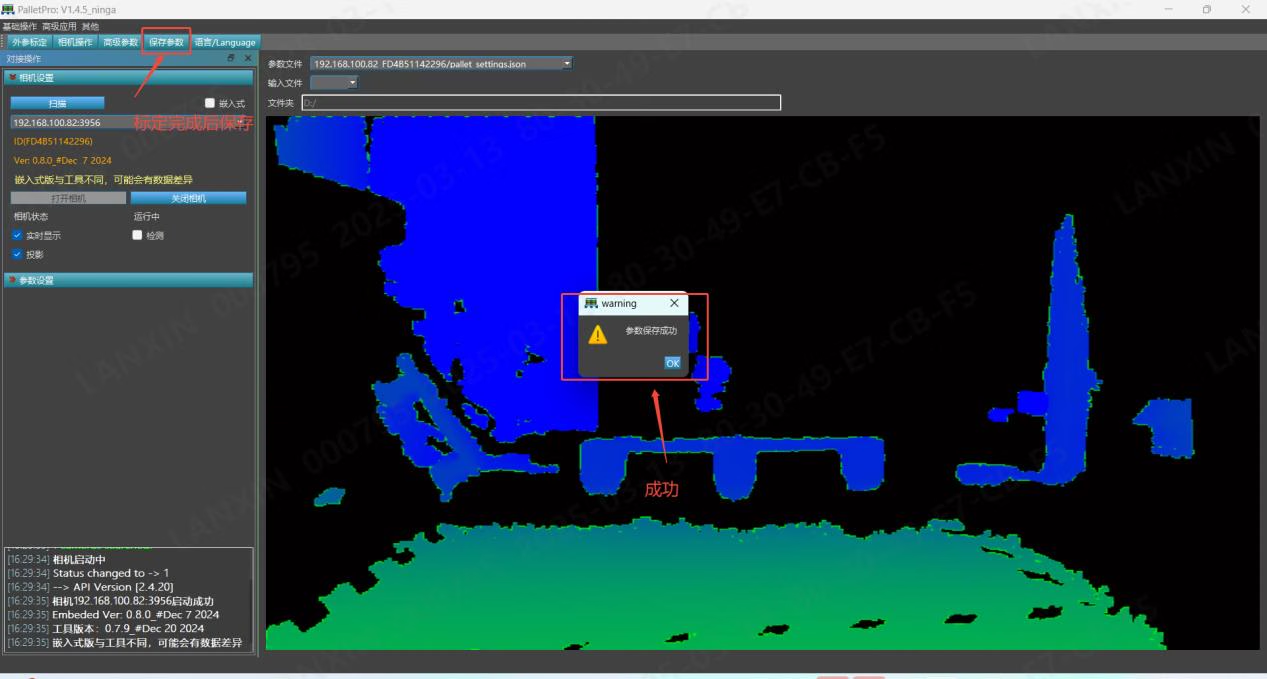
Экспорт
После завершения и сохранения калибровки откройте активный каталог алгоритма по тому же пути и создайте резервную копию файла параметров распознавания паллет.