Общие сведения об автоматизации складов
На крупных складах роботы используются для сортировки, транспортировки и отбора заказов. Открытая информация Amazon Robotics показывает, что роботизированные системы обычно объединяют восприятие, управление транспортным средством, диспетчеризацию и механизмы безопасности объекта. Для беспилотного вилочного погрузчика стабильное распознавание палеты и позы является ключевым входным сигналом.Инженерные задачи распознавания палет
Беспилотному вилочному погрузчику нужна поза палеты относительно транспортного средства, чтобы скорректировать траекторию стыковки. На практике боковое смещение, ориентация, конструкция и отражательная способность поверхности различаются. Окружающее освещение и затенение также могут влиять на качество данных сенсора.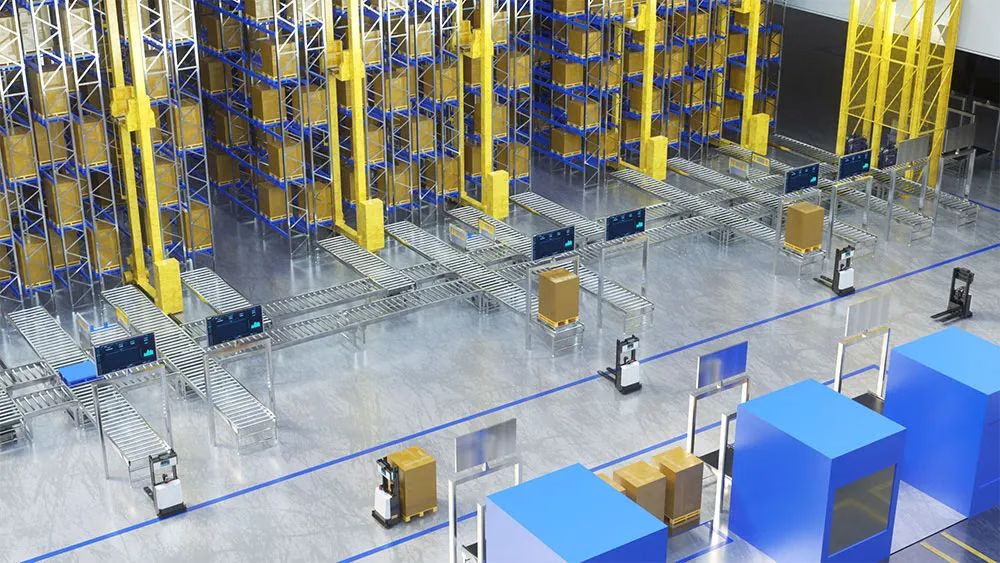
Подход к распознаванию
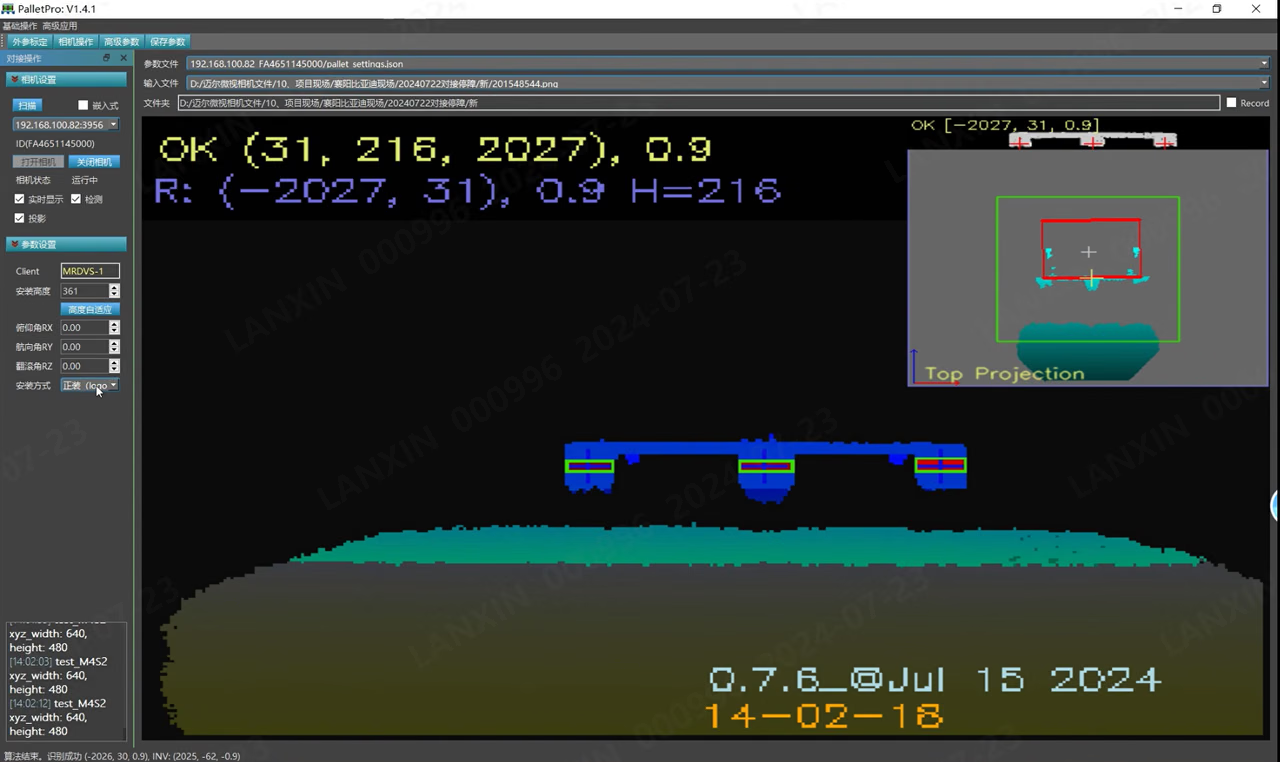
PalletPro извлекает из данных глубины 3D ToF признаки облака точек, такие как стойки и поперечины палеты, а затем выдаёт позу, которую транспортное средство использует для стыковки. Метки и 2D LiDAR могут работать в определённых условиях, но пригодность зависит от конструкции палеты, установки и условий объекта.Система распознавания палет PalletPro
PalletPro объединяет 3D-камеру с алгоритмами распознавания палет и передаёт положение и ориентацию палеты в систему управления транспортным средством.- Встроенная обработка и вывод: алгоритм обрабатывает данные глубины на камере и выдаёт результаты распознавания с частотой 10 FPS.
- Внедрение и стыковка: камеру можно установить между вилами погрузчика. Автоматическая калибровка устанавливает связь координат между камерой, транспортным средством и палетой. Для объекта можно оценить стандартные двухстоечные и четырёхстоечные палеты, а также штабелированные палеты; палеты без стоек и нестандартные палеты требуют оценки проекта.
- Интеграция: система выдаёт результаты распознавания в реальном времени. Настройте интерфейс, установку на транспортном средстве и стратегию стыковки в соответствии с документацией проекта.
- Адаптация к условиям среды: при сильном внешнем освещении или низкой отражательной способности палет проверьте на объекте модель камеры, расстояние установки, экспозицию и параметры фильтра.
Распознавание и стыковка
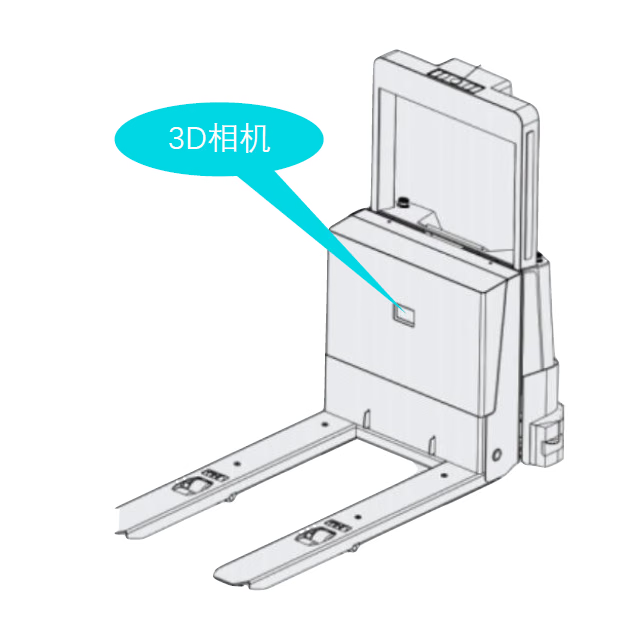
Камеру серии M можно установить между вилами погрузчика для получения данных о глубине палеты и выдачи позы палеты через алгоритм распознавания. В типичном рабочем процессе транспортное средство сначала получает позу примерно в2 m от палеты и корректирует ориентацию. Затем оно выполняет точное позиционирование и боковую коррекцию примерно в 1.5 m. Проверьте фактические расстояния и стратегию управления с учётом транспортного средства, скорости и объекта.
Двухэтапная стыковка
- Дистанционное позиционирование: получите результаты распознавания на расстоянии
1,800–2,800 mmот палеты и скорректируйте ориентацию и боковое смещение. - Проверка в ближней зоне: когда концы вил находятся примерно в
200 mmот переднего края палеты, снова получите результат и проверьте его соответствие требованиям к вводу вил. - Ввод вил: после проверки введите вилы в палету. Если проверка не пройдена, скорректируйте положение транспортного средства и выполните проверку снова.
Стыковка в реальном времени
Непрерывно получайте результаты распознавания для коррекции позы транспортного средства. Выполните точные коррекции и завершите ввод вил примерно в200 mm от переднего края палеты. Система управления должна использовать метки времени данных для обработки задержки.
Связь
Решение поддерживает такие интерфейсы, как TCP, UDP, CAN, RS-485 и API. Информацию о доступности и форматах сообщений см. в соответствующей документации по продукту и внедрению. Переключайтесь между алгоритмами распознавания и предотвращения столкновений в соответствии с конфигурацией проекта.Примеры применения
Пример 1: распознавание палет и отверстий кабельных барабанов для компании оптоволоконной связи
Предпосылки проекта: компания F использует беспилотные штабелёры для логистических задач. Проект включает распознавание и обработку палет и отверстий кабельных барабанов. Решение: PalletPro передаёт данные о глубине и позе палеты, чтобы контроллер транспортного средства мог скорректировать позу штабелёра. 3D-зрение также распознаёт отверстия кабельных барабанов.Пример 2: распознавание нестандартных палет в стекловолоконной промышленности