
Архитектура решения
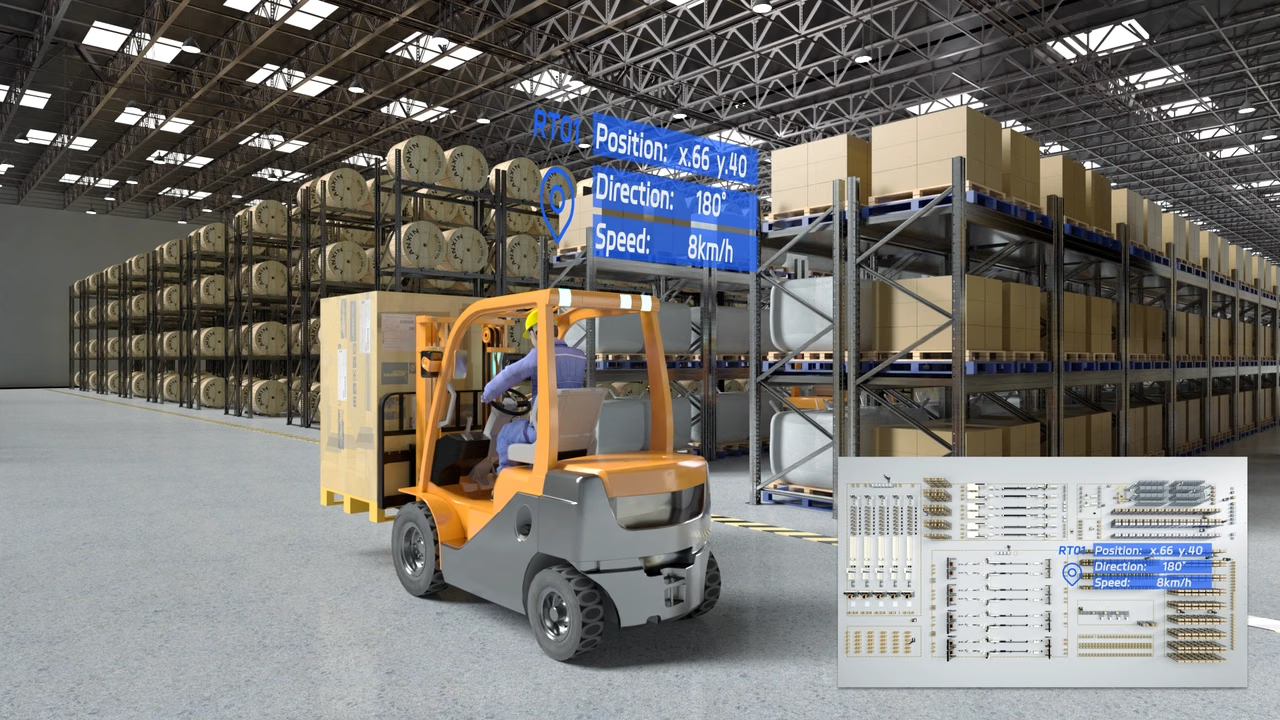
Решение объединяет систему локализации вилочного погрузчика с ручным управлением и систему определения состояния мест хранения. Первая система предоставляет положение и позу погрузчика, вторая — занятость и состояние груза. Оба потока данных можно передавать в систему верхнего уровня для диспетчеризации задач и отслеживания грузов.Локализация вилочного погрузчика с ручным управлением
Установите камеру 3D-зрения на верхней части погрузчика. Система выполняет локализацию по естественным признакам на потолке и стенах с помощью IMU. Согласно данным проекта, точность позиционирования составляет 1–5 cm; фактическая точность зависит от особенностей объекта, установки и калибровки.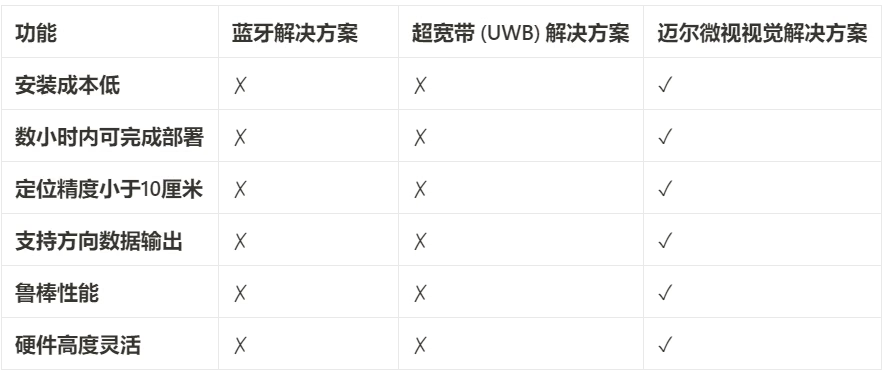
Распознавание состояния мест хранения
RGB-D-камера получает 3D-данные и информацию о цвете, чтобы определить наличие груза в месте хранения, его размещение и наличие аномалий занятости. При необходимости алгоритм может различать категории грузов, а результаты обработки на камере можно передавать в систему диспетчеризации.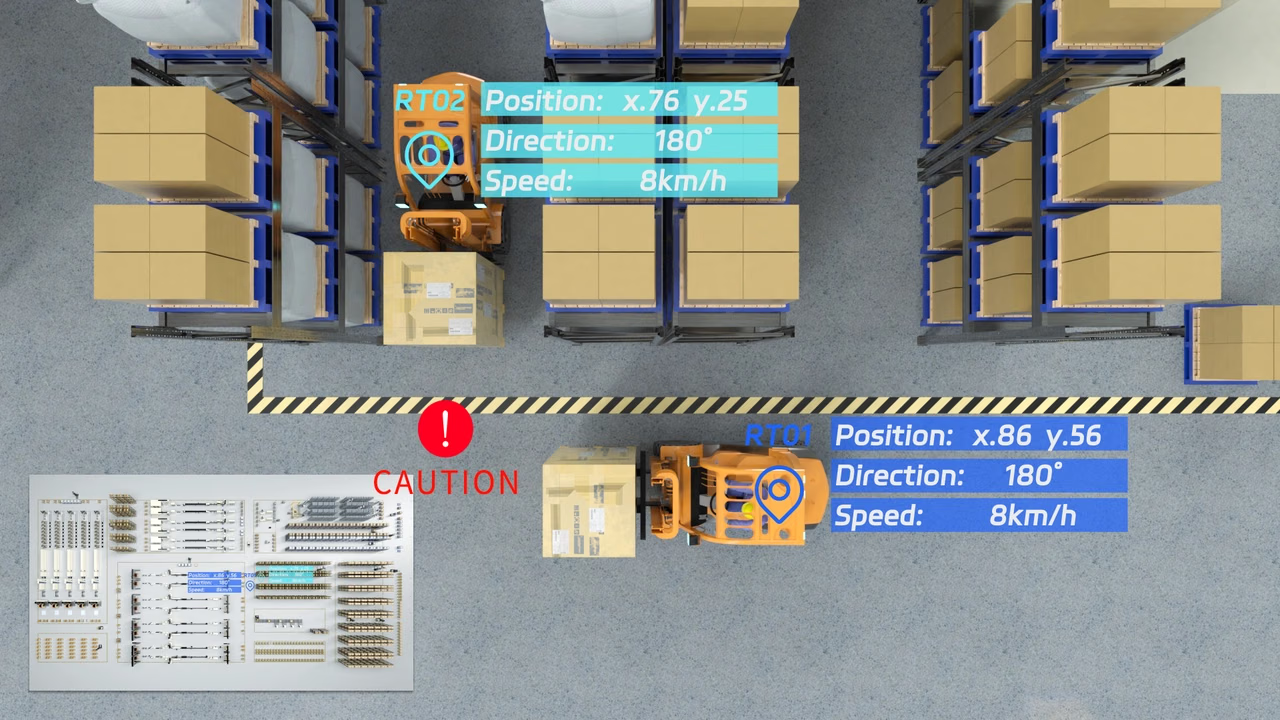
Рабочий процесс координации
- Система локализации непрерывно передает положение и позу вилочного погрузчика.
- Камера мест хранения сообщает занятость и состояние груза в целевом месте.
- Система верхнего уровня сопоставляет данные о транспортном средстве, грузе и месте хранения, чтобы подтвердить задачи захвата и размещения и зафиксировать положение груза.
- При изменении состояния места хранения или транспортного средства система верхнего уровня может обновлять маршруты задач и распределение ресурсов.