
方案架构
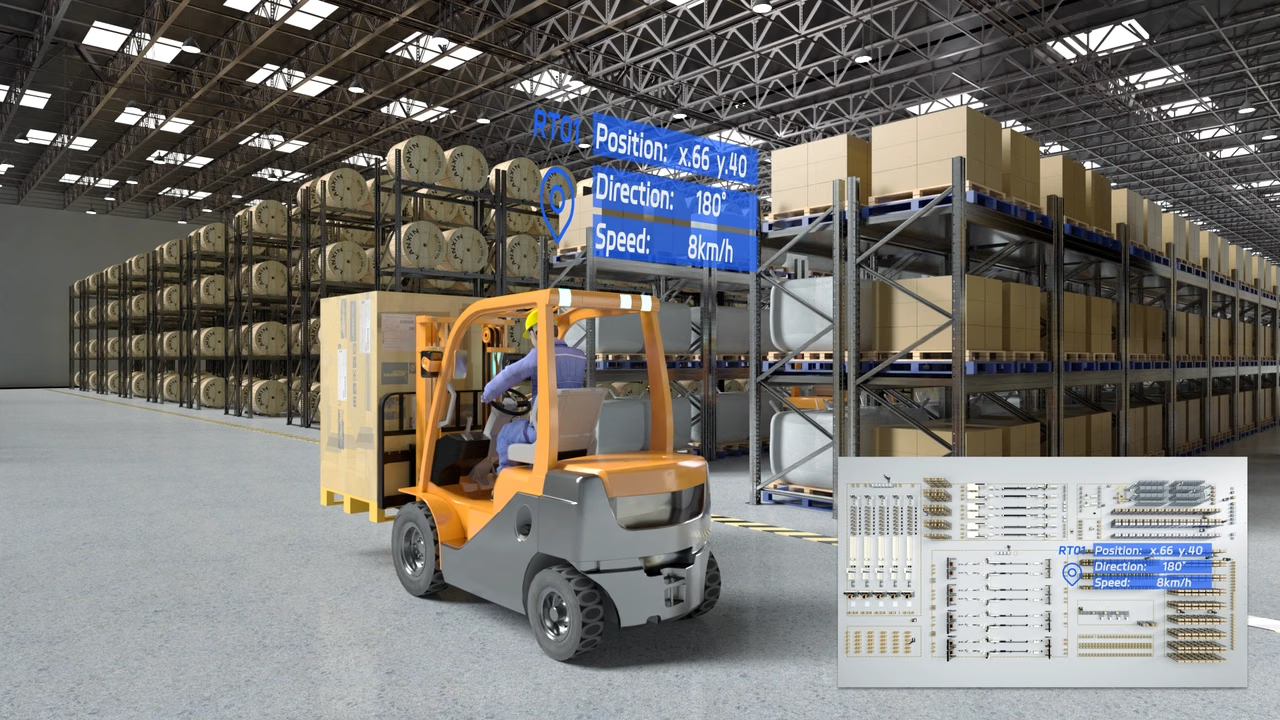
方案由人工叉车定位系统和库位状态识别系统组成。前者提供叉车位置与姿态信息,后者提供库位占用和货物状态信息;两类数据可向上层系统同步,用于任务调度和货物位置追踪。人工叉车定位
在叉车顶部安装 3D 视觉相机,利用天花板和墙壁的自然特征进行定位,并结合 IMU 辅助定位。历史项目资料显示,该方案可实现 1–5 cm 定位精度;实际精度取决于现场特征、安装和标定条件。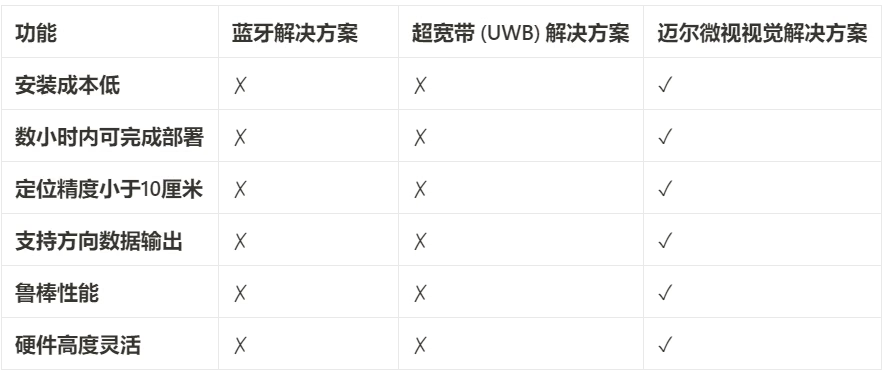
库位状态识别
RGB-D 相机采集库位的三维和颜色信息,用于识别货物有无、摆放状态和异常占用。按项目需要,算法还可区分货物类别;相机端输出的结果可发送至调度系统。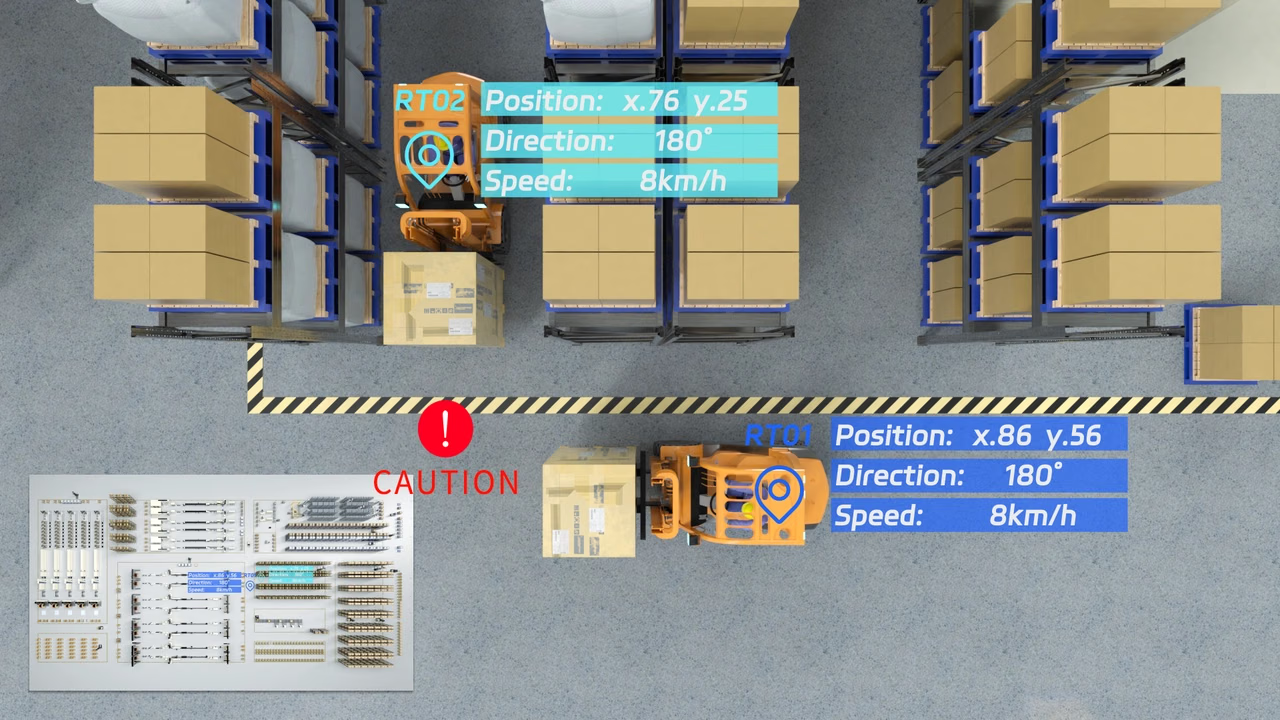
协同流程
- 定位系统持续输出叉车位置和姿态。
- 库位相机上报目标库位的占用与货物状态。
- 上层系统将车辆、货物和库位信息关联,用于确认取放任务和记录货物位置。
- 当库位状态或车辆位置发生变化时,上层系统可据此更新任务路径和资源分配。