Bối cảnh tự động hóa kho hàng
Các kho hàng lớn sử dụng robot để phân loại, vận chuyển và lấy hàng. Thông tin công khai của Amazon Robotics cho thấy các hệ thống robot thường kết hợp cảm nhận, điều khiển xe, lập lịch và cơ chế an toàn tại địa điểm. Với xe nâng không người lái, nhận dạng pallet và tư thế ổn định là đầu vào quan trọng.Thách thức kỹ thuật trong nhận dạng pallet
Xe nâng không người lái cần biết tư thế của pallet so với xe để điều chỉnh đường docking. Trong thực tế, độ lệch ngang, hướng, kết cấu và độ phản xạ bề mặt thay đổi. Ánh sáng môi trường và hiện tượng che khuất cũng có thể ảnh hưởng đến chất lượng dữ liệu cảm biến.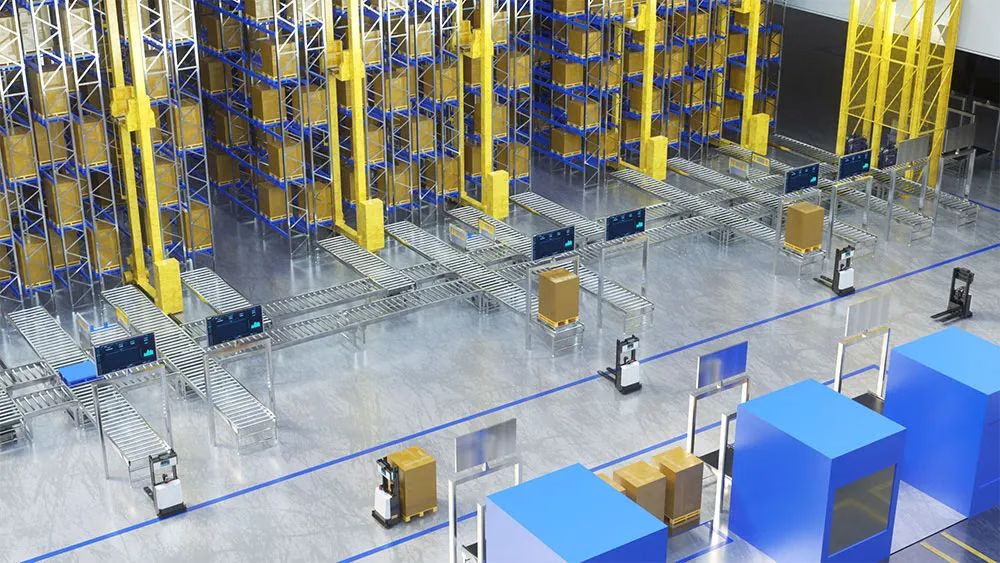
Phương pháp nhận dạng
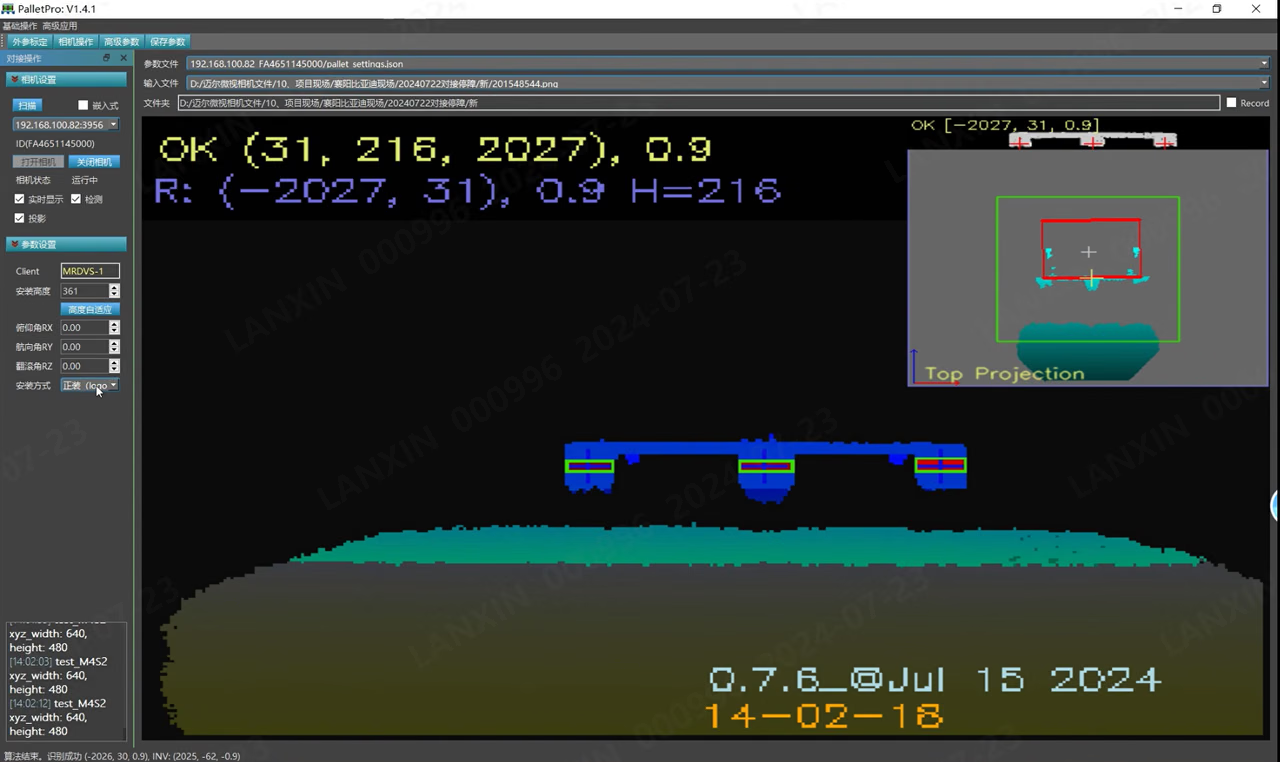
PalletPro trích xuất các đặc điểm đám mây điểm như chân pallet và thanh ngang từ dữ liệu độ sâu ToF 3D, sau đó xuất tư thế để xe thực hiện docking. Nhãn và LiDAR 2D có thể hoạt động trong một số môi trường cụ thể, nhưng mức độ phù hợp phụ thuộc vào kết cấu pallet, cách lắp đặt và điều kiện địa điểm.Hệ thống nhận dạng pallet PalletPro
PalletPro kết hợp camera 3D với các thuật toán nhận dạng pallet và cung cấp vị trí cùng hướng của pallet cho hệ thống điều khiển xe.- Xử lý và xuất dữ liệu tích hợp: Thuật toán xử lý dữ liệu độ sâu trên camera và xuất kết quả nhận dạng ở tốc độ 10 FPS.
- Triển khai và docking: Camera có thể được lắp giữa hai càng xe nâng. Hiệu chuẩn tự động thiết lập quan hệ tọa độ giữa camera, xe và pallet. Có thể đánh giá pallet tiêu chuẩn hai chân, bốn chân và pallet xếp chồng theo địa điểm; pallet không có chân hoặc pallet bất thường cần được đánh giá theo dự án.
- Tích hợp: Hệ thống cung cấp kết quả nhận dạng theo thời gian thực. Cấu hình giao diện, cách lắp đặt trên xe và chiến lược docking theo tài liệu dự án.
- Thích ứng môi trường: Với ánh sáng môi trường mạnh hoặc pallet có độ phản xạ thấp, hãy xác thực model camera, khoảng cách lắp đặt, độ phơi sáng và tham số bộ lọc tại địa điểm.
Nhận dạng và docking
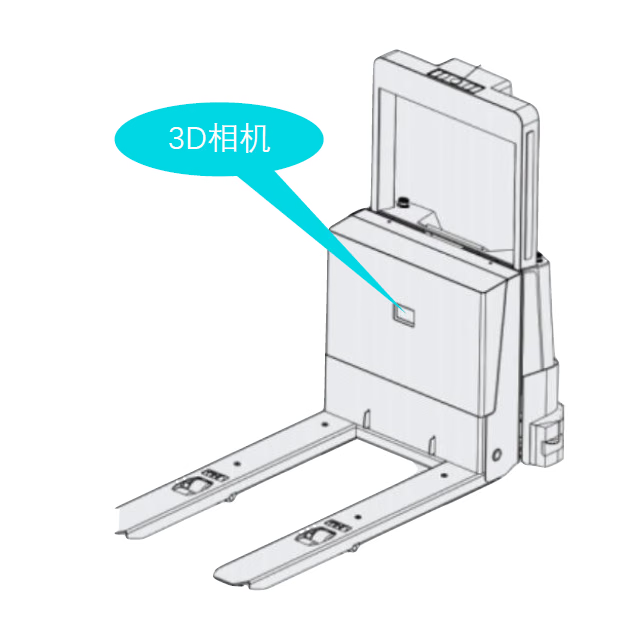
Camera M Series có thể được lắp giữa hai càng xe nâng để thu dữ liệu độ sâu của pallet và xuất tư thế pallet thông qua thuật toán nhận dạng. Trong quy trình điển hình, xe trước tiên thu tư thế ở khoảng cách gần2 m so với pallet và điều chỉnh hướng. Sau đó xe thực hiện định vị chính xác và hiệu chỉnh ngang ở khoảng cách gần 1.5 m. Hãy xác thực khoảng cách thực tế và chiến lược điều khiển theo xe, tốc độ và địa điểm.
Docking hai giai đoạn
- Định vị từ xa: Thu kết quả nhận dạng ở khoảng cách
1,800–2,800 mmso với pallet và điều chỉnh hướng cùng độ lệch ngang. - Xác minh trường gần: Khi đầu càng cách mép trước pallet khoảng
200 mm, thu lại kết quả và kiểm tra kết quả có đáp ứng yêu cầu đưa càng vào pallet không. - Đưa càng vào pallet: Đưa càng vào pallet sau khi xác minh. Nếu xác minh không thành công, điều chỉnh xe và xác minh lại.
Docking theo thời gian thực
Liên tục thu kết quả nhận dạng để điều chỉnh tư thế xe. Thực hiện các hiệu chỉnh nhỏ và hoàn tất việc đưa càng vào pallet ở khoảng cách gần200 mm so với mép trước pallet. Hệ thống điều khiển nên sử dụng dấu thời gian dữ liệu để xử lý độ trễ.
Truyền thông
Giải pháp hỗ trợ các giao diện như TCP, UDP, CAN, RS-485 và API. Kiểm tra tài liệu sản phẩm và triển khai tương ứng để biết khả năng hỗ trợ và định dạng thông báo. Chuyển đổi giữa thuật toán nhận dạng và tránh vật cản theo cấu hình dự án.Ca ứng dụng
Ca 1: Nhận dạng pallet và lỗ cuộn cáp cho công ty truyền thông cáp quang
Bối cảnh dự án: Company F sử dụng xe xếp hàng không người lái cho các tác vụ logistics. Dự án bao gồm nhận dạng và vận chuyển pallet cùng lỗ cuộn cáp. Giải pháp: PalletPro cung cấp thông tin độ sâu và tư thế pallet để bộ điều khiển xe điều chỉnh tư thế xe xếp hàng. Thị giác 3D cũng nhận dạng lỗ cuộn cáp.Ca 2: Nhận dạng pallet không tiêu chuẩn trong ngành sợi thủy tinh