
Los valores de esta guía solo ilustran las relaciones entre las configuraciones. Los valores reales dependen del vehículo, la posición de instalación y el área de trabajo. Valídalos en el sitio antes de enviar la configuración.
Preparar la implementación
Instalar la cámara
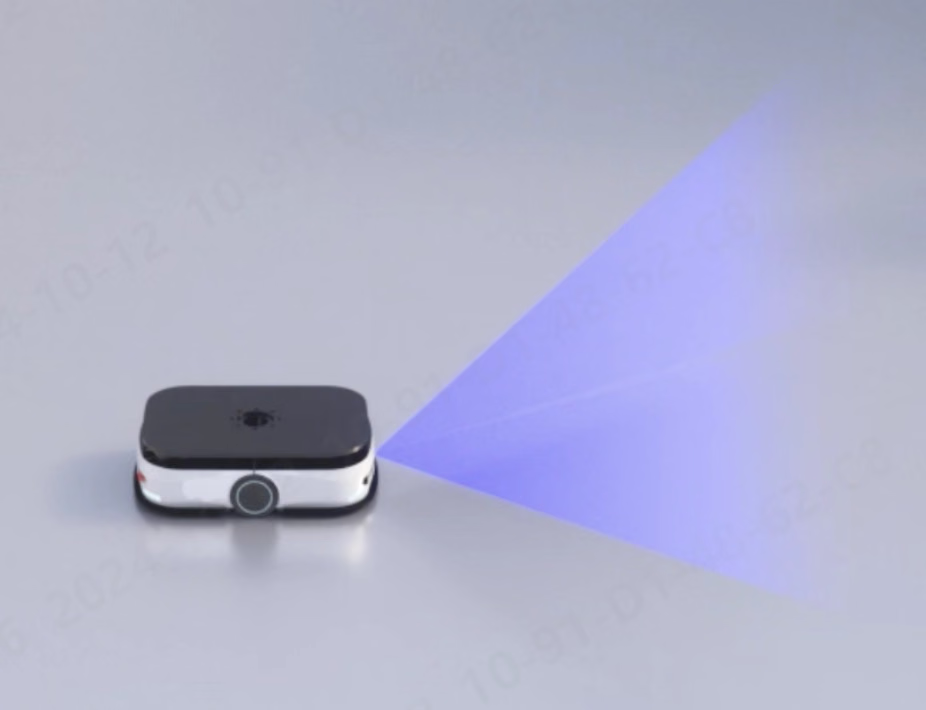
Instalación de AMR underride
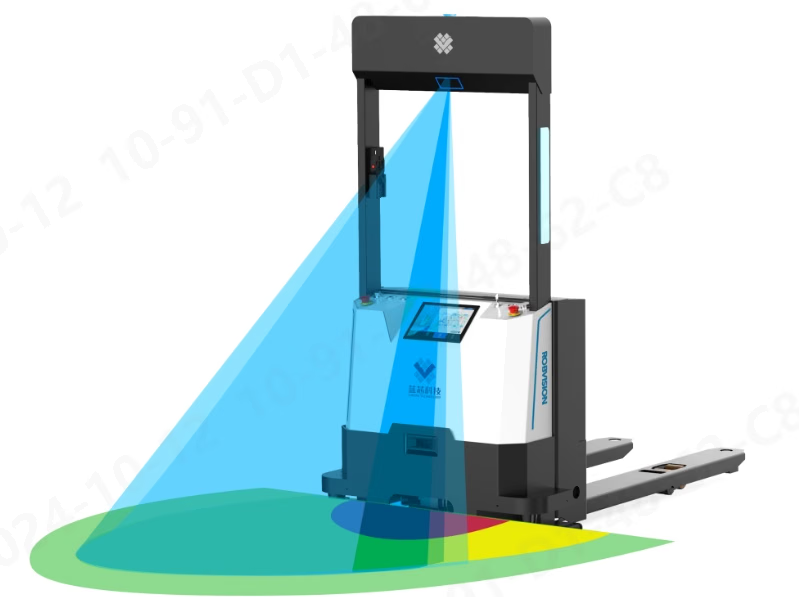
Instalación en carretilla elevadora
Conectar la cámara
1
Configurar la red del host
La dirección de fábrica de la cámara es
192.168.100.82. Configura el adaptador Ethernet del ordenador en la misma subred.2
Conectar y verificar la imagen
Abre LxCameraViewer, descubre y abre la cámara y confirma que el mapa de profundidad y la nube de puntos se muestran correctamente.
3
Cambiar la dirección de la cámara cuando sea necesario
En Otras herramientas → Red → Herramienta de configuración de IP, cambia la dirección IP. La cámara se reinicia después del cambio. Si la cámara pasa a otra subred, actualiza también la dirección Ethernet del ordenador.
Ajustar la imagen
En Configuración 3D y Configuración de filtros, verifica la calidad de imagen. Para configuraciones antiguas de prevención de obstáculos, puedes usar como punto de partida una exposición alta de650, una exposición baja de 200 y un umbral de señal baja de 10–20. S10 normalmente solo requiere un nivel de deslumbramiento de 1. Para instalaciones no estándar, confirma la configuración con el soporte técnico antes de la implementación.
Configurar el algoritmo de prevención de obstáculos
1
Activar el algoritmo
En Algoritmo de aplicación, selecciona el modo siempre activo. Para S10, selecciona Algoritmo de prevención de obstáculos. Para otros modelos compatibles, selecciona Algoritmo de prevención de obstáculos 2.0.
2
Elegir el tipo de región
Elige una región rectangular o con forma de sector para el vehículo. S10 no admite regiones con forma de sector; usar una puede producir resultados incorrectos.
3
Configurar los parámetros extrínsecos y las regiones
Configura primero los parámetros extrínsecos de la cámara y, después, las regiones de prevención de obstáculos. Cuando cambian los parámetros extrínsecos, las demás regiones utilizan los nuevos valores.
4
Enviar y verificar
Envía los parámetros y verifica las áreas de advertencia, alarma y protección en la vista de nube de puntos y en el estado de salida.
Parámetros extrínsecos de la cámara
Configura primero la altura de montaje y, después, ajusta con precisión roll y pitch hasta que el suelo quede nivelado en la vista de nube de puntos. Selecciona Enviar parámetros cuando termines.
Regiones de prevención de obstáculos
El número de grupos de regiones compatibles depende del método de conmutación:
Haz una copia de seguridad de los valores verificados en
Tools\\params\\<camera ID>\\avoidance.json. Puedes aplicar el archivo a otro vehículo del mismo tipo mediante Cargar configuración desde archivo.
Comunicación y salida de estado
Configura las regiones de prevención de obstáculos y los parámetros extrínsecos en la aplicación host antes de usar un bus de campo o un protocolo de red. Excepto la API, la mayoría de los métodos de comunicación cambian los grupos de parámetros; usa la aplicación host o la API para configurar parámetros detallados.I/O tiene la máxima prioridad. Mientras I/O está activo, los demás métodos no pueden cambiar el grupo de parámetros actual, aunque sí pueden actualizar parámetros predeterminados o temporales. La aplicación host y la API establecen los parámetros predeterminados; UDP, CAN y RS485 normalmente establecen parámetros temporales. El comportamiento después de una pérdida de alimentación depende de cómo se haya guardado la última configuración.
API
Las aplicaciones Windows, Linux y ARM pueden llamar a las API de prevención de obstáculos mediante el SDK. Después de instalar la aplicación host de Windows, el SDK y los ejemplos están disponibles en su directorio de instalación. El ejemplo de prevención de obstáculos está enSample\\C\\application_obstacled. Para S10, evita cambiar los grupos de parámetros con una frecuencia alta mediante la API; usa UDP o I/O en su lugar.
RS485 (solo M4 Pro)
Usa Modbus RTU con una velocidad en baudios recomendada de9600. Lee los dos registros de entrada a partir de la dirección 108 (0x6C) con el código de función 0x04 para obtener el resultado actual de prevención de obstáculos. Escribe un solo registro en la dirección 106 (0x6A) con el código de función 0x06 para cambiar los grupos de parámetros.
UDP y TCP
Los mensajes se envían como tramas hexadecimales. Para UDP, envía primero el mensaje de establecimiento de conexión. Después de establecer la conexión, la cámara envía los resultados a la frecuencia de imagen.
El puerto UDP remoto predeterminado es
6688. El cambio de parámetros requiere tiempo de carga; evita cambiar rápidamente porque puede reducir la frecuencia de imagen y la frecuencia de actualización de resultados.