
Las dimensiones estándar de los palés, las distancias y los rangos de parámetros de esta guía solo se aplican al flujo de trabajo de reconocimiento estándar. Evalúa primero en el sitio los palés no estándar, sin patas o muy reflectantes.
Prepararse para la implementación
Palés estándar y requisitos de instalación
Este flujo de trabajo usa un palé estándar de dos o tres patas. El flujo original usa palés de1.2 m × 0.8 m o 1.2 m × 1.0 m. Confirma las dimensiones no estándar con MRDVS antes de la implementación.
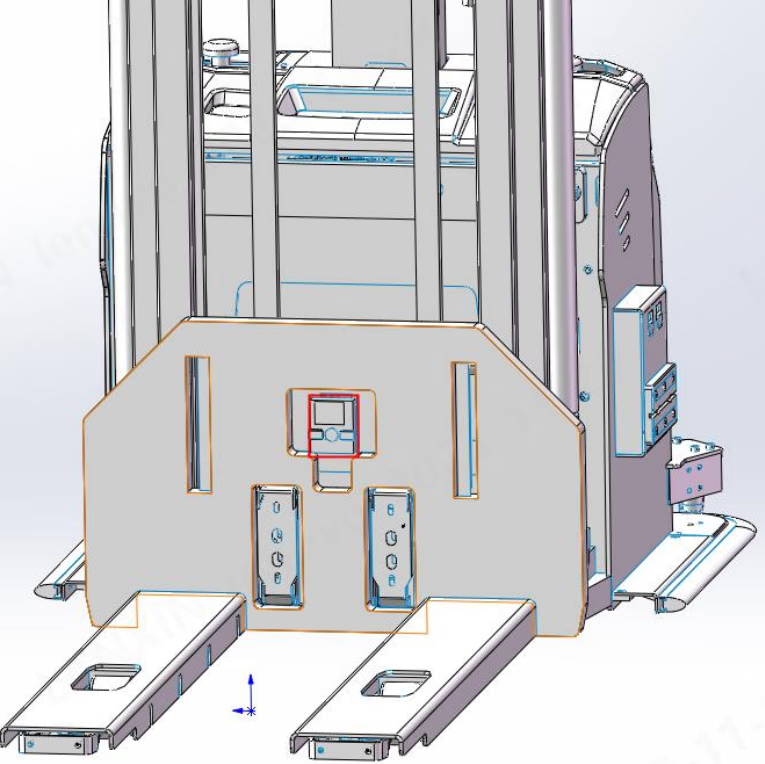
Para longitudes de horquilla de hasta
1.2 m, una altura de montaje empírica es 0.35–0.4 m. Para horquillas más largas, usa 0.4–0.8 m como rango inicial. Confirma la altura final a partir del campo de visión, la imagen de las patas del palé y la distancia de acoplamiento.
Equipos y software
- Alimenta la cámara con
24 VDCy conéctala al ordenador con un cable Ethernet Cat7. - Host recomendado: Windows 10 o posterior, Intel® Core™ i5 (7.ª generación) o posterior,
8 GBde RAM e Intel® UHD Graphics o una GPU de mayor rendimiento. - Al instalar PalletPro, acepta el mensaje del runtime de C++. La ausencia del runtime puede impedir que la aplicación se inicie.
Implementación rápida
1
Configurar la red y abrir la cámara
Pon el ordenador en la subred
192.168.100.xxx / 255.255.255.0. Inicia PalletPro, descubre y abre la cámara de destino.2
Verificar versiones e imagen
En LxCameraViewer, verifica que la aplicación, el firmware de la cámara y las versiones del algoritmo de palés coincidan con la entrega del proyecto. Confirma que las patas del palé sean completamente visibles en la nube de puntos.
3
Establecer la altura inicial
En Configuración de parámetros, usa Adaptación de altura para obtener un valor inicial. Ajústalo con precisión respecto a la línea del suelo y, después, selecciona Guardar parámetros.
4
Ejecutar la enseñanza del extremo cercano
Usa un palé estándar, mantenlo centrado y sin obstrucciones cercanas y selecciona Enseñanza de palé (extremo cercano) cuando el palé esté a unos
1.3 m de la cámara.5
Ejecutar la enseñanza del extremo lejano
Mantén el palé en la misma posición lateral. Haz retroceder el vehículo en línea recta unos
600–1000 mm hasta que el palé esté a unos 2.0–2.4 m de la cámara y, después, selecciona Enseñanza de palé (extremo lejano).6
Guardar y verificar
Guarda los parámetros y prueba repetidamente las posiciones cercana y lejana. Comprueba la salida de X, Y y el ángulo, así como la estabilidad del reconocimiento.
Usar PalletPro
Interfaz principal
Calibración extrínseca
En Operaciones básicas → Calibración extrínseca, lee Notas de calibración antes de realizar la enseñanza. Usa el nombre del proyecto y el ID del vehículo como nombre del cliente. Se necesita la distancia desde el centro óptico de la cámara hasta el centro de rotación de la carretilla elevadora.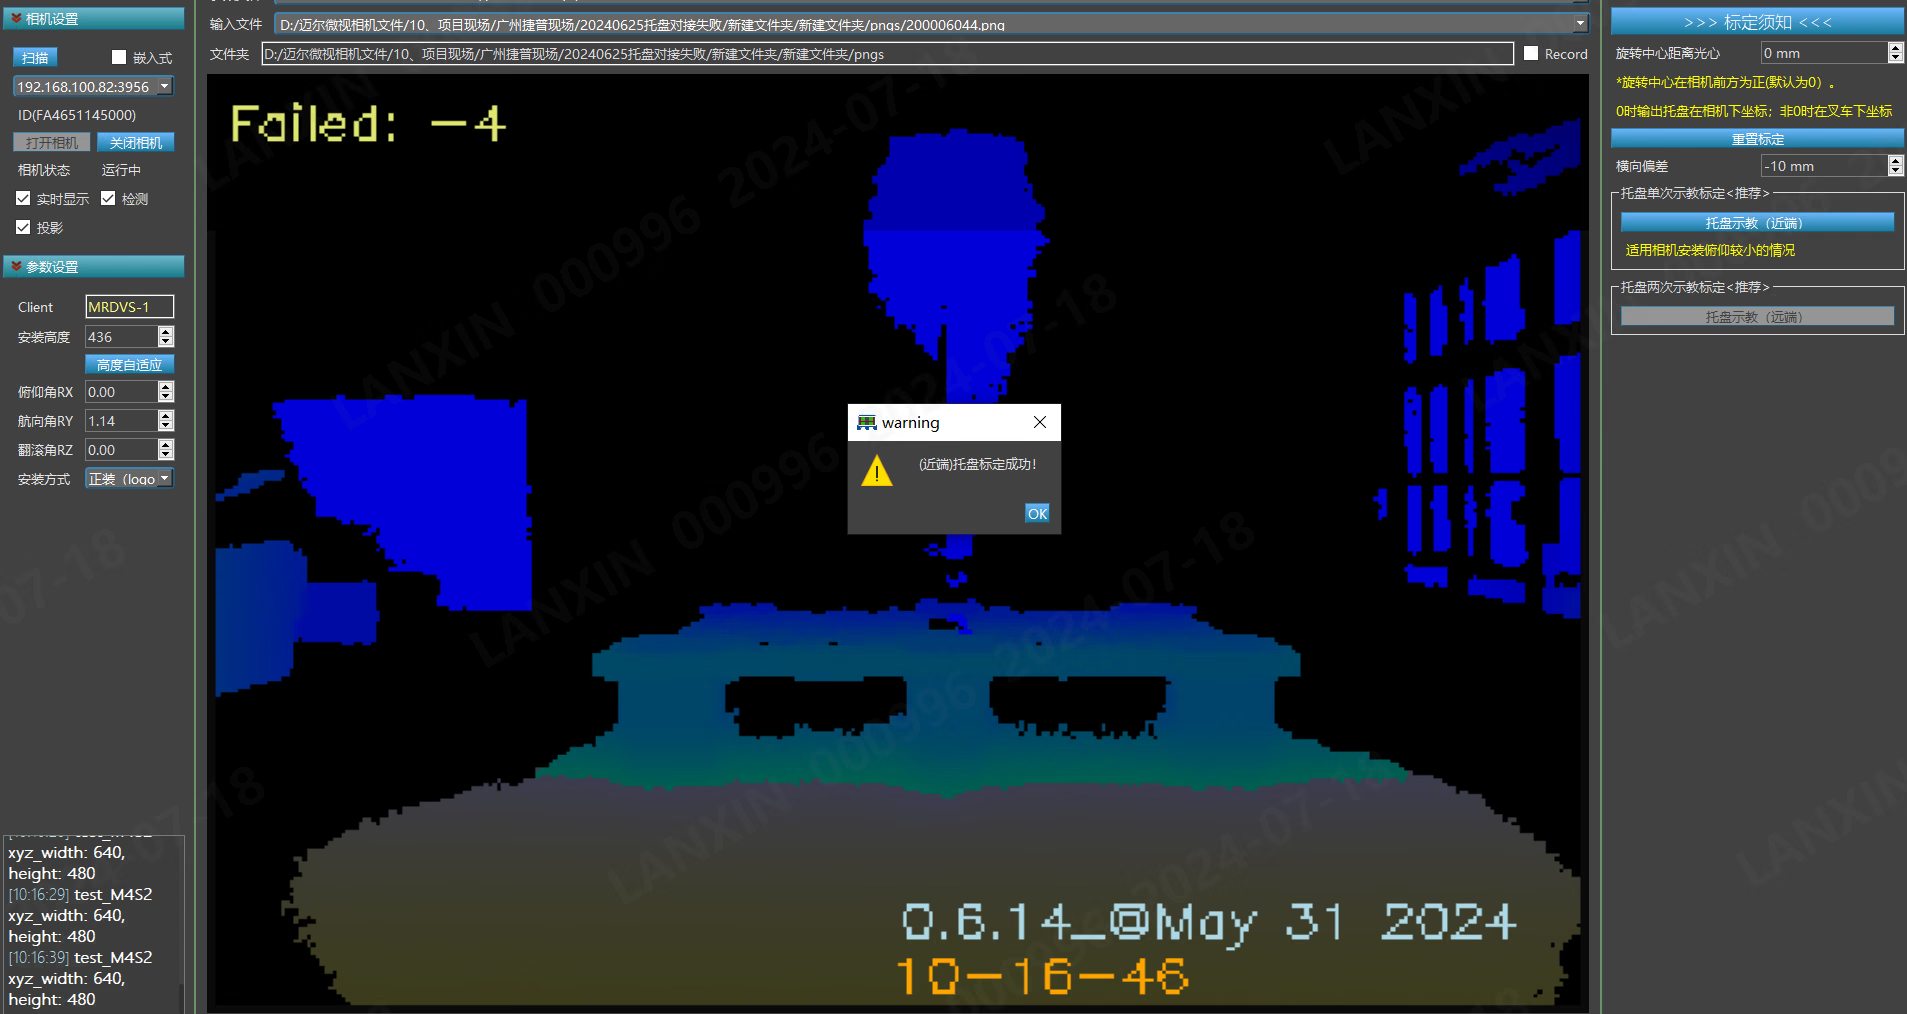
Parámetros avanzados
Cambia solo los campos requeridos por el proyecto y selecciona Guardar parámetros después de cada cambio.No cambies los parámetros avanzados que no se enumeran aquí salvo que MRDVS lo solicite. Conserva la configuración original y valida cada cambio si necesitas ajustar el ancho de las patas, la detección de vigas o la región de reconocimiento.
Pruebas sin conexión y registros
En Aplicaciones avanzadas → Prueba sin conexión, arrastra:- el archivo de calibración
pallet_settings.json; - una imagen PNG o una carpeta que contenga imágenes de resultados.
Integración de comunicaciones
TCP y UDP
En LxCameraViewer, selecciona Localización de palés y configúralo como Siempre activado. El servidor TCP usa el puerto5501 de forma predeterminada y UDP usa 8000. Los mensajes usan orden de bytes big-endian y una longitud de trama estándar de 16 bytes.
La trama de respuesta contiene un código de retorno, la longitud, los signos de X / Y / theta / Z, X / Y del centro delantero del palé, el ángulo theta y la altura del palé. Establece los bytes de extensión del protocolo actual en
0.
RS485 (solo M4 Pro)
Usa Modbus RTU a9600 baudios y 8N1. La dirección Modbus predeterminada es 0x17; usa el SDK para establecer una dirección de 1–247.
Los campos de resultado son X, Y, yaw, valor de retorno y altura, cada uno representado por un campo de 4 bytes.
CANopen (M4 / M4 Mega)
CAN utiliza tramas estándar de 11 bits a250 Kbit/s. El controlador envía COB ID 0x212; MODE CTRL 0 desactiva el reconocimiento y 1 lo activa. El dispositivo devuelve el estado del reconocimiento, la pose, la posición, la altura y las dimensiones del palé mediante 0x192, 0x292, 0x392 y 0x492.
Modbus TCP
Esta interfaz requiere la versión de algoritmo0.8.1 o posterior. El puerto predeterminado es 6601; escucha en todas las interfaces de red y usa la dirección inicial del registro 0x100.
Verificar y solucionar problemas
Aceptación de la calibración
Conduce repetidamente entre las posiciones de enseñanza del extremo cercano y del extremo lejano. La calibración es aceptable cuando los errores X e Y están dentro de10 mm y el reconocimiento es estable sin pérdidas. Por ejemplo, x = -2000, y = 100 y yaw = 2.3 significa que el palé está a 2000 mm del centro óptico de la cámara, a 100 mm a la derecha y girado 2.3° en sentido antihorario en la vista superior.
Códigos de error comunes
Condiciones de reconocimiento y límites del sitio
- Condiciones estándar: ancho y longitud del palé
800–2000 mm, altura80–200 mm, ancho de las patas40–200 mm, ancho de abertura300–600 mm, grosor de la viga de al menos30 mmy distancia de reconocimiento1200–3000 mm. - Mantén el palé completamente dentro del campo de visión. Evita la oclusión causada por las horquillas, las mercancías u objetos cercanos.
- Prueba en el sitio los palés negros, de baja reflectividad y muy reflectantes. En la prueba original, un palé negro con una reflectividad del
5%podía obtener imágenes a2 m; ajusta el tiempo de integración y el umbral de señal baja cuando sea necesario. - Para la recogida de horquillas en posición alta, mantén al menos
200 mmentre los reflectores y las patas del palé cuando sea posible. - En el acoplamiento en directo, usa las marcas de tiempo de los resultados en la capa de aplicación para determinar si los datos son actuales y evitar correcciones retrasadas.