Contexto de la automatización de almacenes
Los grandes almacenes usan robots para clasificar, transportar y recoger productos. La información pública de Amazon Robotics muestra que los sistemas robóticos suelen combinar percepción, control del vehículo, programación y mecanismos de seguridad del sitio. Para una carretilla elevadora no tripulada, el reconocimiento estable del palé y de su pose es una entrada clave.Retos de ingeniería del reconocimiento de palés
Una carretilla elevadora no tripulada necesita la pose del palé con respecto al vehículo para ajustar su trayectoria de acoplamiento. En la práctica, el desplazamiento lateral, la orientación, la estructura y la reflectividad de la superficie varían. La luz ambiental y la oclusión también pueden afectar a la calidad de los datos del sensor.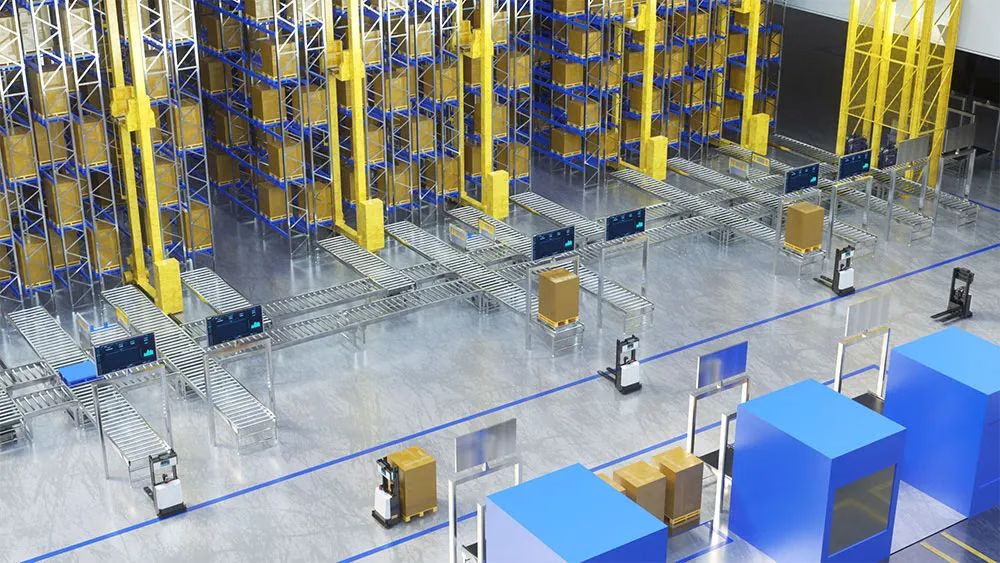
Enfoque de reconocimiento
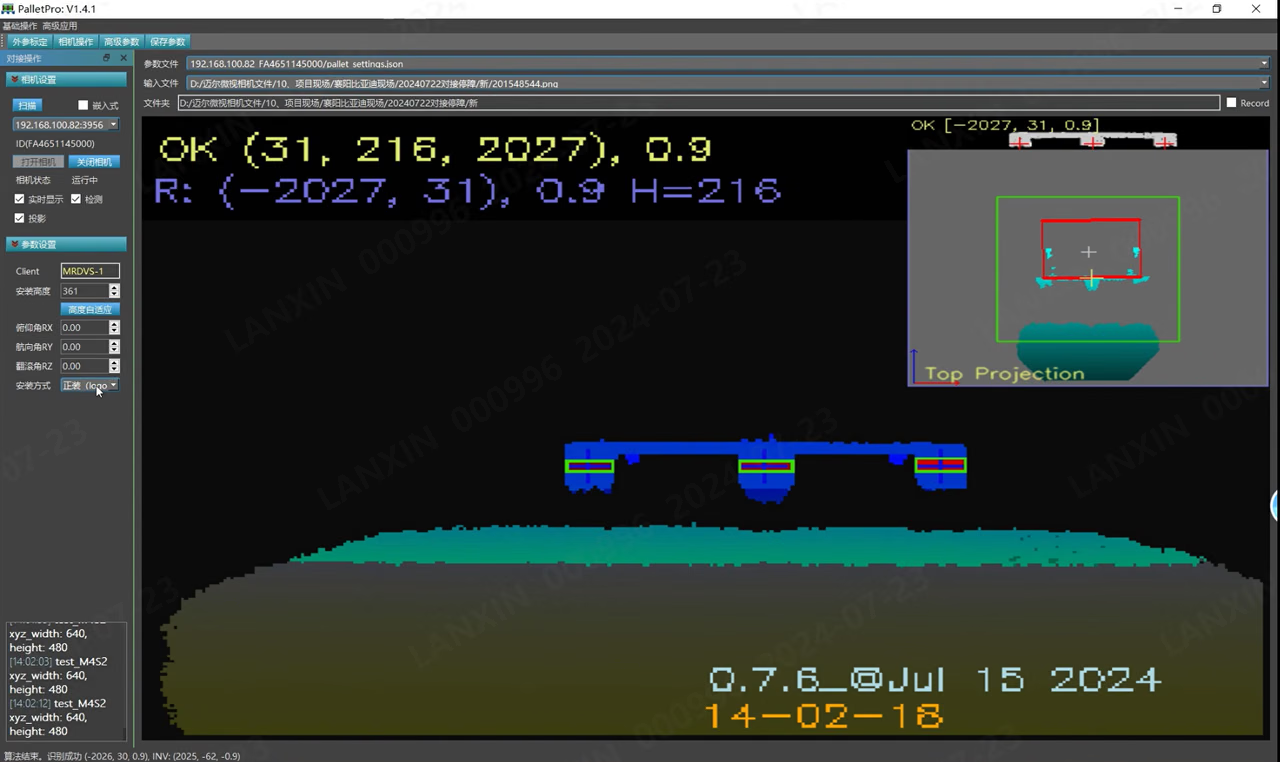
PalletPro extrae de los datos de profundidad 3D ToF características de la nube de puntos, como las patas y los travesaños del palé, y luego genera la pose que el vehículo utiliza para acoplarse. Las etiquetas y el LiDAR 2D pueden funcionar en entornos concretos, pero su idoneidad depende de la estructura del palé, la instalación y las condiciones del sitio.Sistema de reconocimiento de palés PalletPro
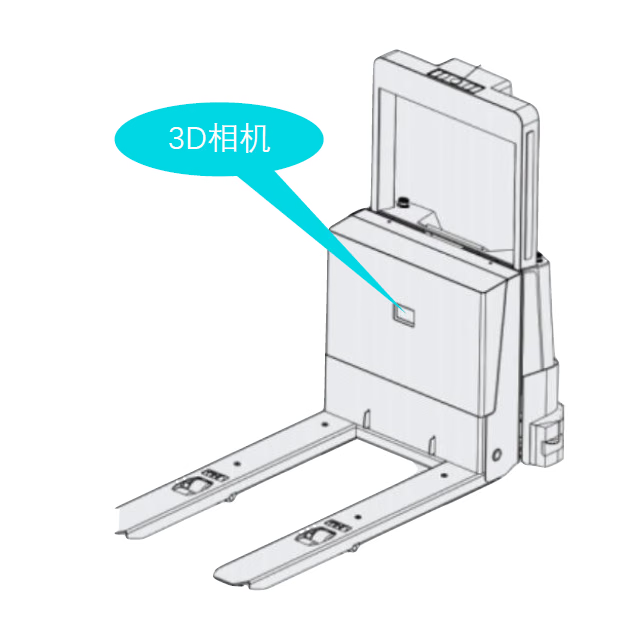
PalletPro combina una cámara 3D con algoritmos de reconocimiento de palés y proporciona la posición y orientación del palé al sistema de control del vehículo.- Procesamiento y salida integrados: El algoritmo procesa los datos de profundidad en la cámara y genera resultados de reconocimiento a 10 FPS.
- Implementación y acoplamiento: La cámara puede instalarse entre las horquillas de la carretilla. La calibración automática establece la relación de coordenadas entre la cámara, el vehículo y el palé. En el sitio se pueden evaluar palés estándar de dos y cuatro patas y palés apilados; los palés sin patas o inusuales requieren una evaluación del proyecto.
- Integración: El sistema proporciona resultados de reconocimiento en tiempo real. Configura la interfaz, la instalación en el vehículo y la estrategia de acoplamiento según la documentación del proyecto.
- Adaptación al entorno: En condiciones de luz ambiental intensa o con palés de baja reflectividad, valida en el sitio el modelo de cámara, la distancia de montaje, la exposición y los parámetros del filtro.
Reconocimiento y acoplamiento
Una cámara M Series puede instalarse entre las horquillas de la carretilla para capturar datos de profundidad del palé y generar su pose mediante el algoritmo de reconocimiento. En un flujo de trabajo habitual, el vehículo captura primero la pose aproximadamente a2 m del palé y corrige su orientación. Después realiza el posicionamiento preciso y la corrección lateral aproximadamente a 1.5 m. Valida las distancias reales y la estrategia de control según el vehículo, la velocidad y el sitio.
Acoplamiento en dos etapas
- Posicionamiento remoto: Captura los resultados de reconocimiento a
1,800–2,800 mmdel palé y corrige la orientación y el desplazamiento lateral. - Verificación en campo cercano: Cuando las puntas de las horquillas estén aproximadamente a
200 mmdel borde delantero del palé, captura de nuevo el resultado y comprueba si cumple los requisitos de introducción de las horquillas. - Introducción de las horquillas: Introduce las horquillas en el palé después de la verificación. Si la verificación falla, ajusta el vehículo y vuelve a verificar.
Acoplamiento en tiempo real
Captura continuamente los resultados de reconocimiento para ajustar la pose del vehículo. Realiza correcciones finas y completa la introducción de las horquillas aproximadamente a200 mm del borde delantero del palé. El sistema de control debe usar las marcas de tiempo de los datos para gestionar la latencia.
Comunicación
La solución admite interfaces como TCP, UDP, CAN, RS-485 y API. Consulta la documentación del producto y de implementación correspondiente para conocer la disponibilidad y los formatos de mensaje. Cambia entre los algoritmos de reconocimiento y de evitación de obstáculos según la configuración del proyecto.Casos de estudio
Caso 1: Reconocimiento de palés y huecos de tambores de cable para una empresa de comunicaciones por fibra óptica
Antecedentes del proyecto: La empresa F usa apiladoras no tripuladas para tareas logísticas. El proyecto abarca el reconocimiento y la manipulación de palés y de huecos de tambores de cable. Solución: PalletPro proporciona información de profundidad y pose del palé para que el controlador del vehículo ajuste la pose de la apiladora. La visión 3D también reconoce los huecos de los tambores de cable.Caso 2: Reconocimiento de palés no estándar en la industria de la fibra de vidrio