
I valori riportati in questa guida illustrano solo le relazioni tra le configurazioni. I valori effettivi dipendono dal veicolo, dalla posizione di installazione e dall’area di lavoro. Convalidali sul posto prima di inviare la configurazione.
Preparazione della distribuzione
Installazione della fotocamera
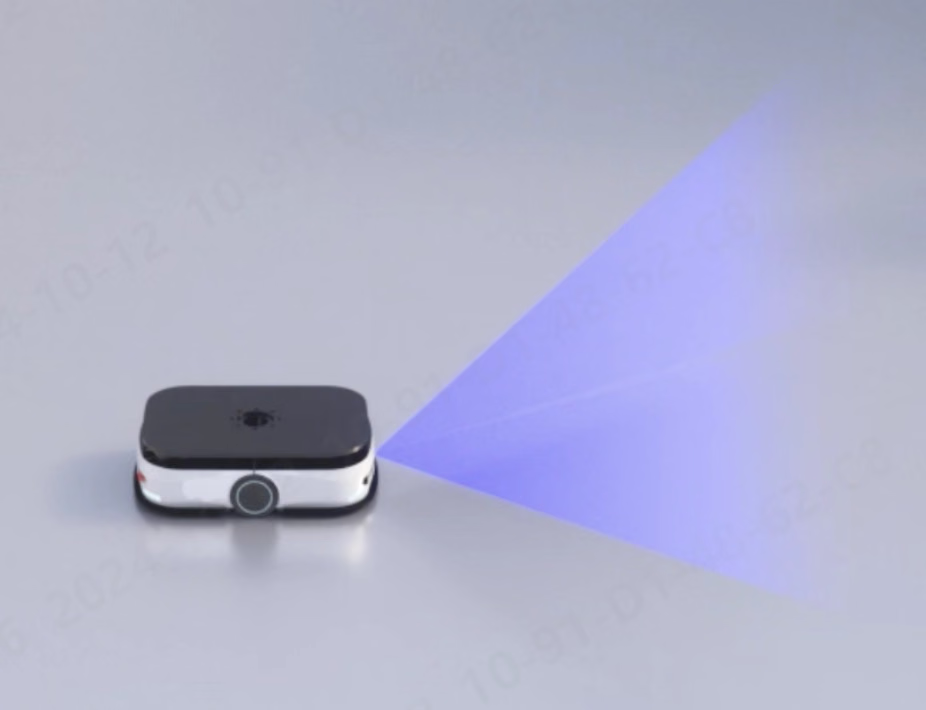
Installazione su AMR underride
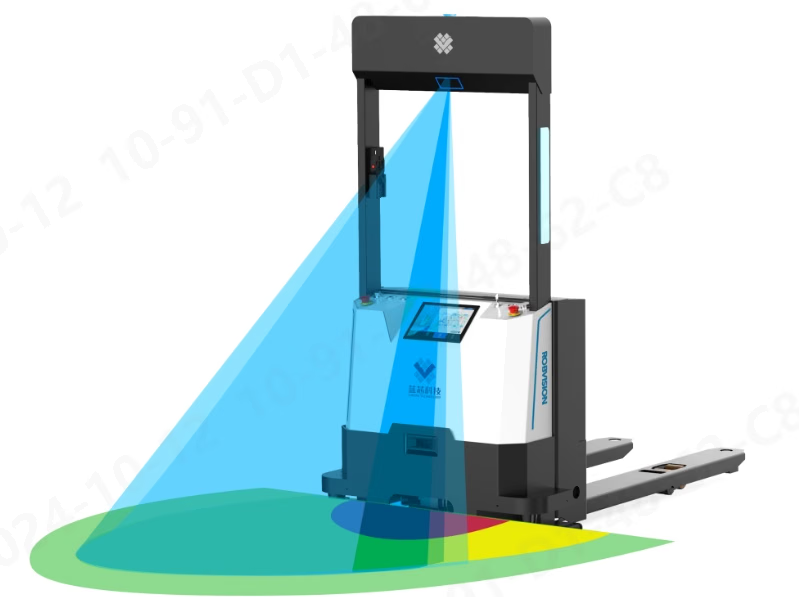
Installazione su carrello elevatore
Collegamento della fotocamera
1
Configura la rete dell'host
L’indirizzo predefinito di fabbrica della fotocamera è
192.168.100.82. Configura l’adattatore Ethernet del computer sulla stessa sottorete.2
Collega e verifica l'acquisizione
Apri LxCameraViewer, individua e apri la fotocamera e verifica che la mappa di profondità e la nuvola di punti vengano visualizzate correttamente.
3
Cambia l'indirizzo della fotocamera se necessario
In Altri strumenti → Rete → Strumento di configurazione IP, cambia l’indirizzo IP. La fotocamera si riavvia dopo la modifica. Se la fotocamera passa a un’altra sottorete, aggiorna anche l’indirizzo Ethernet del computer.
Regolazione dell’acquisizione
In Impostazioni 3D e Impostazioni filtro, verifica la qualità dell’immagine. Per le configurazioni legacy di evitamento degli ostacoli, come punto di partenza puoi usare un valore di esposizione alta pari a650, un’esposizione bassa pari a 200 e una soglia del segnale basso pari a 10–20. S10 normalmente richiede solo un livello di riflessi pari a 1. Per installazioni non standard, conferma le impostazioni con il supporto tecnico prima della distribuzione.
Configurazione dell’algoritmo di evitamento degli ostacoli
1
Abilita l'algoritmo
In Algoritmo applicativo, seleziona la modalità sempre attiva. Per S10, seleziona Algoritmo di evitamento degli ostacoli. Per gli altri modelli supportati, seleziona Algoritmo di evitamento degli ostacoli 2.0.
2
Scegli il tipo di regione
Scegli una regione rettangolare o a settore per il veicolo. S10 non supporta le regioni a settore; il loro utilizzo può produrre risultati errati.
3
Imposta i parametri estrinseci e le regioni
Imposta prima i parametri estrinseci della fotocamera, quindi configura le regioni di evitamento degli ostacoli. Quando i parametri estrinseci cambiano, le altre regioni usano i nuovi valori.
4
Invia e verifica
Invia i parametri, quindi verifica le aree di avviso, allarme e schermatura nella vista della nuvola di punti e nello stato di uscita.
Parametri estrinseci della fotocamera
Imposta prima l’altezza di montaggio, quindi regola con precisione roll e pitch finché il terreno non risulta livellato nella vista della nuvola di punti. Al termine, seleziona Invia parametri.
Regioni di evitamento degli ostacoli
Il numero di gruppi di regioni supportati dipende dal metodo di commutazione:
Esegui il backup dei valori verificati in
Tools\\params\\<camera ID>\\avoidance.json. Puoi applicare il file a un altro veicolo dello stesso tipo con Carica configurazione da file.
Comunicazione e uscita dello stato
Configura le regioni di evitamento degli ostacoli e i parametri estrinseci nell’applicazione host prima di usare un bus di campo o un protocollo di rete. Ad eccezione dell’API, la maggior parte dei metodi di comunicazione cambia i gruppi di parametri; usa l’applicazione host o l’API per le impostazioni dettagliate dei parametri.I/O ha la priorità più alta. Quando I/O è attivo, gli altri metodi non possono cambiare il gruppo di parametri corrente, ma possono comunque aggiornare i parametri predefiniti o temporanei. L’applicazione host e l’API impostano i parametri predefiniti; UDP, CAN e RS485 normalmente impostano parametri temporanei. Il comportamento dopo una perdita di alimentazione dipende da come è stata salvata l’ultima configurazione.
API
Le applicazioni Windows, Linux e ARM possono chiamare le API di evitamento degli ostacoli tramite l’SDK. Dopo aver installato l’applicazione host Windows, l’SDK e gli esempi sono disponibili nella relativa directory di installazione. L’esempio di evitamento degli ostacoli si trova inSample\\C\\application_obstacled. Per S10, evita di cambiare frequentemente i gruppi di parametri tramite l’API; usa invece UDP o I/O.
RS485 (solo M4 Pro)
Usa Modbus RTU con una velocità in baud consigliata di9600. Leggi i due registri di ingresso a partire dall’indirizzo 108 (0x6C) con il codice funzione 0x04 per ottenere il risultato corrente dell’evitamento degli ostacoli. Scrivi un singolo registro all’indirizzo 106 (0x6A) con il codice funzione 0x06 per cambiare i gruppi di parametri.
UDP e TCP
I messaggi vengono inviati come frame esadecimali. Per UDP, invia prima il messaggio di stabilimento della connessione. Dopo lo stabilimento della connessione, la fotocamera invia i risultati alla frequenza dei fotogrammi.
La porta UDP remota predefinita è
6688. La commutazione dei parametri richiede un tempo di caricamento; evita commutazioni rapide perché possono ridurre la frequenza dei fotogrammi e la frequenza di aggiornamento dei risultati.