障害物回避パラメータ
エクスポート
1
障害物回避設定を開く
アプリケーションアルゴリズムで障害物回避アルゴリズムを選択し、障害物回避領域と外部パラメータを設定します。
2
パラメータを送信する
障害物回避設定でパラメータを送信を選択します。
3
ファイルを確認する
ホストアプリケーションディレクトリ内の
paramsフォルダーを開き、カメラIDのディレクトリを開きます。avoidanceファイルに保存済みパラメータが含まれます。D:\\Program Files\\Lanxin-MRDVS\\Tools\\params
インポート
障害物回避設定でファイルから設定を読み込むを選択し、エクスポートしたファイルを指定します。設定を送信した後、ポイントクラウドビューで領域と出力状態を確認します。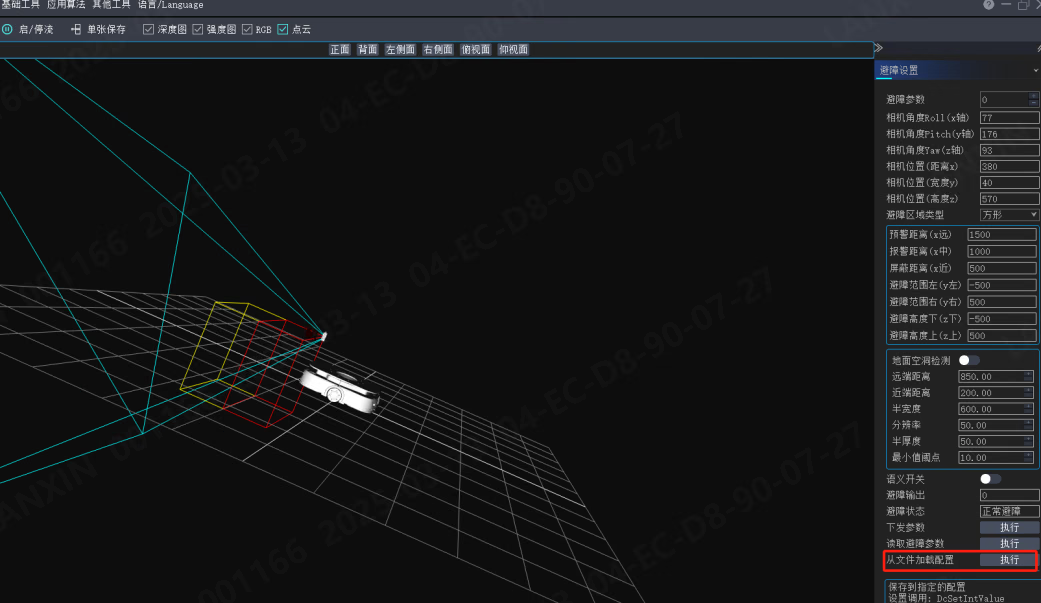
イメージングおよびフィルターパラメータ
エクスポート
- 基本ツールでイメージングおよびフィルターパラメータを設定します。
- カメラストリームを停止します。ストリーミング中は設定を保存できません。
- 機能設定で設定をファイルにエクスポートを選択し、設定専用フォルダーを作成します。
インポート
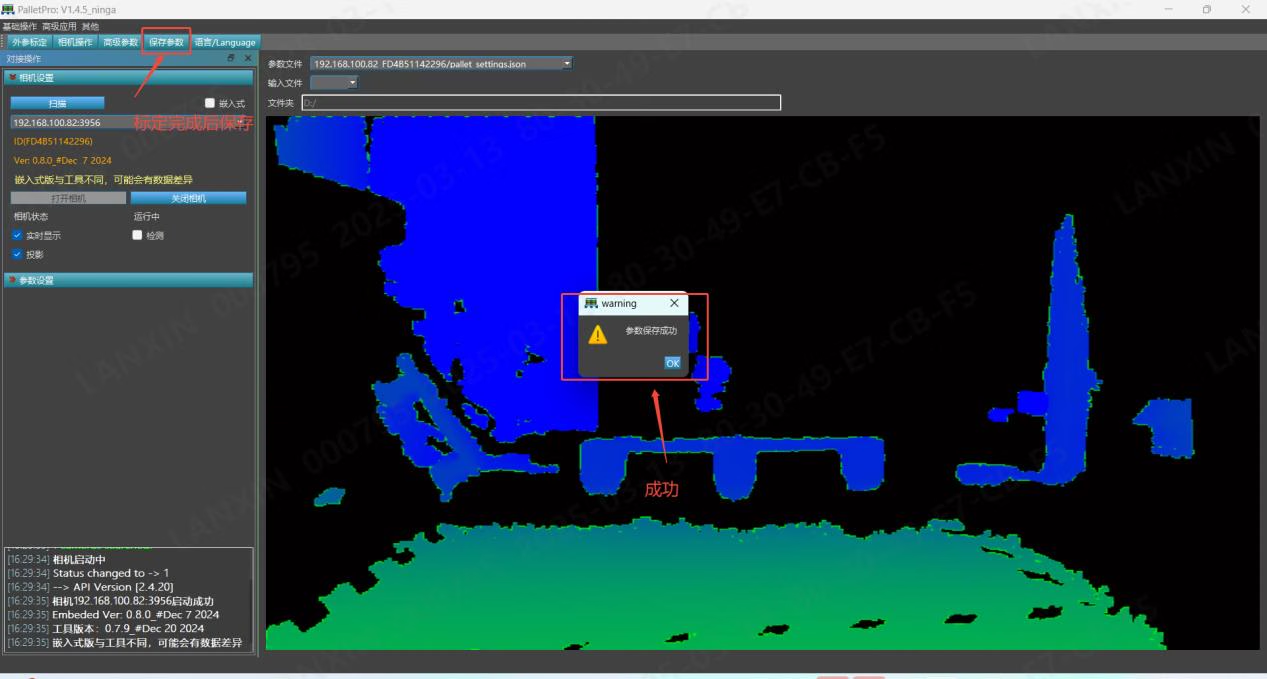
機能設定でファイルから設定を読み込むを選択し、エクスポートしたファイルを指定します。ストリームを再開し、画質とフィルタリングを確認します。PalletProのパレットパラメータ
PalletPro1.4.6以降では、アクティブなアルゴリズムディレクトリ内のパレット認識用外部パラメータを管理できます。
インポート
1
カメラディレクトリを開く
PalletProを起動し、基本操作 → カメラ操作 → ディレクトリを開くを選択して、カメラで現在使用しているアルゴリズムディレクトリを開きます。
2
パラメータファイルを置き換える
パレット認識用外部パラメータをディレクトリにコピーまたはドラッグし、同名ファイルの置換を確認します。
3
再度キャリブレーションする
インポート後、パレットドッキング用外部パラメータのキャリブレーションを再実行し、認識結果を確認します。
エクスポート
キャリブレーションを完了して保存した後、同じ手順でアクティブなアルゴリズムディレクトリを開き、パレット認識パラメータファイルをバックアップします。