倉庫自動化の背景
大規模倉庫では、仕分け、搬送、ピッキングにロボットが使用されています。公開されている Amazon Roboticsの情報 は、ロボットシステムが通常、知覚、車両制御、スケジューリング、現場安全機構を組み合わせることを示しています。無人フォークリフトでは、安定したパレット認識と姿勢認識が重要な入力です。パレット認識の技術課題
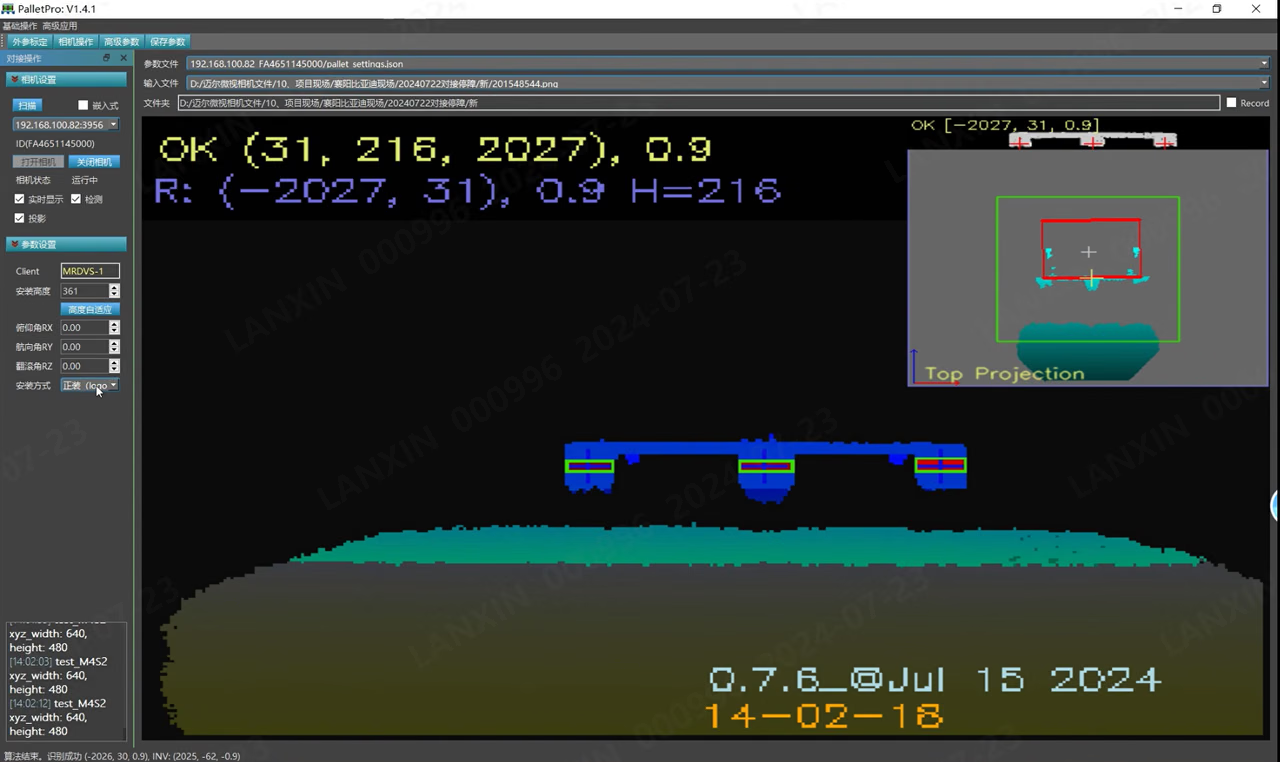
無人フォークリフトは、ドッキング経路を調整するために車両に対するパレットの相対姿勢を必要とします。実際には、横方向のずれ、方位、構造、表面反射率が変化します。周囲光や遮蔽もセンサーデータ品質に影響します。
認識アプローチ
PalletProは3D ToF深度データからパレット脚部やクロスバーなどの点群特徴を抽出し、車両がドッキングに使用する姿勢を出力します。ラベルや2D LiDARが有効な環境もありますが、適合性はパレット構造、設置、現場条件に依存します。PalletProパレット認識システム
PalletProは3Dカメラとパレット認識アルゴリズムを組み合わせ、パレットの位置と向きを車両制御システムへ提供します。- 統合処理と出力: アルゴリズムはカメラ上で深度データを処理し、認識結果を 10 FPS で出力します。
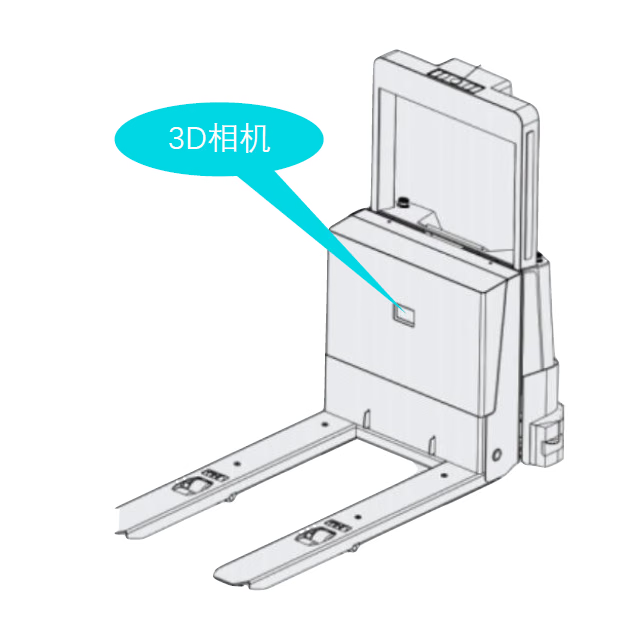
- デプロイとドッキング: カメラはフォークリフトのフォーク間に設置できます。自動キャリブレーションにより、カメラ、車両、パレット間の座標関係を確立します。標準的な二脚・四脚パレットおよび積層パレットは現場で評価できます。脚のないパレットや特殊なパレットはプロジェクト評価が必要です。
- 統合: システムはリアルタイムの認識結果を提供します。プロジェクトドキュメントに従って、インターフェース、車両設置、ドッキング戦略を構成します。
- 環境適応: 強い周囲光または低反射率のパレットでは、カメラモデル、取付距離、露光、フィルターパラメーターを現場で検証します。
認識とドッキング
Mシリーズカメラはフォークリフトのフォーク間に設置でき、パレットの深度データを取得して認識アルゴリズムからパレット姿勢を出力します。 標準的なワークフローでは、車両はまずパレットから約2 m の位置で姿勢を取得して方位を補正します。次に、約 1.5 m で精密位置決めと横方向補正を行います。実際の距離と制御戦略は、車両、速度、現場に合わせて検証してください。
二段階ドッキング
- 遠距離位置決め: パレットから
1,800–2,800 mmの位置で認識結果を取得し、方位と横方向のずれを補正します。 - 近距離検証: フォーク先端がパレット前縁から約
200 mmの位置で再度結果を取得し、フォーク挿入要件を満たすか確認します。 - フォーク挿入: 検証後にパレットへフォークを挿入します。検証に失敗した場合は車両を調整して再度検証します。
リアルタイムドッキング
認識結果を連続的に取得して車両姿勢を調整します。パレット前縁から約200 mm で微調整してフォーク挿入を完了します。制御システムは、遅延を処理するためにデータのタイムスタンプを使用する必要があります。
通信
このソリューションはTCP、UDP、CAN、RS-485、APIなどのインターフェースをサポートします。利用可否とメッセージ形式は、該当する製品およびデプロイメントドキュメントで確認してください。プロジェクト構成に応じて認識アルゴリズムと障害物回避アルゴリズムを切り替えます。導入事例
事例1:光ファイバー通信会社向けパレット・ケーブルドラム穴認識
プロジェクト背景: Company Fは物流作業に無人スタッカーを使用しています。本プロジェクトでは、パレットおよびケーブルドラム穴の認識・搬送を対象としています。 ソリューション: PalletProはパレットの深度・姿勢情報を提供し、車両コントローラーがスタッカー姿勢を調整できるようにします。3Dビジョンはケーブルドラム穴も認識します。事例2:ガラス繊維業界の非標準パレット認識