
이 가이드의 표준 팔레트 크기, 거리 및 파라미터 범위는 표준 인식 절차에만 적용됩니다. 표준이 아니거나 다리가 없거나 반사율이 높은 팔레트는 먼저 현장에서 평가하세요.
배포 준비
표준 팔레트 및 설치 요구 사항
이 절차에서는 표준 2다리 또는 3다리 팔레트를 사용합니다. 원래 절차에서는1.2 m × 0.8 m 또는 1.2 m × 1.0 m 팔레트를 사용합니다. 표준이 아닌 크기는 배포 전에 MRDVS와 확인하세요.
포크 길이가
1.2 m 이하이면 경험적 장착 높이는 0.35–0.4 m입니다. 더 긴 포크는 0.4–0.8 m를 시작 범위로 사용하세요. 최종 높이는 시야, 팔레트 다리 이미징 및 도킹 거리를 기준으로 확인하세요.
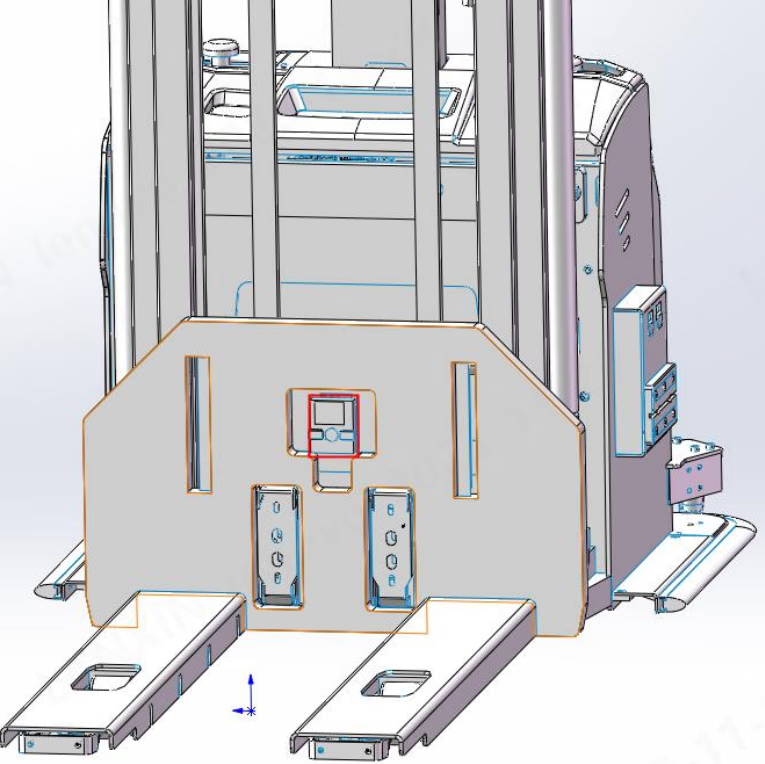
장비 및 소프트웨어
- 카메라에
24 VDC전원을 공급하고 Cat7 Ethernet 케이블로 컴퓨터에 연결하세요. - 권장 호스트: Windows 10 이상, Intel® Core™ i5(7세대) 이상,
8 GBRAM, Intel® UHD Graphics 또는 그 이상의 GPU입니다. - PalletPro를 설치할 때 C++ 런타임 설치 메시지를 수락하세요. 런타임이 없으면 애플리케이션이 시작되지 않을 수 있습니다.
빠른 배포
1
네트워크 구성 및 카메라 열기
컴퓨터를
192.168.100.xxx / 255.255.255.0 서브넷에 연결하세요. PalletPro를 시작하고 대상 카메라를 검색하여 여세요.2
버전 및 이미징 확인
LxCameraViewer에서 애플리케이션, 카메라 펌웨어 및 팔레트 알고리즘 버전이 프로젝트 제공 버전과 일치하는지 확인하세요. 포인트 클라우드에서 팔레트 다리가 모두 보이는지 확인합니다.
3
초기 높이 설정
파라미터 설정 에서 Height adaptation 을 사용하여 초기값을 얻으세요. 지면 선을 기준으로 미세 조정한 다음 파라미터 저장 를 선택합니다.
4
근거리 티칭 실행
표준 팔레트를 사용하고 주변에 장애물이 없도록 중앙에 배치하세요. 팔레트가 카메라에서 약
1.3 m 거리에 있을 때 Pallet teaching (near end) 를 선택합니다.5
원거리 티칭 실행
팔레트의 좌우 위치를 그대로 유지하세요. 팔레트가 카메라에서 약
2.0–2.4 m 떨어질 때까지 차량을 약 600–1000 mm 직선으로 후진한 다음 Pallet teaching (far end) 를 선택합니다.6
저장 및 확인
파라미터를 저장하고 근거리 및 원거리 위치를 반복해서 테스트하세요. X, Y, 각도 출력 및 인식 안정성을 확인합니다.
PalletPro 사용
기본 인터페이스
외부 파라미터 캘리브레이션
In 기본 작업 → 외부 파라미터 캘리브레이션, read Calibration notes before teaching. Use the project name and vehicle ID for the customer name. The distance from the camera optical center to the forklift rotation center is required.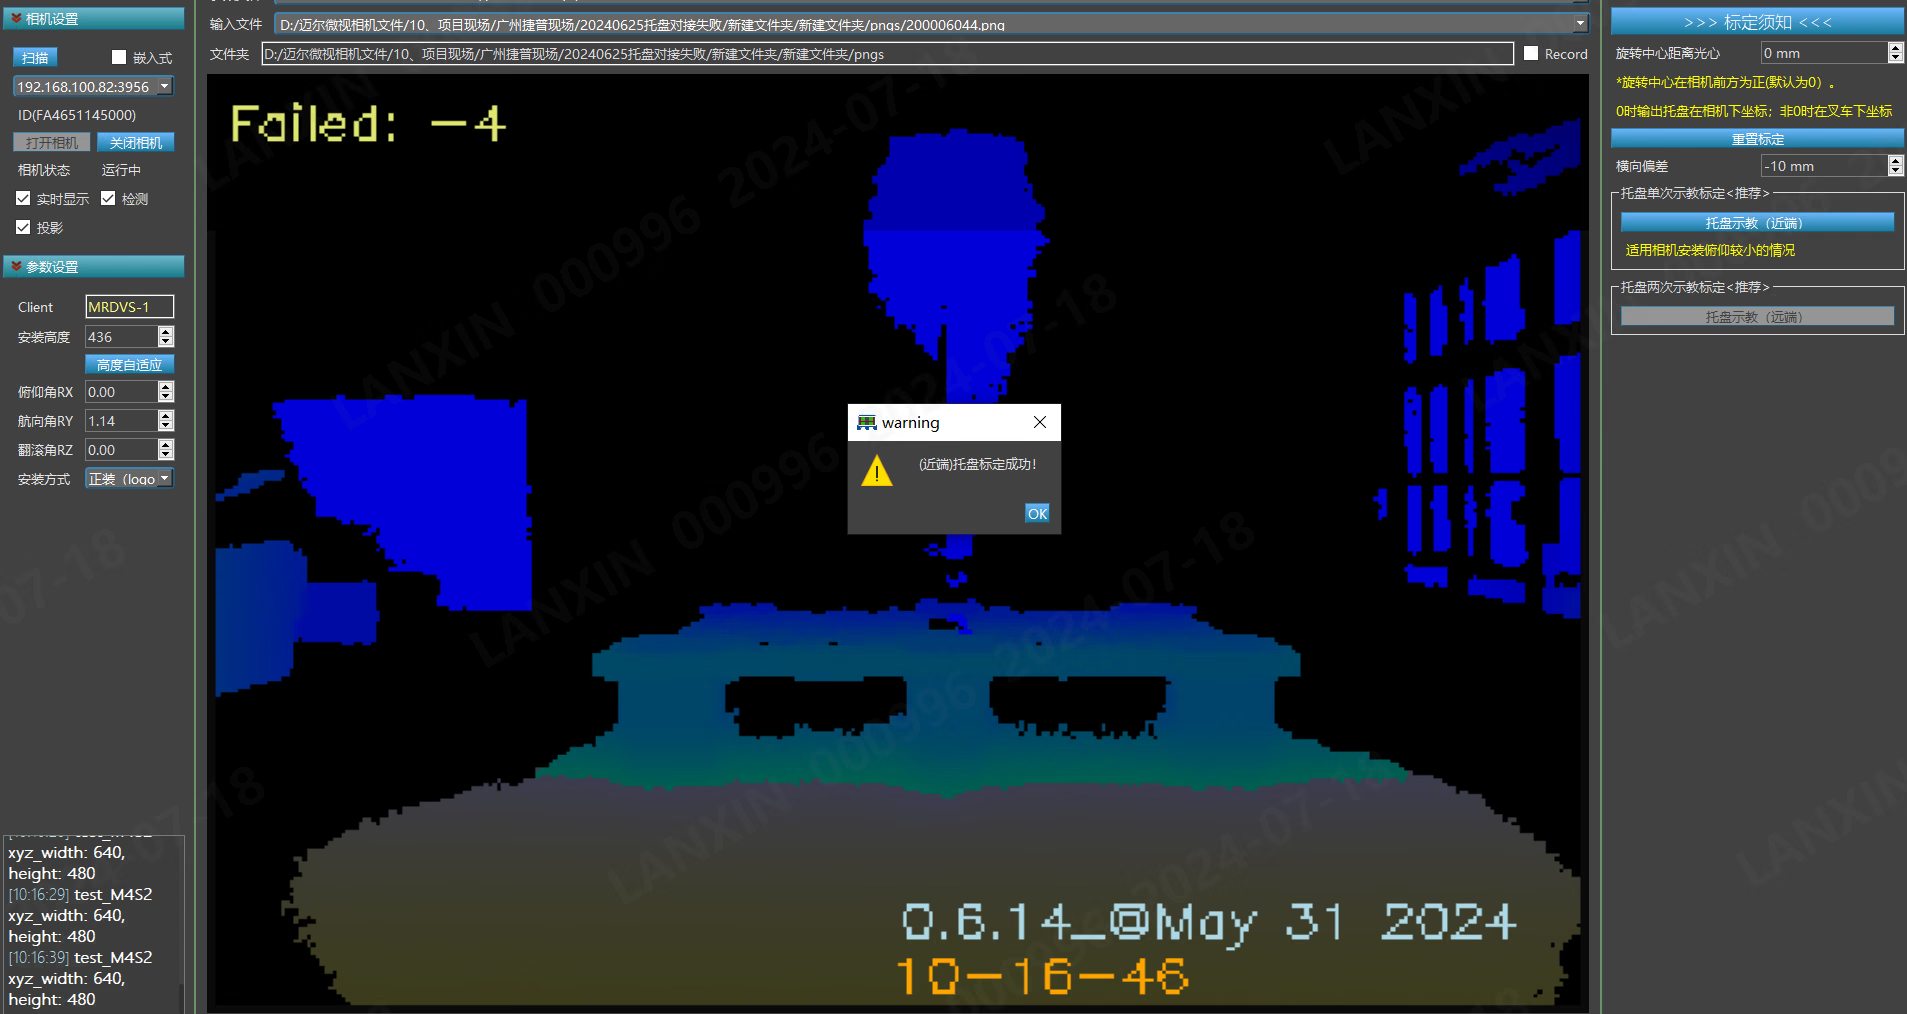
고급 파라미터
Change only fields required by the project and select 파라미터 저장 after every change.MRDVS의 요청이 없다면 여기에 나열되지 않은 고급 파라미터를 변경하지 마세요. 다리 너비, 빔 감지 또는 인식 영역을 조정해야 한다면 원래 구성을 보존하고 각 변경 사항을 검증하세요.
오프라인 테스트 및 로그
In 고급 애플리케이션 → Offline test, drag in:pallet_settings.json캘리브레이션 파일- PNG 이미지 하나 또는 결과 이미지가 들어 있는 폴더
통신 통합
TCP 및 UDP
LxCameraViewer에서 Pallet localization 을 선택하고 Always on 으로 설정하세요. TCP 서버의 기본 포트는5501, UDP의 포트는 8000입니다. 메시지는 빅 엔디안 바이트 순서를 사용하며 표준 프레임 길이는 16바이트입니다.
응답 프레임에는 반환 코드, 길이, X/Y/theta/Z 부호, 팔레트 전면 중심 X/Y, 각도 theta 및 팔레트 높이가 포함됩니다. 현재 프로토콜의 확장 바이트는
0으로 설정하세요.
RS485(M4 Pro 전용)
9600 보드레이트와 8N1로 Modbus RTU를 사용하세요. 기본 Modbus 주소는 0x17이며 SDK를 사용하여 1–247 범위의 주소를 설정할 수 있습니다.
결과 fields are X, Y, yaw, return value, and height, each represented by a 4-byte field.
CANopen(M4/M4 Mega)
CAN은250 Kbit/s의 표준 11비트 프레임을 사용합니다. 컨트롤러는 COB ID 0x212를 전송하며 MODE CTRL이 0이면 인식을 비활성화하고 1이면 활성화합니다. 장치는 0x192, 0x292, 0x392, 0x492를 통해 인식 상태, 포즈, 위치, 높이 및 팔레트 크기를 반환합니다.
Modbus TCP
이 인터페이스에는 알고리즘 버전0.8.1 이상이 필요합니다. 기본 포트는 6601이며 모든 네트워크 인터페이스에서 수신 대기하고 레지스터 시작 주소 0x100을 사용합니다.
확인 및 문제 해결
캘리브레이션 판정
근거리와 원거리 티칭 위치 사이를 반복 주행하세요. X와 Y 오차가10 mm 이내이고 누락 없이 인식이 안정적이면 캘리브레이션을 허용할 수 있습니다. 예를 들어 x = -2000, y = 100, yaw = 2.3은 탑뷰에서 팔레트가 카메라 광학 중심에서 2000 mm 떨어져 있고 오른쪽으로 100 mm 이동했으며 시계 반대 방향으로 2.3° 회전했음을 의미합니다.
일반 오류 코드
인식 조건 및 현장 한계
- 표준 조건: 팔레트 너비와 길이
800–2000 mm, 높이80–200 mm, 다리 너비40–200 mm, 개구부 너비300–600 mm, 빔 두께 최소30 mm, 인식 거리1200–3000 mm입니다. - 팔레트 전체가 시야 안에 들어오도록 하세요. 포크, 화물 또는 주변 객체에 가려지지 않도록 합니다.
- 검은색, 저반사 및 고반사 팔레트를 현장에서 테스트하세요. 원래 테스트에서는 반사율
5%인 검은색 팔레트를2 m에서 이미징할 수 있었습니다. 필요하면 적분 시간과 낮은 신호 임계값을 조정하세요. - 포크를 높은 위치에서 집는 경우 가능한 한 반사체와 팔레트 다리 사이를
200 mm이상 유지하세요. - 실시간 도킹에서는 애플리케이션 계층의 결과 타임스탬프를 사용하여 데이터가 최신인지 판단하고 지연된 보정을 방지하세요.