창고 자동화 배경
대형 창고는 분류, 운반 및 피킹에 로봇을 사용합니다. 공개된 Amazon Robotics 정보에 따르면 로봇 시스템은 일반적으로 인식, 차량 제어, 스케줄링 및 현장 안전 메커니즘을 결합합니다. 무인 지게차에서는 안정적인 팔레트 및 자세 인식이 중요한 입력입니다.팔레트 인식의 엔지니어링 과제
무인 지게차는 도킹 경로를 조정하기 위해 차량을 기준으로 한 팔레트의 자세가 필요합니다. 실제 현장에서는 횡방향 편차, 헤딩, 구조 및 표면 반사율이 달라집니다. 주변 조명과 가림 현상도 센서 데이터 품질에 영향을 줄 수 있습니다.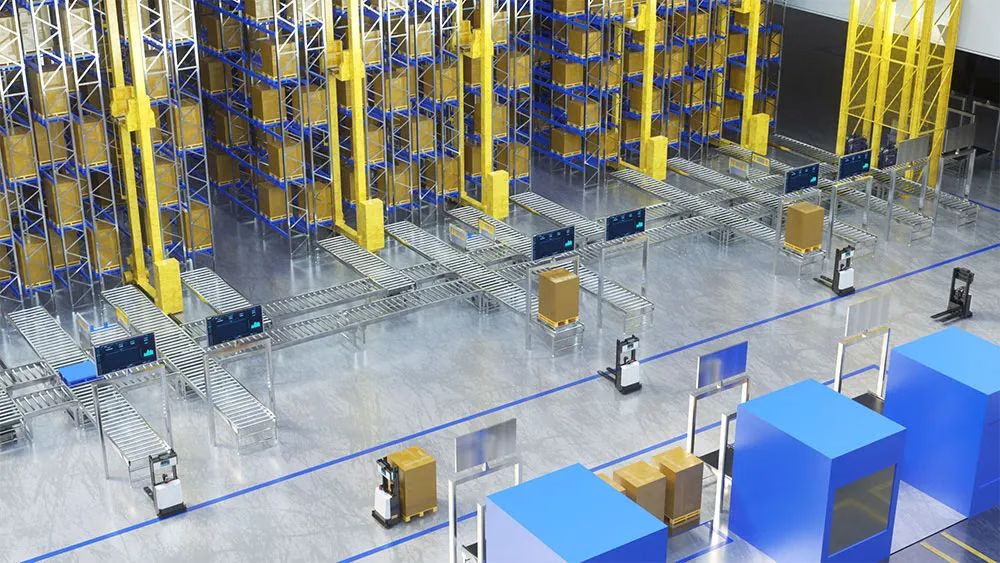
인식 방식
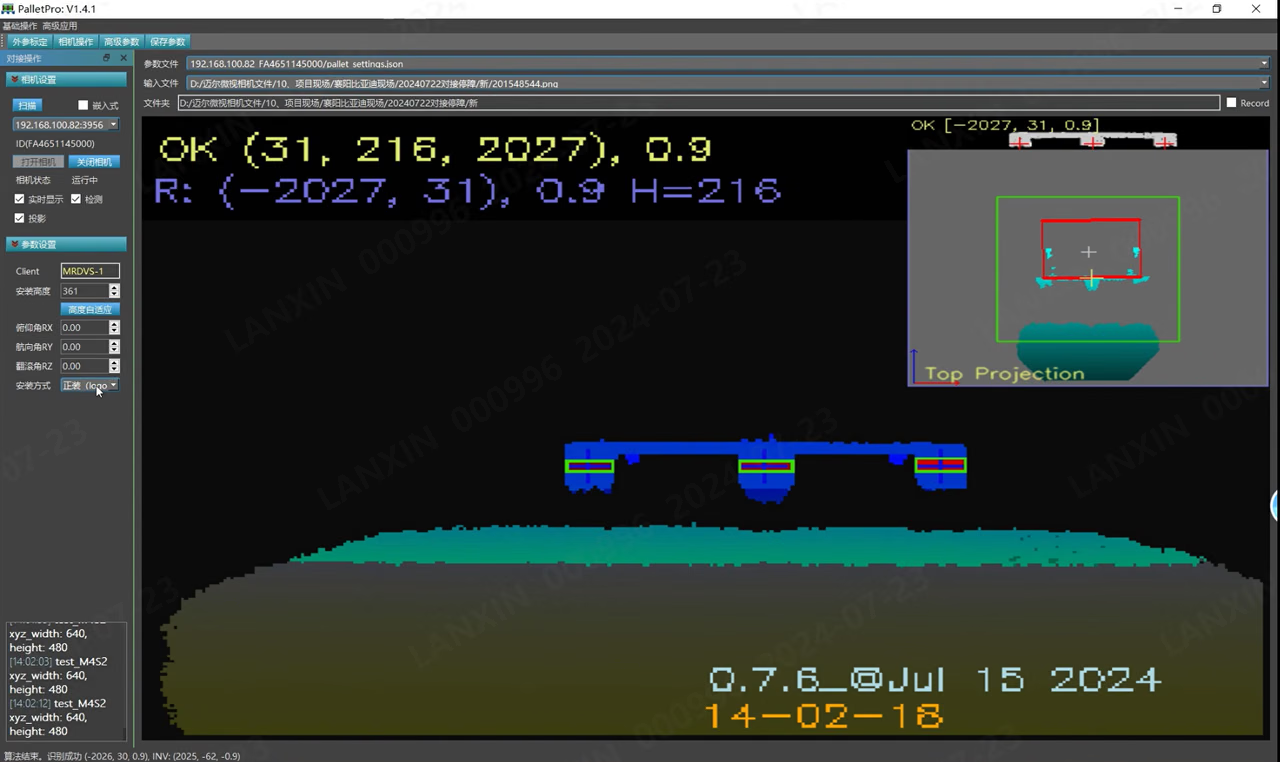
PalletPro는 3D ToF 깊이 데이터에서 팔레트 다리와 크로스바 같은 포인트 클라우드 특징을 추출한 다음 차량이 도킹에 사용하는 자세를 출력합니다. 특정 환경에서는 라벨과 2D LiDAR를 사용할 수 있지만, 적합성은 팔레트 구조, 설치 방식 및 현장 조건에 따라 달라집니다.PalletPro 팔레트 인식 시스템
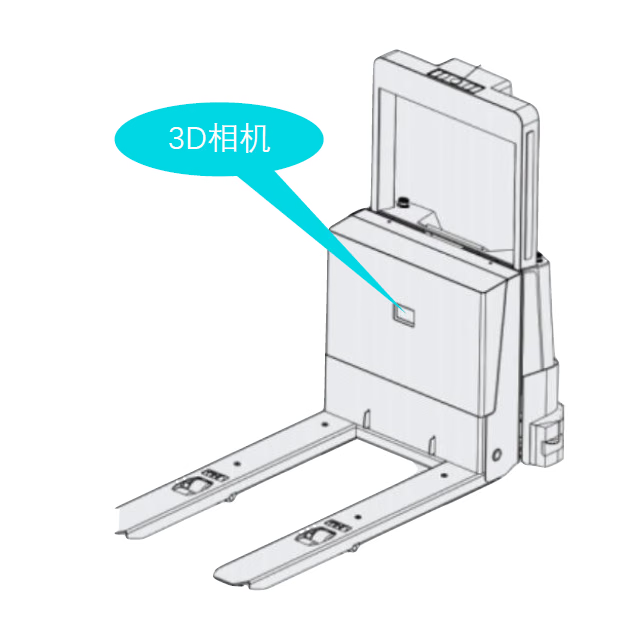
PalletPro는 3D 카메라와 팔레트 인식 알고리즘을 결합하고 팔레트의 위치와 방향을 차량 제어 시스템에 제공합니다.- 통합 처리 및 출력: 알고리즘이 카메라에서 깊이 데이터를 처리하고 10 FPS로 인식 결과를 출력합니다.
- 배포 및 도킹: 카메라는 지게차 포크 사이에 설치할 수 있습니다. 자동 보정으로 카메라, 차량 및 팔레트 사이의 좌표 관계를 설정합니다. 표준 2다리·4다리 팔레트와 적재된 팔레트를 현장에 맞게 평가할 수 있으며, 다리가 없거나 특수한 팔레트는 프로젝트 평가가 필요합니다.
- 통합: 시스템은 실시간 인식 결과를 제공합니다. 프로젝트 문서에 따라 인터페이스, 차량 설치 방식 및 도킹 전략을 구성하세요.
- 환경 적응: 주변 조명이 강하거나 팔레트 반사율이 낮은 경우 현장에서 카메라 모델, 설치 거리, 노출 및 필터 파라미터를 검증하세요.
인식 및 도킹
M 시리즈 카메라는 지게차 포크 사이에 설치하여 팔레트 깊이 데이터를 캡처하고 인식 알고리즘을 통해 팔레트 자세를 출력할 수 있습니다. 일반적인 워크플로에서 차량은 먼저 팔레트에서 약2 m 떨어진 지점에서 자세를 캡처하고 헤딩을 보정합니다. 그런 다음 약 1.5 m 거리에서 정밀 위치 조정과 횡방향 보정을 수행합니다. 실제 거리와 차량, 속도 및 현장에 맞는 제어 전략을 검증하세요.
2단계 도킹
- 원거리 위치 조정: 팔레트에서
1,800–2,800 mm떨어진 지점에서 인식 결과를 캡처하고 헤딩과 횡방향 편차를 보정합니다. - 근거리 확인: 포크 끝이 팔레트 전면에서 약
200 mm떨어졌을 때 결과를 다시 캡처하고 포킹 조건을 충족하는지 확인합니다. - 포킹: 확인이 끝나면 팔레트를 포크에 끼웁니다. 확인에 실패하면 차량을 조정하고 다시 확인하세요.
실시간 도킹
차량 자세를 조정하기 위해 인식 결과를 연속으로 캡처합니다. 약200 mm 거리에서 미세 보정을 수행하고 포킹을 완료하세요. 제어 시스템은 지연 시간을 처리할 수 있도록 데이터 타임스탬프를 사용해야 합니다.
통신
이 솔루션은 TCP, UDP, CAN, RS-485 및 API 같은 인터페이스를 지원합니다. 지원 여부와 메시지 형식은 관련 제품 및 배포 문서를 확인하세요. 프로젝트 구성에 따라 인식 알고리즘과 장애물 회피 알고리즘을 전환하세요.적용 사례
사례 1: 광섬유 통신 기업의 팔레트 및 케이블 드럼 구멍 인식
프로젝트 배경: F사는 물류 작업에 무인 스태커를 사용합니다. 이 프로젝트는 팔레트와 케이블 드럼 구멍의 인식 및 운반을 다룹니다. 솔루션: PalletPro가 팔레트 깊이와 자세 정보를 제공하면 차량 컨트롤러가 스태커 자세를 조정할 수 있습니다. 3D 비전은 케이블 드럼 구멍도 인식합니다.사례 2: 유리섬유 산업의 비표준 팔레트 인식