
Kích thước pallet, khoảng cách và phạm vi tham số tiêu chuẩn trong hướng dẫn này chỉ áp dụng cho quy trình nhận dạng tiêu chuẩn. Hãy đánh giá pallet không tiêu chuẩn, không có chân hoặc phản xạ cao tại hiện trường trước.
Chuẩn bị triển khai
Pallet tiêu chuẩn và yêu cầu lắp đặt
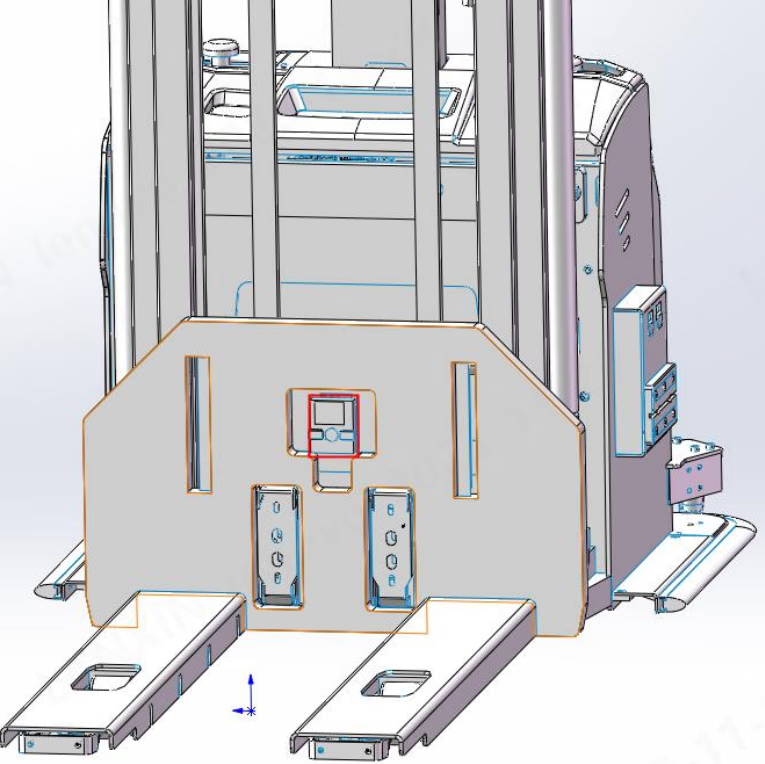
Quy trình này dùng pallet tiêu chuẩn hai chân hoặc ba chân. Quy trình ban đầu dùng pallet1.2 m × 0.8 m hoặc 1.2 m × 1.0 m. Xác nhận kích thước không tiêu chuẩn với MRDVS trước khi triển khai.
Với chiều dài càng tối đa
1.2 m, độ cao lắp đặt theo kinh nghiệm là 0.35–0.4 m. Với càng dài hơn, dùng 0.4–0.8 m làm phạm vi ban đầu. Xác nhận độ cao cuối cùng dựa trên trường nhìn, hình ảnh chân pallet và khoảng cách ghép.
Thiết bị và phần mềm
- Cấp nguồn
24 VDCcho camera và kết nối với máy tính bằng cáp Ethernet Cat7. - Máy chủ khuyến nghị: Windows 10 trở lên, Intel® Core™ i5 (thế hệ 7) trở lên, RAM
8 GBvà Intel® UHD Graphics hoặc GPU có hiệu năng cao hơn. - Khi cài đặt PalletPro, chấp nhận lời nhắc về runtime C++. Thiếu runtime có thể khiến ứng dụng không khởi động.
Triển khai nhanh
1
Cấu hình mạng và mở camera
Đặt máy tính trên subnet
192.168.100.xxx / 255.255.255.0. Khởi động PalletPro, tìm và mở camera đích.2
Kiểm tra phiên bản và hình ảnh
Trong LxCameraViewer, kiểm tra phiên bản ứng dụng, firmware camera và thuật toán pallet có khớp với gói bàn giao của dự án hay không. Xác nhận các chân pallet hiển thị đầy đủ trong đám mây điểm.
3
Đặt độ cao ban đầu
Trong Parameter settings, dùng Height adaptation để lấy giá trị ban đầu. Tinh chỉnh theo đường mặt đất, sau đó chọn Save parameters.
4
Thực hiện dạy đầu gần
Dùng pallet tiêu chuẩn, giữ pallet ở giữa và không có vật cản gần đó, sau đó chọn Pallet teaching (near end) khi pallet cách camera khoảng
1.3 m.5
Thực hiện dạy đầu xa
Giữ pallet ở cùng vị trí ngang. Lùi xe theo đường thẳng khoảng
600–1000 mm cho đến khi pallet cách camera khoảng 2.0–2.4 m, sau đó chọn Pallet teaching (far end).6
Lưu và kiểm tra
Lưu tham số và kiểm tra lặp lại các vị trí gần và xa. Kiểm tra đầu ra X, Y, góc và độ ổn định nhận dạng.
Sử dụng PalletPro
Giao diện chính
Hiệu chuẩn thông số ngoại tại
Trong Basic operations → Extrinsic calibration, đọc Calibration notes trước khi dạy. Dùng tên dự án và ID phương tiện cho tên khách hàng. Cần có khoảng cách từ tâm quang học của camera đến tâm quay của xe nâng.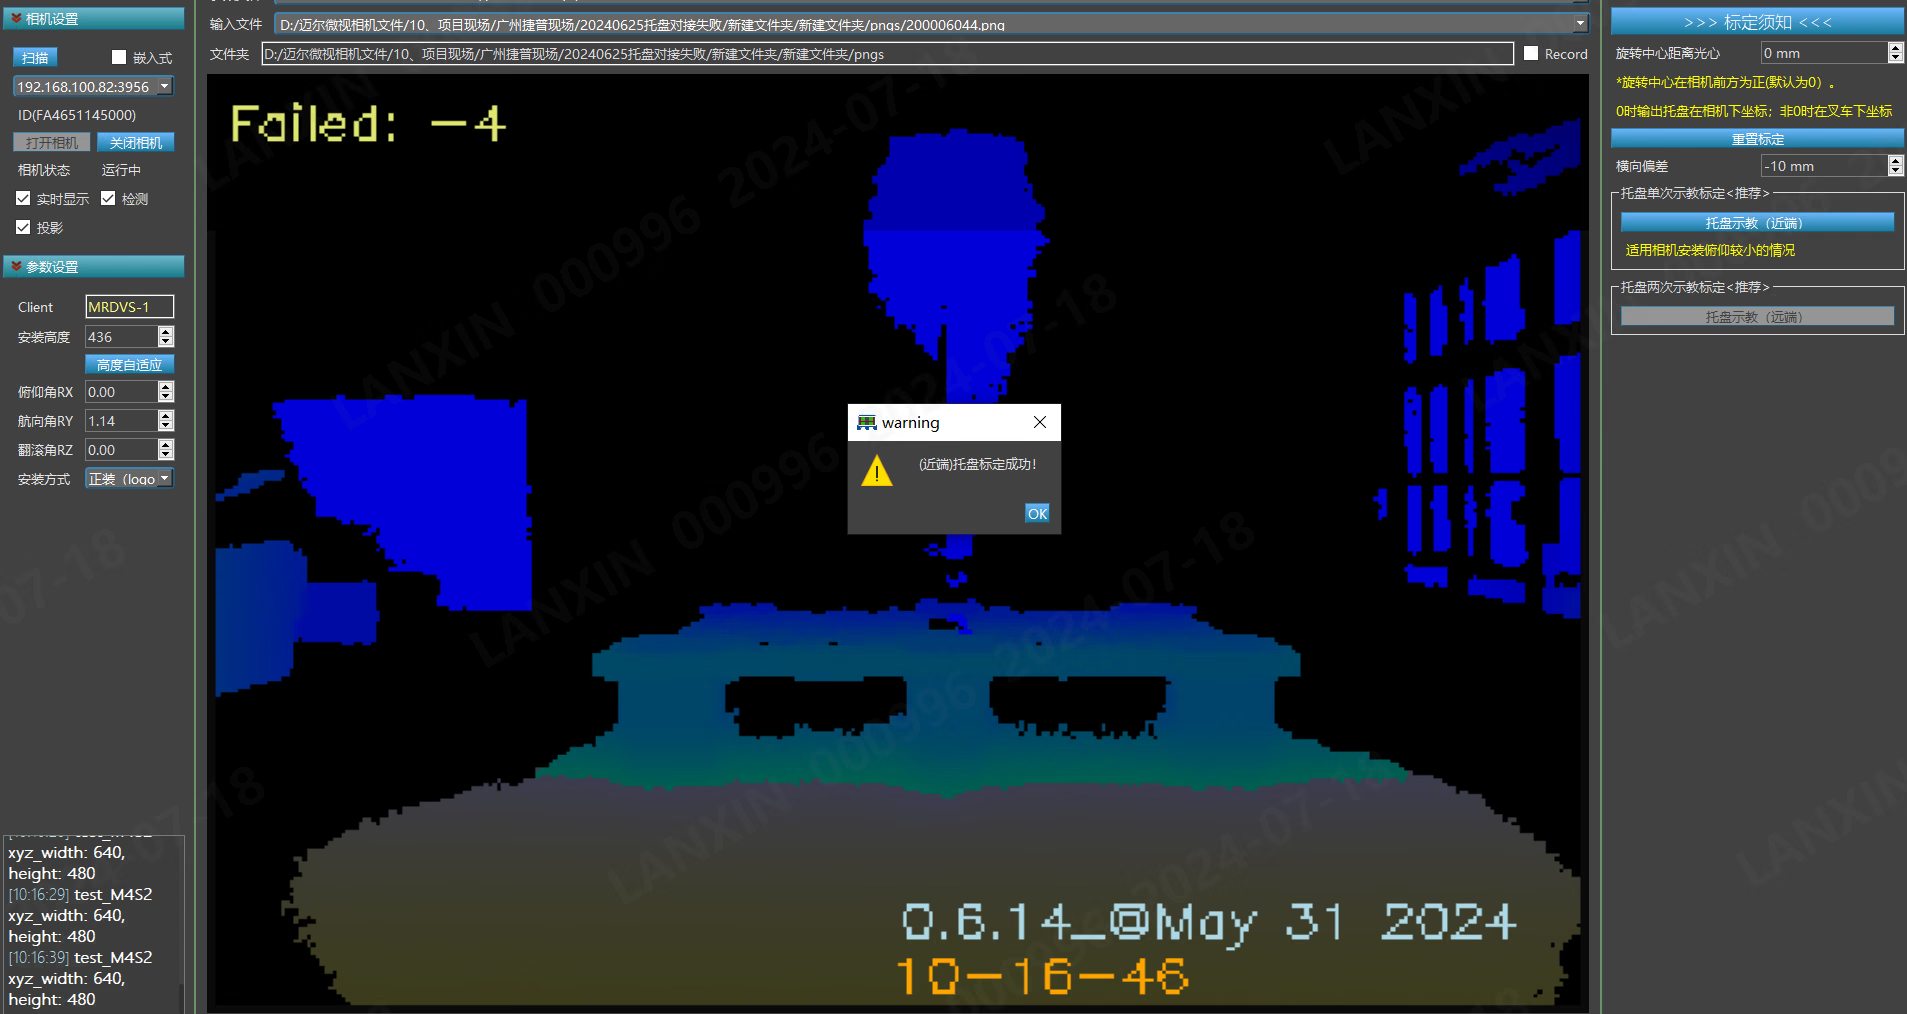
Tham số nâng cao
Chỉ thay đổi các trường mà dự án yêu cầu và chọn Save parameters sau mỗi thay đổi.Không thay đổi các tham số nâng cao không được liệt kê ở đây trừ khi MRDVS yêu cầu. Giữ nguyên cấu hình ban đầu và kiểm tra từng thay đổi nếu cần điều chỉnh độ rộng chân, phát hiện thanh ngang hoặc vùng nhận dạng.
Kiểm tra ngoại tuyến và nhật ký
Trong Advanced applications → Offline test, kéo vào:- tệp hiệu chuẩn
pallet_settings.json; - một ảnh PNG hoặc một thư mục chứa các ảnh kết quả.
Tích hợp giao tiếp
TCP và UDP
Trong LxCameraViewer, chọn Pallet localization và đặt thành Always on. Máy chủ TCP dùng cổng5501 theo mặc định và UDP dùng cổng 8000. Thông báo dùng thứ tự byte big-endian và độ dài khung tiêu chuẩn là 16 byte.
Khung phản hồi chứa mã trả về, độ dài, dấu X / Y / theta / Z, X / Y tâm phía trước pallet, góc theta và chiều cao pallet. Đặt các byte mở rộng trong giao thức hiện tại thành
0.
RS485 (chỉ M4 Pro)
Dùng Modbus RTU ở tốc độ9600 baud và 8N1. Địa chỉ Modbus mặc định là 0x17; dùng SDK để đặt địa chỉ từ 1–247.
Các trường kết quả là X, Y, yaw, giá trị trả về và chiều cao, mỗi trường được biểu diễn bằng 4 byte.
CANopen (M4 / M4 Mega)
CAN dùng khung 11 bit tiêu chuẩn ở tốc độ250 Kbit/s. Bộ điều khiển gửi COB ID 0x212; MODE CTRL 0 tắt nhận dạng và 1 bật nhận dạng. Thiết bị trả về trạng thái nhận dạng, tư thế, vị trí, chiều cao và kích thước pallet qua 0x192, 0x292, 0x392 và 0x492.
Modbus TCP
Giao diện này yêu cầu phiên bản thuật toán0.8.1 trở lên. Cổng mặc định là 6601; giao diện lắng nghe trên tất cả mạng và dùng địa chỉ bắt đầu thanh ghi 0x100.
Kiểm tra và khắc phục sự cố
Chấp nhận hiệu chuẩn
Lái xe lặp lại giữa vị trí dạy đầu gần và đầu xa. Hiệu chuẩn đạt yêu cầu khi sai số X và Y trong phạm vi10 mm và nhận dạng ổn định, không bỏ sót. Ví dụ, x = -2000, y = 100 và yaw = 2.3 nghĩa là pallet cách tâm quang học camera 2000 mm, lệch sang phải 100 mm và xoay ngược chiều kim đồng hồ 2.3° trong chế độ xem từ trên xuống.
Mã lỗi thường gặp
Điều kiện nhận dạng và giới hạn hiện trường
- Điều kiện tiêu chuẩn: chiều rộng và chiều dài pallet
800–2000 mm, chiều cao80–200 mm, độ rộng chân40–200 mm, độ rộng khe hở300–600 mm, độ dày thanh ngang ít nhất30 mmvà khoảng cách nhận dạng1200–3000 mm. - Giữ pallet hoàn toàn trong trường nhìn. Tránh bị càng, hàng hóa hoặc vật thể gần đó che khuất.
- Kiểm tra pallet màu đen, phản xạ thấp và phản xạ cao tại hiện trường. Trong thử nghiệm ban đầu, pallet đen có độ phản xạ
5%có thể được chụp ở khoảng cách2 m; điều chỉnh thời gian tích hợp và ngưỡng tín hiệu thấp khi cần. - Khi lấy pallet ở vị trí càng cao, nếu có thể hãy giữ khoảng cách ít nhất
200 mmgiữa vật phản quang và chân pallet. - Khi ghép trực tiếp, dùng dấu thời gian kết quả ở lớp ứng dụng để xác định dữ liệu còn mới và ngăn điều chỉnh trễ.