
El firmware del algoritmo y la aplicación host del algoritmo se entregan por proyecto. Antes de instalar el firmware del algoritmo, confirma que la cámara ejecute una versión de firmware MDS. Obtén un paquete de instalación que coincida con el proyecto y el modelo de cámara.
Alcance compatible
Componentes del sistema
Algoritmos y cámaras
Para obtener información del producto, consulta la página del producto de la cámara 3D S10.
Entorno de la aplicación host
Implementación de hardware y red
Instalar la cámara
Usa un soporte rígido para evitar movimientos o vibraciones después de la instalación. La detección humana normalmente utiliza una instalación horizontal o una instalación con un ángulo no superior a 30°.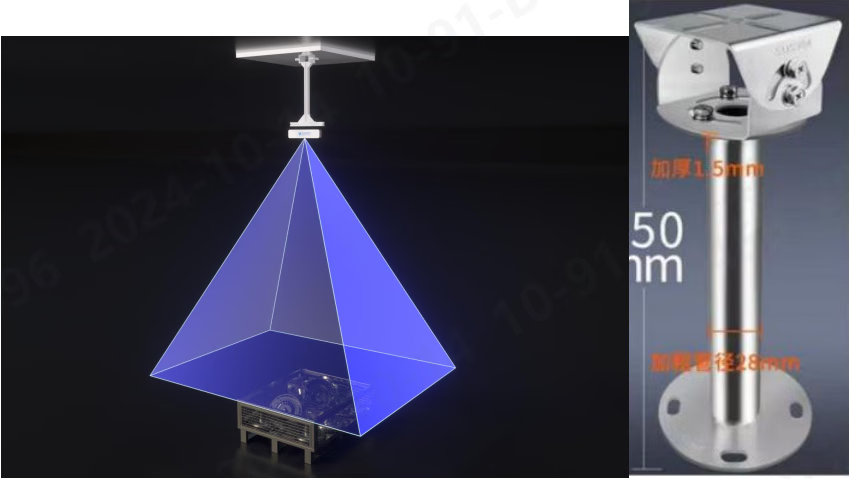
Conectar los dispositivos
1
Conectar la alimentación y la red
Alimenta la cámara con una fuente regulada de 24 V DC. Usa un cable Cat6A o Cat7 para conectar la cámara a un switch gigabit o a un controlador.
2
Implementar varias cámaras
Instala cada cámara a la altura y en la posición especificadas en el plano CAD. Conecta todas las cámaras mediante un switch gigabit y verifica el estado de alimentación y de enlace de cada una.
3
Preparar los objetivos de prueba
Coloca en la vista de la cámara las personas, los palés o las mercancías que se van a detectar antes de calibrar los parámetros extrínsecos y configurar las regiones.
Configurar la red del host
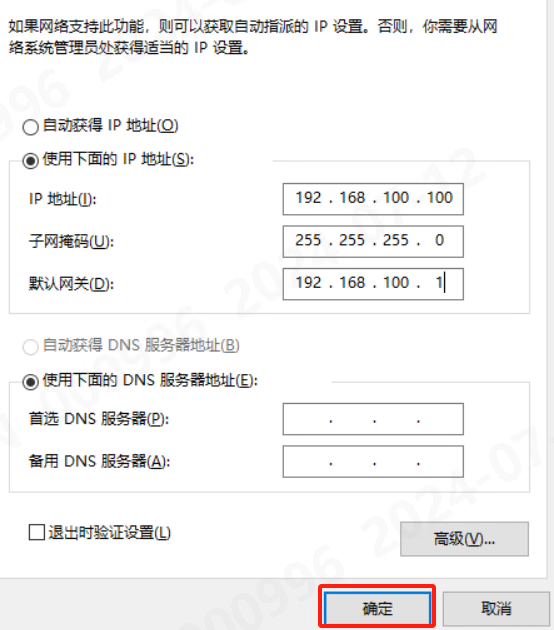
Coloca el ordenador host y la cámara en la misma subred. El ejemplo original utiliza el siguiente plan:1
Abrir la configuración del adaptador
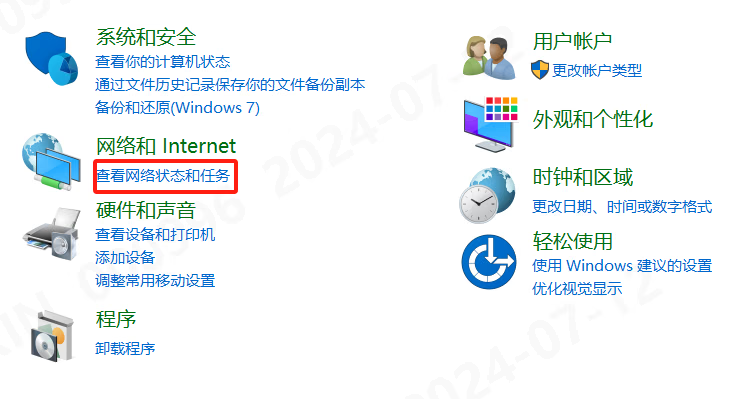
En Windows, abre Panel de control → Centro de redes y recursos compartidos → Cambiar configuración del adaptador y selecciona el adaptador Ethernet conectado a la cámara.
2
Configurar IPv4
Abre Protocolo de Internet versión 4 (TCP/IPv4), selecciona Usar la siguiente dirección IP e introduce una dirección estática sin utilizar en la subred de la cámara.
3
Confirmar la conexión
Guarda la configuración, confirma que el enlace sea gigabit y utiliza la aplicación host para descubrir o abrir la cámara.
Instalar y actualizar el software
Instalar las aplicaciones host
- Obtén la aplicación host de la cámara desde la página de descargas de software.
- Instala la aplicación host de la cámara fuera de la unidad del sistema.
- Copia los archivos de la aplicación host del algoritmo entregados para el proyecto en la carpeta
Toolsdel directorio de la aplicación host de la cámara. Reemplaza los archivos con el mismo nombre y, después, haz doble clic en el ejecutable para iniciarlo.
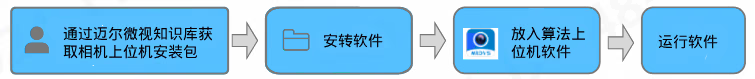
.exe por la versión entregada.
Actualizar el firmware del algoritmo
- Aplicación host de la cámara
- Aplicación host del algoritmo
- Inicia
LxCameraViewer.exey abre la cámara. - Selecciona Herramientas básicas → Configuración de funciones → Actualización de firmware.
- Elige el archivo de algoritmo de detección entregado y selecciona Ejecutar.
Aplicación host del algoritmo
Inicio y estado
IniciaLxApplicationViewer.exe. Un icono verde en la lista de dispositivos indica que hay una cámara conectada. Selecciona un dispositivo para cambiar la vista actual entre los modos RGB y nube de puntos. Los usuarios estándar pueden ver resultados; los administradores pueden modificar los parámetros de la cámara y del algoritmo.
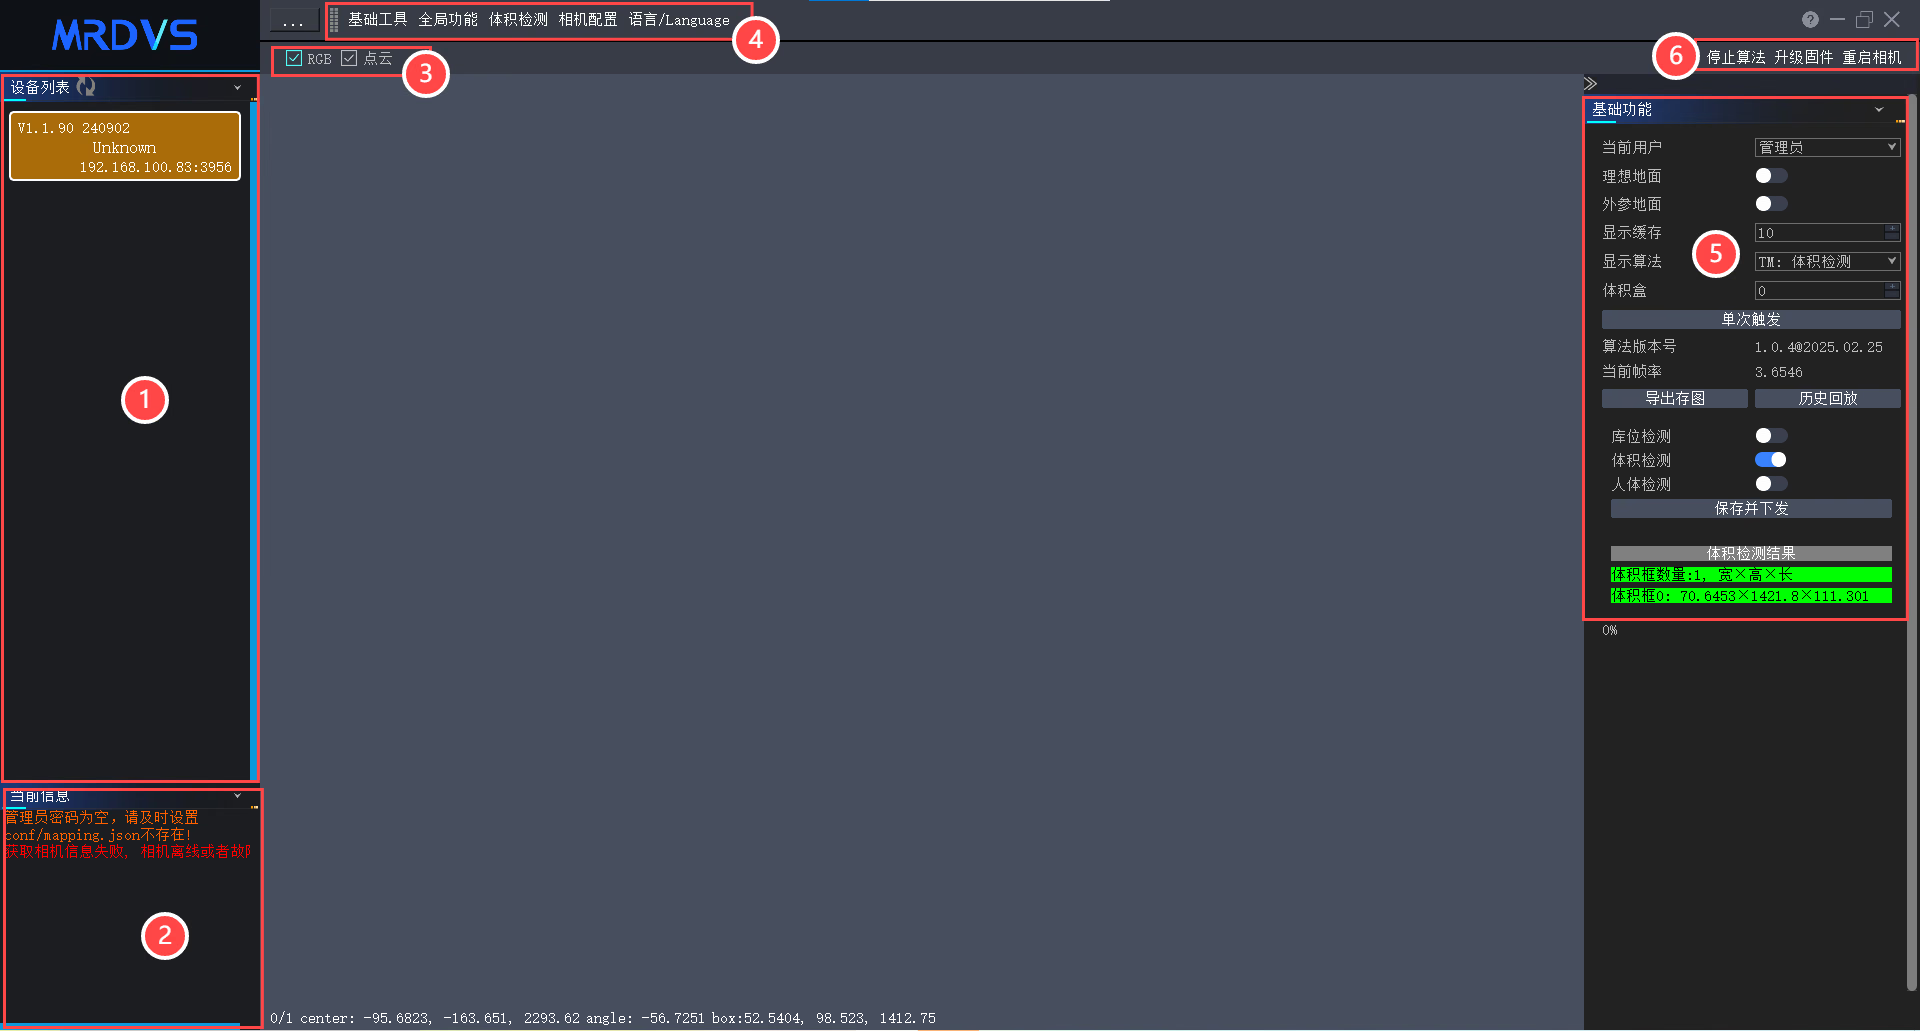
Herramientas básicas
Barra de estado y reproducción
Cuando cambia el estado, el software guarda un fotograma RGB y los datos de la nube de puntos. Los datos de reproducción no se comparten entre algoritmos. El tiempo de reproducción utiliza el reloj interno de la cámara, no la hora del sistema del ordenador host.
Si el fondo del dispositivo es amarillo, o es verde pero la imagen no se actualiza, activa la actualización automática para reanudar la adquisición de imágenes.
Calibración extrínseca
Configuración de la cámara
- Instalación vertical
- Instalación horizontal
- Abre Configuración de la cámara. Antes de la calibración, establece
x,y,z,roll,pitchyyawen0y, después, selecciona Guardar y enviar. - Selecciona Calibración extrínseca. Cuando la calibración termine correctamente, verifica el resultado en el panel de parámetros.
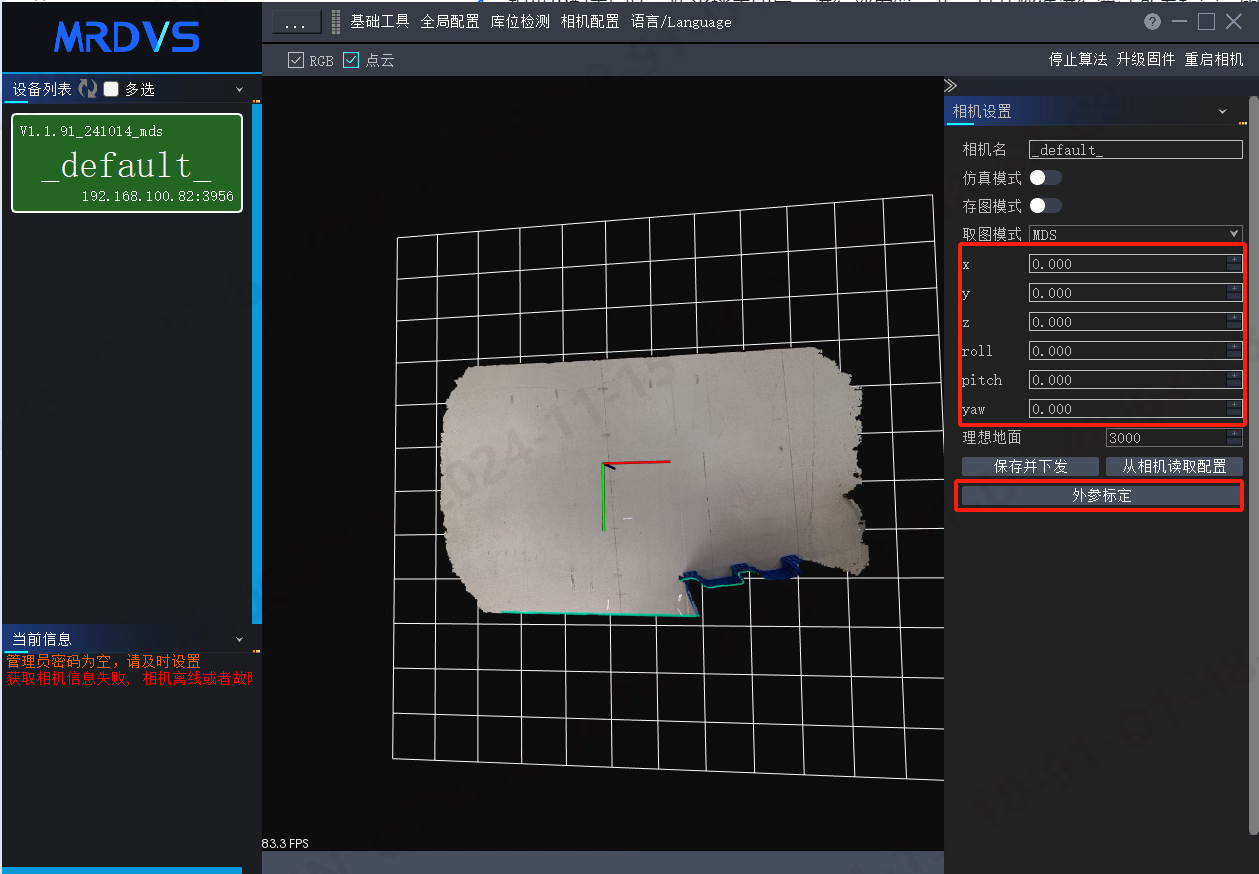
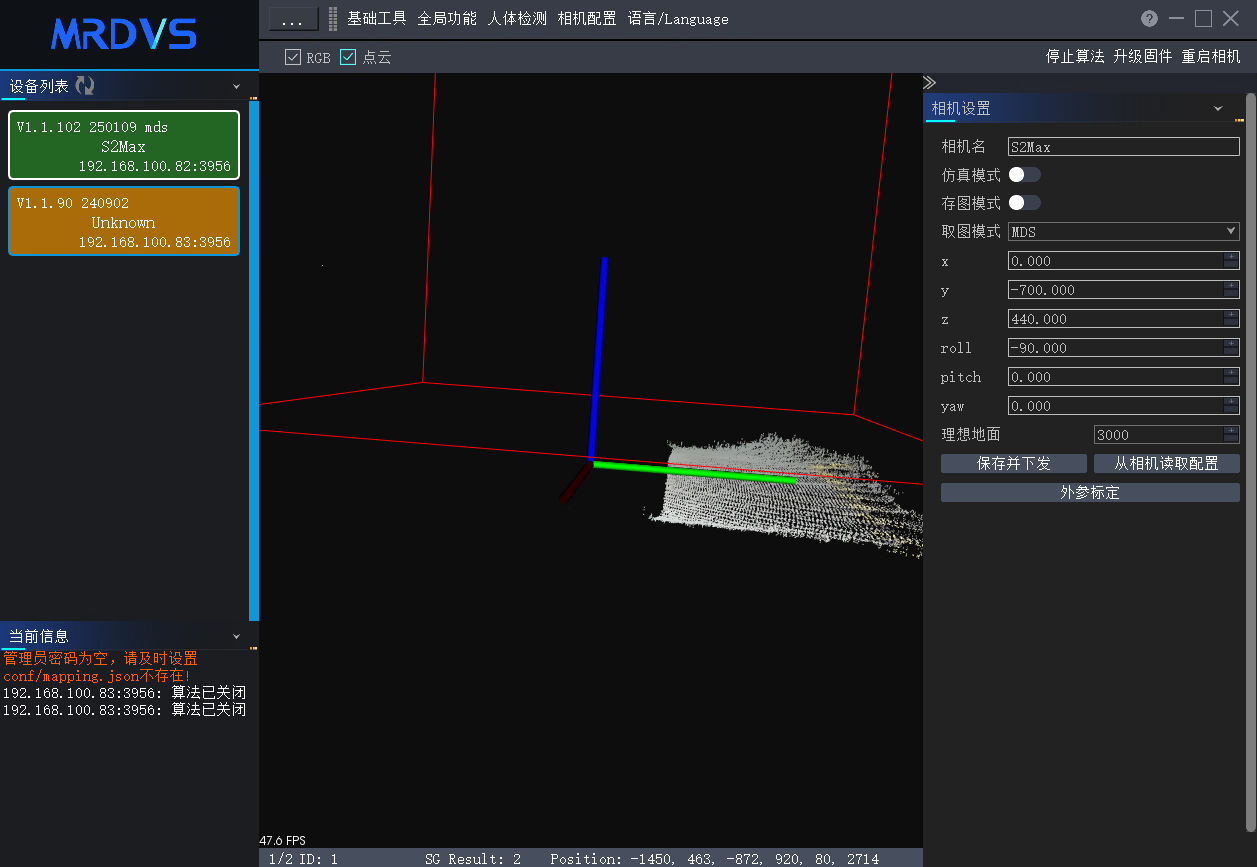
Referencia de parámetros del algoritmo
Selecciona Guardar y enviar después de cambiar cualquier parámetro del algoritmo. Conserva los parámetros de filtro predeterminados salvo que una prueba en el sitio demuestre que es necesario ajustarlos.- Detección humana
- Detección de ubicaciones de almacenamiento
- Detección de volumen
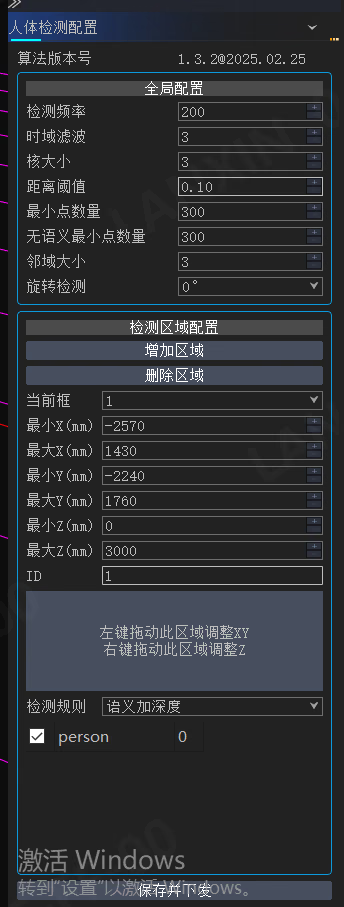
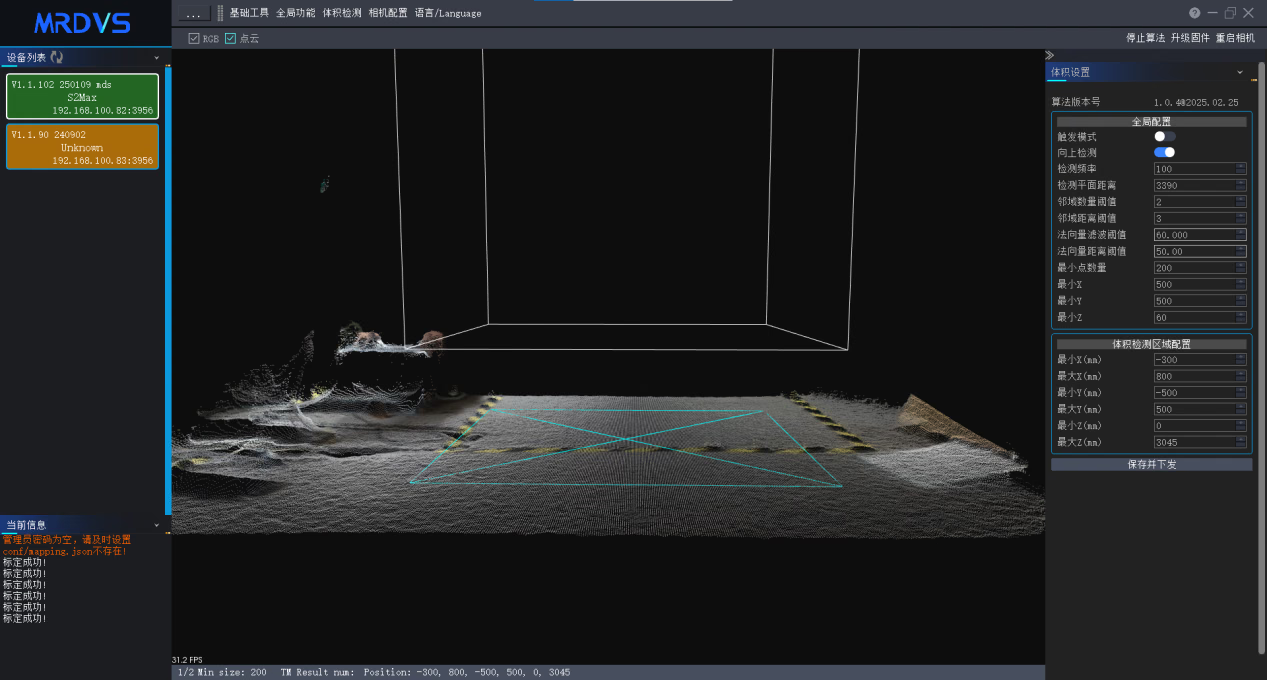
Implementar un algoritmo
Cambia al modo de nube de puntos y desplázate sobre el área de imagen para mostrar los datos de la nube de puntos.Detección humana
1
Calibrar una instalación horizontal
Alinea los ejes
X e Y con la nube de puntos del suelo. El eje Z debe ser perpendicular al suelo y apuntar hacia arriba.2
Configurar los parámetros globales
Abre Detección humana. Normalmente solo es necesario configurar Detección de rotación. La rotación horaria de la cámara admite
0°, 90°, 180° y 270°.3
Crear la región de detección
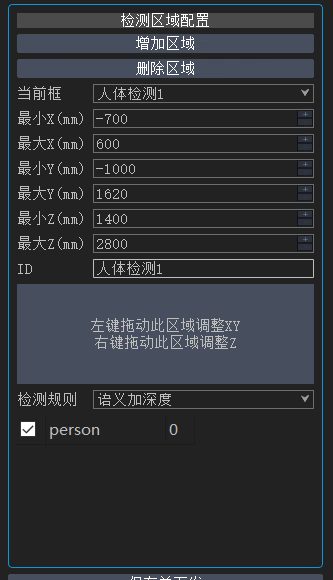
Selecciona Añadir región de detección, establece los valores
X, Y y Z mínimos y máximos y mueve la región sobre el objetivo. El ejemplo original utiliza una región de 1000 × 1000 × 2000 mm.4
Guardar y verificar
Selecciona Guardar y enviar, ejecuta una prueba de paso de una persona por el área y verifica el resultado en la barra de estado o en la reproducción histórica.
El modo de solo profundidad informa de todos los objetos de la región. El modo semántica más profundidad solo informa de los grupos clasificados como personas.
Detección de ubicaciones de almacenamiento
1
Calibrar la cámara
Sigue el procedimiento de calibración extrínseca. Alinea
X e Y con el suelo y mantén Z perpendicular y apuntando hacia arriba.2
Configurar los parámetros globales
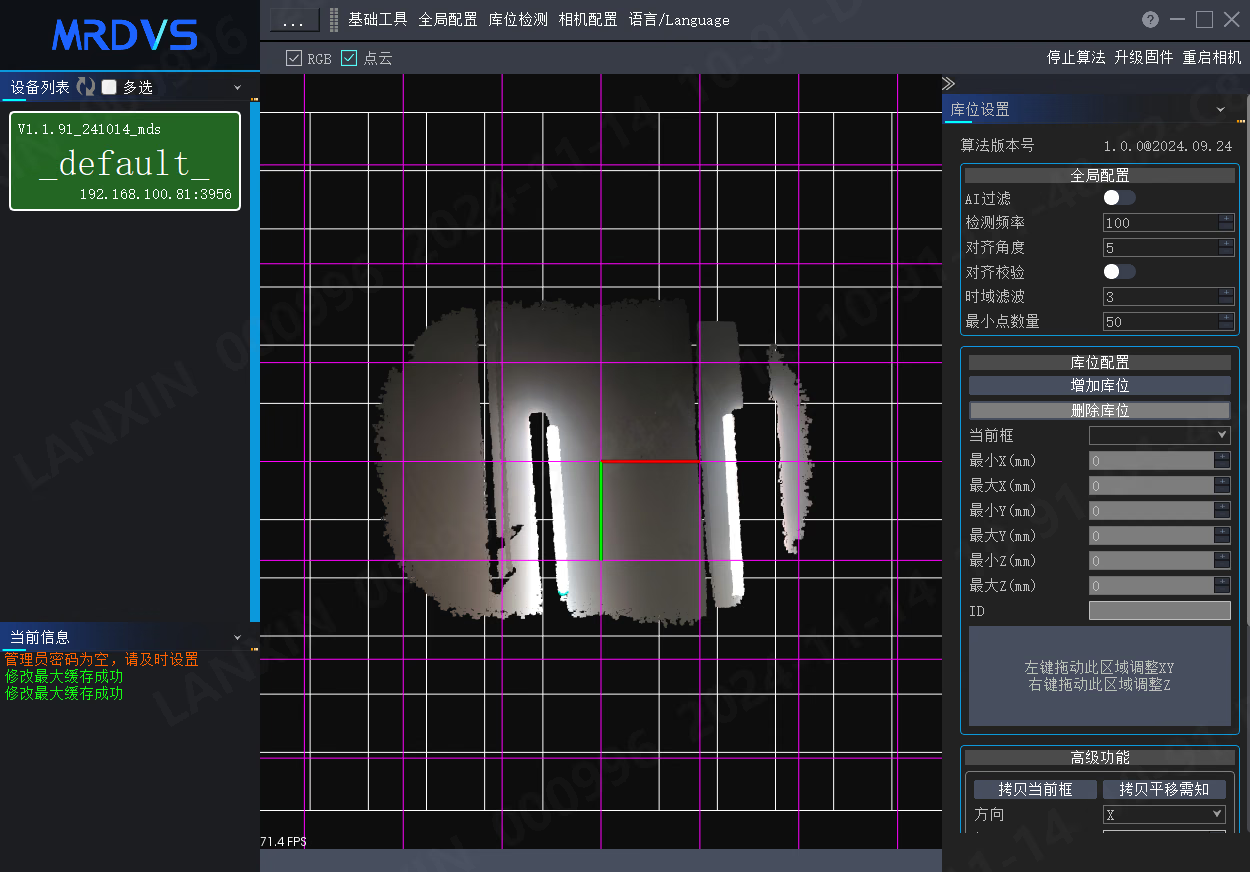
Configura Comprobación de alineación, Ángulo de alineación y Cantidad mínima de puntos para el sitio. Activa la comprobación de alineación cuando la carga deba colocarse con un ángulo definido.
3
Crear ubicaciones de almacenamiento
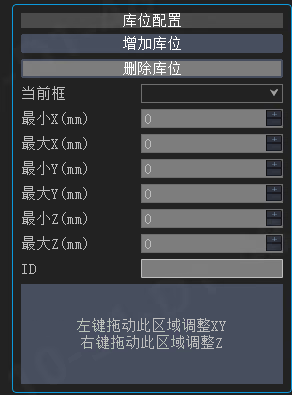
En el modo de nube de puntos, selecciona Añadir ubicación de almacenamiento, cambia a la vista superior y pulsa
X para iniciar o detener el dibujo. Arrastra el rectángulo sobre el palé y ajusta los límites X, Y y Z. Pulsa X de nuevo para salir del modo de dibujo.4
Guardar y verificar
Selecciona Guardar y enviar. Configura las ubicaciones en el modo RGB 2D o nube de puntos 3D y comprueba
Resultado en la barra de estado.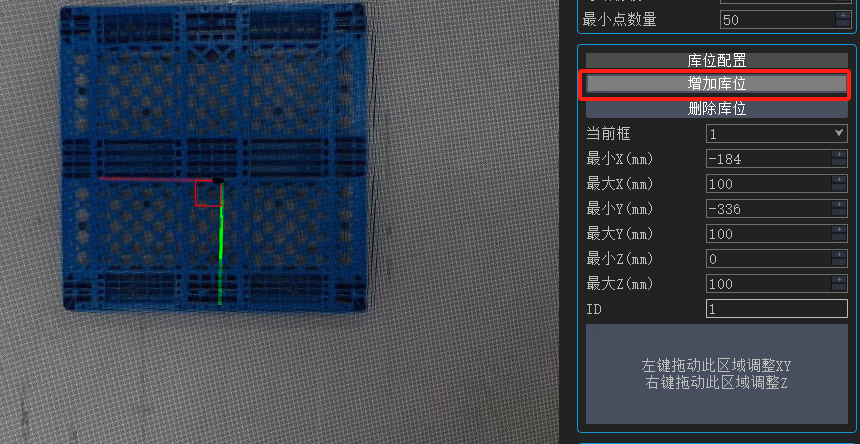
Para una disposición regular, utiliza Copiar cuadro actual para crear ubicaciones con una dirección y un espaciado fijos. Si se requiere verificación mediante código QR, usa Calibración con código QR para configurar las dimensiones de la ubicación y el rango de profundidad.
Detección de volumen
1
Calibrar una instalación vertical
La detección de volumen funciona de arriba hacia abajo. Después de la calibración, el eje
Z apunta hacia abajo y el plano X/Y es paralelo al suelo.2
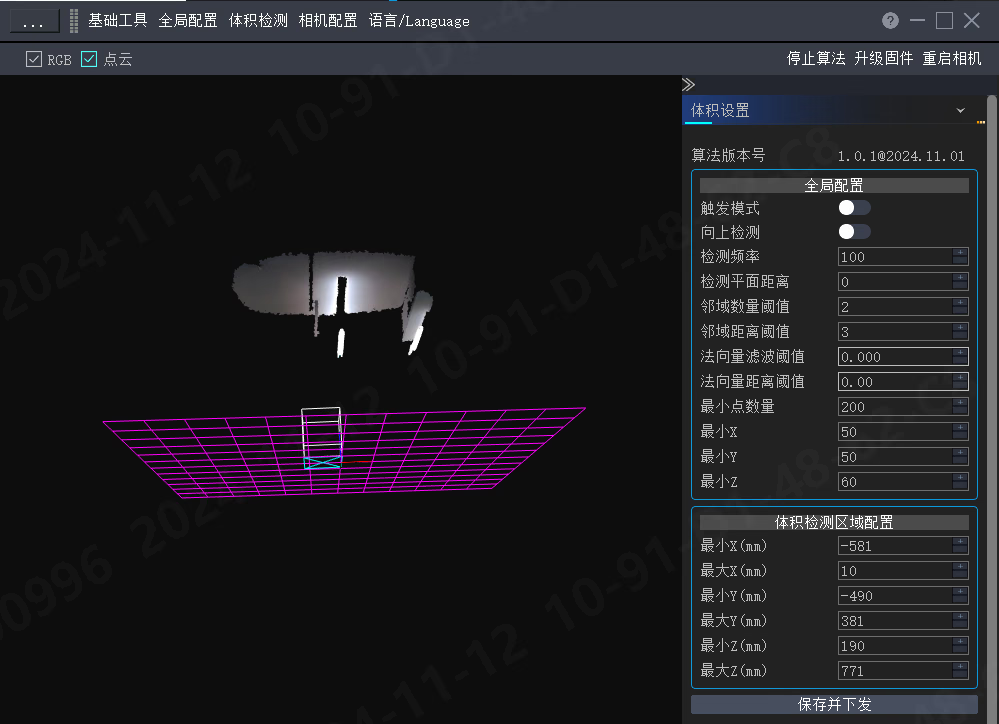
Configurar el plano de detección
Para mercancías colocadas directamente en el suelo, establece el plano de detección a la altura del suelo. Para medir solo mercancías sobre un palé, alinea el plano con la nube de puntos del palé.
3
Configurar las dimensiones mínimas y la región
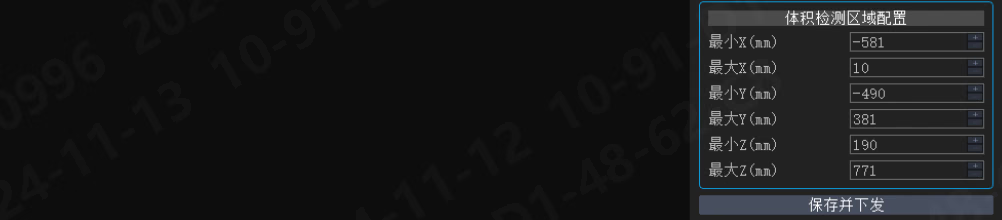
Establece los valores mínimos de
X, Y y Z para filtrar objetivos pequeños. Después, configura los límites de la región según el plano de detección y las dimensiones de la carga.4
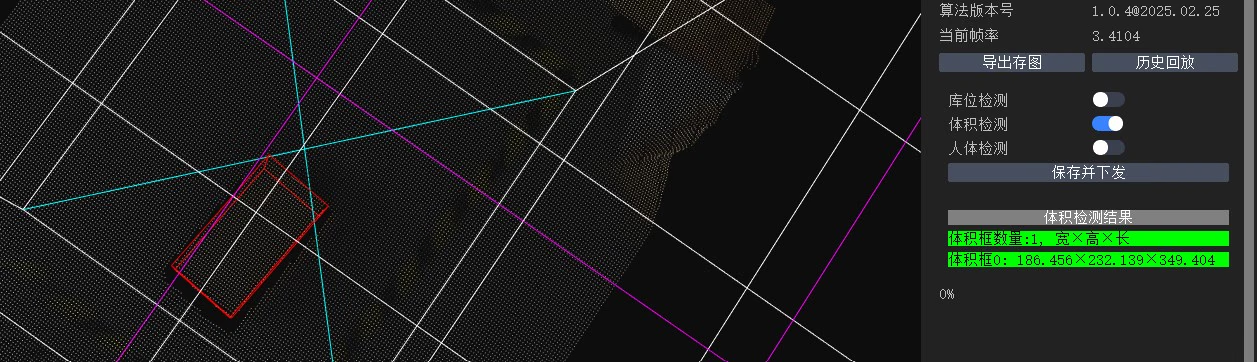
Guardar y verificar
Selecciona Guardar y enviar, coloca uno o varios objetos en la región y verifica la longitud, la anchura, la altura y la cantidad devueltas.
TM_TRIGGER mediante TCP o UDP.
Interfaces de comunicación
La dirección IP de los ejemplos es ilustrativa. Reemplázala por la dirección de la cámara en el sitio y, después, verifica la red, el estado del algoritmo y el formato de los resultados antes de integrarlos con un sistema de nivel superior.
Métodos de transporte
Solicitud de resultados HTTP
El sistema de nivel superior envía una solicitud de resultados al endpoint de visión, que devuelve una cadena JSON. Utiliza en tu cliente HTTP las cabeceras de solicitud entregadas para el proyecto y el siguiente cuerpo de solicitud.string
predeterminado:"RESULT_UPDATE"
requerido
Activa la cámara para que devuelva el resultado actual del algoritmo.
Campos de respuesta comunes
string
requerido
Dirección IP de la cámara que generó los datos.
string
requerido
Nombre de la cámara; cámbialo en la configuración de la cámara.
integer
requerido
Código de retorno;
0 indica éxito.- Detección humana (SG)
- Detección de ubicaciones de almacenamiento (SS)
- Detección de volumen (TM)
object
requerido
Objeto de estado indexado por el ID de la región de detección:
0 significa que no hay objetivo, 1 que se ha detectado una persona y 2 que un objeto se ha detectado solo mediante la regla de profundidad.string[]
Detalles de los grupos. Cada elemento es una cadena JSON que debe deserializarse de nuevo.
string
Marca de tiempo de los datos de detección humana.
string
Marca de tiempo del resultado de detección humana.
rbx2d, rby2d, tlx2d y tly2d (coordenadas de la caja 2D), semantic_index, traceID y x_min, x_max, y_min, y_max, z_min y z_max (límites de la caja 3D).Ejemplo de respuesta de detección humana
Modbus TCP (detección de ubicaciones de almacenamiento)
Los resultados se ordenan por ID de ubicación de almacenamiento; como máximo se devuelven las primeras 16 ubicaciones.Leer la cuarta ubicación de almacenamiento
El siguiente ejemplo utiliza el ID de transacción0x0001 para leer un registro de retención en la dirección 0x0104. La respuesta contiene el estado 0x0002.