
Descarga los materiales completos del producto desde el Centro de descargas.
Descripción general del producto
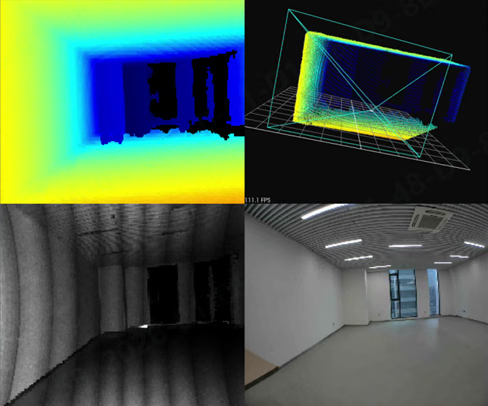
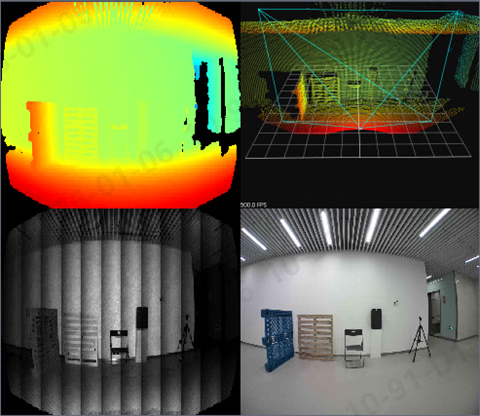
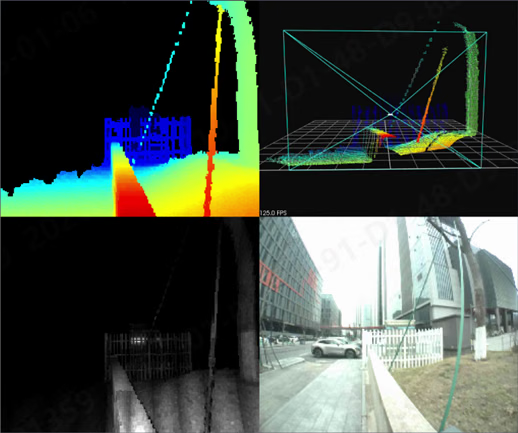
La serie S10 está formada por cámaras RGB-D dToF industriales, incluidas las versiones S10, S10 Pro y Lite. Las cámaras sincronizan los datos RGB y de profundidad, y pueden emitir mapas de profundidad, imágenes de amplitud IR, imágenes RGB, nubes de puntos y resultados de evitación de obstáculos. La S10 estándar mide de 0.3 a 8 m y la S10 Pro de 0.3 a 17 m. Los modelos compatibles proporcionan Ethernet, dos entradas digitales y dos salidas digitales. Puedes configurar hasta cuatro zonas de evitación de obstáculos y emitir señales de parada, reducción de velocidad o estado seguro.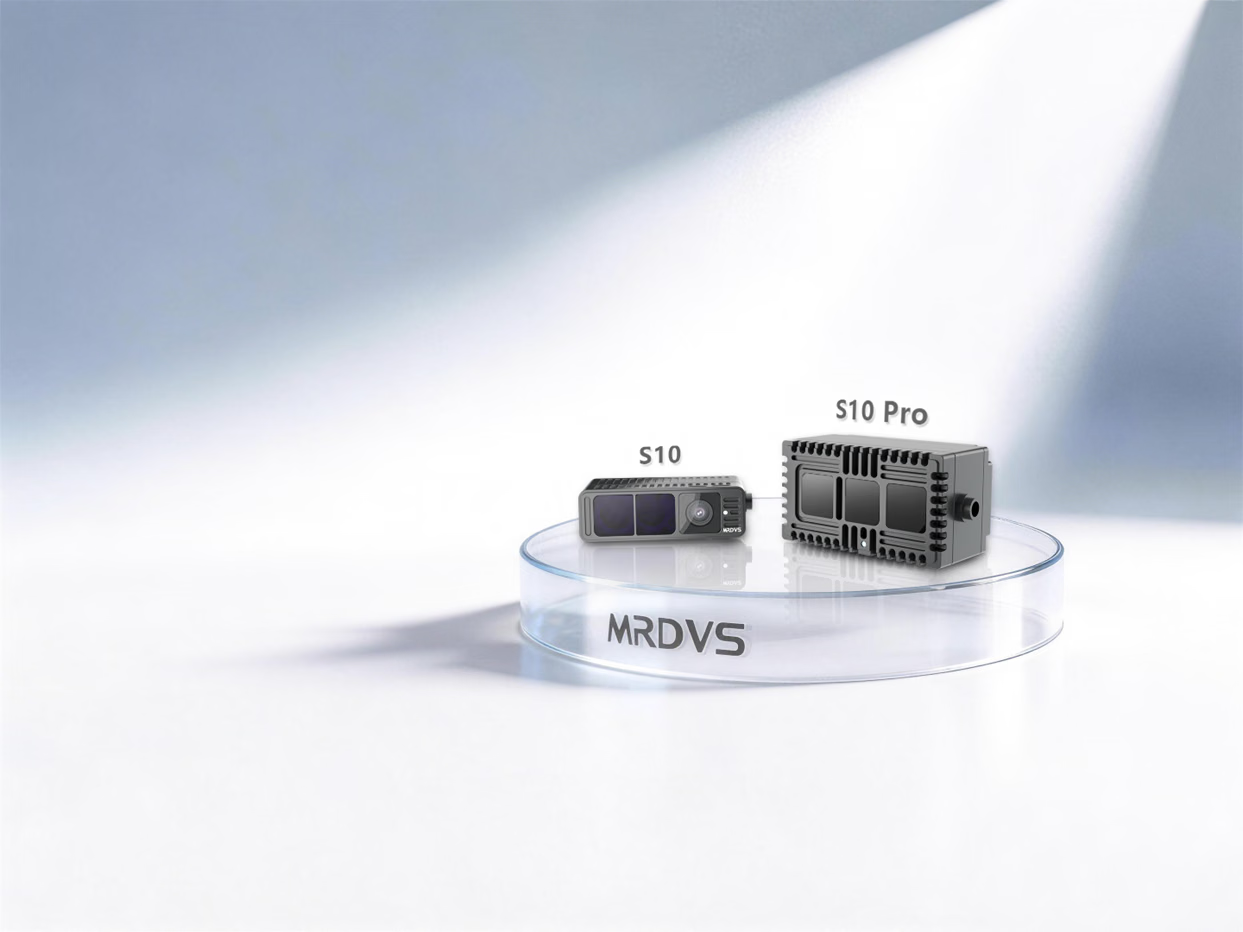
Características
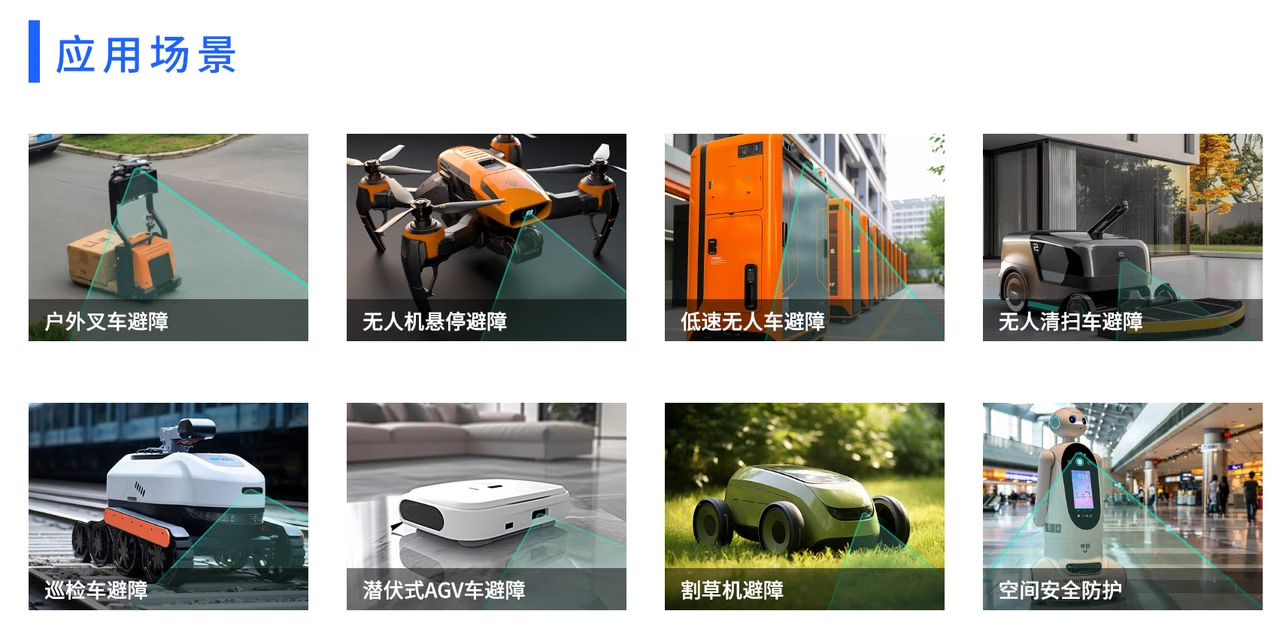
- Percepción dToF de media y larga distancia: adecuada para aplicaciones móviles en interiores y exteriores, como vehículos autónomos, carretillas elevadoras autónomas y drones.
- Salida multimodal sincronizada: proporciona datos de profundidad, RGB, amplitud IR y nube de puntos. La versión Lite no proporciona datos RGB.
- Evitación de obstáculos integrada: recibe nubes de puntos mediante Ethernet o utiliza el algoritmo integrado para emitir señales de control mediante E/S.
- Funcionamiento multicámara y rendimiento con luz intensa: varias cámaras pueden funcionar conjuntamente. En un entorno de 100 kLux y con un objetivo con un 90 % de reflectividad, la S10 alcanza 8 m y la S10 Pro alcanza 17 m.
Acceso a la nube de puntos
Recibe los datos de la cámara mediante Ethernet e intégralos en tu sistema de percepción o control.
Evitación de obstáculos integrada
Configura zonas de evitación de obstáculos y emite señales de reducción de velocidad, parada o estado seguro mediante E/S.
Especificaciones
1 Contacta con MRDVS para obtener la versión GMSL.
2 La versión S10 Lite de 120° proporciona un cable de E/S. Usa el modelo 3D para consultar las dimensiones finales del producto.
2 La versión S10 Lite de 120° proporciona un cable de E/S. Usa el modelo 3D para consultar las dimensiones finales del producto.
Interfaces y componentes
Puertos de la cámara
La cámara proporciona interfaces de alimentación, Ethernet y funciones. La interfaz de funciones no tiene un cable de E/S externo, excepto en la versión S10 Lite de 120°.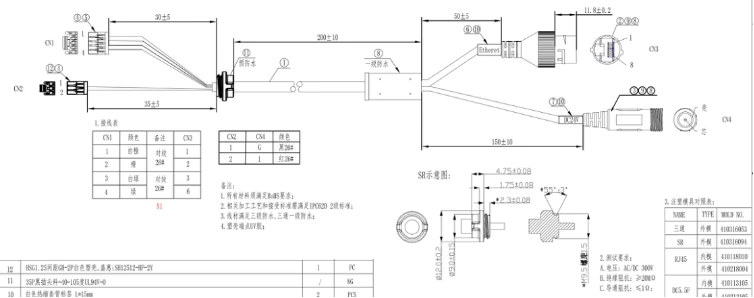
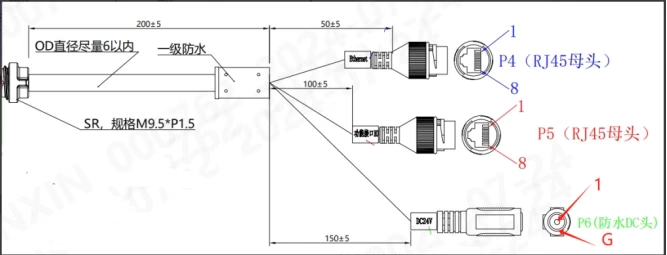
Señales de E/S
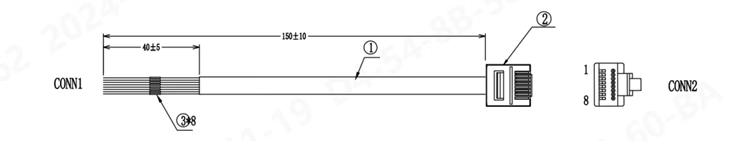
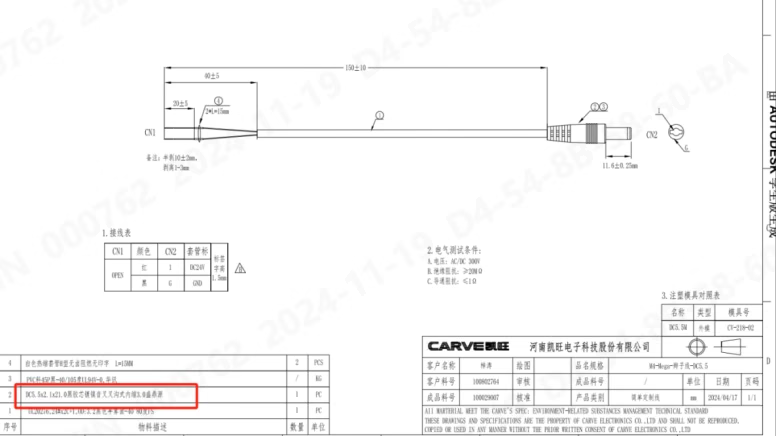
Asignación de pines del cable
Componentes de la cámara
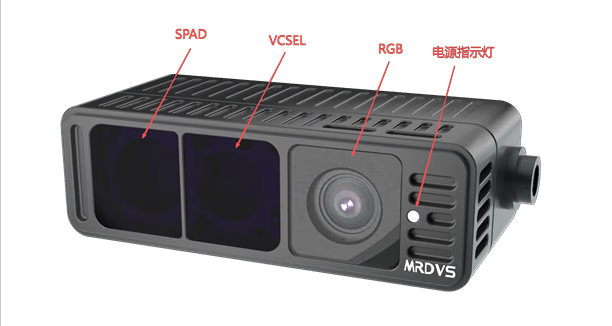
Integración e instalación
Campo de visión y dimensiones
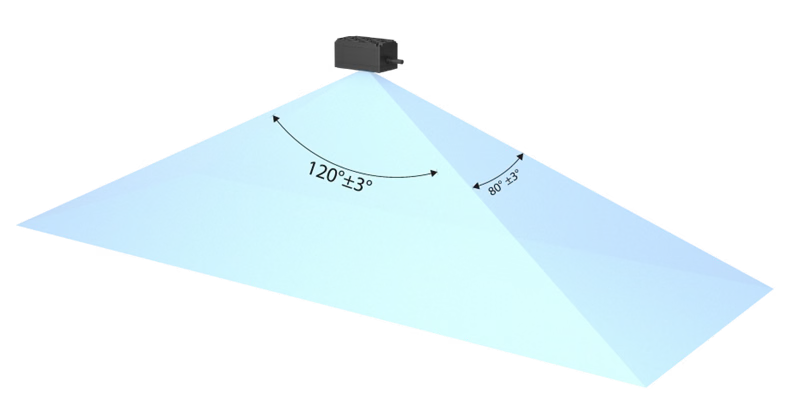
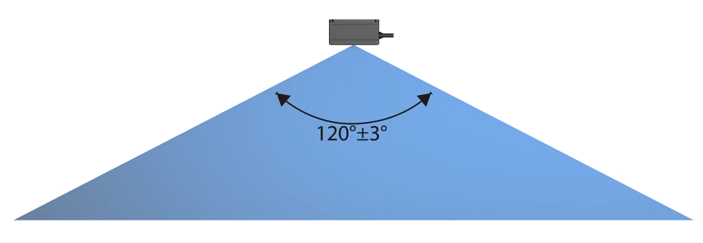
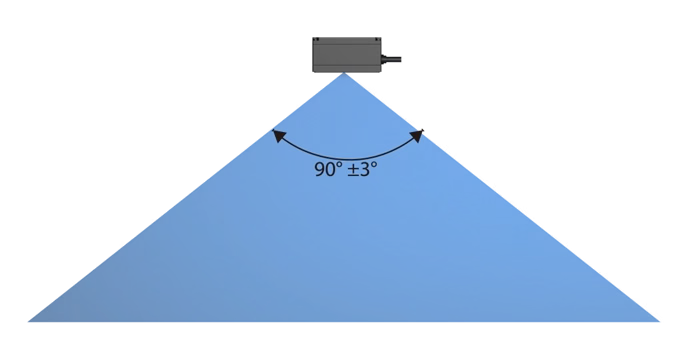
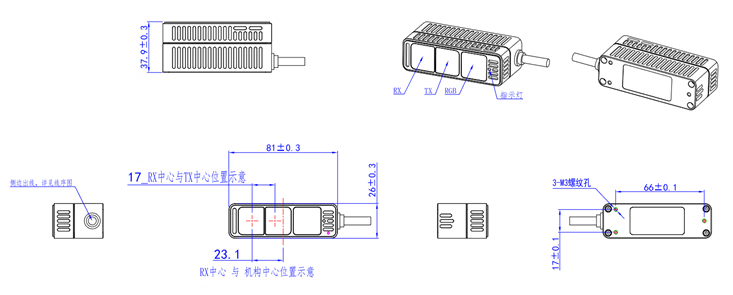
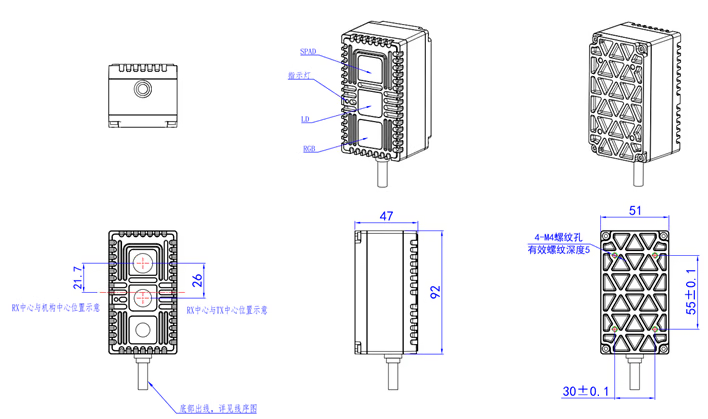
Espacio libre necesario
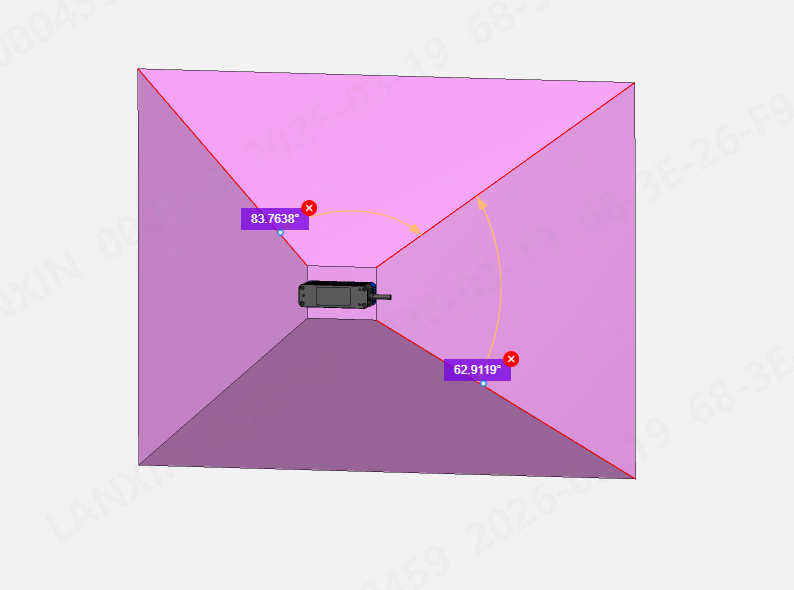
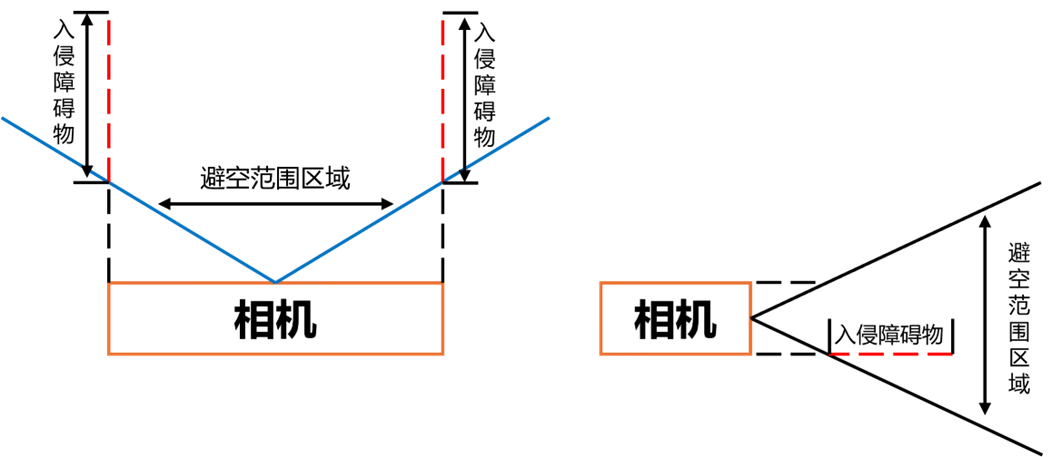
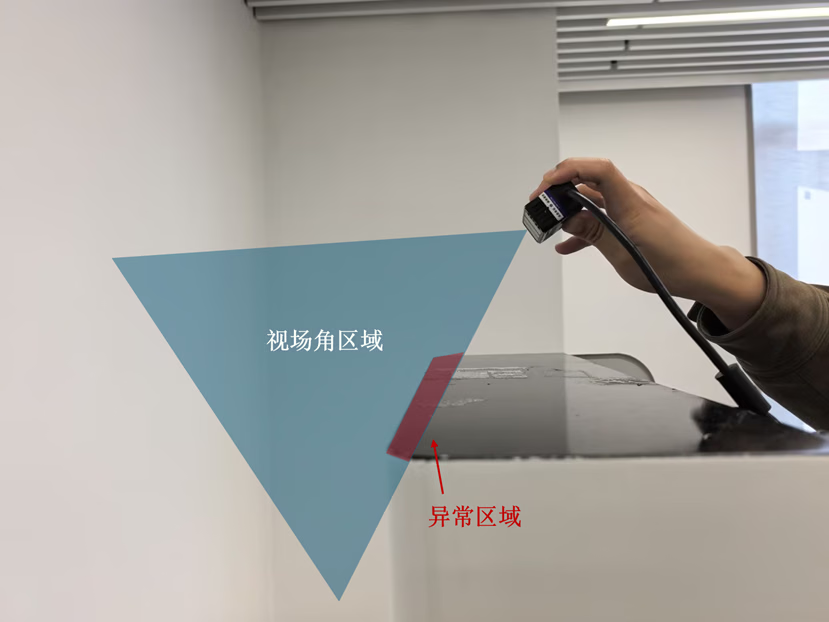
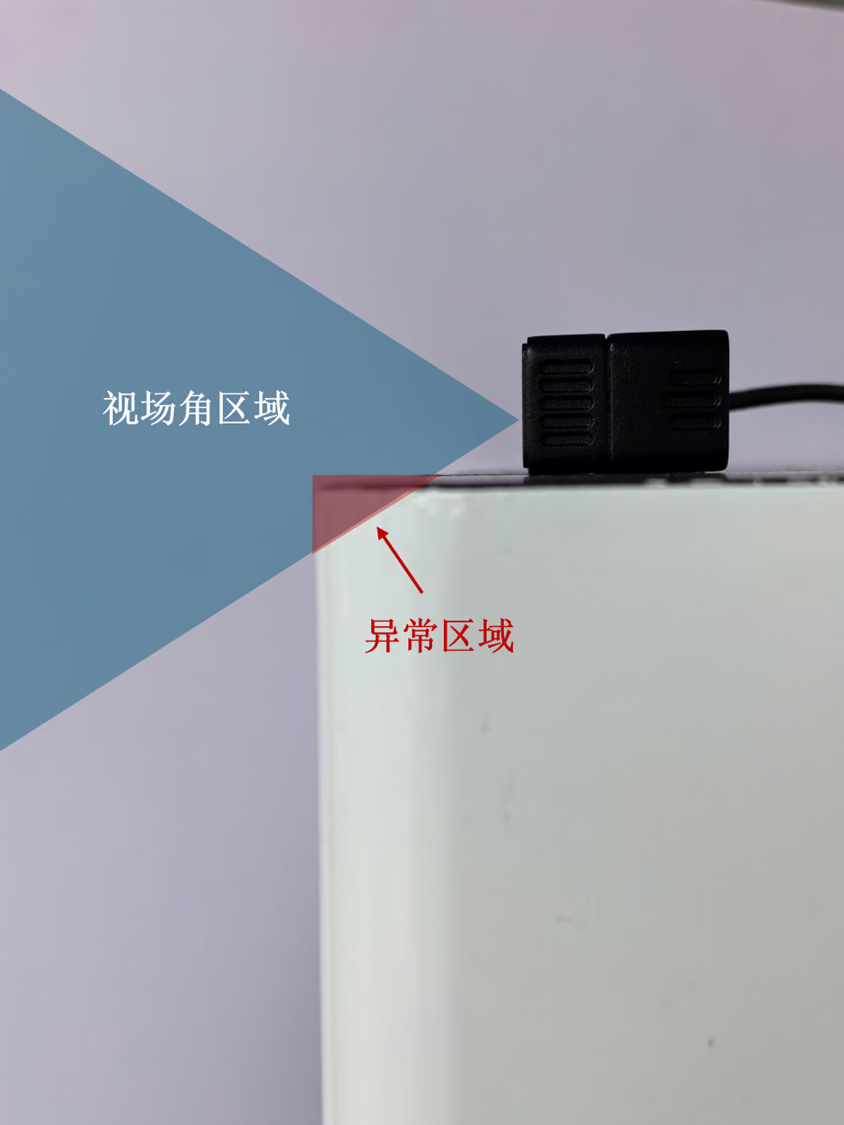
Interferencias habituales durante la instalación
- Obstrucción del campo de visión: los marcos, nervaduras, aberturas pequeñas o un montaje descentrado pueden crear puntos ciegos fijos u objetivos falsos en el campo cercano.
- Reflexiones y trayectorias múltiples en el campo cercano: las cavidades confinadas, el metal brillante o los espejos pueden distorsionar la distancia o provocar saturación local.
- Problemas de la ventana óptica: el vidrio ordinario, el acrílico, la suciedad o la condensación pueden introducir artefactos, atenuar las señales o reducir la relación señal-ruido. Valida la transmisión y el rendimiento de medición de distancia antes de añadir una ventana.
- Tensión de montaje y calor: apretar demasiado puede desplazar el eje óptico; proporciona una vía de disipación térmica en instalaciones cerradas para evitar desviaciones relacionadas con la temperatura.
Entorno y fiabilidad
Primera conexión
1
Conectar la alimentación y la red
Alimenta la cámara con 24 VCC y conecta su interfaz de comunicación al ordenador mediante un cable Ethernet Cat 6. Un indicador azul que parpadea lentamente indica que la alimentación es normal.
2
Configurar la red
La dirección IP predeterminada de fábrica de la cámara es
192.168.100.82. Configura el ordenador en la misma subred y asegúrate de que el firewall no bloquee la comunicación con la cámara.3
Verificar la salida de imagen
Abre la cámara en la aplicación host y confirma que la imagen sea clara y estable. Configura los parámetros básicos y los algoritmos de aplicación según sea necesario.
Interfaz de LxCameraViewer
LxCameraViewer muestra imágenes de profundidad, amplitud IR, nube de puntos y RGB, y permite leer o configurar los parámetros básicos de la cámara y los algoritmos.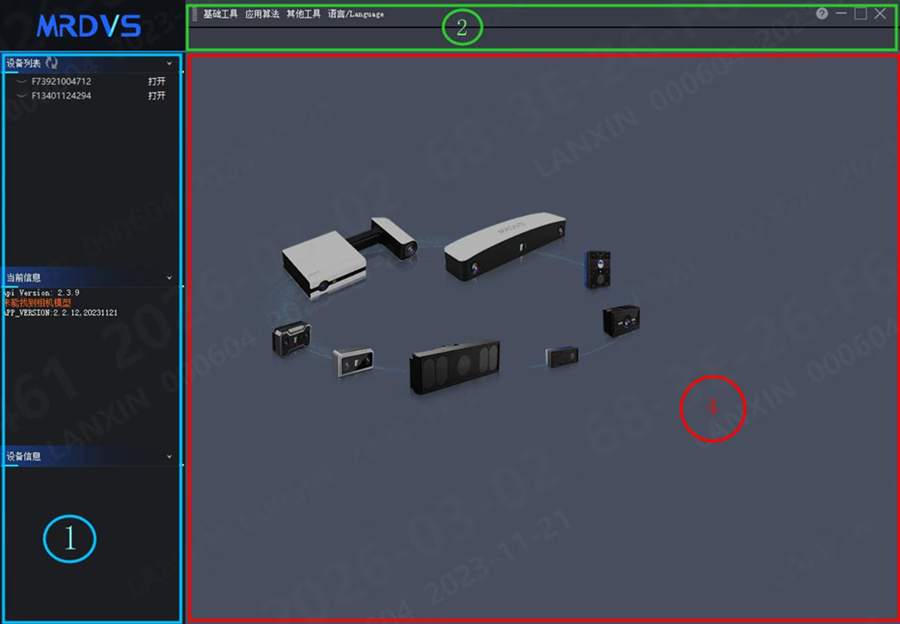
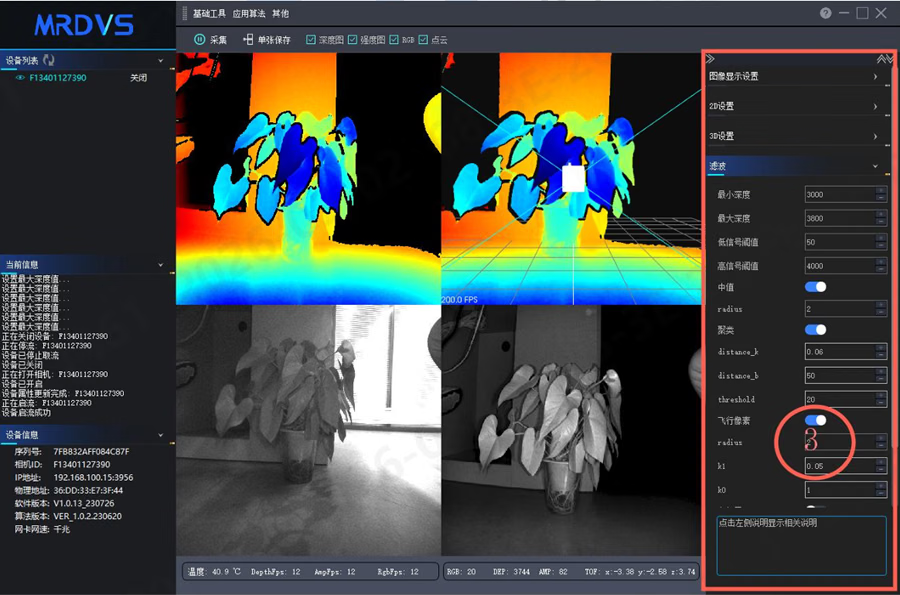
- Selecciona un dispositivo en la lista y haz clic en Abrir o Cerrar para controlar la conexión.
- Usa Capturar para iniciar o detener la transmisión y Guardar fotograma para guardar las transmisiones activas.
- Selecciona Profundidad, Intensidad, RGB o Nube de puntos para elegir los datos que se muestran.
- Configura las funciones del dispositivo en Herramientas básicas, Algoritmos de aplicación y Otros.
Seguridad y solución de problemas
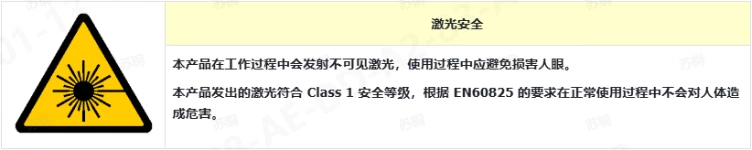
Seguridad del láser
Solución de problemas
Aplicaciones y casos de estudio
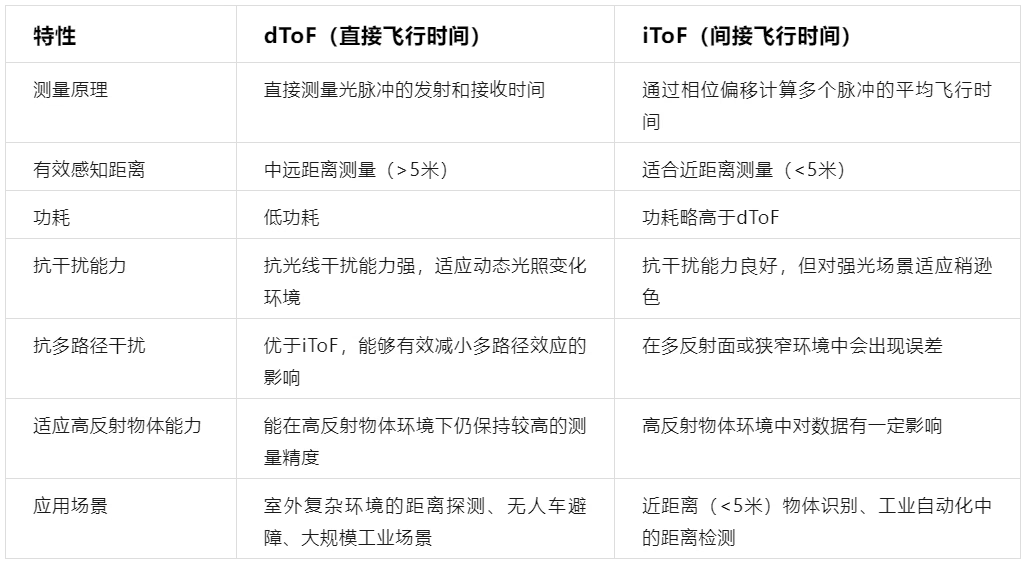
dToF e iToF
Por lo general, dToF es adecuado para distancias medias y largas y entornos complejos; iToF suele utilizarse para el reconocimiento de alta precisión a corta distancia. Selecciona una cámara según la distancia de trabajo, el campo de visión, la reflectividad y la luz ambiental.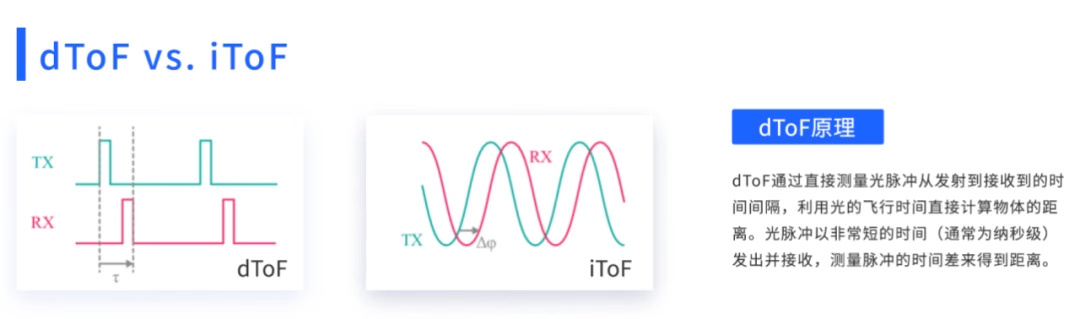
Evitación de obstáculos 3D para robots móviles
Consulta la solución de evitación de obstáculos 3D para robots móviles.
Caso de carretilla elevadora autónoma
Consulta un caso de funcionamiento estable de una carretilla elevadora autónoma.
Caso de AMR de desplazamiento bajo
Consulta una aplicación para evitar obstáculos bajos.
Caso de robot humanoide con ruedas
Consulta una aplicación de evitación de obstáculos 3D para robots humanoides con ruedas.