
Il firmware dell’algoritmo e l’applicazione host dell’algoritmo vengono forniti per ogni progetto. Prima di eseguire il flashing del firmware dell’algoritmo, verifica che la fotocamera esegua una versione del firmware MDS. Ottieni un pacchetto di installazione corrispondente al progetto e al modello della fotocamera.
Ambito supportato
Componenti del sistema
Algoritmi e fotocamere
Per informazioni sul prodotto, consulta la pagina del prodotto della fotocamera 3D S10.
Ambiente dell’applicazione host
Distribuzione hardware e di rete
Installare la fotocamera
Usa una staffa rigida per impedire movimenti o vibrazioni dopo l’installazione. Il rilevamento delle persone usa normalmente un’installazione orizzontale o un’installazione con un angolo non superiore a 30°.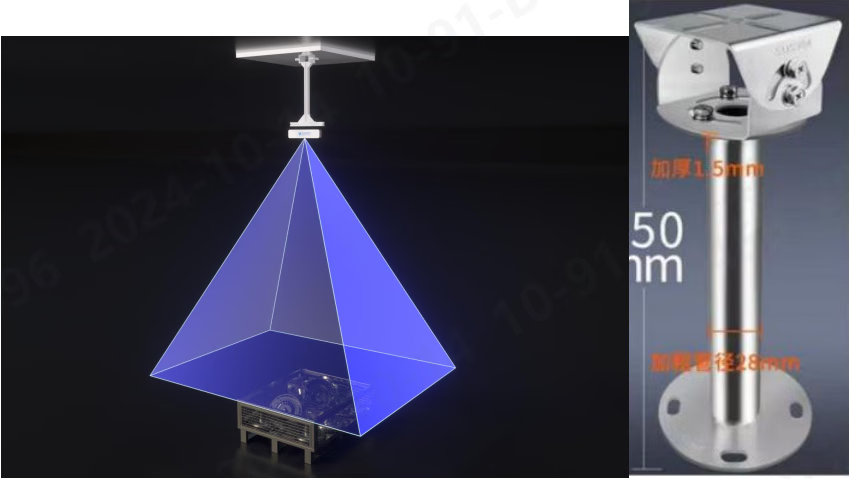
Collegare i dispositivi
1
Collega l'alimentazione e la rete
Alimenta la fotocamera con un’alimentazione stabilizzata da 24 V CC. Usa un cavo Cat6A o Cat7 per collegare la fotocamera a uno switch gigabit o a un controller.
2
Distribuisci più fotocamere
Installa ogni fotocamera all’altezza e nella posizione specificate nel progetto CAD. Collega tutte le fotocamere tramite uno switch gigabit e verifica l’alimentazione e lo stato del collegamento di ciascuna.
3
Prepara i target di test
Posiziona le persone, i pallet o le merci da rilevare nel campo visivo della fotocamera prima di calibrare i parametri estrinseci e configurare le regioni.
Configurare la rete dell’host
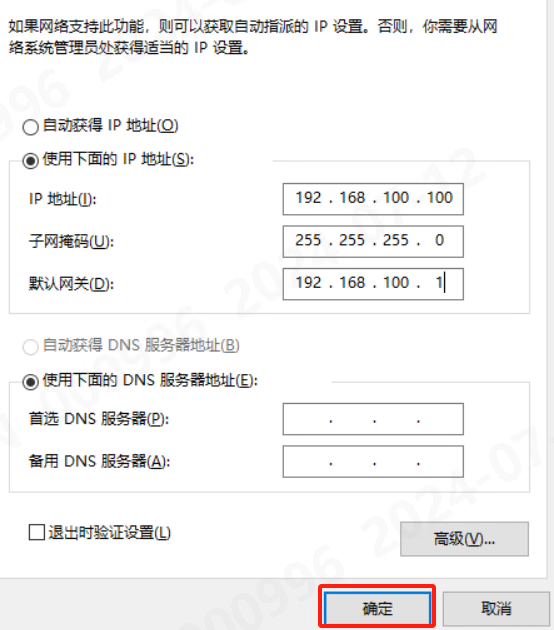
Metti il computer host e la fotocamera sulla stessa sottorete. L’esempio originale usa il seguente schema:1
Apri le impostazioni della scheda
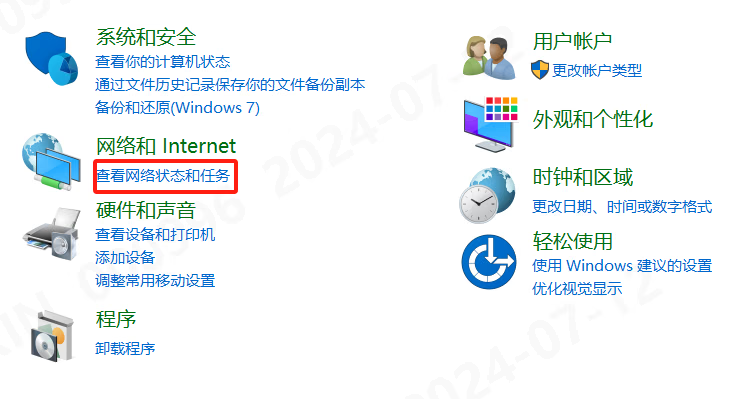
In Windows, apri Pannello di controllo → Centro connessioni di rete e condivisione → Modifica impostazioni scheda, quindi seleziona la scheda Ethernet collegata alla fotocamera.
2
Configura IPv4
Apri Protocollo Internet versione 4 (TCP/IPv4), seleziona Usa il seguente indirizzo IP e inserisci un indirizzo statico non utilizzato nella sottorete della fotocamera.
3
Conferma la connessione
Salva le impostazioni, conferma il collegamento gigabit e usa l’applicazione host per individuare o aprire la fotocamera.
Installare e aggiornare il software
Installare le applicazioni host
- Ottieni l’applicazione host della fotocamera dalla pagina dei download del software.
- Installa l’applicazione host della fotocamera al di fuori dell’unità di sistema.
- Copia i file dell’applicazione host dell’algoritmo forniti per il progetto nella cartella
Toolsall’interno della directory dell’applicazione host della fotocamera. Sostituisci i file con lo stesso nome, quindi fai doppio clic sull’eseguibile per avviarlo.
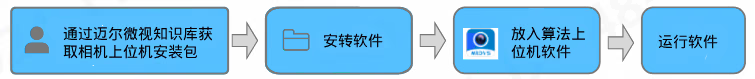
.exe con la versione fornita.
Aggiornare il firmware dell’algoritmo
- Applicazione host della fotocamera
- Applicazione host dell'algoritmo
- Avvia
LxCameraViewer.exee apri la fotocamera. - Seleziona Strumenti di base → Impostazioni funzione → Aggiornamento firmware.
- Scegli il file dell’algoritmo di rilevamento fornito e seleziona Esegui.
Applicazione host dell’algoritmo
Avvio e stato
AvviaLxApplicationViewer.exe. Un’icona verde nell’elenco dei dispositivi indica una fotocamera connessa. Seleziona un dispositivo per alternare la vista corrente tra la modalità RGB e quella della nuvola di punti. Gli utenti standard possono visualizzare i risultati; gli amministratori possono modificare i parametri della fotocamera e dell’algoritmo.
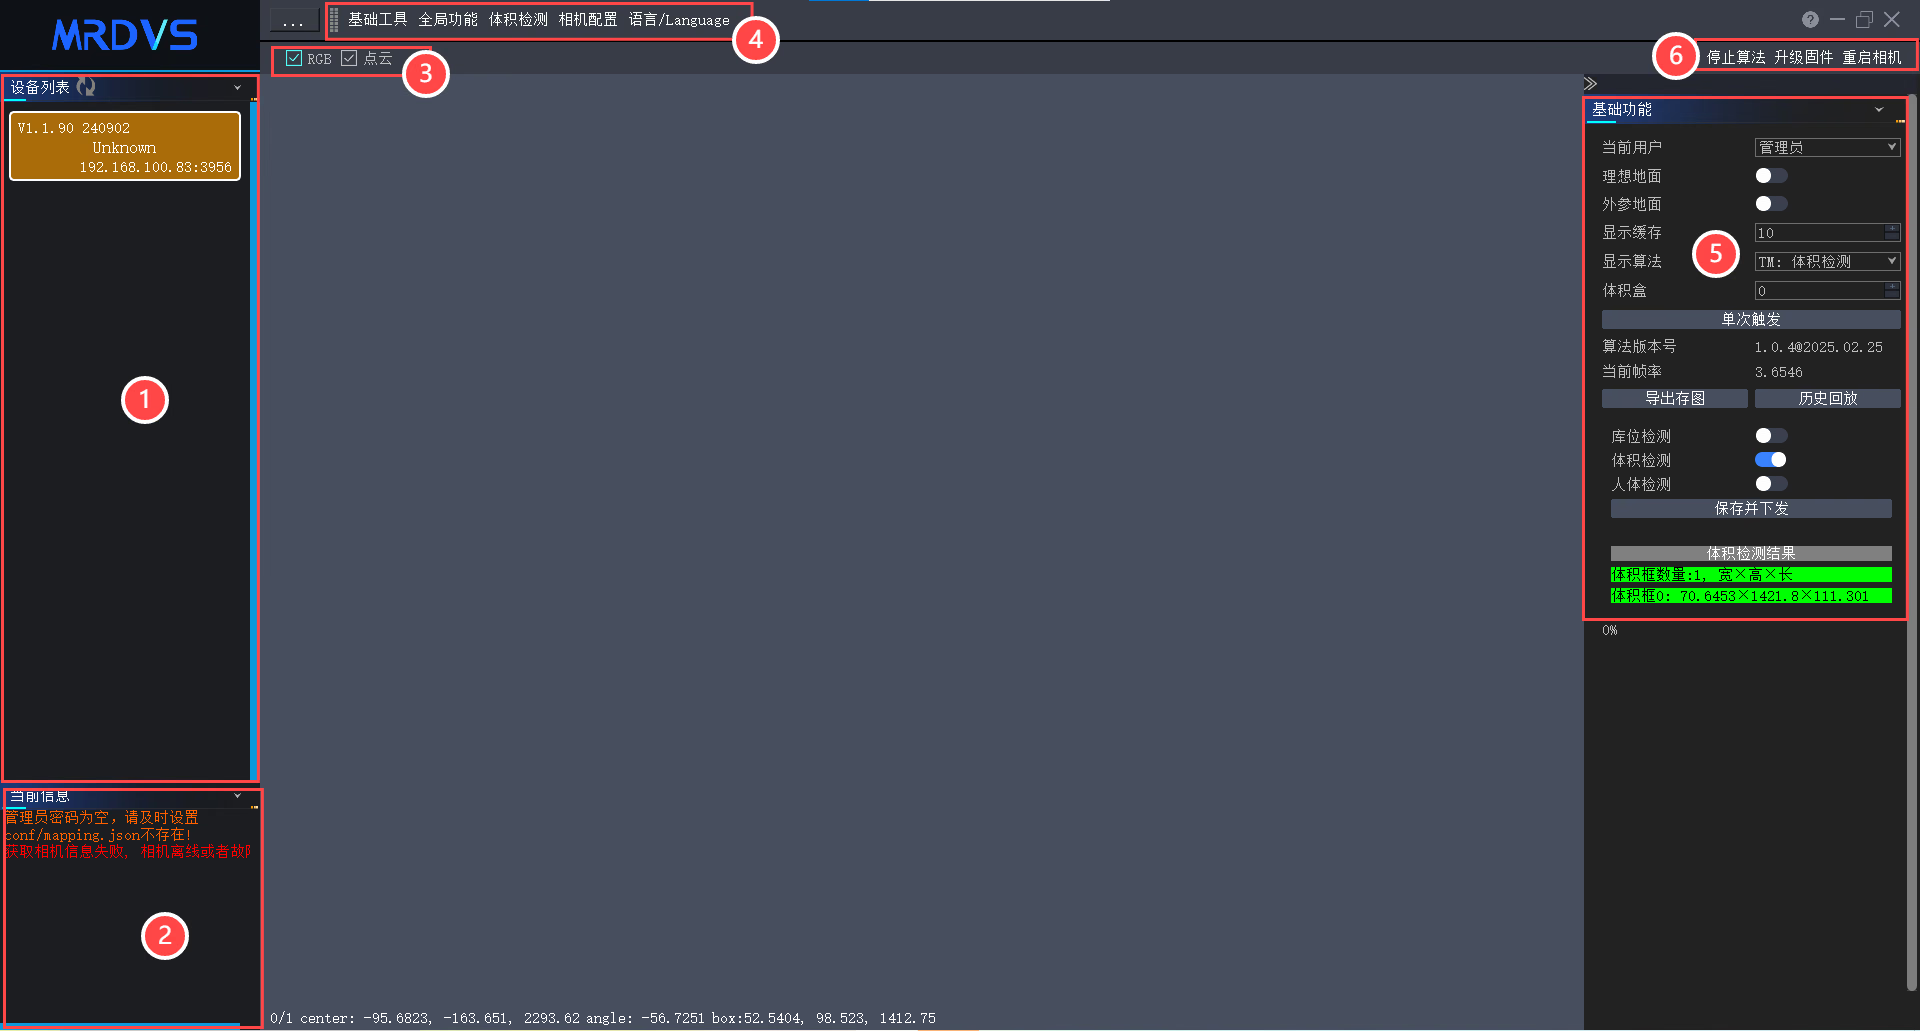
Strumenti di base
Barra di stato e riproduzione
Quando cambia lo stato, il software salva un fotogramma RGB e i dati della nuvola di punti. I dati di riproduzione non sono condivisi tra gli algoritmi. L’ora della riproduzione usa l’orologio interno della fotocamera, non l’ora di sistema del computer host.
Se lo sfondo del dispositivo è giallo, oppure è verde ma l’immagine non si aggiorna, abilita l’aggiornamento automatico per riprendere l’acquisizione delle immagini.
Calibrazione estrinseca
Configurazione della fotocamera
- Installazione verticale
- Installazione orizzontale
- Apri Configurazione della fotocamera. Prima della calibrazione, imposta
x,y,z,roll,pitcheyawsu0, quindi seleziona Salva e invia. - Seleziona Calibrazione estrinseca. Al termine della calibrazione, verifica il risultato nel pannello dei parametri.
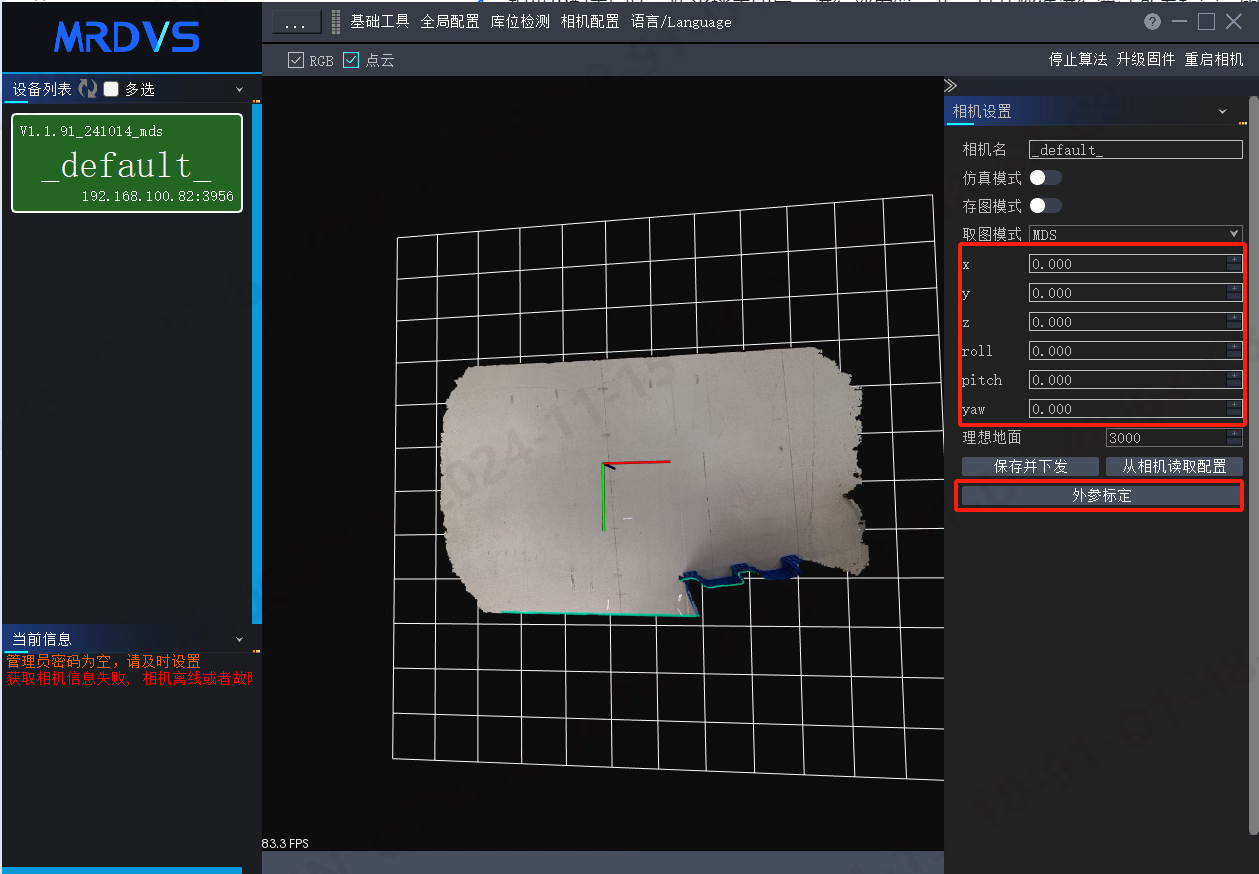
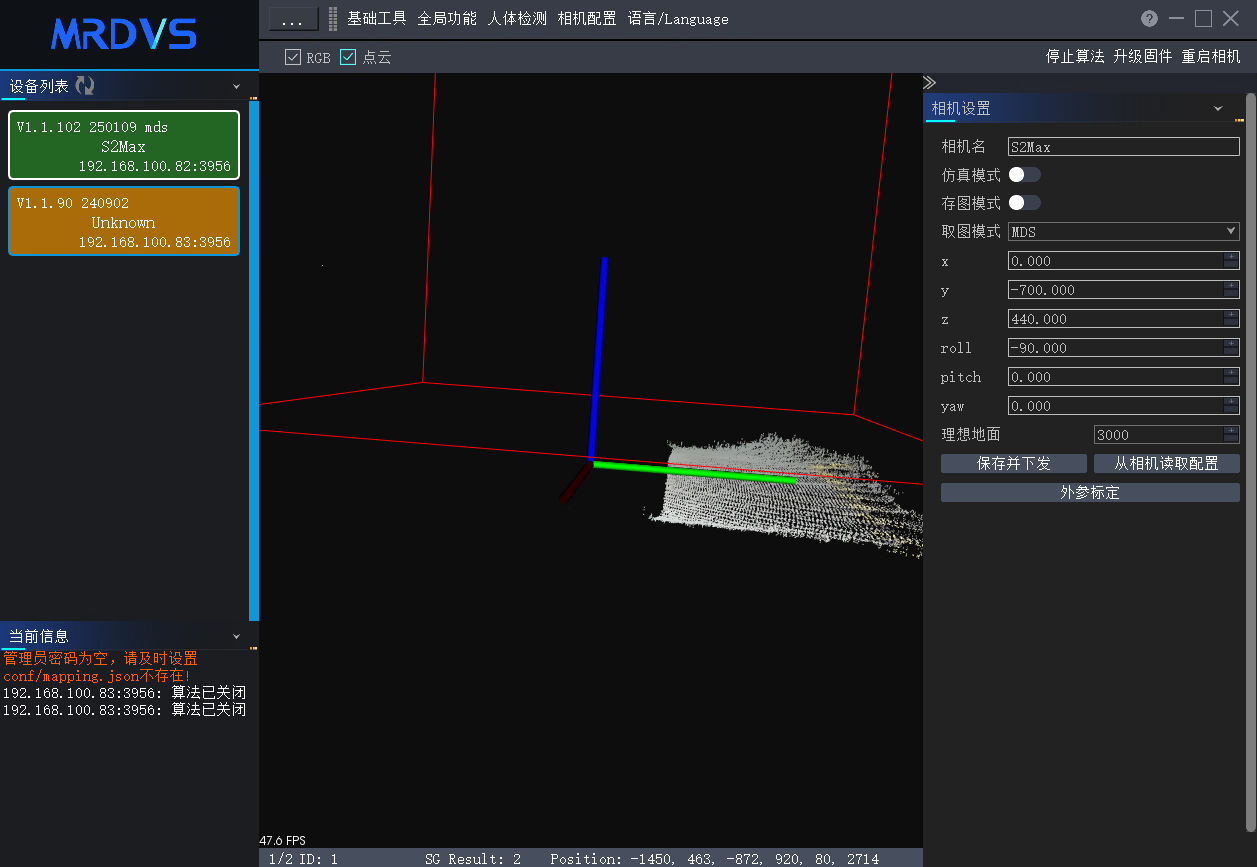
Riferimento dei parametri dell’algoritmo
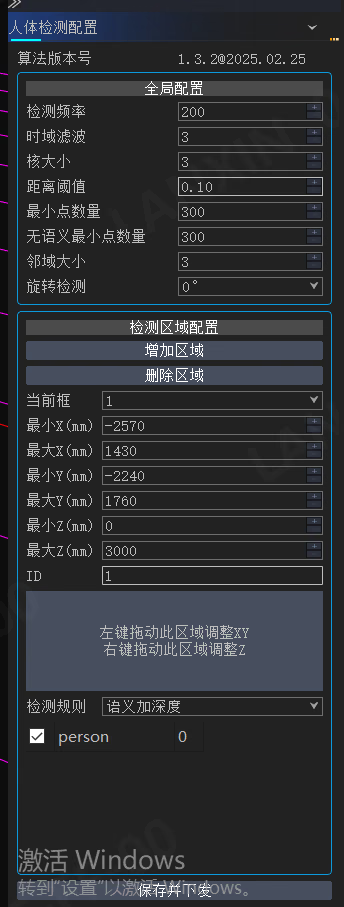
Seleziona Salva e invia dopo aver modificato qualsiasi parametro dell’algoritmo. Mantieni i parametri del filtro sui valori predefiniti, a meno che un test sul posto non dimostri che è necessario modificarli.- Rilevamento persone
- Rilevamento ubicazioni di stoccaggio
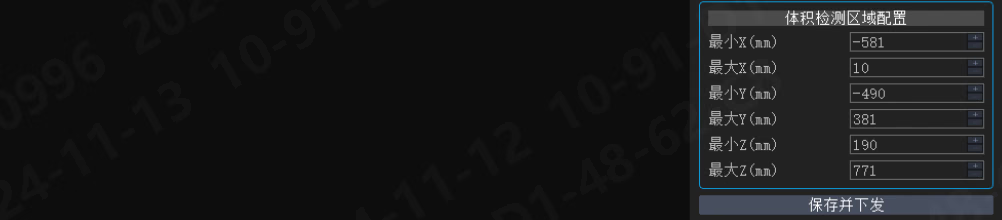
- Rilevamento volumi
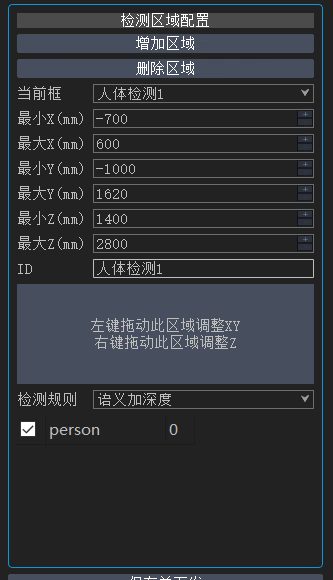
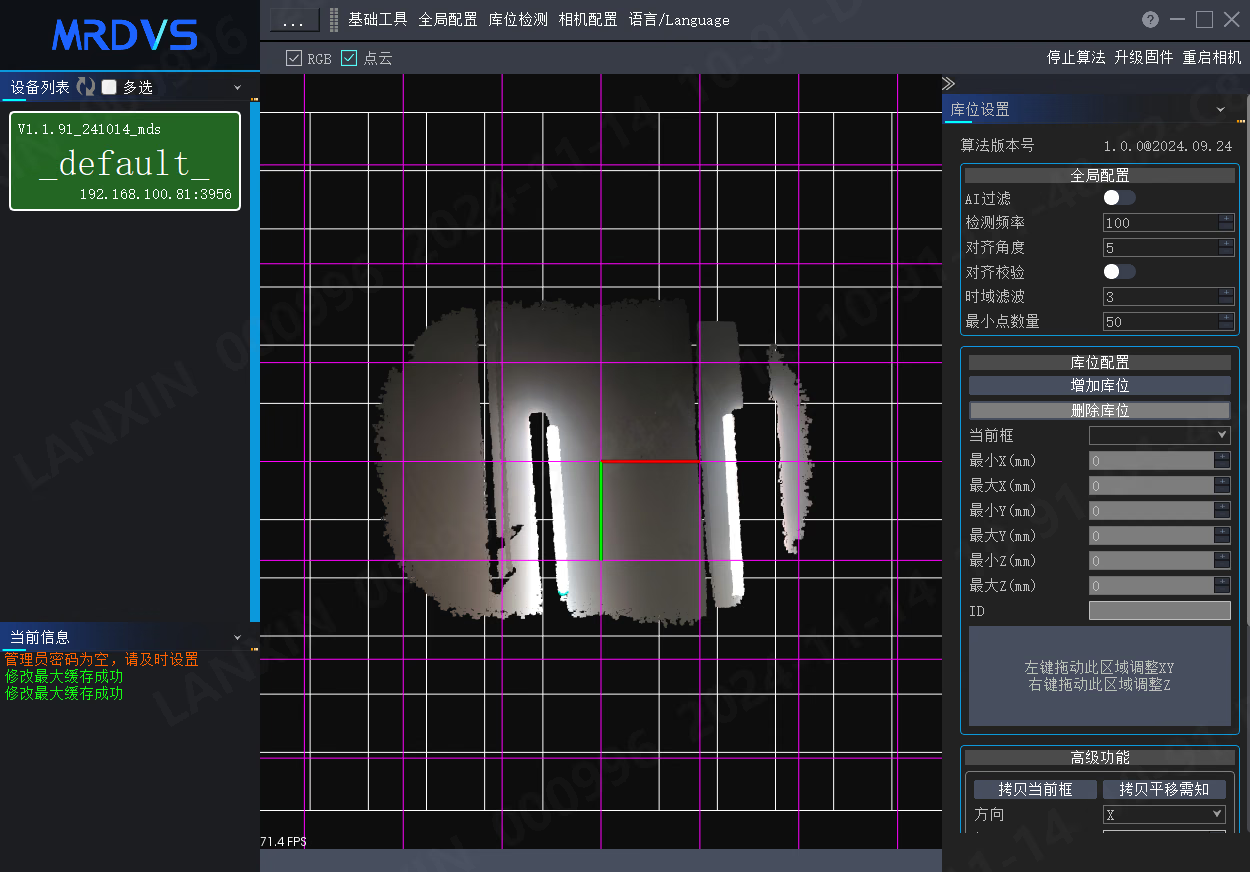
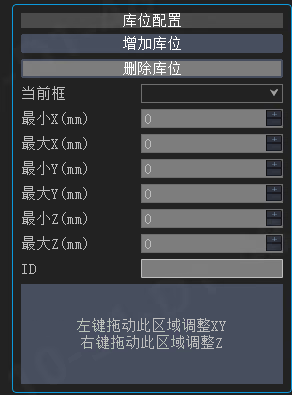
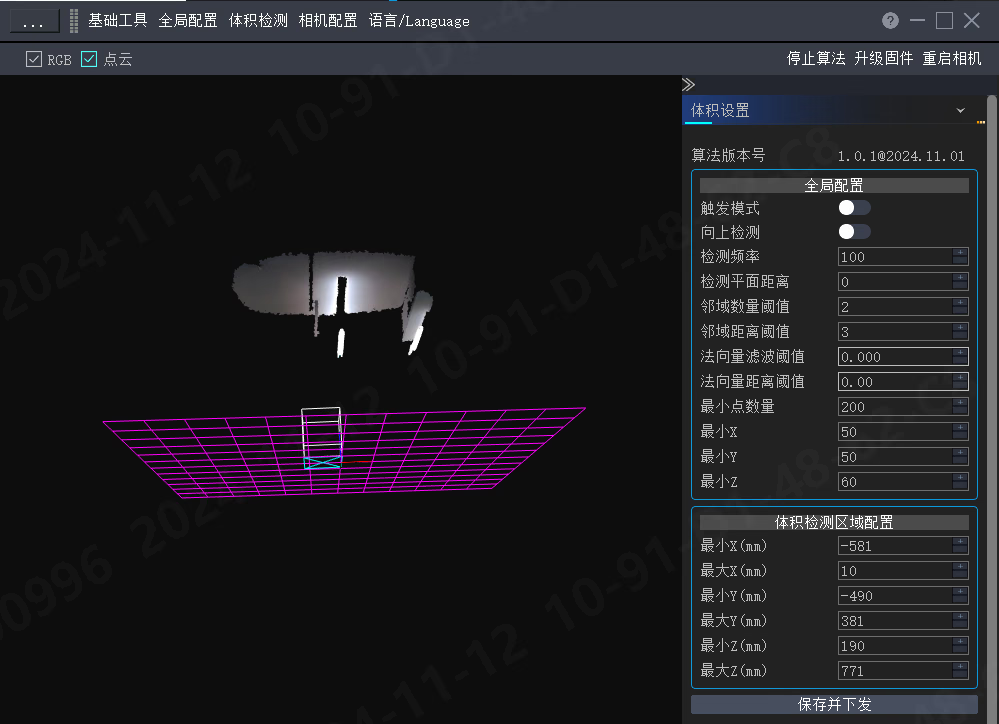
Distribuire un algoritmo
Passa alla modalità nuvola di punti e scorri sull’area dell’immagine per visualizzare i dati della nuvola di punti.Rilevamento persone
1
Calibra un'installazione orizzontale
Allinea gli assi
X e Y alla nuvola di punti del terreno. L’asse Z deve essere perpendicolare al terreno e puntare verso l’alto.2
Imposta i parametri globali
Apri Rilevamento persone. Di solito è necessario impostare solo Rilevamento della rotazione. La rotazione oraria della fotocamera supporta
0°, 90°, 180° e 270°.3
Crea la regione di rilevamento
Seleziona Aggiungi regione di rilevamento, imposta
X, Y e Z minimo e massimo e sposta la regione sul target. L’esempio originale usa una regione di 1000 × 1000 × 2000 mm.4
Salva e verifica
Seleziona Salva e invia, esegui un test facendo attraversare la regione a una persona e verifica il risultato nella barra di stato o nella riproduzione dello storico.
La modalità solo profondità segnala ogni oggetto nella regione. La modalità semantica più profondità segnala solo i cluster classificati come persone.
Rilevamento ubicazioni di stoccaggio
1
Calibra la fotocamera
Segui la procedura di calibrazione estrinseca. Allinea
X e Y al terreno e mantieni Z perpendicolare e rivolto verso l’alto.2
Configura i parametri globali
Imposta Controllo dell’allineamento, Angolo di allineamento e Numero minimo di punti per il sito. Abilita il controllo dell’allineamento quando il carico deve essere posizionato con un angolo definito.
3
Crea le ubicazioni di stoccaggio
In modalità nuvola di punti, seleziona Aggiungi ubicazione di stoccaggio, passa alla vista dall’alto e premi
X per avviare o interrompere il disegno. Trascina il rettangolo sul pallet e regola i limiti X, Y e Z. Premi di nuovo X per uscire dalla modalità di disegno.4
Salva e verifica
Seleziona Salva e invia. Configura le ubicazioni in modalità RGB 2D o nuvola di punti 3D e controlla
Result nella barra di stato.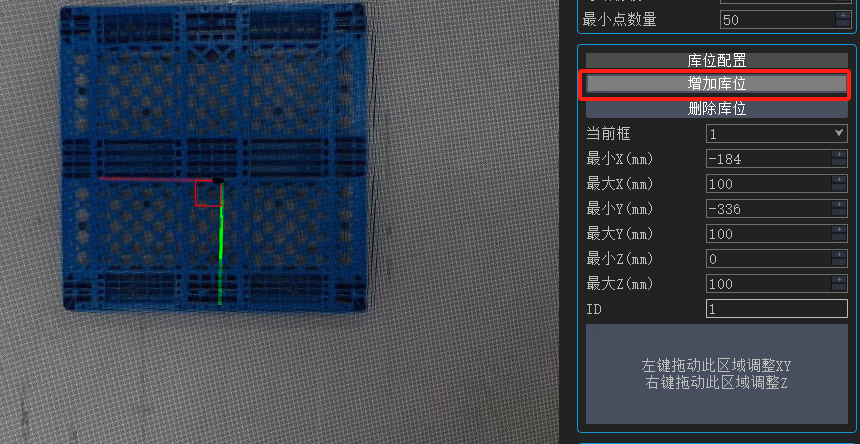
Per una disposizione regolare, usa Copia riquadro corrente per creare ubicazioni con una direzione e una spaziatura fisse. Se è necessaria la verifica tramite codice QR, usa Calibrazione codice QR per configurare le dimensioni dell’ubicazione e l’intervallo di profondità.
Rilevamento volumi
1
Calibra un'installazione verticale
Il rilevamento dei volumi procede dall’alto verso il basso. Dopo la calibrazione, l’asse
Z punta verso il basso e il piano X/Y è parallelo al terreno.2
Imposta il piano di rilevamento
Per le merci posizionate direttamente sul pavimento, imposta il piano di rilevamento all’altezza del pavimento. Per misurare solo le merci su un pallet, allinea il piano alla nuvola di punti del pallet.
3
Imposta le dimensioni minime e la regione
Imposta i valori minimi
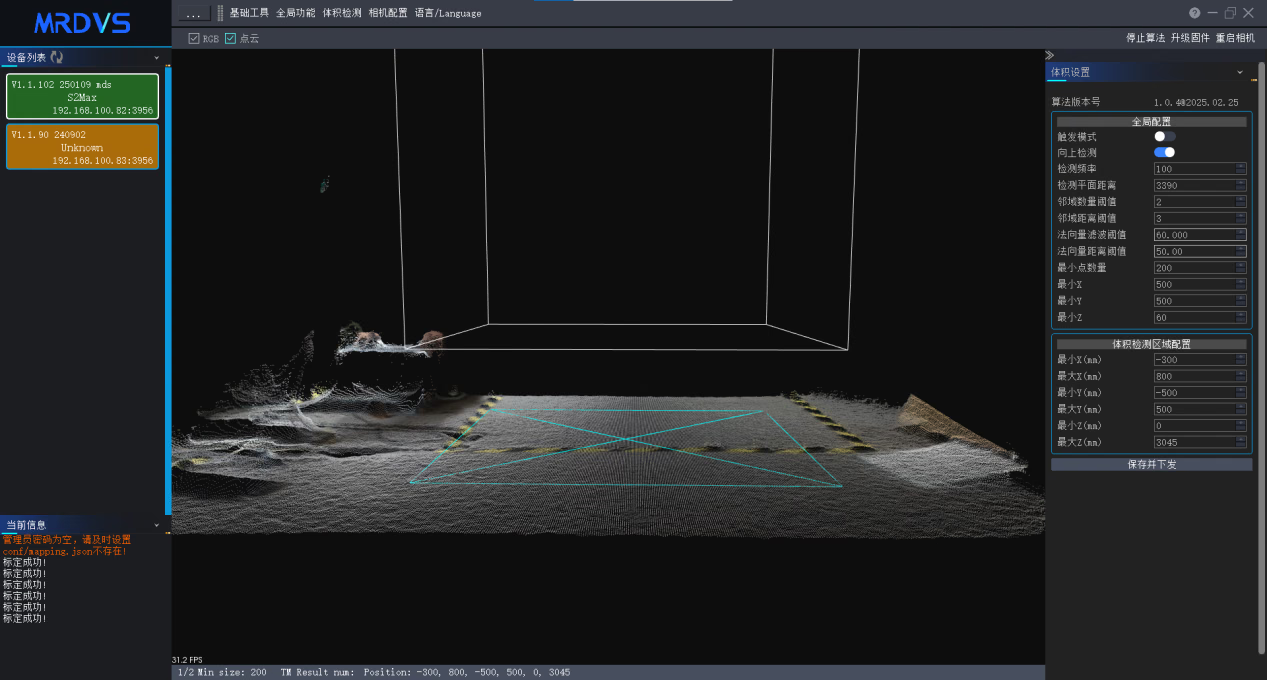
X, Y e Z per filtrare i target piccoli. Quindi imposta i limiti della regione in base al piano di rilevamento e alle dimensioni del carico.4
Salva e verifica
Seleziona Salva e invia, posiziona uno o più oggetti nella regione e verifica la lunghezza, la larghezza, l’altezza e il conteggio restituiti.
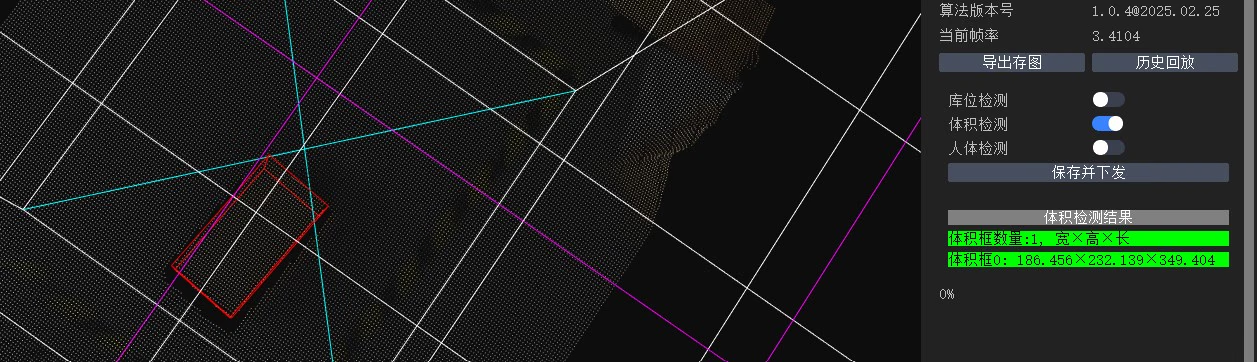
TM_TRIGGER tramite TCP o UDP.
Interfacce di comunicazione
L’indirizzo IP negli esempi è puramente illustrativo. Sostituiscilo con l’indirizzo della fotocamera sul sito, quindi verifica la rete, lo stato dell’algoritmo e il formato dei risultati prima di eseguire l’integrazione con un sistema di livello superiore.
Metodi di trasporto
Richiesta del risultato HTTP
Il sistema di livello superiore invia una richiesta di risultato all’endpoint di visione, che restituisce una stringa JSON. Usa nell’applicazione client HTTP le intestazioni della richiesta fornite per il progetto e il seguente corpo della richiesta.string
predefinito:"RESULT_UPDATE"
obbligatorio
Attiva la restituzione del risultato corrente dell’algoritmo da parte della fotocamera.
Campi comuni della risposta
string
obbligatorio
Indirizzo IP della fotocamera che ha prodotto i dati.
string
obbligatorio
Nome della fotocamera; modificalo nella configurazione della fotocamera.
integer
obbligatorio
Codice restituito;
0 indica il successo.- Rilevamento persone (SG)
- Rilevamento ubicazioni di stoccaggio (SS)
- Rilevamento volumi (TM)
object
obbligatorio
Oggetto di stato indicizzato per ID della regione di rilevamento:
0 indica nessun target, 1 indica che è stata rilevata una persona e 2 indica che un oggetto è stato rilevato solo dalla regola di profondità.string[]
Dettagli del cluster. Ogni elemento è una stringa JSON che deve essere deserializzata nuovamente.
string
Timestamp dei dati del rilevamento persone.
string
Timestamp del risultato del rilevamento persone.
rbx2d, rby2d, tlx2d e tly2d (coordinate del riquadro 2D), semantic_index, traceID e x_min, x_max, y_min, y_max, z_min e z_max (limiti del riquadro 3D).Esempio di risposta del rilevamento persone
Modbus TCP (rilevamento ubicazioni di stoccaggio)
I risultati sono ordinati per ID dell’ubicazione di stoccaggio; vengono restituite al massimo le prime 16 ubicazioni.Leggere la quarta ubicazione di stoccaggio
L’esempio seguente usa l’ID transazione0x0001 per leggere un registro di mantenimento all’indirizzo 0x0104. La risposta contiene lo stato 0x0002.