
Scarica i materiali completi del prodotto dal Centro download.
Panoramica del prodotto
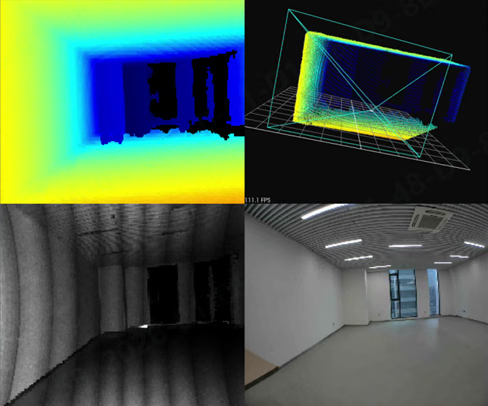
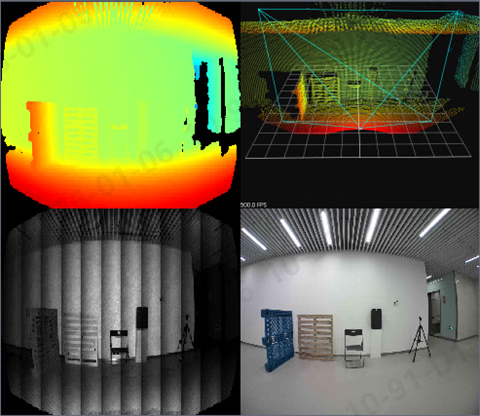
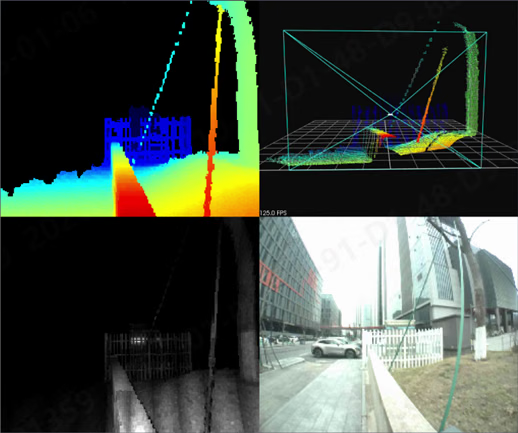
La serie S10 comprende telecamere RGB-D dToF industriali, incluse le versioni S10, S10 Pro e Lite. Le telecamere sincronizzano i dati RGB e di profondità e possono emettere mappe di profondità, immagini di ampiezza IR, immagini RGB, nuvole di punti e risultati di evitamento degli ostacoli. La S10 standard misura da 0.3–8 m e la S10 Pro da 0.3–17 m. I modelli supportati forniscono Ethernet, due ingressi digitali e due uscite digitali. Configura fino a quattro zone di evitamento degli ostacoli ed emetti segnali di arresto, rallentamento o stato sicuro.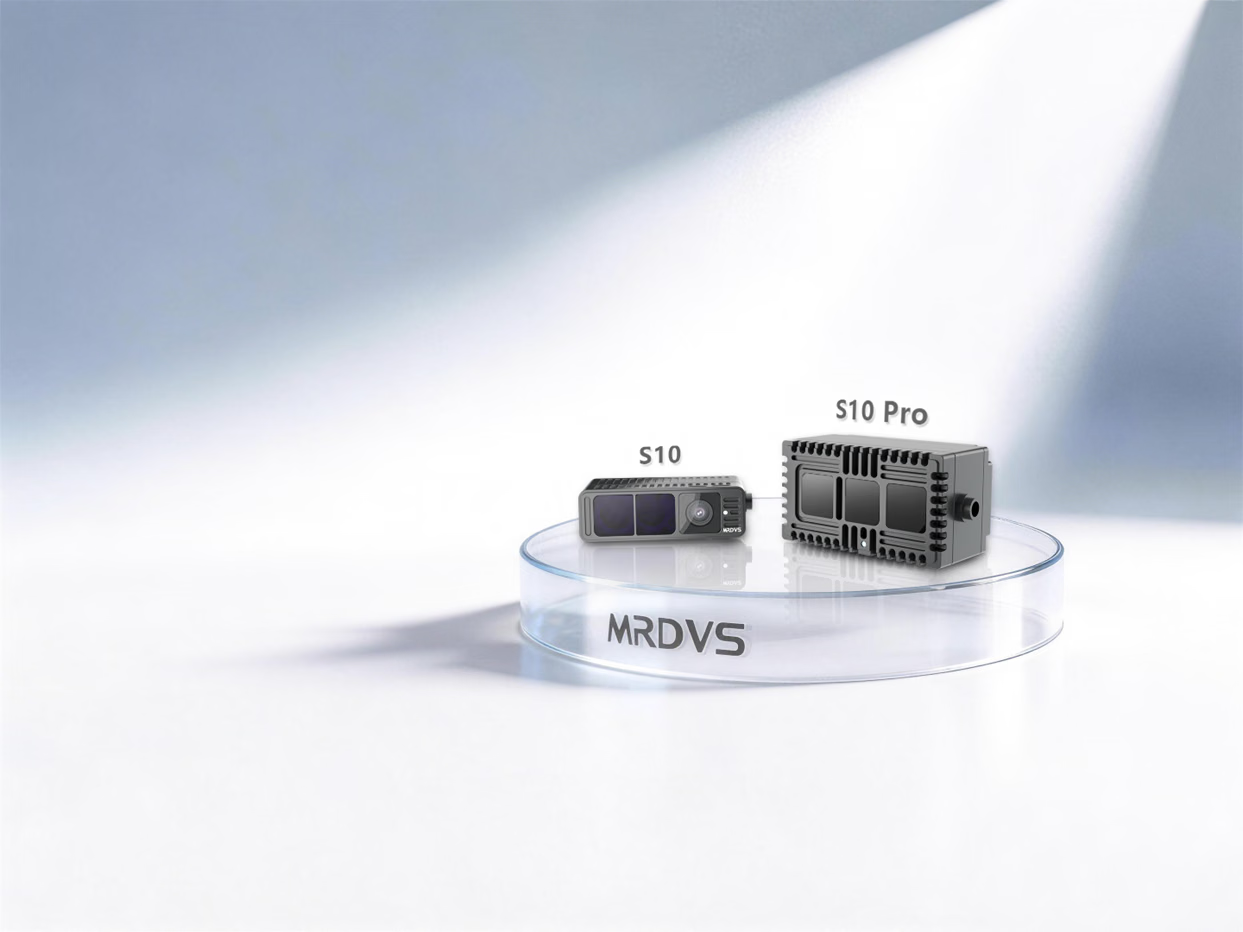
Funzionalità
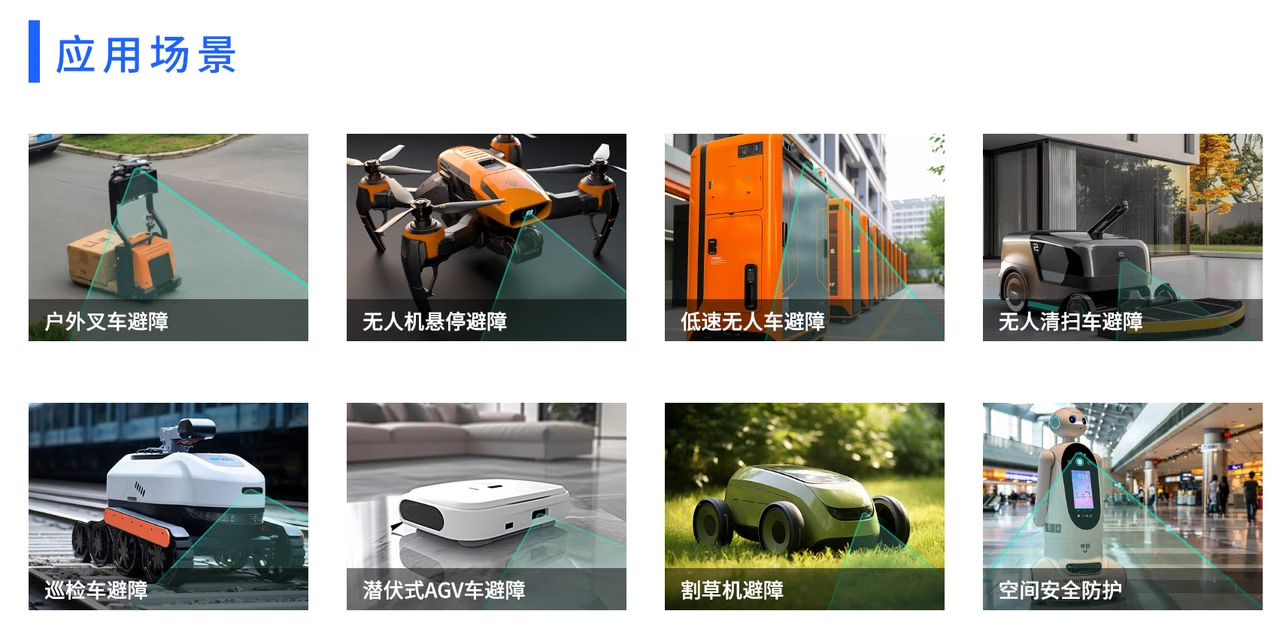
- Percezione dToF a medio e lungo raggio: adatta ad applicazioni mobili interne ed esterne come veicoli autonomi, carrelli elevatori autonomi e droni.
- Output multimodale sincronizzato: fornisce dati di profondità, RGB, ampiezza IR e nuvole di punti. La versione Lite non fornisce dati RGB.
- Evitamento degli ostacoli sul dispositivo: ricevi le nuvole di punti tramite Ethernet oppure usa l’algoritmo integrato per emettere segnali di controllo tramite I/O.
- Funzionamento multicamera e prestazioni in condizioni di forte luce: più telecamere possono funzionare insieme. In un ambiente a 100 kLux e con un target riflettente al 90%, S10 raggiunge 8 m e S10 Pro 17 m.
Accesso alla nuvola di punti
Ricevi i dati della telecamera tramite Ethernet e integrali nel sistema di percezione o controllo.
Evitamento degli ostacoli sul dispositivo
Configura le zone di evitamento degli ostacoli ed emetti tramite I/O segnali di rallentamento, arresto o stato sicuro.
Specifiche
1 Contatta MRDVS per la versione GMSL.
2 La versione S10 Lite 120° fornisce un cavo I/O. Usa il modello 3D per le dimensioni finali del prodotto.
2 La versione S10 Lite 120° fornisce un cavo I/O. Usa il modello 3D per le dimensioni finali del prodotto.
Interfacce e componenti
Porte della telecamera
La telecamera fornisce interfacce di alimentazione, Ethernet e funzione. L’interfaccia di funzione non dispone di un cavo I/O esterno, tranne nella versione S10 Lite 120°.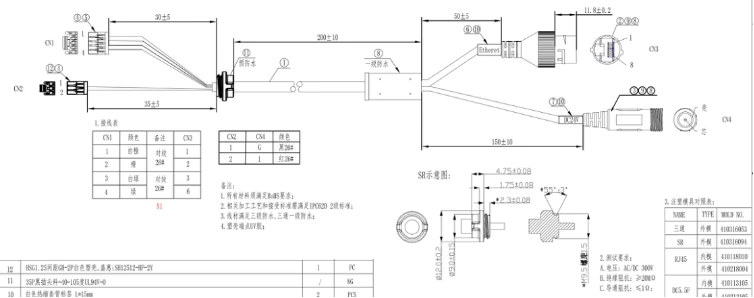
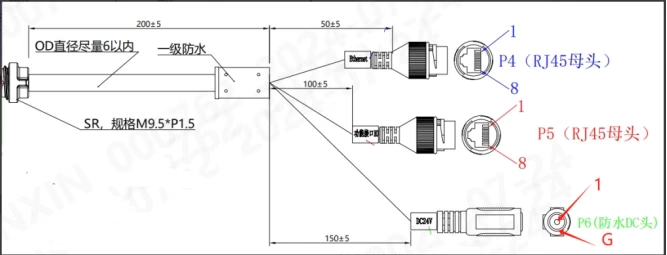
Segnali I/O
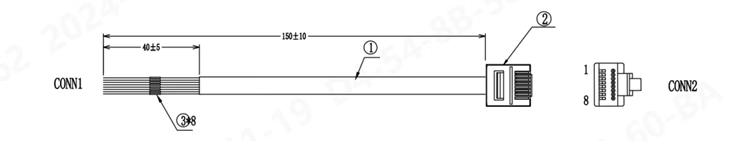
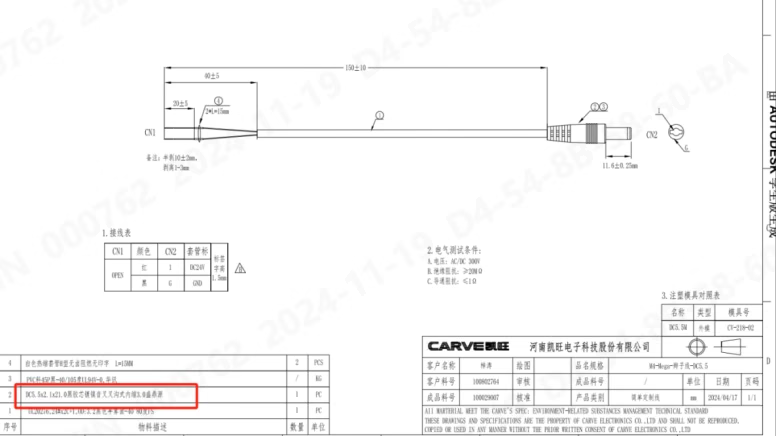
Piedinatura del cavo
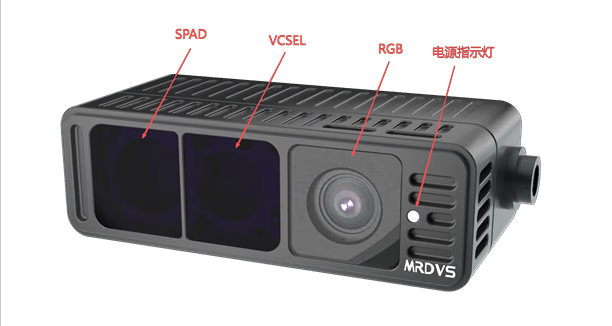
Componenti della telecamera
Integrazione e installazione
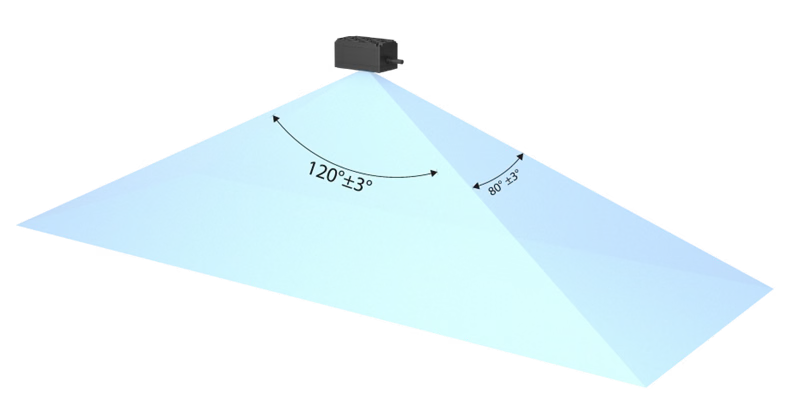
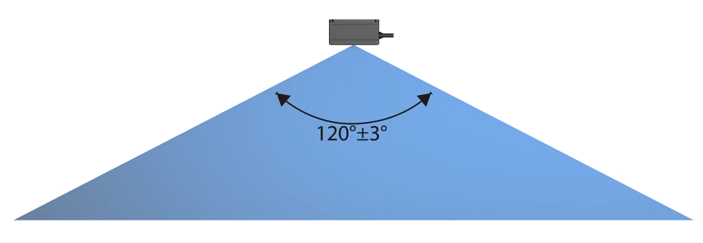
Campo visivo e dimensioni
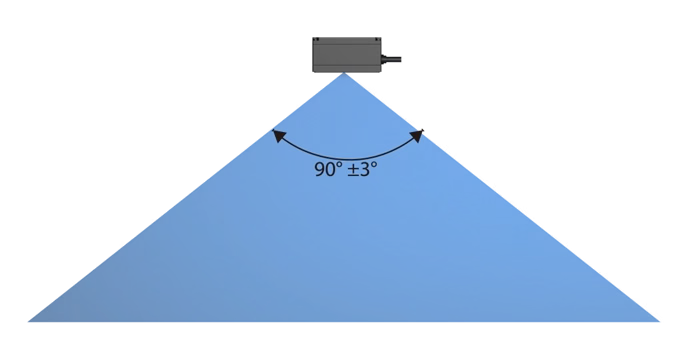
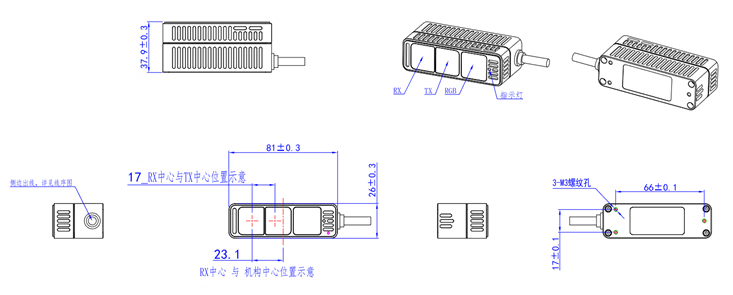
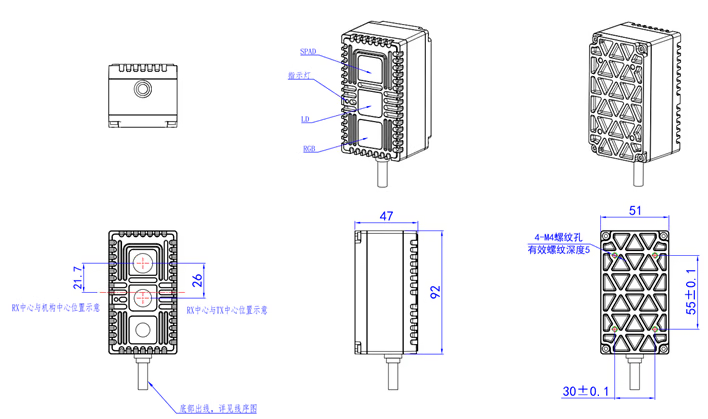
Distanza libera richiesta
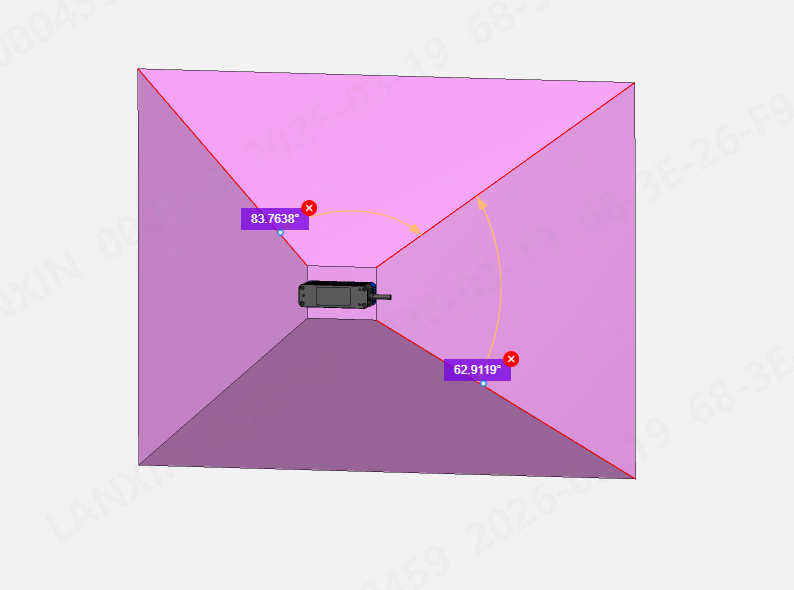
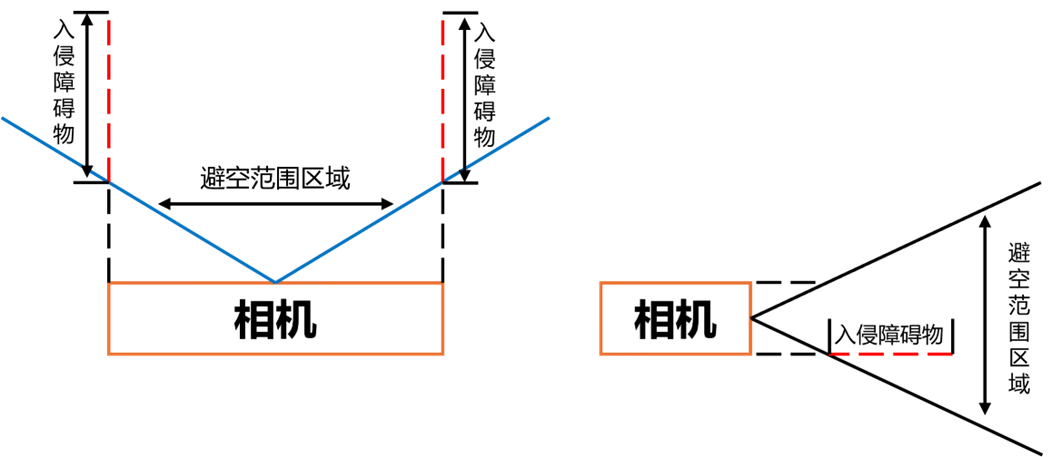
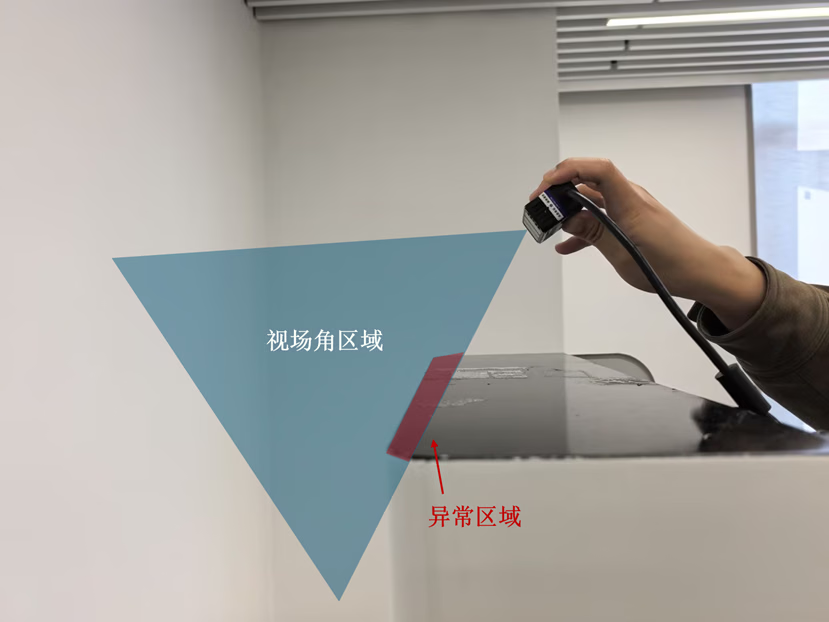
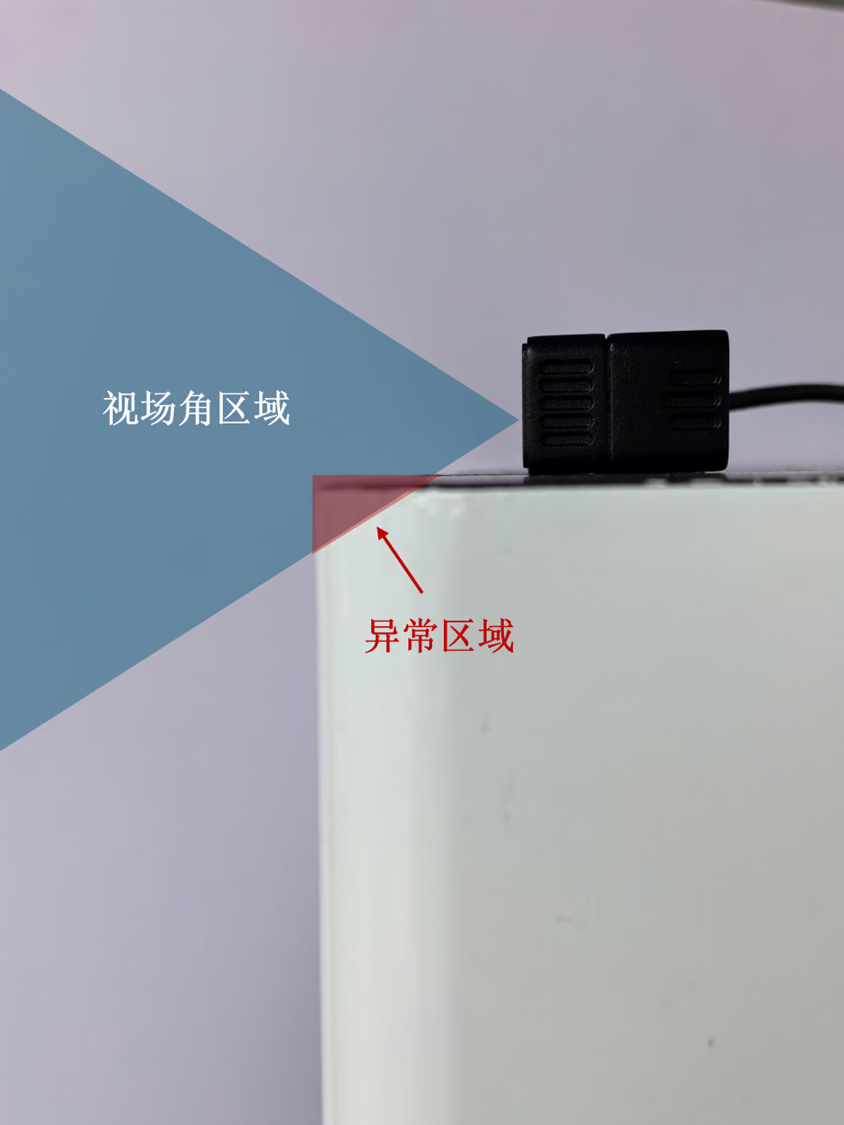
Interferenze comuni durante l’installazione
- Ostruzione del campo visivo: telai, nervature, aperture piccole o un montaggio decentrato possono creare punti ciechi fissi o falsi target nel campo vicino.
- Riflessioni nel campo vicino e multipath: cavità confinate, metallo luminoso o specchi possono distorcere la distanza o causare saturazione locale.
- Problemi della finestra ottica: vetro comune, acrilico, sporco o condensa possono introdurre artefatti, attenuare i segnali o ridurre il rapporto segnale/rumore. Valida la trasmissione e le prestazioni di misurazione prima di aggiungere una finestra.
- Sollecitazioni del supporto e calore: un serraggio eccessivo può spostare l’asse ottico; prevedi un percorso termico nelle installazioni chiuse per evitare derive legate alla temperatura.
Ambiente e affidabilità
Prima connessione
1
Collega alimentazione e rete
Alimenta la telecamera con 24 VDC e collega la sua interfaccia di comunicazione al computer con un cavo Ethernet Cat 6. Un indicatore blu che lampeggia lentamente indica un’alimentazione normale.
2
Configura la rete
L’indirizzo IP predefinito di fabbrica della telecamera è
192.168.100.82. Imposta il computer sulla stessa subnet e verifica che il firewall non blocchi la comunicazione con la telecamera.3
Verifica l'output delle immagini
Apri la telecamera nell’applicazione host e verifica che l’immagine sia nitida e stabile. Configura i parametri di base e gli algoritmi applicativi secondo necessità.
Interfaccia LxCameraViewer
LxCameraViewer visualizza immagini di profondità, ampiezza IR, nuvola di punti e RGB e legge o configura i parametri di base della telecamera e degli algoritmi.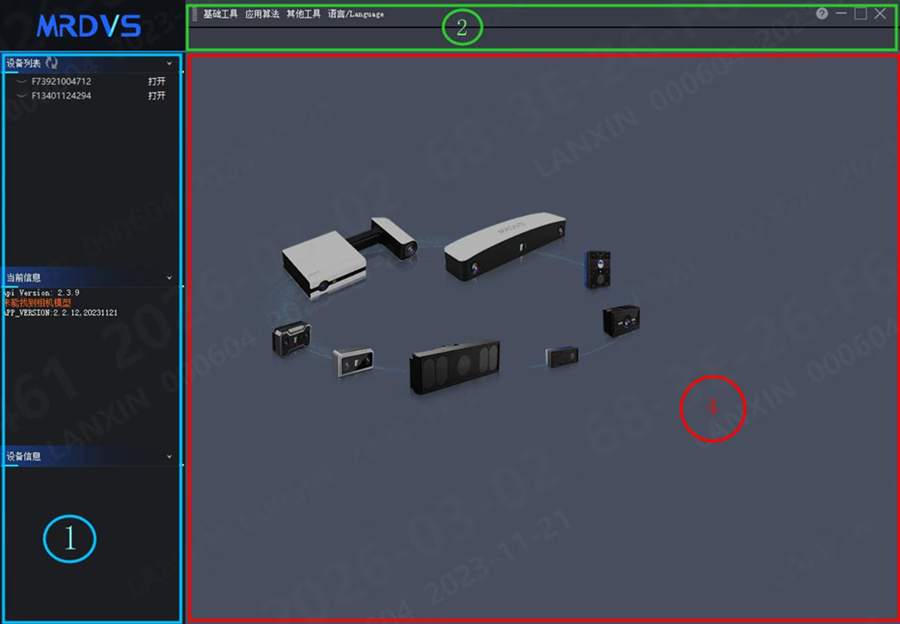
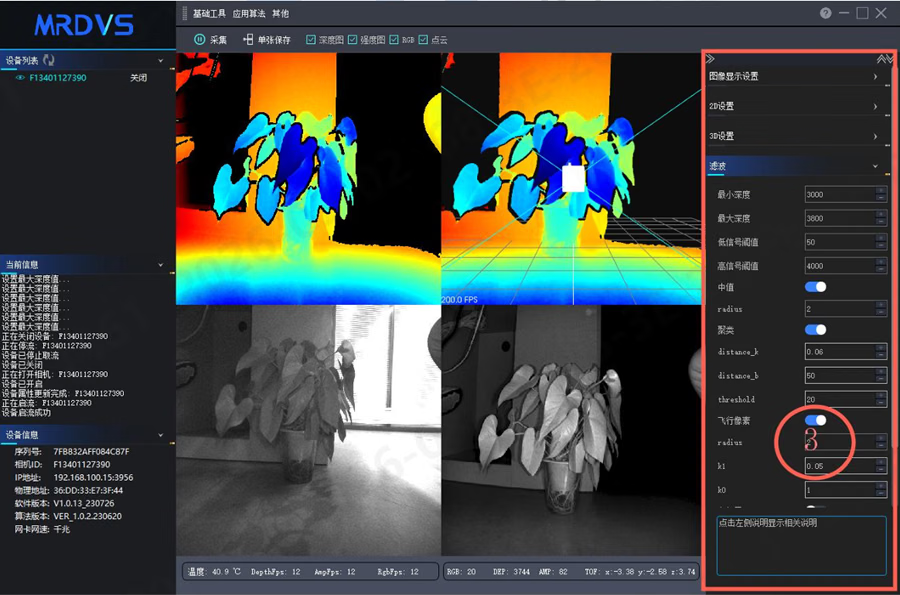
- Seleziona un dispositivo nell’elenco e fai clic su Open o Close per controllare la connessione.
- Usa Capture per avviare o arrestare lo streaming e Save frame per salvare gli streaming attivi.
- Seleziona Depth, Intensity, RGB o Point cloud per scegliere i dati visualizzati.
- Configura le funzioni del dispositivo in Basic tools, Application algorithms e Other.
Sicurezza e risoluzione dei problemi
Sicurezza laser
Risoluzione dei problemi
Applicazioni e casi di studio
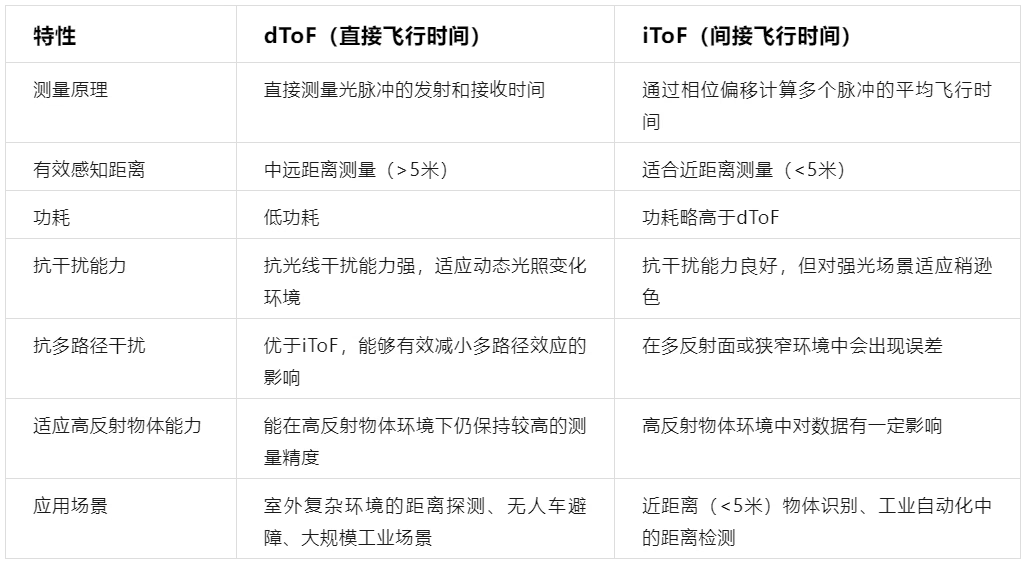
dToF e iToF
dToF è generalmente adatto a distanze medie e lunghe e ad ambienti complessi; iToF viene spesso usato per il riconoscimento ad alta precisione a corto raggio. Seleziona una telecamera in base alla distanza di lavoro, al campo visivo, alla riflettività e alla luce ambientale.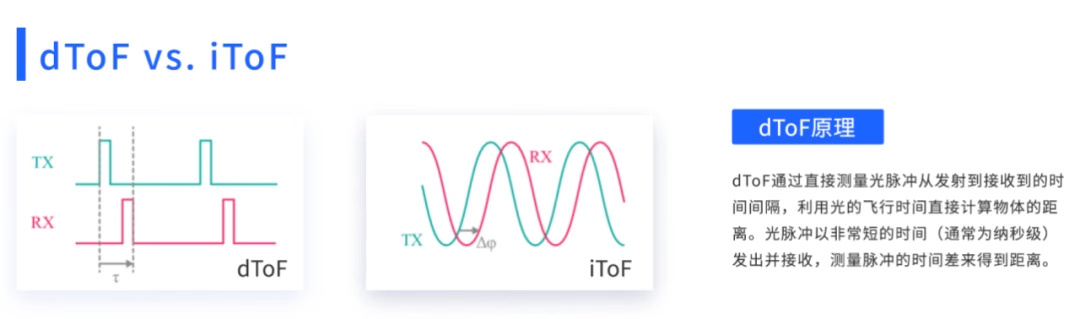
Evitamento degli ostacoli 3D per robot mobili
Scopri la soluzione di evitamento degli ostacoli 3D per robot mobili.
Caso del carrello elevatore autonomo
Scopri un caso di funzionamento stabile di un carrello elevatore autonomo.
Caso AMR under-ride
Scopri un’applicazione per evitare gli ostacoli bassi.
Caso di robot umanoide su ruote
Scopri un’applicazione di evitamento degli ostacoli 3D per robot umanoidi su ruote.