
알고리즘 펌웨어와 알고리즘 호스트 애플리케이션은 프로젝트별로 제공됩니다. 알고리즘 펌웨어를 플래시하기 전에 카메라가 MDS 펌웨어 버전을 실행 중인지 확인하세요. 프로젝트와 카메라 모델에 맞는 설치 패키지를 사용하세요.
지원 범위
시스템 구성 요소
알고리즘 및 카메라
제품 정보는 S10 3D 카메라 제품 페이지를 참조하세요.
호스트 애플리케이션 환경
하드웨어 및 네트워크 배포
카메라 설치
용도 a rigid bracket to prevent movement or vibration after installation. 사람 감지 normally uses a horizontal installation or an installation with an angle of no more than 30°.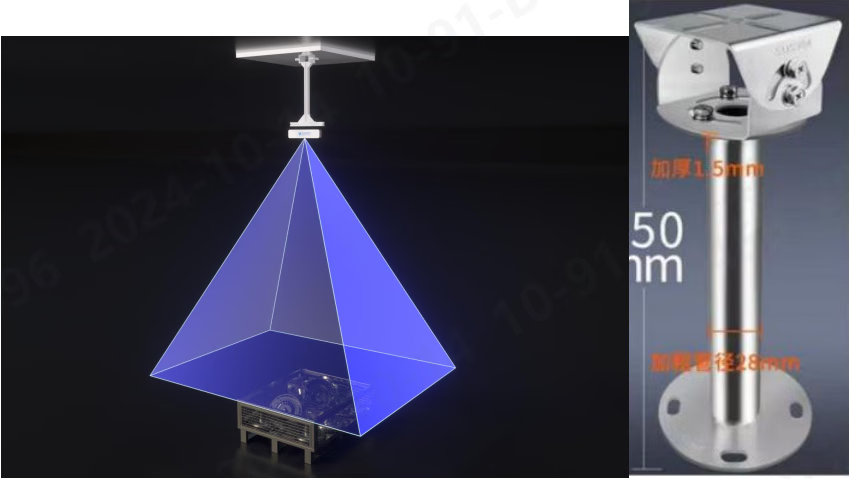
장치 연결
1
전원 및 네트워크 연결
안정화된 24 V DC 전원으로 카메라에 전원을 공급하세요. Cat6A 또는 Cat7 케이블로 카메라를 기가비트 스위치나 컨트롤러에 연결하세요.
2
여러 카메라 배포
각 카메라를 CAD 계획에 지정된 높이와 위치에 설치하세요. 모든 카메라를 기가비트 스위치를 통해 연결하고 각각의 전원 및 링크 상태를 확인하세요.
3
테스트 대상 준비
외부 파라미터를 캘리브레이션하고 영역을 구성하기 전에 감지할 사람, 팔레트 또는 화물을 카메라 화면에 배치하세요.
호스트 네트워크 구성
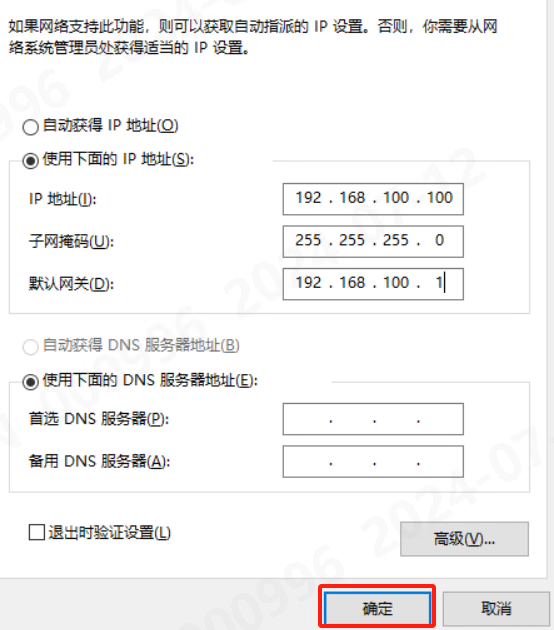
호스트 컴퓨터와 카메라를 같은 서브넷에 연결하세요. 원래 예제에서는 다음 구성을 사용합니다.1
어댑터 설정 열기
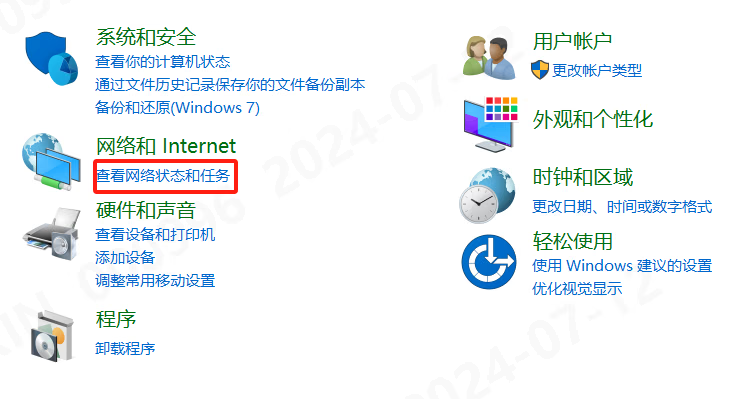
Windows에서 Control Panel → Network and Sharing Center → Change adapter settings 를 열고 카메라에 연결된 Ethernet 어댑터를 선택하세요.
2
IPv4 구성
Internet 프로토콜 Version 4 (TCP/IPv4) 를 열고 용도 the following IP address 를 선택한 다음 카메라 서브넷의 사용하지 않는 고정 주소를 입력하세요.
3
연결 확인
설정을 저장하고 기가비트 링크를 확인한 뒤 호스트 애플리케이션으로 카메라를 검색하거나 여세요.
소프트웨어 설치 및 업그레이드
호스트 애플리케이션 설치
- Obtain the camera host application from the software downloads page.
- 카메라 설치 host application outside the system drive.
- 프로젝트에서 제공한 알고리즘 호스트 애플리케이션 파일을 카메라 호스트 애플리케이션 디렉터리 아래의
Tools폴더에 복사하세요. 같은 이름의 파일을 교체한 다음 실행 파일을 두 번 클릭하여 시작하세요.
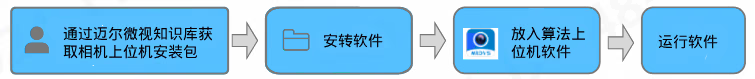
.exe 파일을 제공된 버전으로 교체하세요.
알고리즘 펌웨어 업그레이드
- 카메라 호스트 애플리케이션
- 알고리즘 host application
- Start
LxCameraViewer.exeand open the camera. - Select 기본 도구 → 기능 settings → Firmware upgrade.
- Choose the delivered detection algorithm file and select Run.
알고리즘 host application
시작 및 상태
LxApplicationViewer.exe를 시작하세요. 장치 목록의 녹색 아이콘은 연결된 카메라를 나타냅니다. 장치를 선택하여 현재 보기를 RGB 모드와 포인트 클라우드 모드 사이에서 전환하세요. 일반 사용자는 결과를 볼 수 있고 관리자는 카메라 및 알고리즘 파라미터를 수정할 수 있습니다.
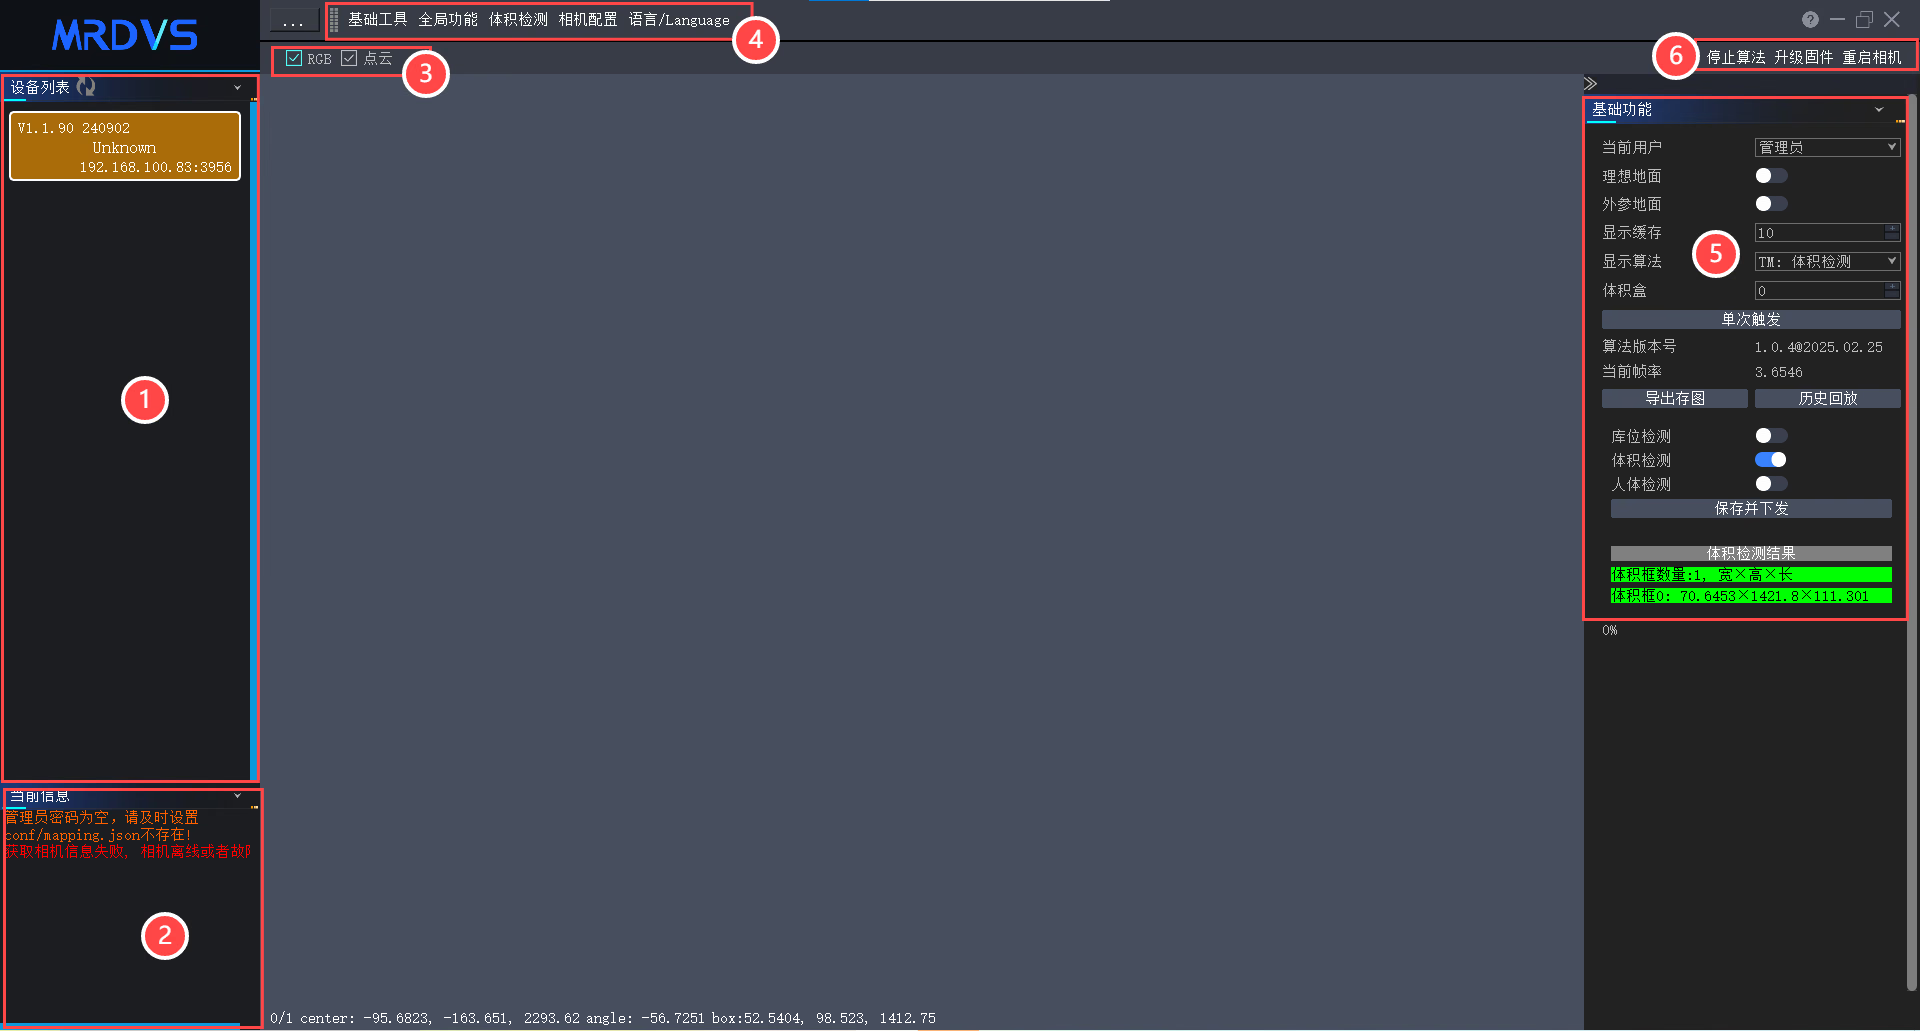
기본 도구
상태 표시줄 및 재생
상태가 변경되면 소프트웨어가 RGB 프레임 하나와 포인트 클라우드 데이터를 저장합니다. 재생 데이터는 알고리즘 간에 공유되지 않습니다. 재생 시간에는 호스트 컴퓨터의 시스템 시간이 아니라 카메라 내부 시계가 사용됩니다.
장치 배경이 노란색이거나 녹색인데도 이미지가 업데이트되지 않으면 자동 새로 고침을 활성화하여 이미지 수집을 재개하세요.
외부 파라미터 캘리브레이션
카메라 구성
- 수직 설치
- 수평 설치
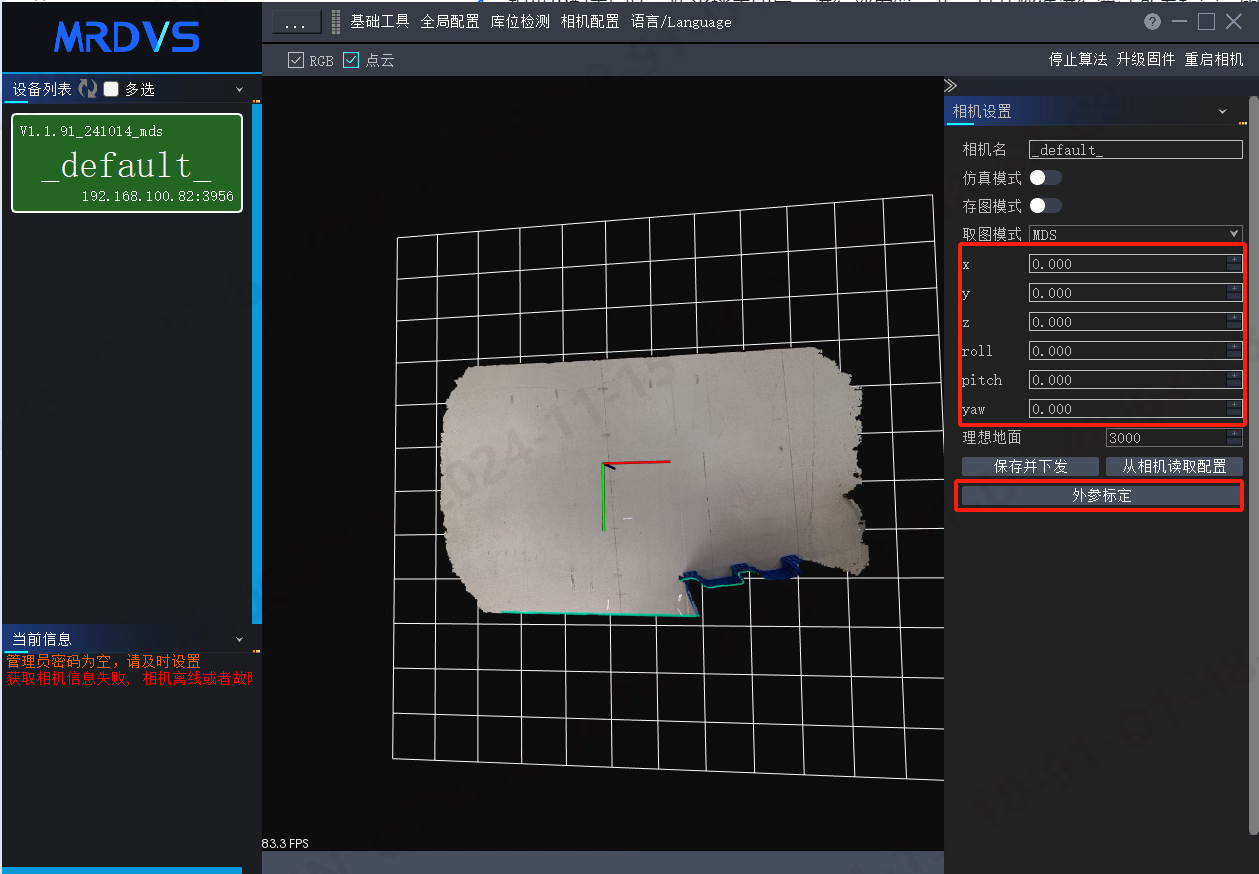
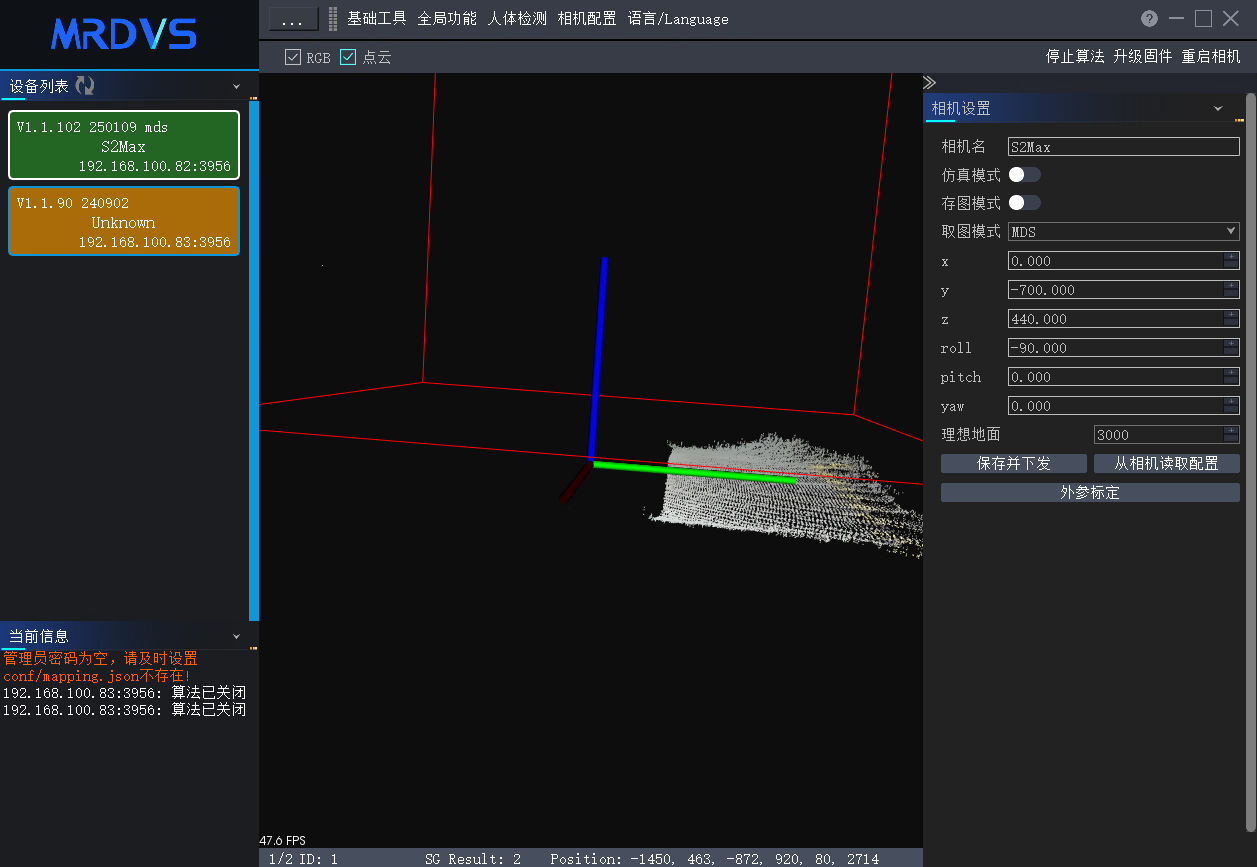
- Open 카메라 구성. Before calibration, set
x,y,z,roll,pitch, andyawto0, then select Save and send. - Select 외부 파라미터 캘리브레이션. After calibration succeeds, verify the result in the parameter panel.
알고리즘 parameter reference
알고리즘 파라미터를 변경한 후 Save and send 를 선택하세요. 현장 테스트에서 조정이 필요하다고 확인된 경우를 제외하고 필터 파라미터는 기본값으로 유지하세요.- 사람 감지
- 보관 위치 감지
- 체적 감지
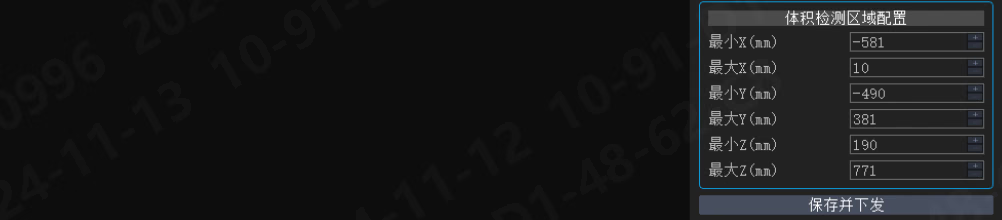
알고리즘 배포
포인트 클라우드 모드로 전환하고 이미지 영역 위에서 스크롤하여 포인트 클라우드 데이터를 표시하세요.사람 감지
1
수평 설치 캘리브레이션
X축과 Y축을 지면 포인트 클라우드에 맞추세요. Z축은 지면에 수직으로 위를 향해야 합니다.2
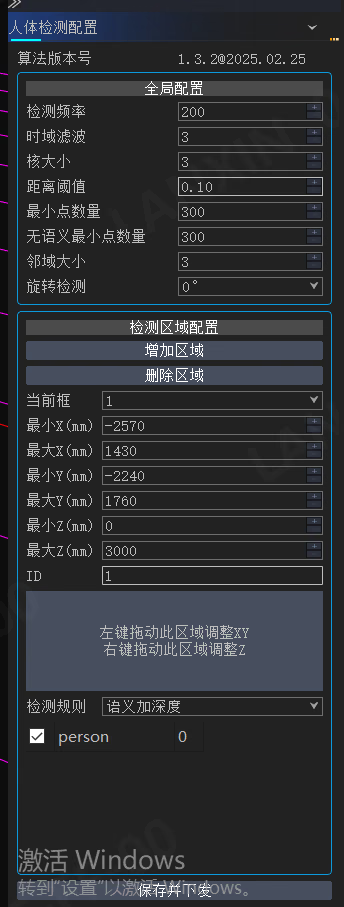
전역 파라미터 설정
Open 사람 감지. Usually only Rotation detection needs to be set. Clockwise camera rotation supports
0°, 90°, 180°, and 270°.3
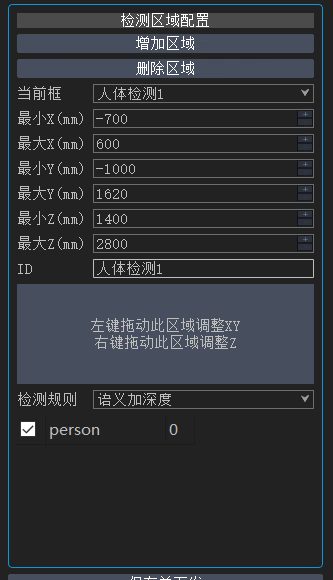
감지 영역 생성
Add detection region 을 선택하고 최소 및 최대
X, Y, Z를 설정한 뒤 영역을 대상 위로 이동하세요. 원래 예제에서는 1000 × 1000 × 2000 mm 영역을 사용합니다.4
저장 및 확인
Save and send 를 선택하고 사람이 영역을 통과하는 테스트를 수행한 다음 상태 표시줄 또는 기록 재생에서 결과를 확인하세요.
깊이 전용 모드는 영역의 모든 객체를 보고합니다. 시맨틱 및 깊이 모드는 사람으로 분류된 클러스터만 보고합니다.
보관 위치 감지
1
카메라 캘리브레이션
외부 파라미터 캘리브레이션 절차를 따르세요.
X와 Y를 지면에 맞추고 Z는 수직으로 위를 향하게 유지합니다.2
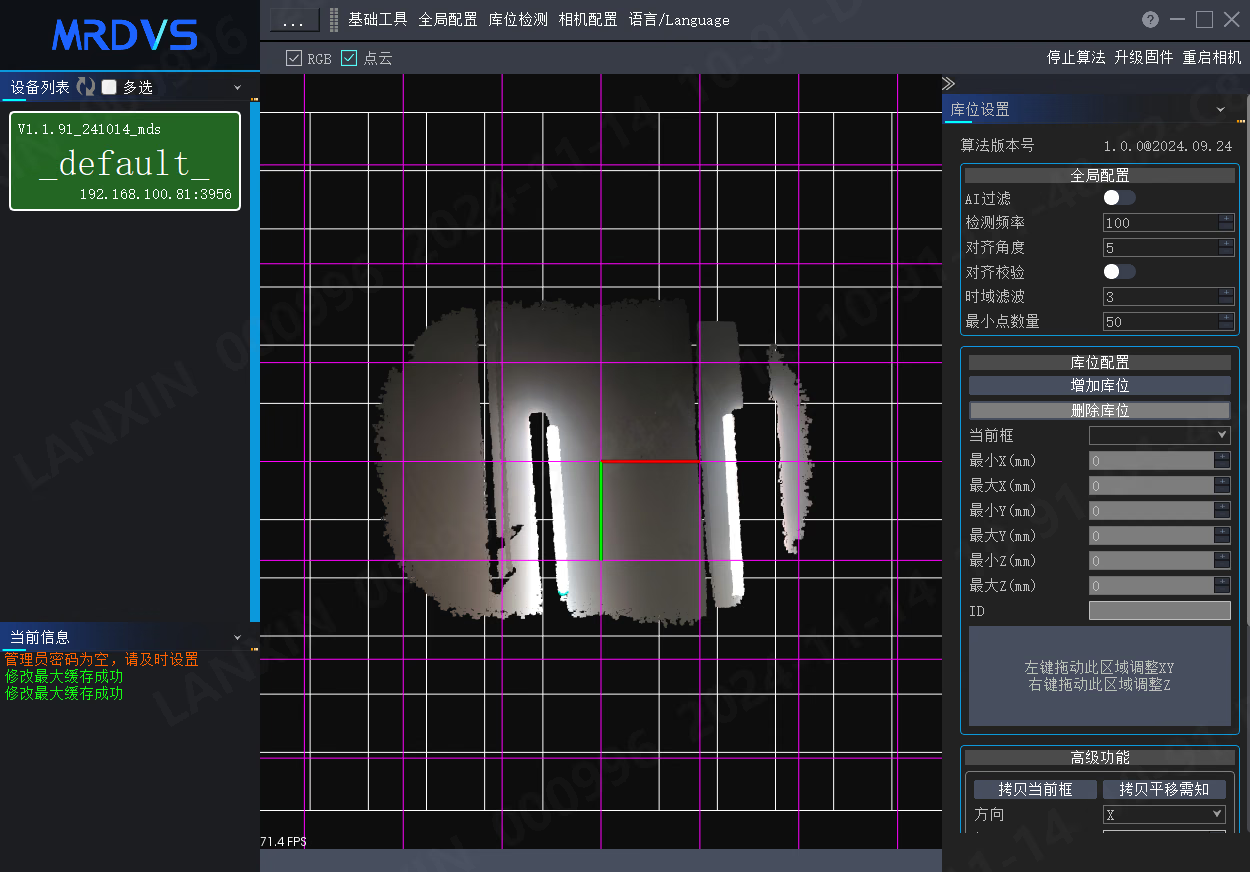
전역 파라미터 구성
현장에 맞게 Alignment check, Alignment angle 및 Minimum point count 를 설정하세요. 화물을 정해진 각도로 배치해야 할 때 정렬 확인을 활성화합니다.
3
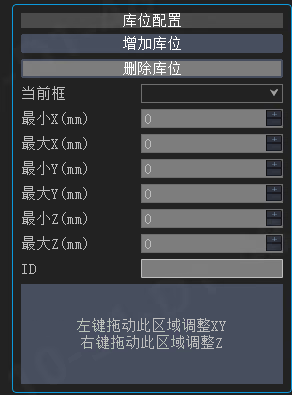
보관 위치 생성
포인트 클라우드 모드에서 Add storage location 을 선택하고 탑뷰로 전환한 다음
X를 눌러 그리기를 시작하거나 중지하세요. 팔레트 위로 사각형을 드래그하고 X, Y, Z 경계를 조정합니다. 다시 X를 눌러 그리기 모드를 종료하세요.4
저장 및 확인
Select Save and send. 2D RGB 또는 3D 포인트 클라우드 모드에서 위치를 구성하고 상태 표시줄의
Result를 확인하세요.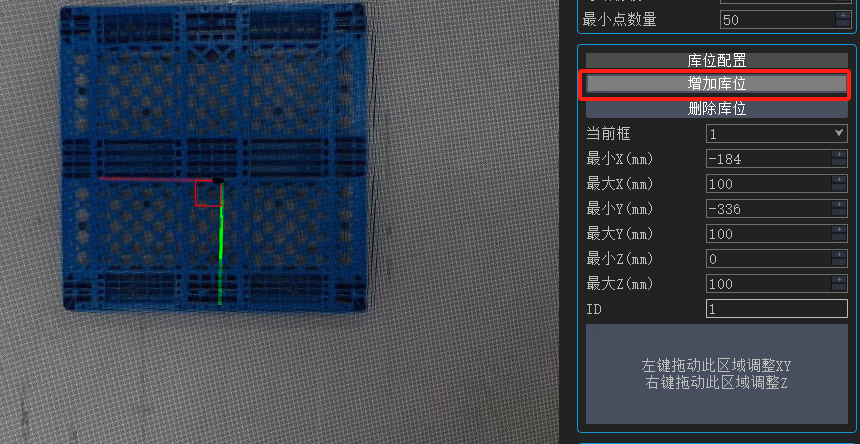
규칙적인 배치에서는 Copy current box 를 사용하여 일정한 방향과 간격으로 위치를 생성하세요. QR 코드 검증이 필요하면 QR Code calibration 으로 위치 크기와 깊이 범위를 구성하세요.
체적 감지
1
수직 설치 캘리브레이션
체적 감지 works from top to bottom. After calibration, the
Z axis points down and the X/Y plane is parallel to the ground.2
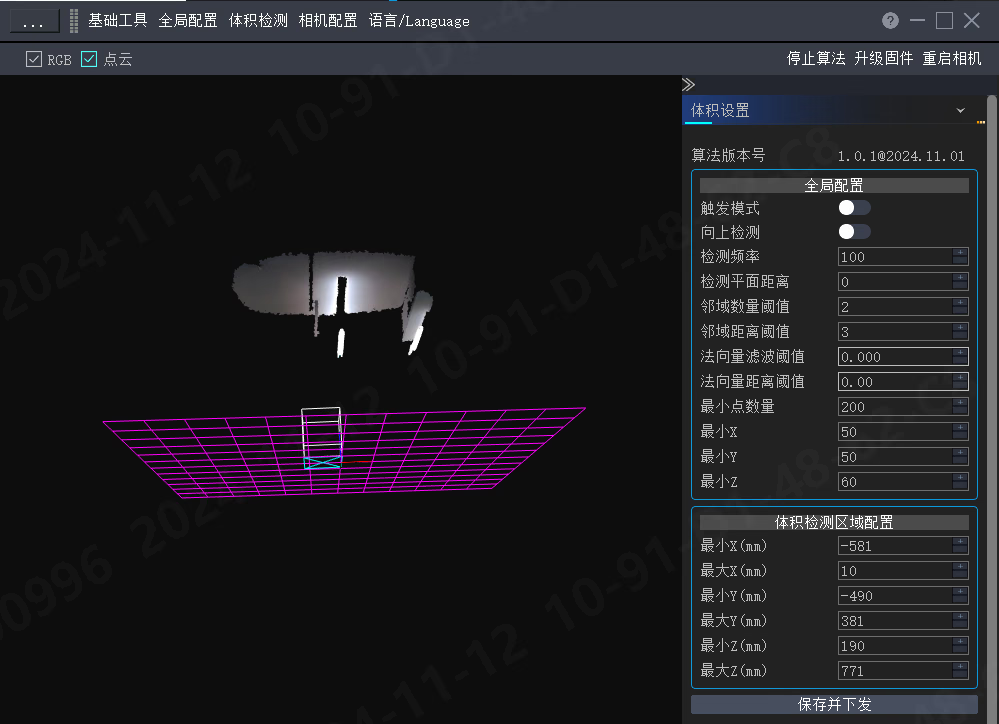
감지 평면 설정
바닥에 직접 놓인 화물은 감지 평면을 바닥 높이로 설정하세요. 팔레트 위 화물만 측정하려면 평면을 팔레트 포인트 클라우드에 맞추세요.
3
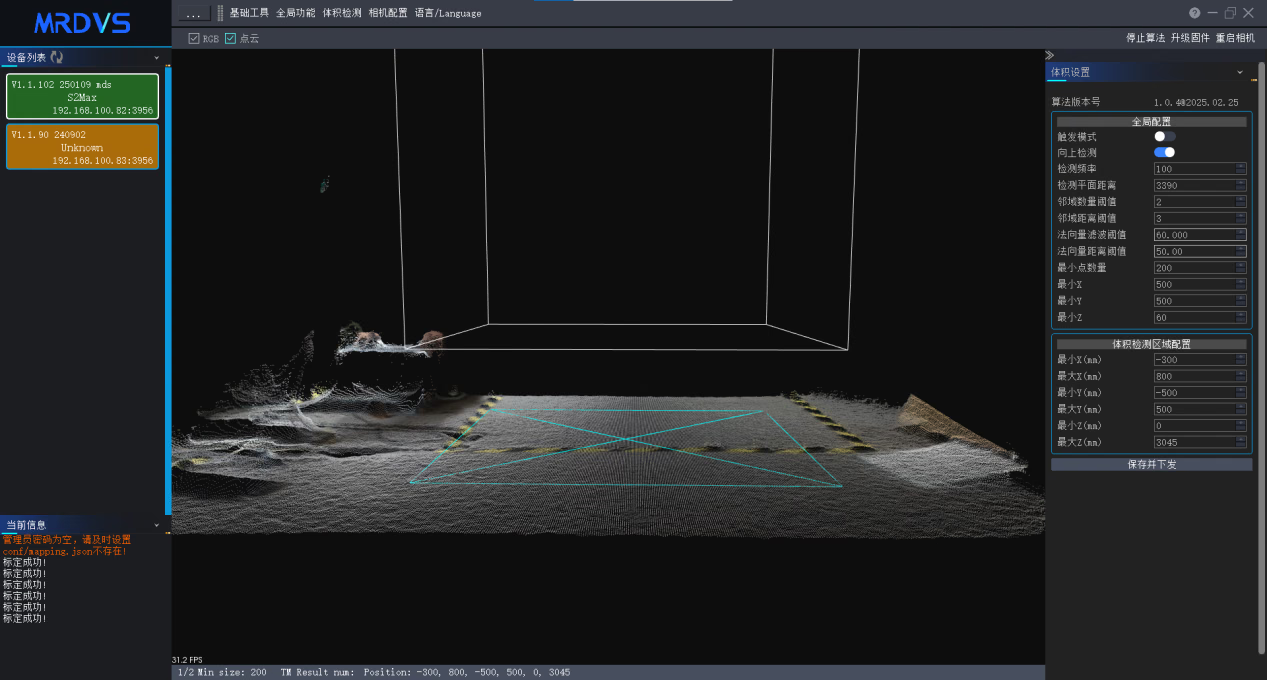
최소 크기 및 영역 설정
작은 대상을 필터링하도록 최소
X, Y, Z 값을 설정하세요. 그런 다음 감지 평면과 화물 크기에 따라 영역 경계를 설정합니다.4
저장 및 확인
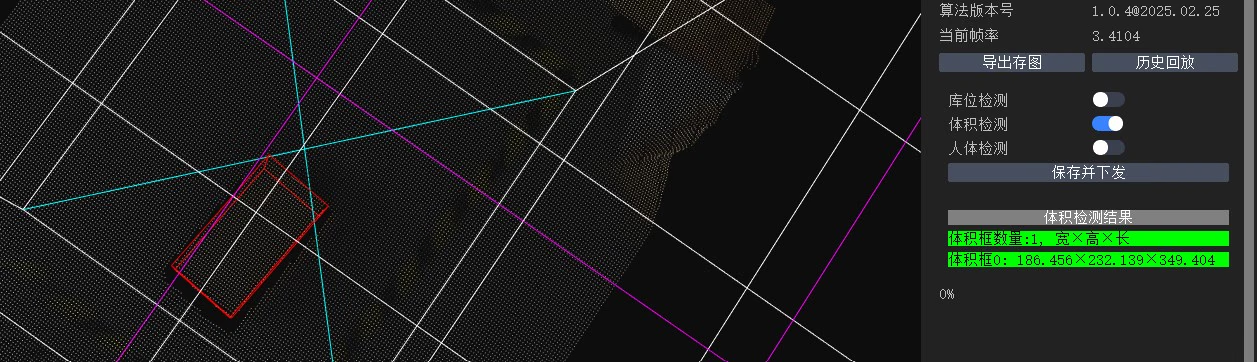
Save and send 를 선택하고 영역에 하나 이상의 객체를 배치한 뒤 반환된 길이, 너비, 높이 및 개수를 확인하세요.
TM_TRIGGER over TCP or UDP.
통신 인터페이스
예제의 IP 주소는 설명을 위한 것입니다. 현장의 카메라 주소로 바꾼 후 상위 시스템과 통합하기 전에 네트워크, 알고리즘 상태 및 결과 형식을 확인하세요.
전송 방식
HTTP result request
The upper-layer system sends a result request to the vision endpoint, which returns a JSON string. 용도 the project-delivered request headers in your HTTP client and the following request body.string
기본값:"RESULT_UPDATE"
필수
카메라가 현재 알고리즘 결과를 반환하도록 트리거합니다.
공통 응답 필드
string
필수
데이터를 생성한 카메라의 IP 주소입니다.
string
필수
카메라 이름이며 카메라 구성에서 변경할 수 있습니다.
integer
필수
반환 코드입니다.
0은 성공을 나타냅니다.- 사람 감지 (SG)
- 보관 위치 감지 (SS)
- 체적 감지 (TM)
object
필수
감지 영역 ID를 키로 하는 상태 객체입니다.
0은 대상 없음, 1은 사람 감지, 2는 깊이 규칙으로만 객체를 감지했음을 의미합니다.string[]
클러스터 세부 정보입니다. 각 항목은 다시 역직렬화해야 하는 JSON 문자열입니다.
string
사람 감지 데이터 타임스탬프입니다.
string
사람 감지 결과 타임스탬프입니다.
rbx2d, rby2d, tlx2d, and tly2d (2D box coordinates), semantic_index, traceID, and x_min, x_max, y_min, y_max, z_min, and z_max (3D box boundaries).사람 감지 응답 예제
Modbus TCP(보관 위치 감지)
결과는 보관 위치 ID 순서로 정렬되며 최대 처음 16개 위치가 반환됩니다.네 번째 보관 위치 읽기
다음 예제에서는 트랜잭션 ID0x0001을 사용하여 주소 0x0104의 홀딩 레지스터 하나를 읽습니다. 응답에는 상태 0x0002가 포함됩니다.