
전체 제품 자료는 다운로드 센터에서 내려받을 수 있습니다.
제품 개요
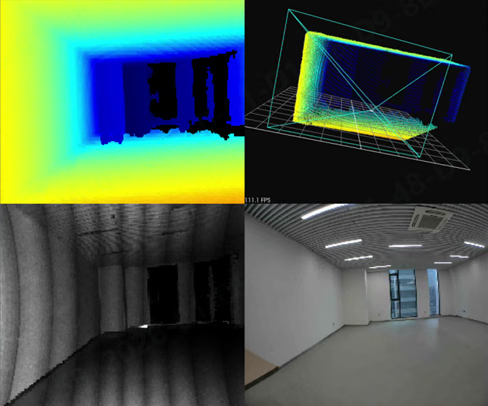
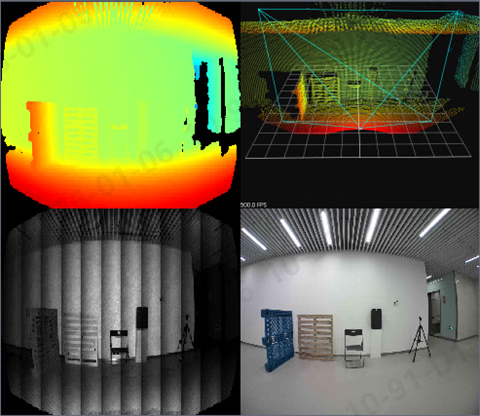
S10 시리즈는 S10, S10 Pro 및 Lite 버전으로 구성된 산업용 dToF RGB-D 카메라입니다. RGB와 깊이 데이터를 동기화하며 깊이 맵, IR 진폭 이미지, RGB 이미지, 포인트 클라우드 및 장애물 회피 결과를 출력할 수 있습니다. 표준 S10의 측정 범위는 0.3–8m이고 S10 Pro는 0.3–17m입니다. 지원 모델은 Ethernet, 디지털 입력 2개 및 디지털 출력 2개를 제공합니다. 최대 4개의 장애물 회피 영역을 설정하고 정지, 감속 또는 안전 상태 신호를 출력할 수 있습니다.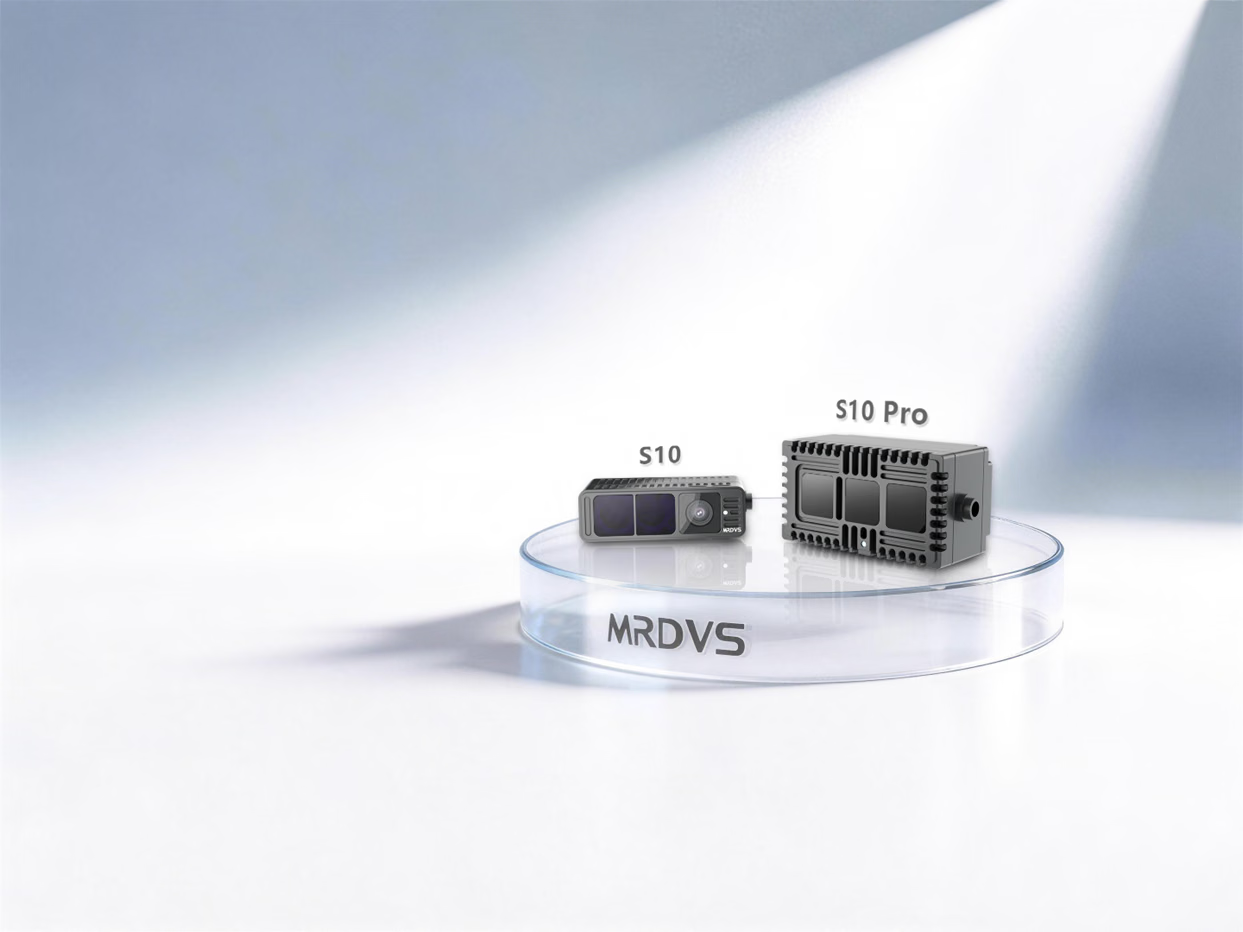
기능
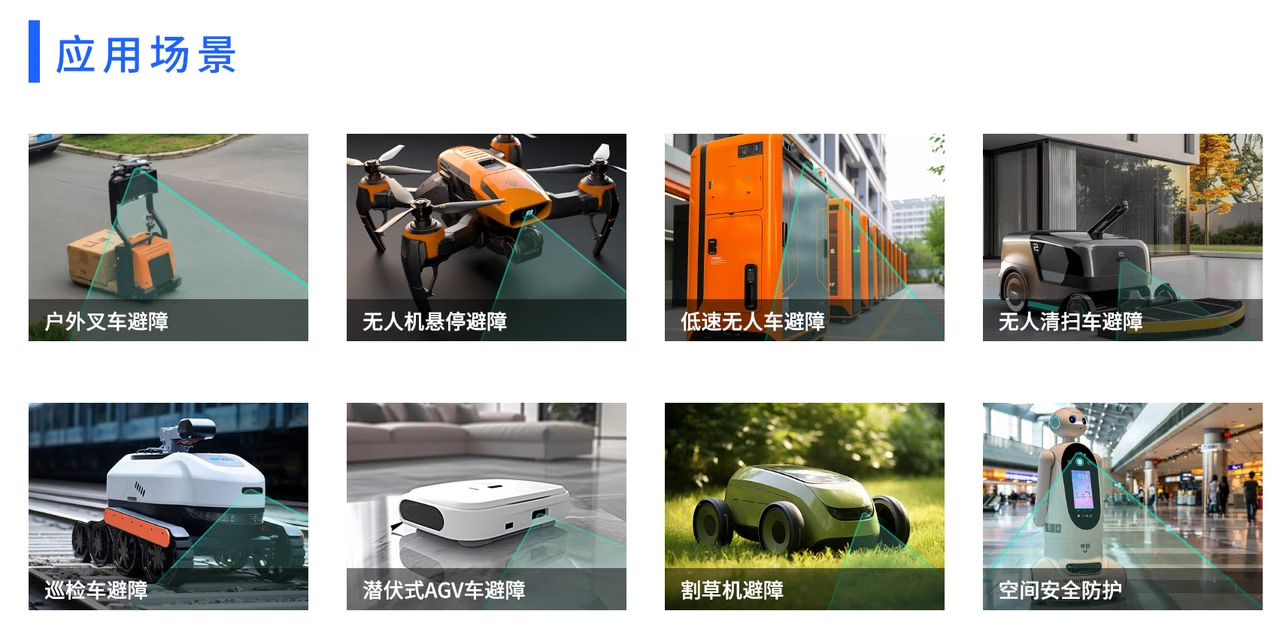
- 중·장거리 dToF 인식: 자율주행 차량, 무인 지게차 및 드론과 같은 실내외 모바일 애플리케이션에 적합합니다.
- 동기화된 다중 모달 출력: 깊이, RGB, IR 진폭 및 포인트 클라우드 데이터를 제공합니다. Lite 버전은 RGB 데이터를 제공하지 않습니다.
- 온디바이스 장애물 회피: Ethernet으로 포인트 클라우드를 수신하거나 내장 알고리즘을 사용해 I/O로 제어 신호를 출력합니다.
- 다중 카메라 운용 및 강한 광원 성능: 여러 카메라를 함께 사용할 수 있습니다. 100 kLux 환경과 반사율 90% 표적에서 S10은 8m, S10 Pro는 17m까지 측정합니다.
포인트 클라우드 사용
Ethernet으로 카메라 데이터를 수신하고 인식 또는 제어 시스템에 융합합니다.
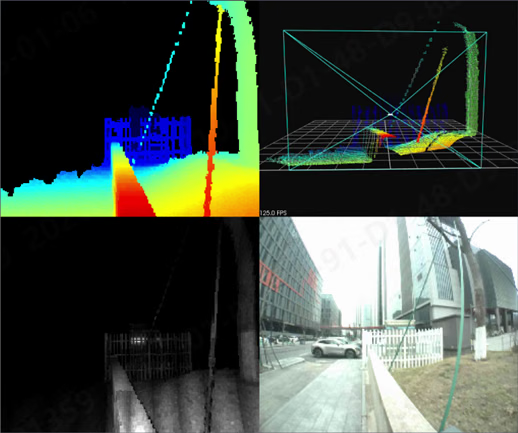
온디바이스 장애물 회피
장애물 회피 영역을 설정하고 I/O를 통해 감속, 정지 또는 안전 상태 신호를 출력합니다.
사양
1 GMSL 버전은 MRDVS에 문의하십시오.
2 S10 Lite 120° 버전은 I/O 케이블을 제공합니다. 최종 제품 크기는 3D 모델을 사용해 확인하십시오.
2 S10 Lite 120° 버전은 I/O 케이블을 제공합니다. 최종 제품 크기는 3D 모델을 사용해 확인하십시오.
인터페이스 및 구성 요소
카메라 포트
카메라는 전원, Ethernet 및 기능 인터페이스를 제공합니다. S10 Lite 120° 버전을 제외하면 기능 인터페이스에 외부 I/O 케이블이 없습니다.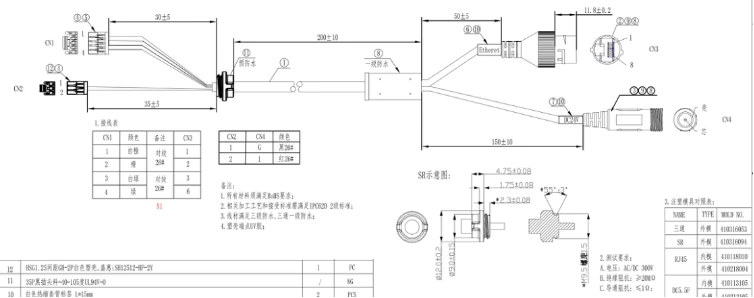
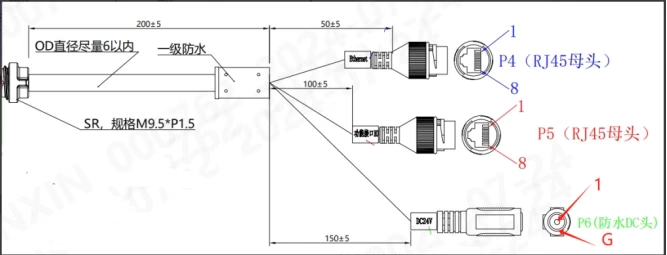
I/O 신호
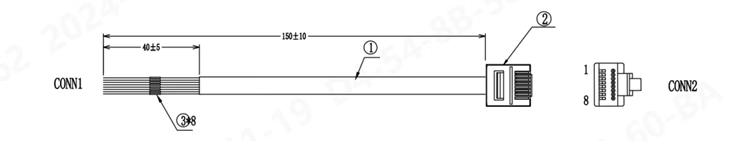
케이블 핀 배열
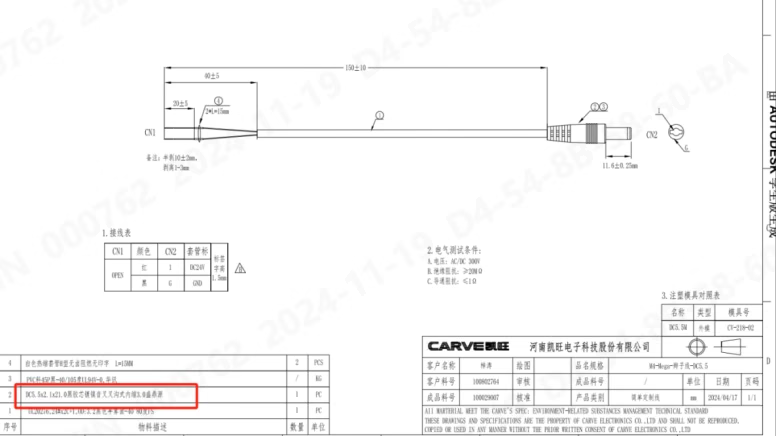
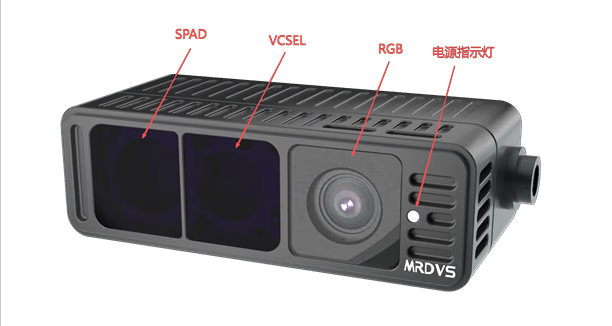
카메라 구성 요소
통합 및 설치
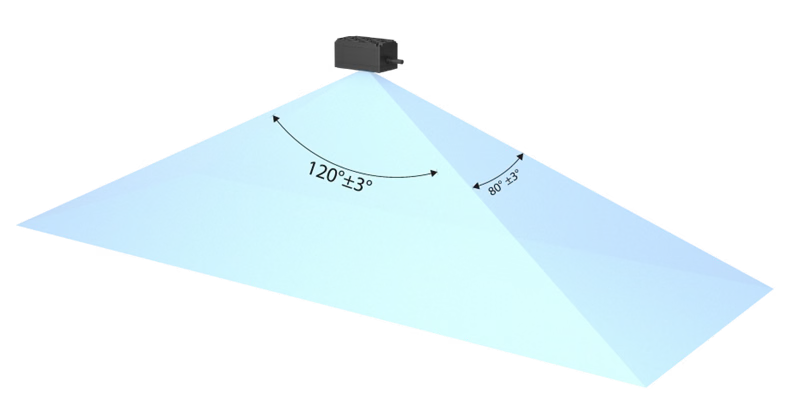
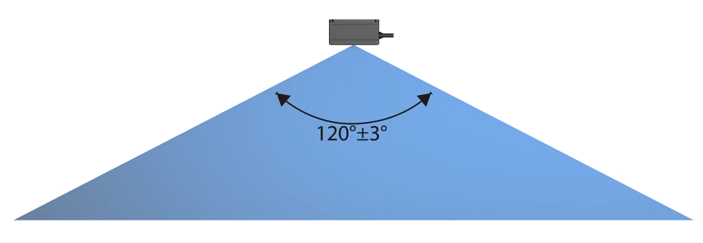
시야각 및 크기
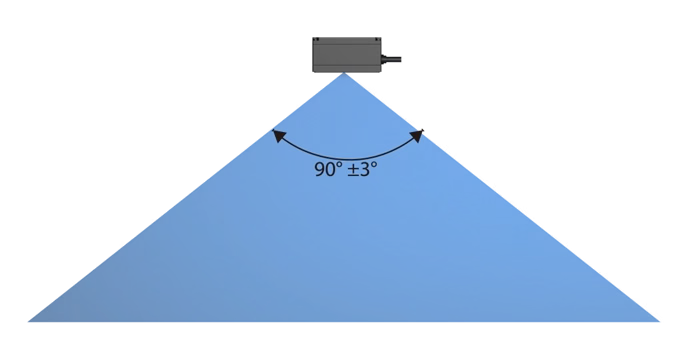
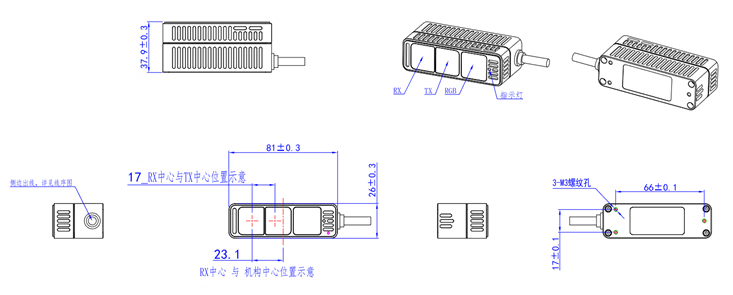
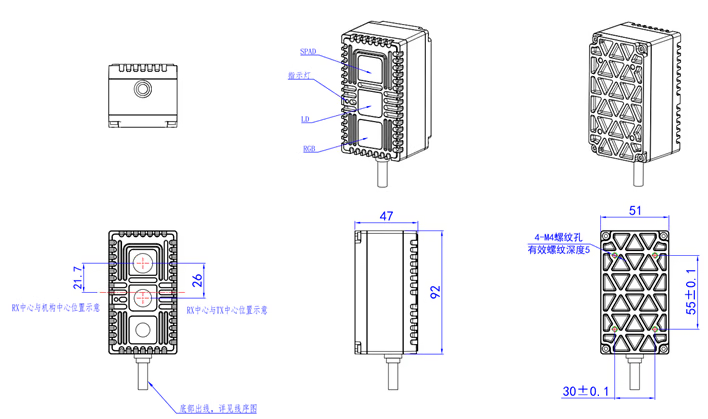
필요한 여유 공간
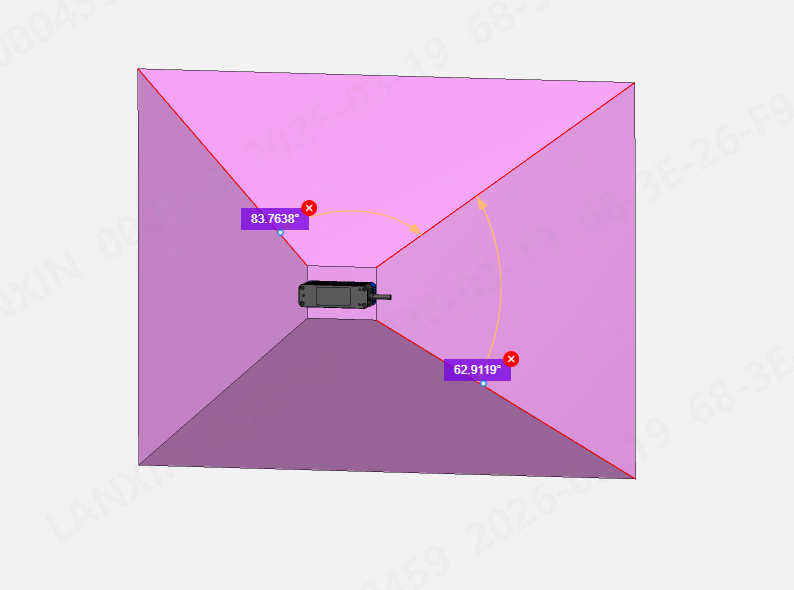
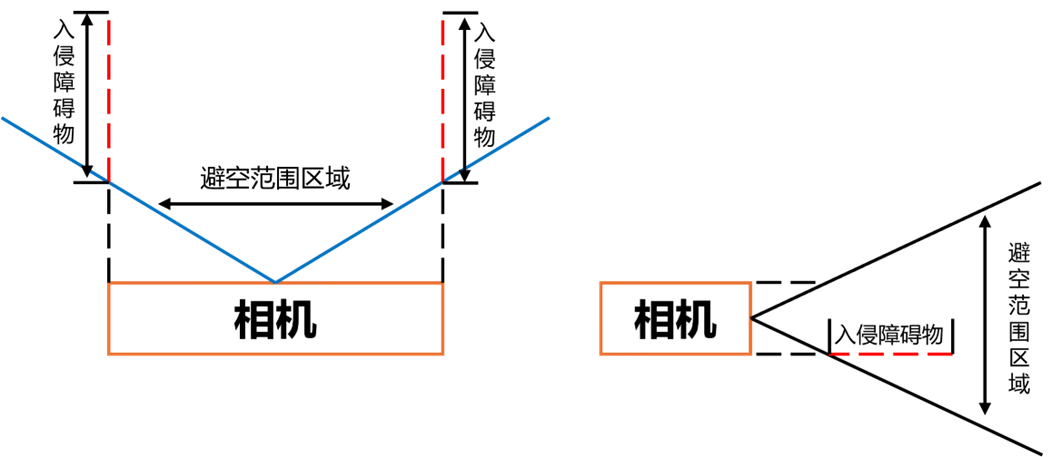
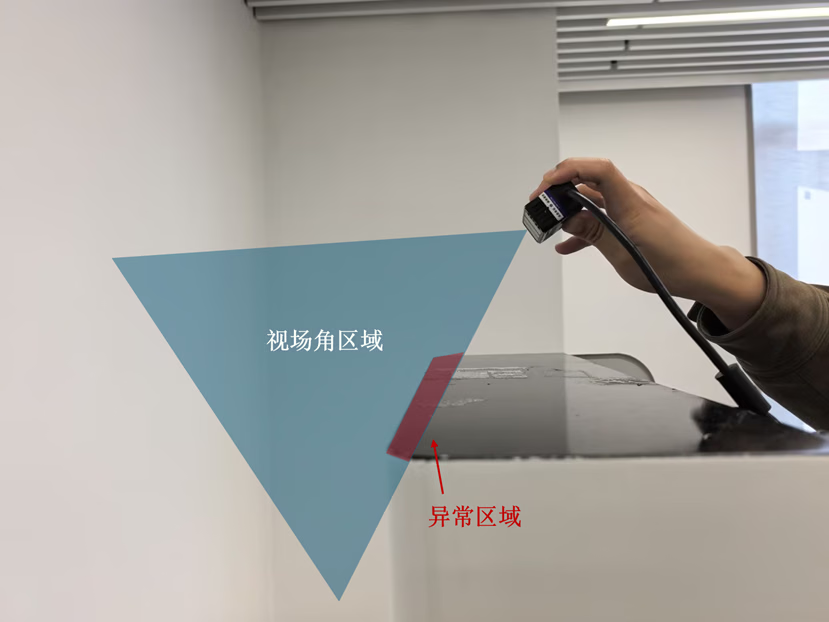
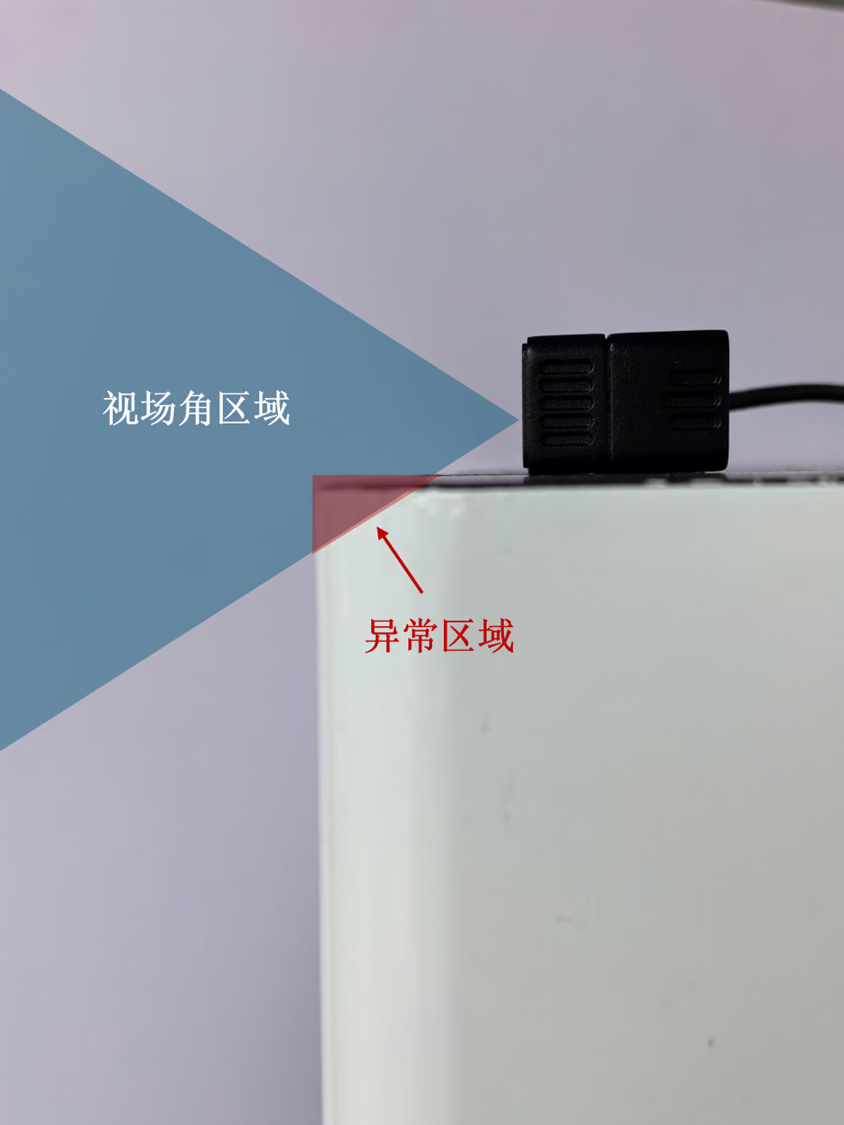
일반적인 설치 간섭
- 시야각 차단: 프레임, 보강재, 작은 개구부 또는 중심에서 벗어난 장착으로 고정 사각지대나 근거리 오검출이 발생할 수 있습니다.
- 근거리 반사 및 다중 경로: 좁은 공간, 밝은 금속 또는 거울은 거리 값을 왜곡하거나 일부 영역을 포화시킬 수 있습니다.
- 광학 창 문제: 일반 유리, 아크릴, 먼지 또는 결로는 아티팩트를 만들고 신호를 감쇠하거나 신호 대 잡음비를 낮출 수 있습니다. 창을 추가하기 전에 투과율과 거리 측정 성능을 검증하십시오.
- 장착 응력 및 열: 과도하게 조이면 광축이 이동할 수 있습니다. 밀폐 설치에서는 온도에 따른 드리프트를 막을 수 있도록 열 경로를 확보하십시오.
환경 및 신뢰성
최초 연결
1
전원 및 네트워크 연결
24VDC로 카메라에 전원을 공급하고 Cat 6 Ethernet 케이블로 통신 인터페이스를 컴퓨터에 연결합니다. 파란색 표시등이 느리게 깜박이면 정상적으로 전원이 공급되는 상태입니다.
2
네트워크 설정
카메라의 출고 시 기본 IP 주소는
192.168.100.82입니다. 컴퓨터를 같은 서브넷으로 설정하고 방화벽이 카메라 통신을 차단하지 않는지 확인합니다.3
이미지 출력 확인
호스트 애플리케이션에서 카메라를 열고 이미지가 선명하고 안정적인지 확인합니다. 필요에 따라 기본 파라미터와 애플리케이션 알고리즘을 설정합니다.
LxCameraViewer 인터페이스
LxCameraViewer는 깊이, IR 진폭, 포인트 클라우드 및 RGB 이미지를 표시하고 기본 카메라 및 알고리즘 파라미터를 읽거나 설정합니다.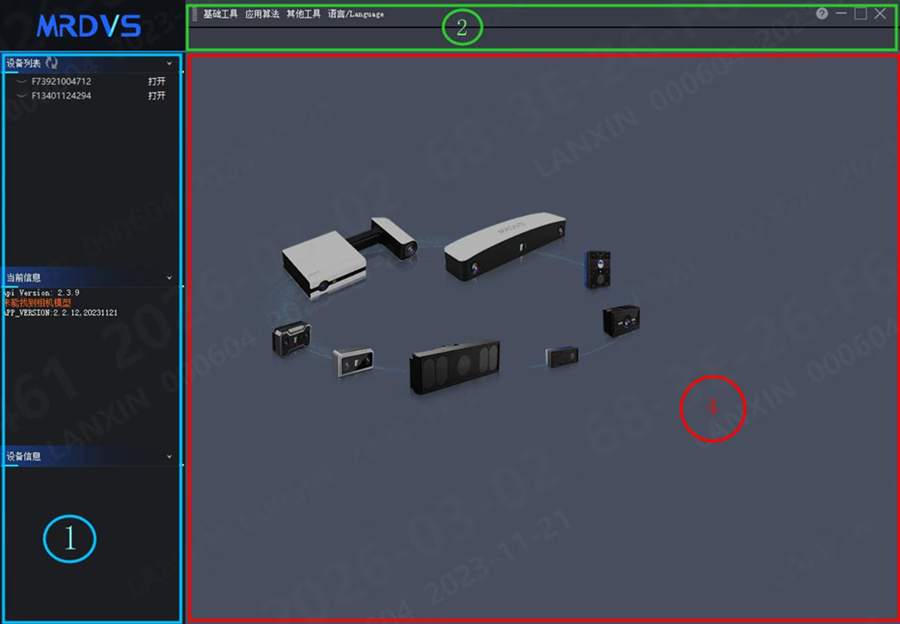
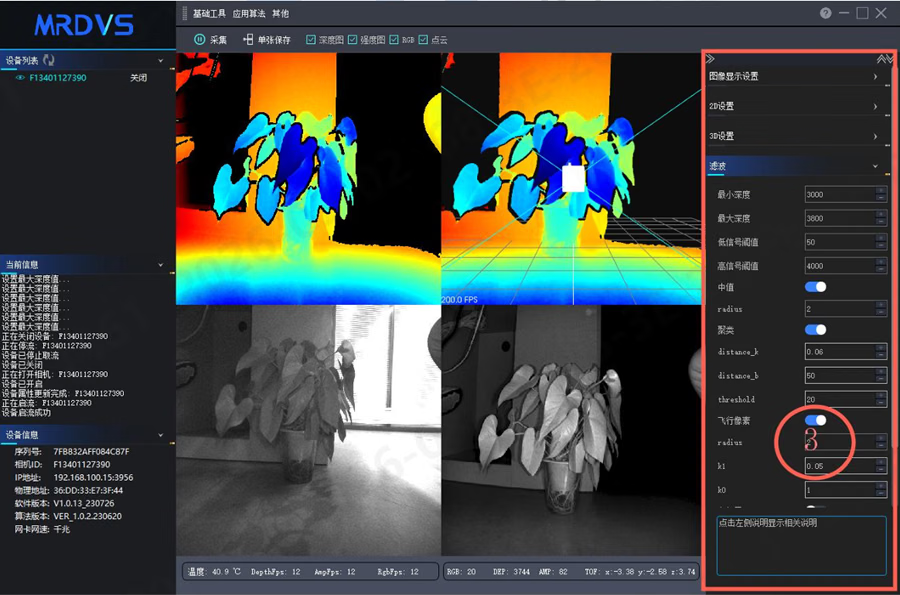
- 목록에서 장치를 선택하고 Open 또는 Close 를 클릭해 연결을 제어합니다.
- Capture 로 스트리밍을 시작하거나 중지하고 Save frame 으로 현재 스트림을 저장합니다.
- Depth, Intensity, RGB 또는 Point cloud 를 선택해 표시할 데이터를 정합니다.
- Basic tools, Application algorithms 및 Other 에서 장치 기능을 설정합니다.
안전 및 문제 해결
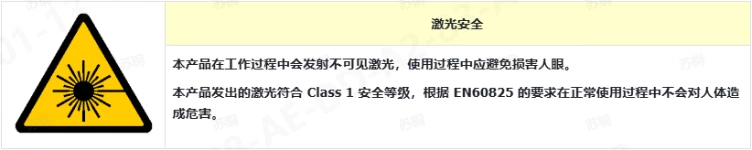
레이저 안전
문제 해결
애플리케이션 및 사례
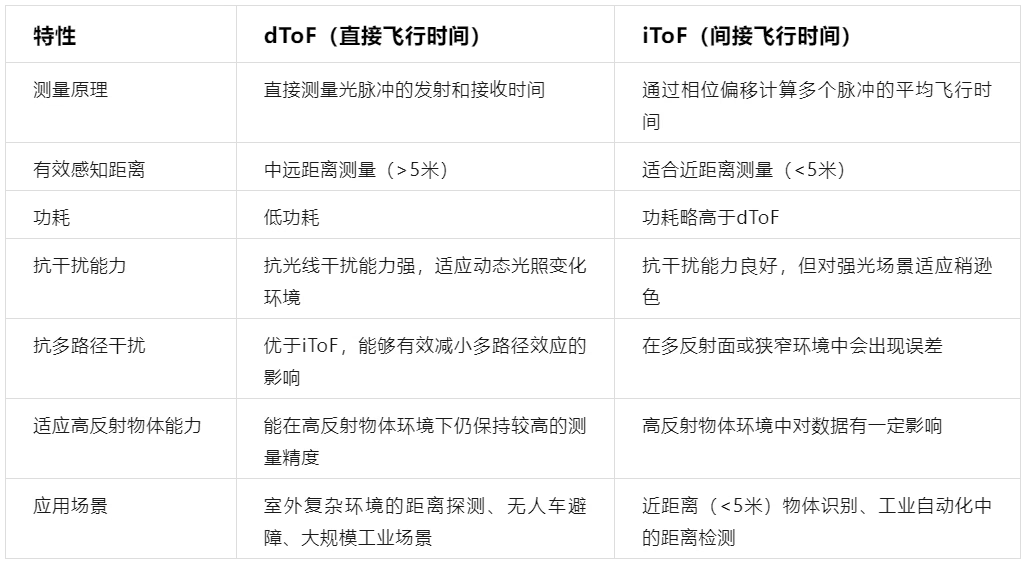
dToF와 iToF
dToF는 일반적으로 중·장거리와 복잡한 환경에 적합하고, iToF는 고정밀 근거리 인식에 자주 사용됩니다. 작동 거리, 시야각, 반사율 및 주변광을 기준으로 카메라를 선택하십시오.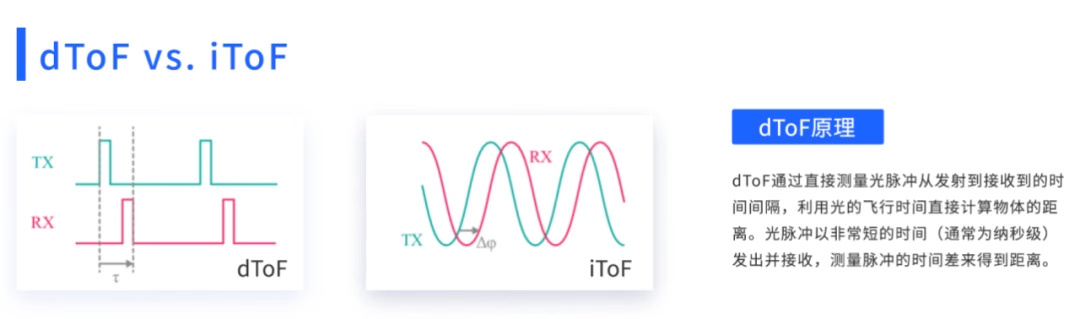
모바일 로봇용 3D 장애물 회피
모바일 로봇용 3D 장애물 회피 솔루션을 확인합니다.
무인 지게차 사례
안정적인 무인 지게차 운용 사례를 확인합니다.
언더라이드 AMR 사례
낮은 장애물을 회피하는 적용 사례를 확인합니다.
휠형 휴머노이드 로봇 사례
휠형 휴머노이드 로봇의 3D 장애물 회피 적용 사례를 확인합니다.