
이 페이지는 숨겨진 과거 배포 가이드입니다. 알고리즘 펌웨어와 전용 호스트 애플리케이션은 프로젝트별로 제공됩니다. 배포 전에 카메라, 펌웨어 및 소프트웨어 버전이 일치하는지 확인하세요.
범위
이 절차는 M Series 카메라를 사용하는 물류, 소포, 창고 및 벌크 자재 체적 측정 프로젝트에 적용됩니다. 알고리즘은 감지 영역의 하나 이상의 객체를 측정합니다. 객체 식별, 중량 수집 및 비즈니스 시스템 연동은 상위 시스템에서 처리합니다. 제품 정보는 M Series ToF 카메라를 참조하세요.설치 및 시스템 준비
하드웨어 설치
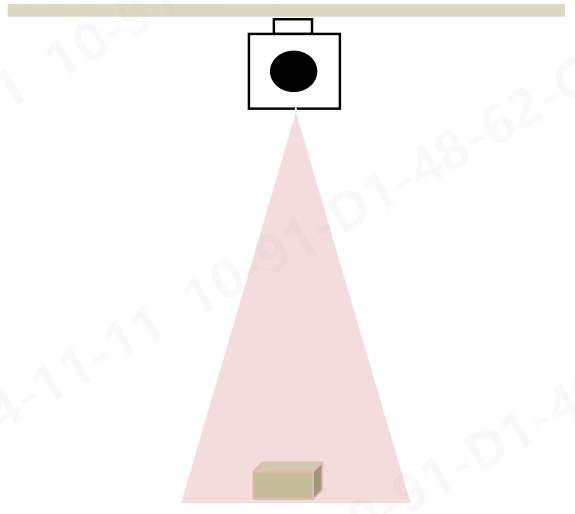
- 견고한 브래킷을 사용하여 M4 카메라 전면이 감지 평면과 평행하고 감지 평면을 향하도록 장착하세요.
- 카메라에
24 VDC전원을 공급하세요. Cat6A 또는 Cat7 케이블로 카메라를 호스트 또는 기가비트 스위치에 연결합니다. - 여러 카메라를 사용하는 경우 각 카메라에 고유한 네트워크 주소를 할당하고 전원 상태를 확인하세요.
호스트 요구 사항
먼저 LxCameraViewer를 설치한 다음 프로젝트에서 제공한 체적 측정 애플리케이션을
Lanxin-MRDVS\\Tools 디렉터리에 넣으세요. 제공 지침에 따라 파일을 교체합니다.
배포 절차
1. 네트워크 구성
호스트와 카메라를 같은 서브넷에 연결하세요. 원래 배포 예제에서는 다음을 사용합니다.
Windows Ethernet 어댑터 속성에서 Internet Protocol Version 4 (TCP/IPv4) 를 선택하고 고정 주소를 설정하세요. 디버깅 네트워크의 방화벽 규칙에서 애플리케이션을 허용하고 프로덕션 방화벽을 영구적으로 비활성화하지 마세요.
2. 외부 파라미터 캘리브레이션
1
캘리브레이션 상태 복원
카메라 구성 을 여세요.
x, y, z, roll, pitch, yaw가 0인지 확인하세요. 기존 값이 있으면 초기화하고 Save and send 를 선택합니다.2
캘리브레이션 실행
Extrinsic calibration 을 선택하고 성공 메시지를 확인한 뒤 결과
z 값을 기록하세요.3
포즈 파라미터 저장
z를 다시 0으로 설정하고 Save and send 를 선택하세요. 이 절차에서는 실제 카메라 높이가 다음 단계의 감지 평면 거리로 사용됩니다.3. 감지 평면 및 영역 설정
Volume detection 에서 기록한z 값을 감지 평면 거리 로 입력한 다음 저장하고 전송하세요. 포인트 클라우드 보기에서 감지 영역 경계를 구성합니다.
감지 평면 거리는 바닥 기준을 정의하므로 Z 상한을 이 거리보다 약간 높게 설정하세요. 하한은 측정할 객체 높이를 포함해야 합니다. 구성 후 Save and send 를 선택합니다.
4. 결과 확인
Basic tools 에서 체적 상태를 확인하세요. 감지 영역에 객체를 놓고 개수와 길이, 너비, 높이가 현장 조건과 일치하는지 확인합니다. 여러 객체가 있으면 체적 박스를 전환하여 각 결과를 확인하세요. 단일 촬영 측정에서는 Volume detection 의 트리거 모드 를 활성화하고 구성을 저장한 다음 Basic tools 에서 Single trigger 를 선택하여 한 프레임과 결과를 수집하세요.주요 인터페이스 및 파라미터
체적 감지 파라미터
카메라 구성
결과 인터페이스
TCP, UDP 및 HTTP는RESULT_UPDATE 명령으로 체적 결과를 요청합니다.
string
默认值:"RESULT_UPDATE"
必填
카메라에 현재 체적 감지 결과를 요청합니다.
string
必填
데이터를 생성한 카메라의 IP 주소입니다.
object[]
必填
감지된 객체 목록입니다.
string
체적 데이터가 캡처된 시간입니다.
string
결과가 출력된 시간입니다.
string
카메라 이름입니다.
integer
必填
반환 코드이며
0은 성공을 나타냅니다.TM 객체에는 다음 필드가 포함될 수 있습니다.
number
객체 박스 각도입니다.
number
객체 중심 X 좌표입니다.
number
객체 중심 Y 좌표입니다.
number
객체 중심 Z 좌표입니다.
number
객체 높이입니다.
number
객체 길이입니다.
number
객체 너비입니다.
boolean
결과가 유효한지 나타냅니다.
false는 신뢰도가 부족함을 의미합니다.