仓储自动化背景
大型仓储已在分拣、搬运和拣选环节部署机器人。公开报道的 Amazon Robotics 信息 表明,机器人系统通常由感知、车辆控制、调度和现场安全机制共同组成。对无人叉车而言,稳定识别托盘及其位姿是其中的关键输入。托盘识别的工程挑战
无人叉车需要获取托盘相对于车辆的位姿,用于调整对接路径。实际环境中,托盘的横向偏移、角度、结构和表面反射率均可能变化;环境光和遮挡也会影响传感器数据质量。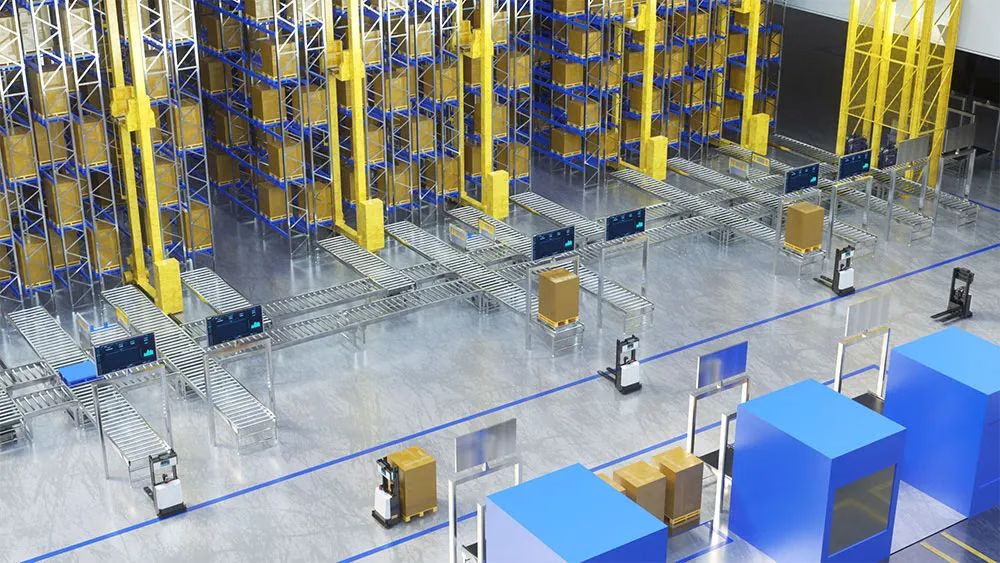
识别思路
PalletPro 基于 3D ToF 深度数据提取托盘腿部、横杆等点云特征,输出用于车辆对接的位姿信息。标签识别和 2D LiDAR 可用于特定场景,但是否适用取决于托盘结构、安装方式和现场条件。PalletPro 托盘识别系统
PalletPro 将 3D 相机与托盘识别算法结合,向上层控制系统提供托盘的位置和姿态信息。- 集成与输出:算法在相机内处理深度数据,以 10 FPS 输出识别结果。
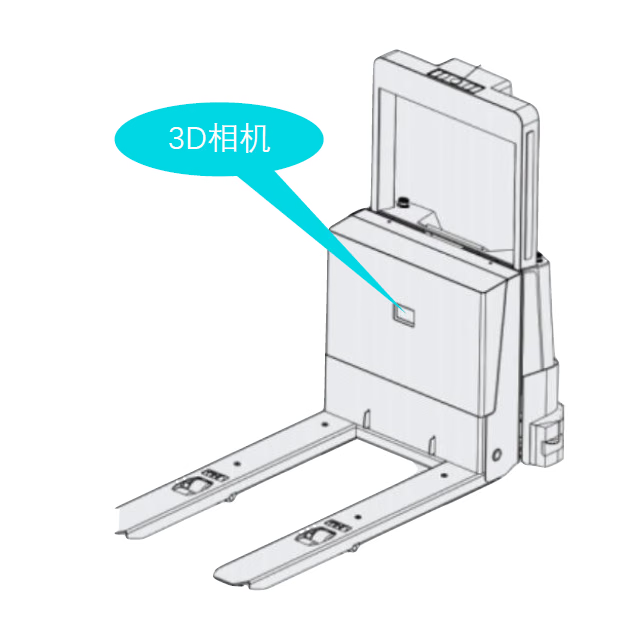
- 部署与对接:相机可安装在叉车两叉臂之间。自动标定用于建立相机、车辆与托盘的坐标关系;标准两腿、四腿托盘及多托盘堆叠可按现场条件评估。无腿或异形托盘需进行项目评估。
- 集成方式:系统提供实时识别结果,具体接口、车型安装和对接策略需按项目文档配置。
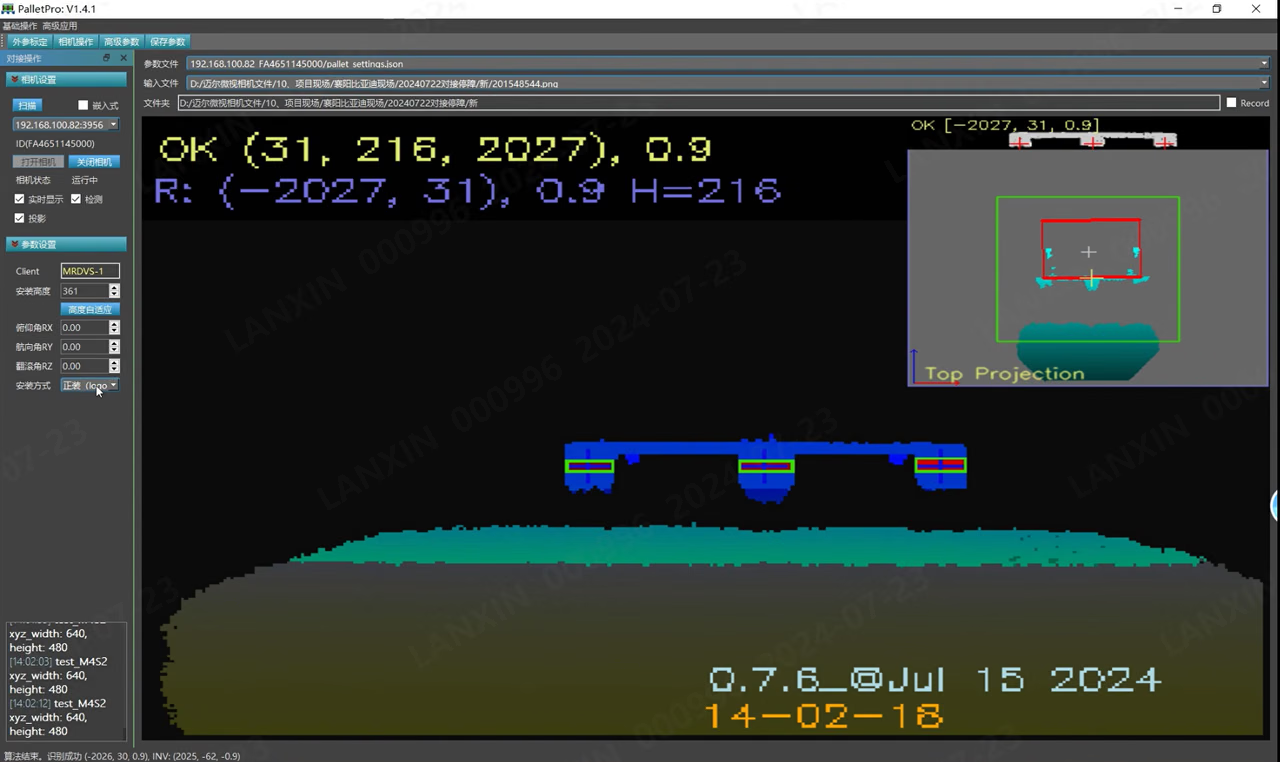
- 环境适应性:对于强环境光和低反射率托盘,应结合相机型号、安装距离、曝光与滤波参数进行现场验证。
识别与对接
M 系列相机可安装在叉车的两个叉臂之间,采集托盘深度数据并由算法输出托盘位姿。 典型流程中,车辆先在托盘前方约2 m 处获取位姿并校正角度,再在约 1.5 m 处进行精确定位与横向校正。实际距离和控制策略应按车型、速度与场地验证。
两次对接
- 远端定位:车辆在距托盘
1,800–2,800 mm的范围内获取识别结果,调整角度和横向偏移。 - 近端校验:当叉尖距托盘前沿约
200 mm时,再次获取识别结果并判断是否满足叉取要求。 - 叉取:校验通过后执行叉取;未通过时调整后重新校验。
实时对接
车辆连续获取识别结果以调整位姿。在距托盘前沿约200 mm 时进行微调并完成叉取。控制系统应根据数据时间戳处理延迟。
通信方式
方案支持 TCP、UDP、CAN、RS-485 和 API 等接口。接口可用性与消息格式应以对应产品和部署文档为准;识别算法与避障算法的切换应按项目配置执行。案例分享
案例一:光纤通信企业的托盘与电缆盘具孔位识别
项目背景:F 公司使用无人堆高车执行物流任务,项目关注托盘和电缆盘具孔位的识别与搬运。 方案:PalletPro 提供托盘深度和位姿信息,车辆控制系统据此调整堆高车位姿;3D 视觉还用于识别电缆盘具孔位。案例二:玻璃纤维行业的非标准托盘识别