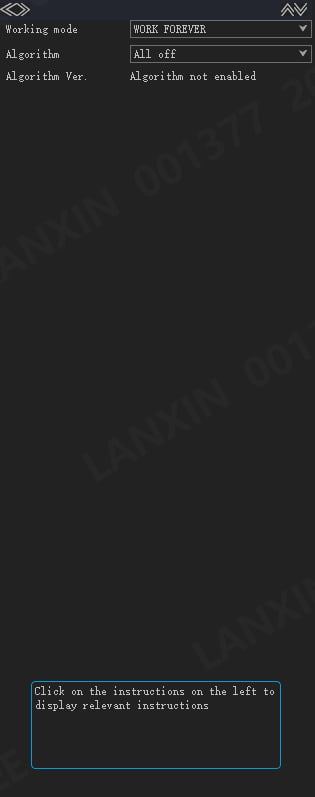
LxCameraViewerの操作手順です。AW3についてはプラットフォームのユーザーマニュアルを参照してください。画面は英語版V2.0マニュアルのもので、項目は機種とバージョンによって異なります。
ネットワークとインターフェース
カメラのIPアドレスを変更する
カメラのIPアドレスを変更する
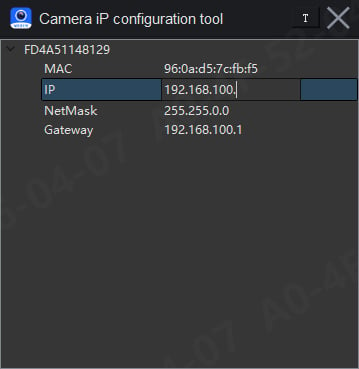
- Others → IP configuration toolを開き、IDまたはMACアドレスで対象を確認します。
- IPアドレス、サブネットマスク、ゲートウェイをダブルクリックして編集し、Enterで確定します。別の場所をクリックすると取り消せます。
- ホストとカメラを同一サブネットに設定し、IPの重複を避けます。一覧を更新し、新しいIPで再接続します。
CANの通信速度とIDを設定する
CANの通信速度とIDを設定する
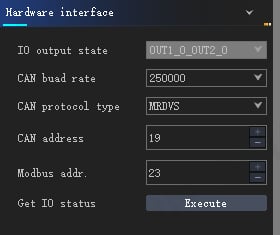
- カメラを開き、Basic → Hardware interfaceへ進みます。
- CAN baud rateとCAN addressを接続先の設定に合わせます。
- バス上の通信速度を統一し、受信側で指定IDのデータを確認します。
バージョン確認と更新
ソフトウェアと機器のバージョンを確認する
ソフトウェアと機器のバージョンを確認する
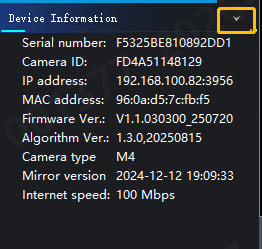
- カメラを開き、Device Informationでファームウェア、アルゴリズム、ミラーバージョンを確認します。
- AboutでLxCameraViewerとSDKのバージョンを確認します。
- 機種と各バージョンを個別に記録します。画面内の番号は表示例です。
ファームウェアを更新する
ファームウェアを更新する
- 納入された
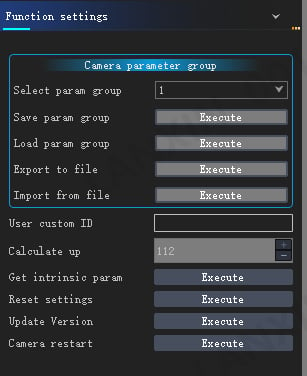
.binファイルが機種に対応することを確認し、現在のバージョンを記録します。 - Basic → Function settings → Update Version → Executeでファイルを選択して開きます。
- 更新中は電源とネットワークを維持します。再接続後にバージョンと画像を確認します。
画像とアルゴリズム
カメラの内部パラメーターを取得する
カメラの内部パラメーターを取得する
- カメラを開き、Basic → Function settingsへ進みます。
- Get intrinsic param → Executeを選択します。
- 対象機器と画像設定に対応する値を使用し、別のカメラの値を流用しないでください。
RGB-D位置合わせを有効にする
RGB-D位置合わせを有効にする
- RGB対応カメラを開き、ストリーミングを停止します。
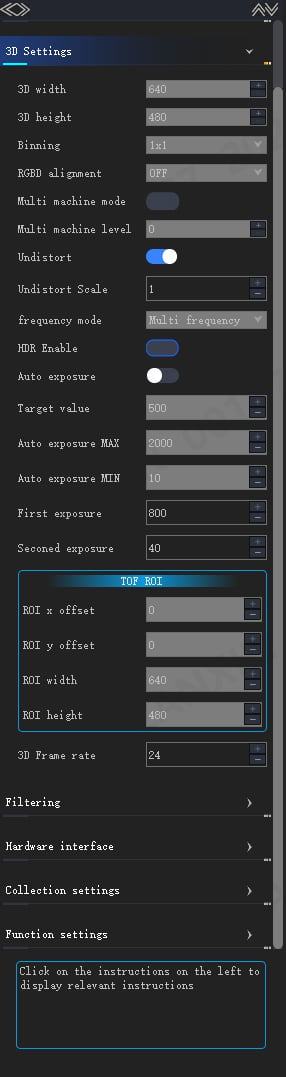
- Basic → 3D SettingsでRGBD alignmentを有効にします。
- 再開後、RGBと深度を確認します。深度・強度画像のサイズはRGBに揃います。データがない場合はエラーコードを確認します。
切断後もアルゴリズムを動作させる
切断後もアルゴリズムを動作させる
- Algorithmで導入済み・ライセンス有効のアルゴリズムを選択します。
- 必要に応じてWorking modeをWORK_FOREVERにし、結果を確認します。
- 切断後も受信側で結果を確認します。位置合わせなどの制限項目を変更する前に常時動作を解除し、ストリーミングを停止します。