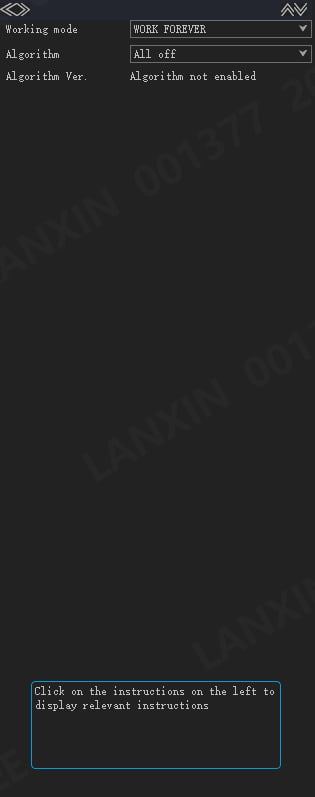
LxCameraViewer 기준 안내입니다. AW3는 플랫폼 사용 설명서를 참조하세요. 화면은 영문 V2.0 매뉴얼 기준이며 모델과 설치 버전에 따라 항목이 다를 수 있습니다.
네트워크 및 인터페이스
카메라 IP 주소 변경
카메라 IP 주소 변경
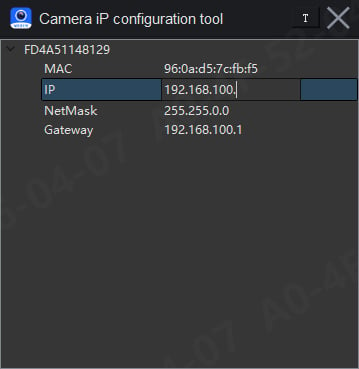
- Others → IP configuration tool을 열고 ID 또는 MAC 주소로 대상을 확인합니다.
- IP, 서브넷 마스크 또는 게이트웨이를 두 번 클릭해 편집하고 Enter로 확정합니다. 다른 곳을 클릭하면 취소됩니다.
- 호스트와 카메라를 같은 서브넷에 두고 IP 중복을 피합니다. 목록을 새로 고친 뒤 새 IP로 연결합니다.
CAN 통신 속도와 ID 설정
CAN 통신 속도와 ID 설정
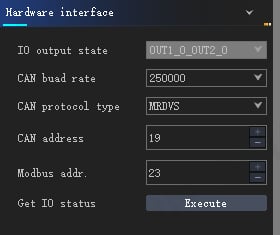
- 카메라를 열고 Basic → Hardware interface로 이동합니다.
- CAN baud rate와 CAN address를 현장 통신 설정에 맞춥니다.
- 버스의 통신 속도를 통일하고 수신 장치에서 해당 ID의 데이터를 확인합니다.
버전 확인 및 업데이트
소프트웨어·펌웨어·알고리즘 버전 확인
소프트웨어·펌웨어·알고리즘 버전 확인
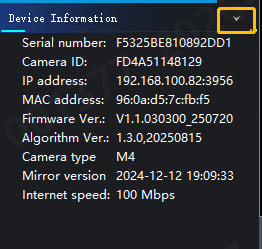
- 카메라를 열고 Device Information에서 펌웨어, 알고리즘, 미러 버전을 확인합니다.
- About에서 LxCameraViewer와 SDK 버전을 확인합니다.
- 모델과 각 버전을 따로 기록합니다. 스크린샷의 버전은 예시입니다.
카메라 펌웨어 업데이트
카메라 펌웨어 업데이트
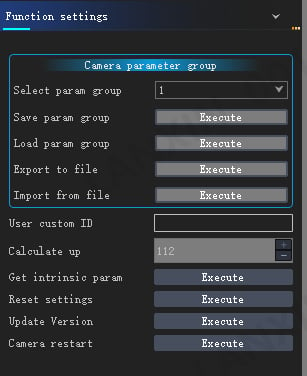
- 제공된
.bin파일이 카메라 모델과 일치하는지 확인하고 현재 버전을 기록합니다. - Basic → Function settings → Update Version → Execute에서 펌웨어 파일을 선택합니다.
- 업데이트 중 전원과 네트워크를 유지합니다. 재연결 후 버전과 영상 출력을 확인합니다.
영상 및 알고리즘 실행
카메라 내부 파라미터 읽기
카메라 내부 파라미터 읽기
- 카메라를 열고 Basic → Function settings로 이동합니다.
- Get intrinsic param → Execute를 선택합니다.
- 현재 카메라와 영상 설정에 맞는 값을 사용하며 다른 장치의 값을 그대로 적용하지 않습니다.
RGB-D 정렬 활성화
RGB-D 정렬 활성화
- RGB 지원 카메라를 열고 스트리밍을 중지합니다.
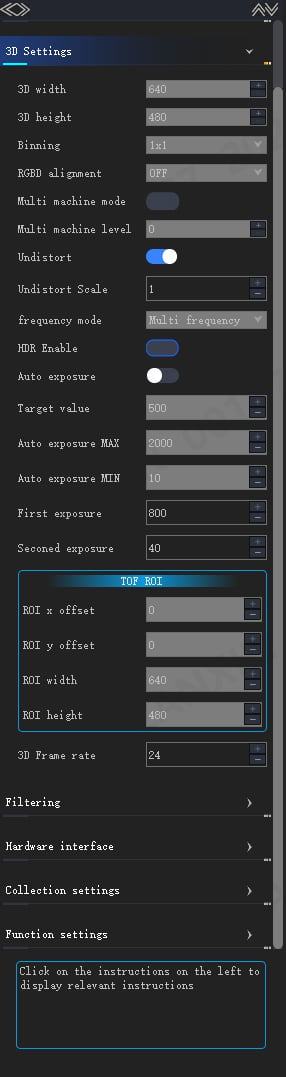
- Basic → 3D Settings에서 RGBD alignment를 켭니다.
- 스트리밍을 다시 시작해 RGB와 깊이 영상을 확인합니다. 깊이·강도 영상 크기가 RGB와 같아집니다. 데이터가 없으면 오류 코드를 확인합니다.
연결 해제 후에도 알고리즘 실행
연결 해제 후에도 알고리즘 실행
- Algorithm에서 설치되어 있고 라이선스가 유효한 알고리즘을 선택합니다.
- 필요에 따라 Working mode를 WORK_FOREVER로 설정하고 결과를 확인합니다.
- 연결 해제 후 수신 시스템에서 결과가 계속 나오는지 확인합니다. 정렬 등 제한된 설정을 바꾸기 전에는 상시 실행을 해제하고 스트리밍을 중지합니다.