
Прошивка алгоритма и хост-приложение алгоритма поставляются для каждого проекта отдельно. Перед прошивкой алгоритма убедитесь, что на камере установлена прошивка MDS. Получите установочный пакет, соответствующий проекту и модели камеры.
Поддерживаемая область
Компоненты системы
Алгоритмы и камеры
Информацию о продукте см. на странице 3D-камеры S10.
Среда хост-приложения
Развертывание оборудования и сети
Установка камеры
Используйте жесткий кронштейн, чтобы после установки предотвратить смещение или вибрацию. Для обнаружения людей обычно используется горизонтальная установка или установка с углом не более 30°.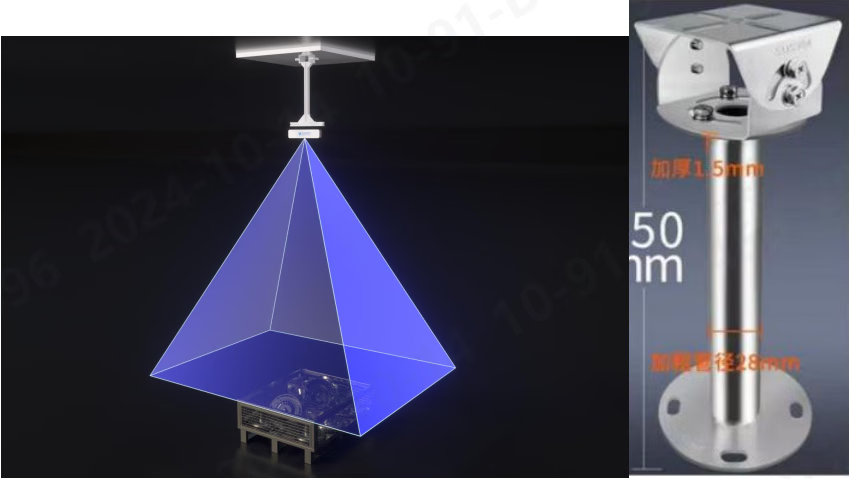
Подключение устройств
1
Подключите питание и сеть
Питайте камеру стабилизированным источником
24 V DC. Подключите камеру к гигабитному коммутатору или контроллеру кабелем Cat6A или Cat7.2
Разверните несколько камер
Установите каждую камеру на высоте и в положении, указанными в плане CAD. Подключите все камеры через гигабитный коммутатор и проверьте питание и состояние соединения каждой камеры.
3
Подготовьте тестовые объекты
До калибровки внешних параметров и настройки зон поместите в поле зрения камеры людей, паллеты или товары, которые должны обнаруживаться.
Настройка сети хоста
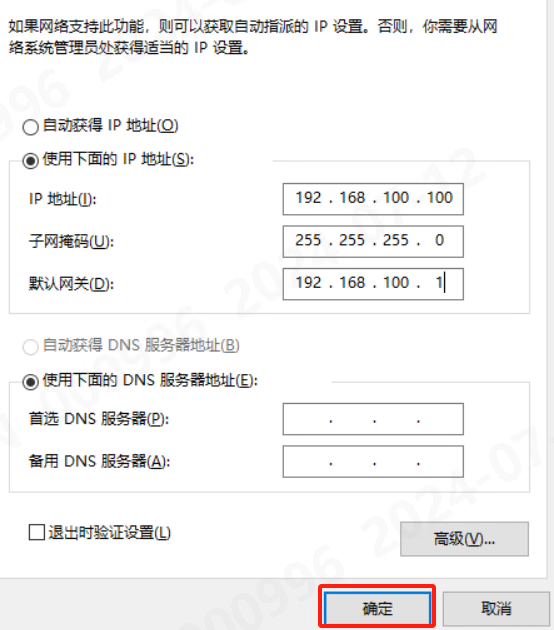
Поместите хост-компьютер и камеру в одну подсеть. В исходном примере используется следующая схема:1
Откройте настройки адаптера
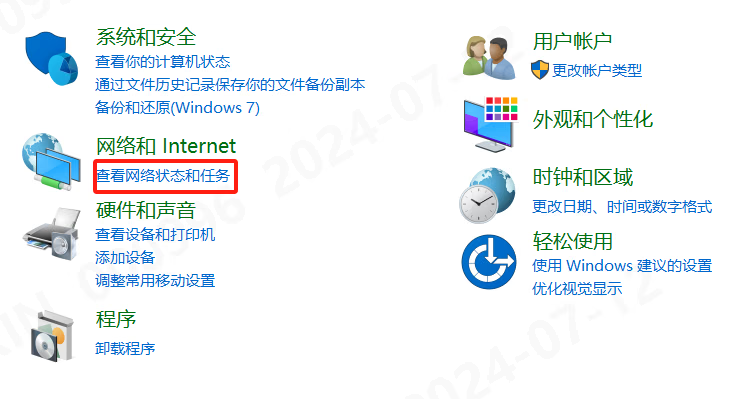
В Windows откройте Control Panel → Network and Sharing Center → Change adapter settings, затем выберите Ethernet-адаптер, подключенный к камере.
2
Настройте IPv4
Откройте Internet Protocol Version 4 (TCP/IPv4), выберите Use the following IP address и введите свободный статический адрес в подсети камеры.
3
Проверьте соединение
Сохраните настройки, убедитесь в наличии гигабитного соединения и используйте хост-приложение для поиска или открытия камеры.
Установка и обновление программного обеспечения
Установка хост-приложений
- Получите хост-приложение камеры на странице загрузки ПО.
- Установите хост-приложение камеры не на системный диск.
- Скопируйте поставленные для проекта файлы хост-приложения алгоритма в папку
Toolsкаталога хост-приложения камеры. Замените файлы с совпадающими именами, затем дважды щелкните исполняемый файл для запуска.
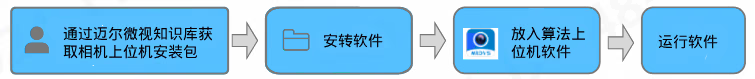
.exe поставленной версией.
Обновление прошивки алгоритма
- Хост-приложение камеры
- Хост-приложение алгоритма
- Запустите
LxCameraViewer.exeи откройте камеру. - Выберите Basic tools → Function settings → Firmware upgrade.
- Выберите поставленный файл алгоритма обнаружения и нажмите Run.
Хост-приложение алгоритма
Запуск и состояние
ЗапуститеLxApplicationViewer.exe. Зеленый значок в списке устройств означает, что камера подключена. Выберите устройство, чтобы переключить текущий вид между режимом RGB и режимом облака точек. Обычные пользователи могут просматривать результаты; администраторы могут изменять параметры камеры и алгоритма.
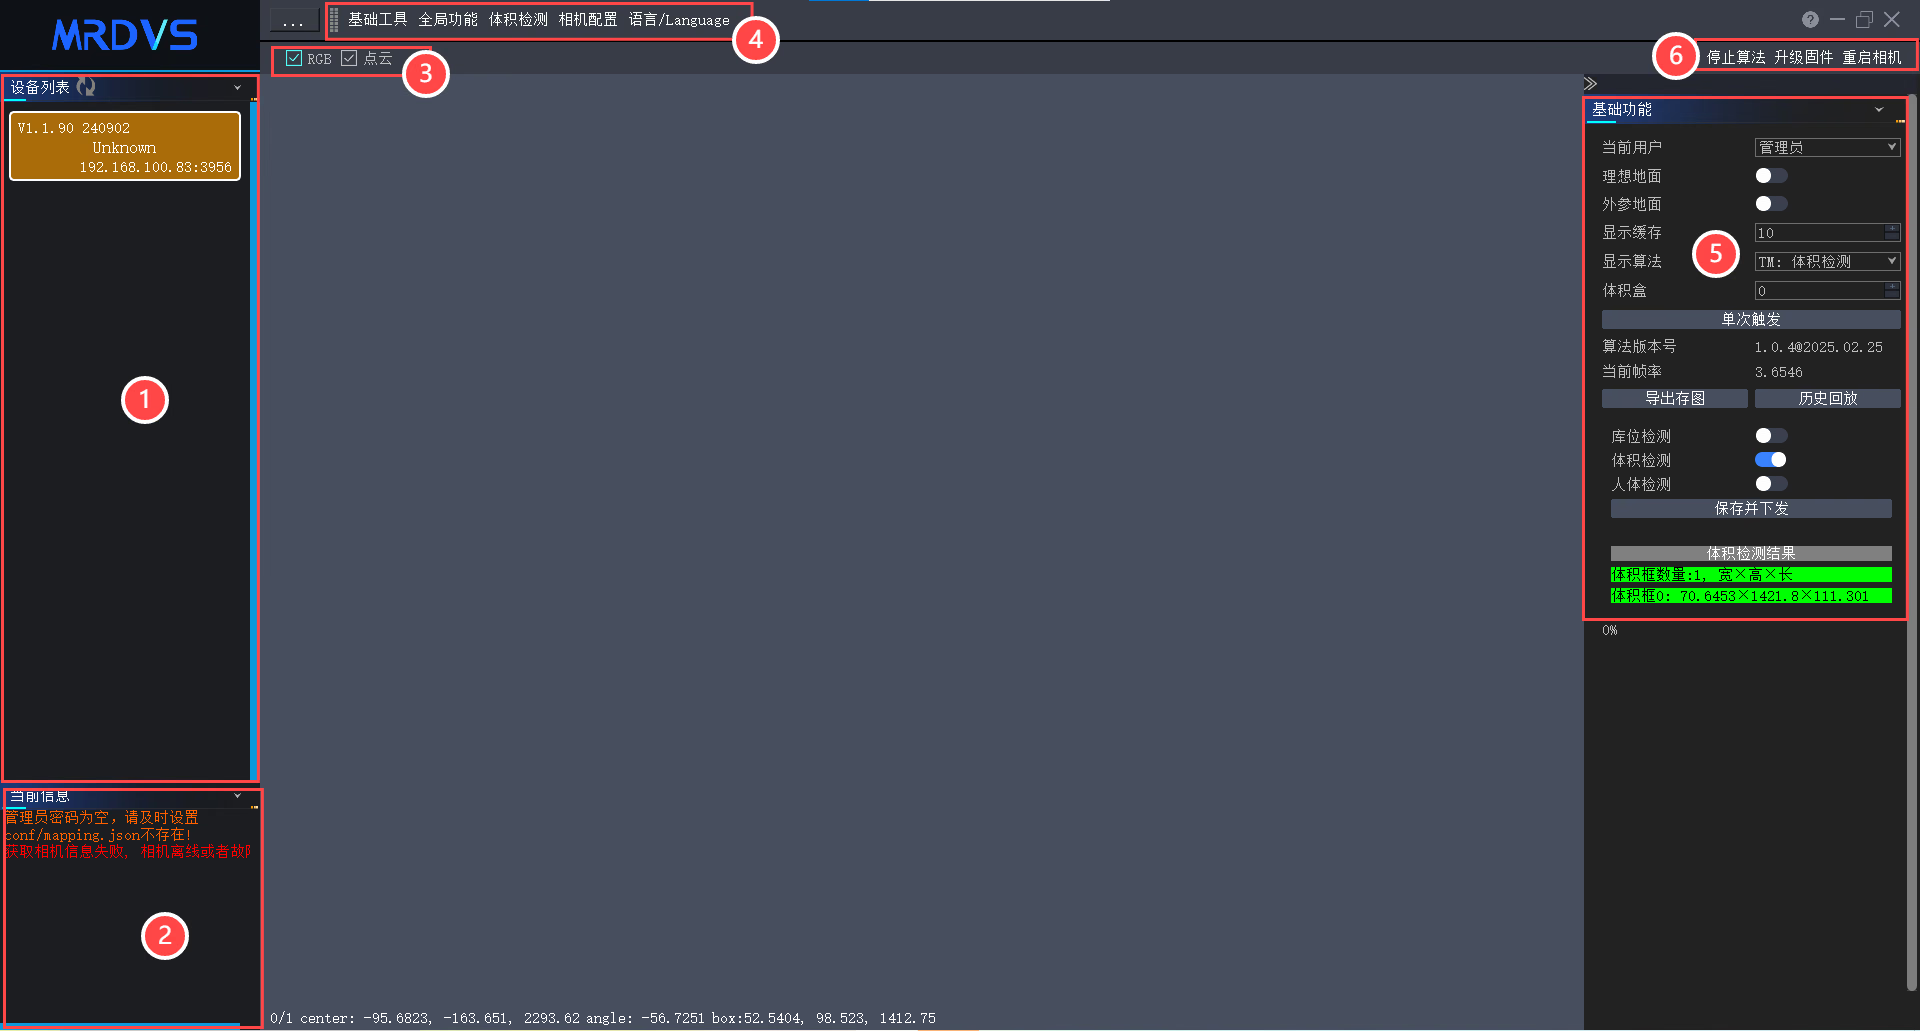
Основные инструменты
Строка состояния и воспроизведение
При изменении состояния программа сохраняет один RGB-кадр и данные облака точек. Данные воспроизведения не являются общими для разных алгоритмов. Время воспроизведения использует внутренние часы камеры, а не системное время хост-компьютера.
Если фон устройства желтый или он зеленый, но изображение не обновляется, включите автоматическое обновление, чтобы возобновить получение изображений.
Калибровка внешних параметров
Конфигурация камеры
- Вертикальная установка
- Горизонтальная установка
- Откройте Camera configuration. Перед калибровкой задайте
x,y,z,roll,pitchиyawравными0, затем выберите Save and send. - Выберите Extrinsic calibration. После успешной калибровки проверьте результат на панели параметров.
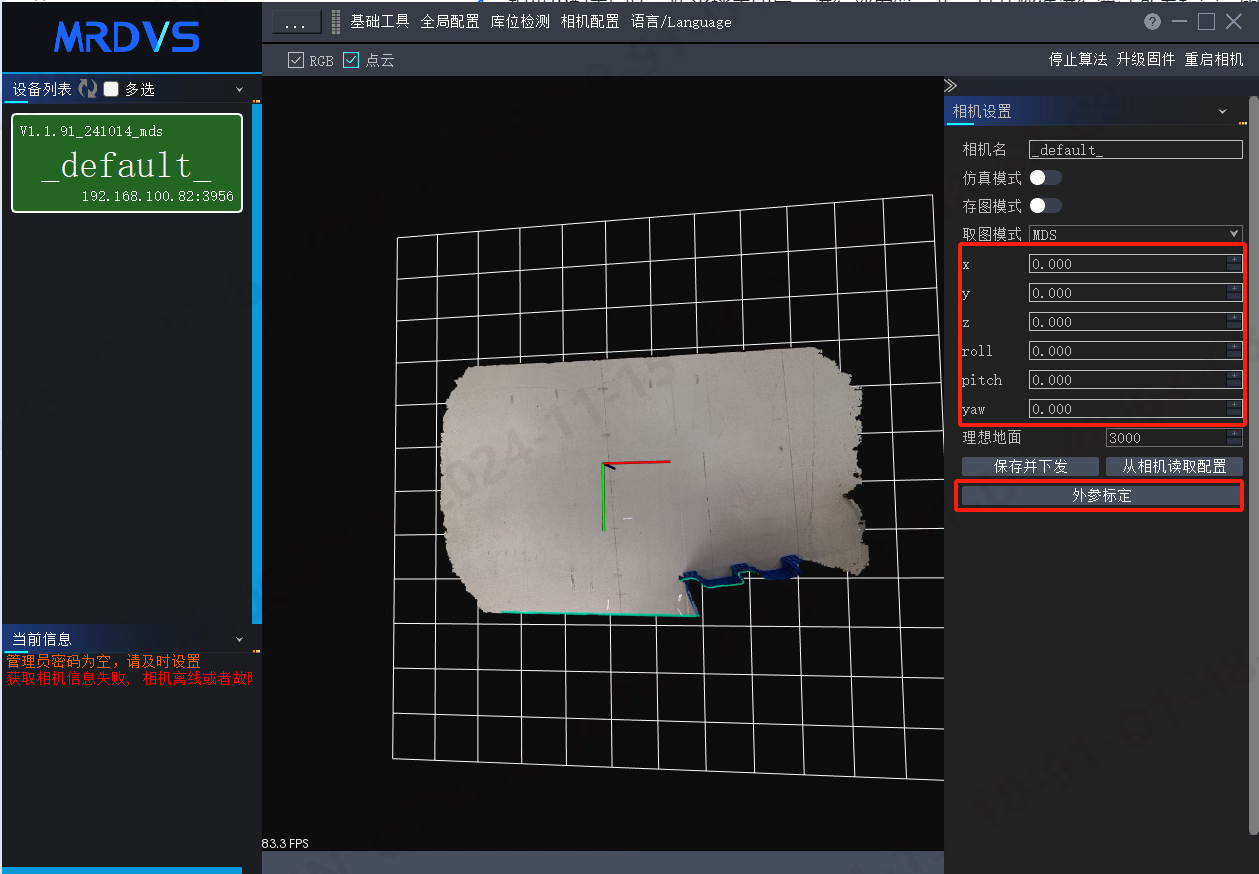
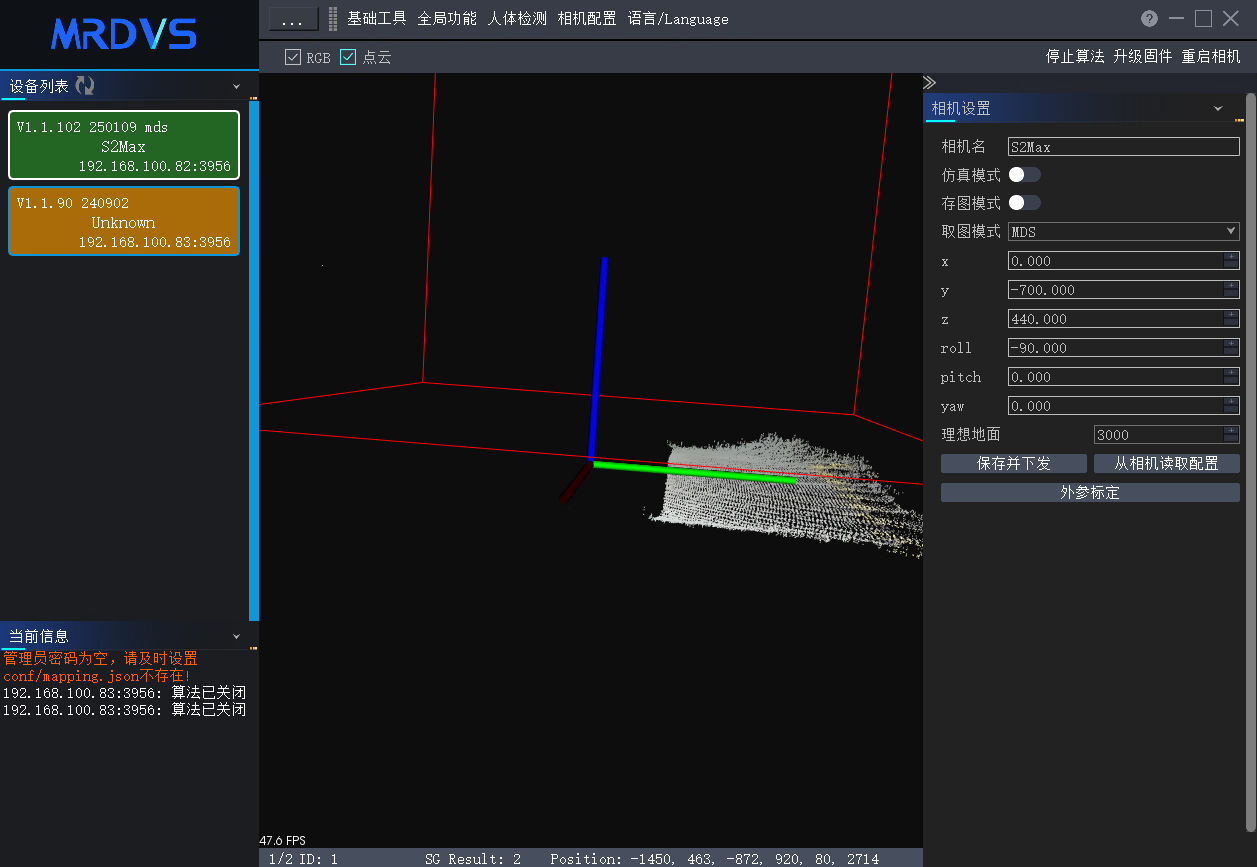
Справочник параметров алгоритмов
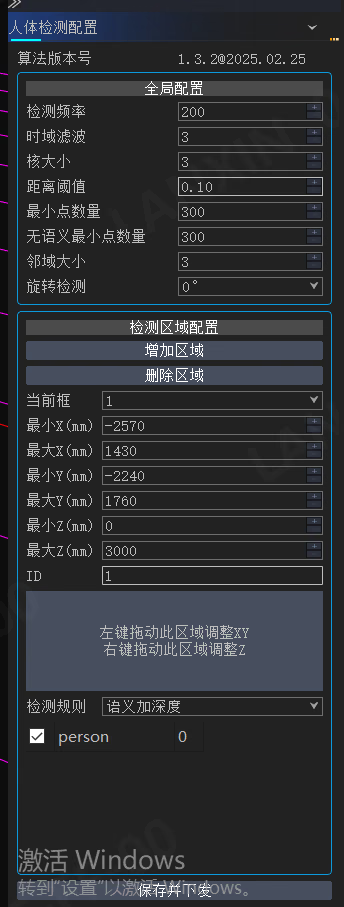
После изменения любого параметра алгоритма выбирайте Save and send. Сохраняйте параметры фильтра по умолчанию, если проверка на месте не показывает необходимость изменения.- Обнаружение людей
- Обнаружение мест хранения
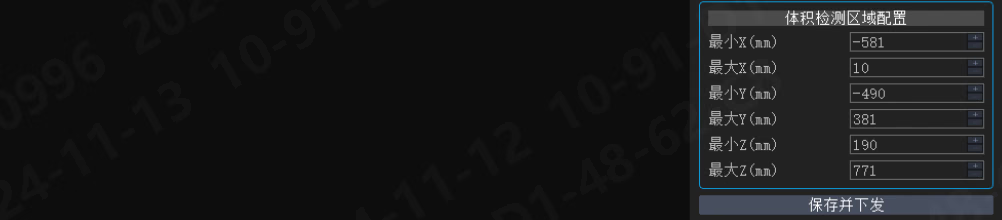
- Измерение объема
Развертывание алгоритма
Переключитесь в режим облака точек и прокрутите область изображения, чтобы отобразить данные облака точек.Обнаружение людей
1
Откалибруйте горизонтальную установку
Совместите оси
X и Y с облаком точек земли. Ось Z должна быть перпендикулярна земле и направлена вверх.2
Задайте глобальные параметры
Откройте Human detection. Обычно требуется задать только Rotation detection. Поворот камеры по часовой стрелке поддерживает
0°, 90°, 180° и 270°.3
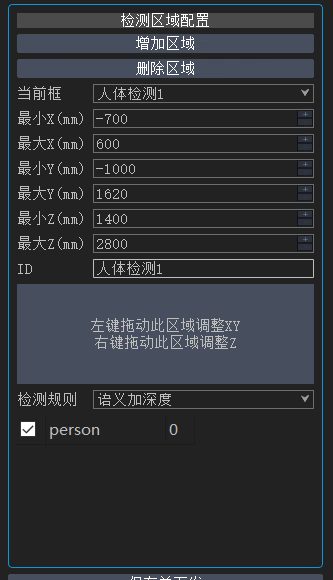
Создайте зону обнаружения
Выберите Add detection region, задайте минимальные и максимальные
X, Y и Z и переместите зону на объект. В исходном примере используется зона размером 1000 × 1000 × 2000 mm.4
Сохраните и проверьте результат
Выберите Save and send, выполните тест прохода человека через зону и проверьте результат в строке состояния или историческом воспроизведении.
Режим только глубины сообщает обо всех объектах в зоне. Режим семантики и глубины сообщает только о кластерах, классифицированных как люди.
Обнаружение мест хранения
1
Откалибруйте камеру
Выполните процедуру калибровки внешних параметров. Совместите
X и Y с землей, а Z оставьте перпендикулярной и направленной вверх.2
Настройте глобальные параметры
Задайте Alignment check, Alignment angle и Minimum point count для объекта. Включите проверку выравнивания, если груз должен размещаться под заданным углом.
3
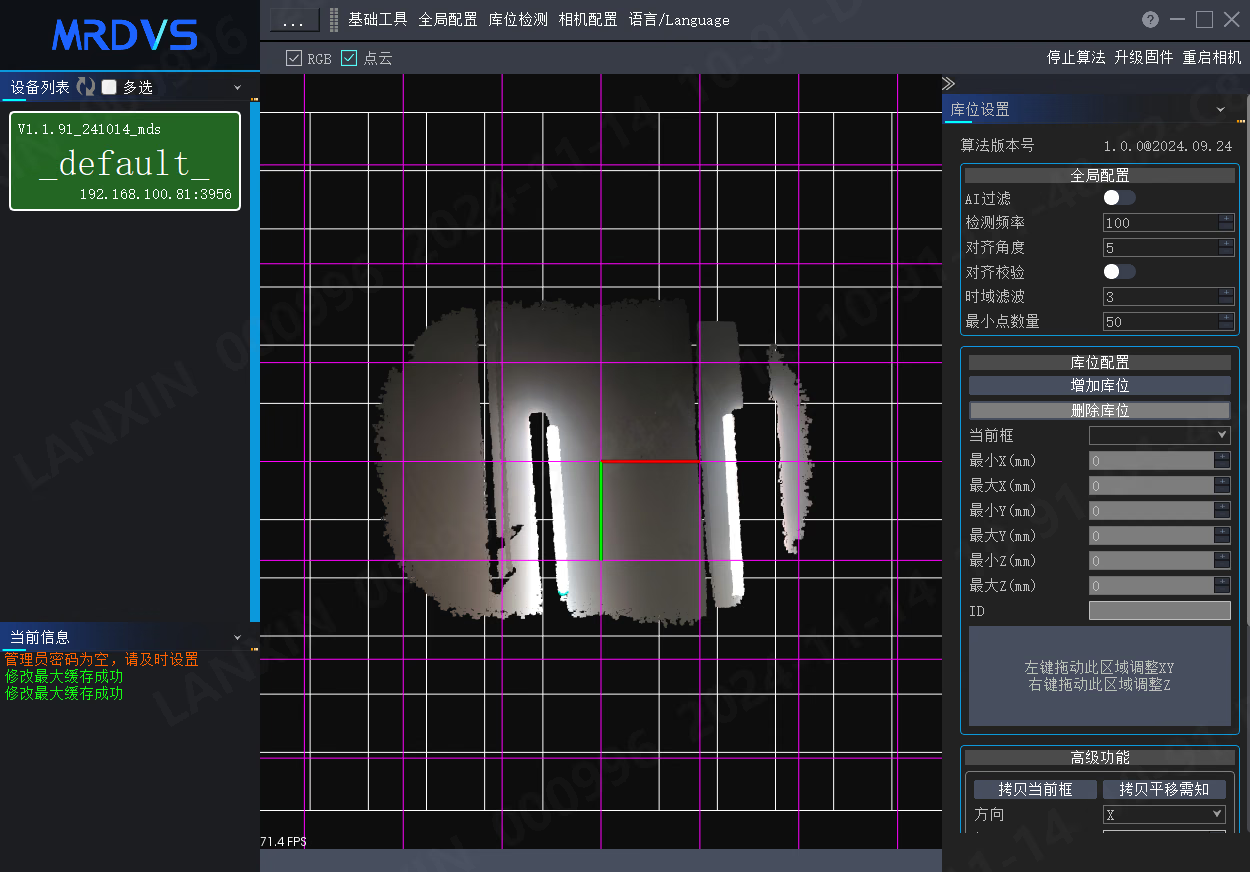
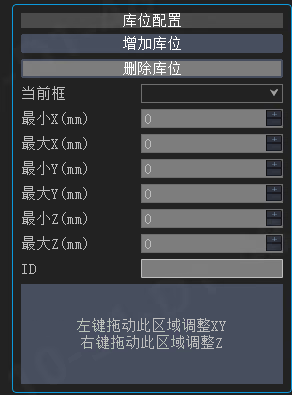
Создайте места хранения
В режиме облака точек выберите Add storage location, переключитесь на вид сверху и нажмите
X, чтобы начать или завершить рисование. Перетащите прямоугольник на паллету и настройте границы X, Y и Z. Нажмите X еще раз, чтобы выйти из режима рисования.4
Сохраните и проверьте результат
Выберите Save and send. Настройте места в режиме 2D RGB или трехмерного облака точек и проверьте
Result в строке состояния.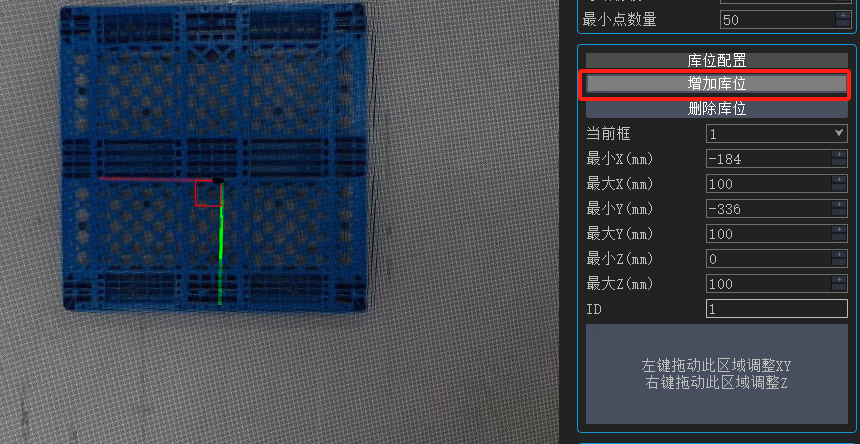
Для регулярной компоновки используйте Copy current box, чтобы создать места с фиксированными направлением и интервалом. Если требуется проверка с QR-кодом, используйте QR Code calibration для настройки размеров места и диапазона глубины.
Измерение объема
1
Откалибруйте вертикальную установку
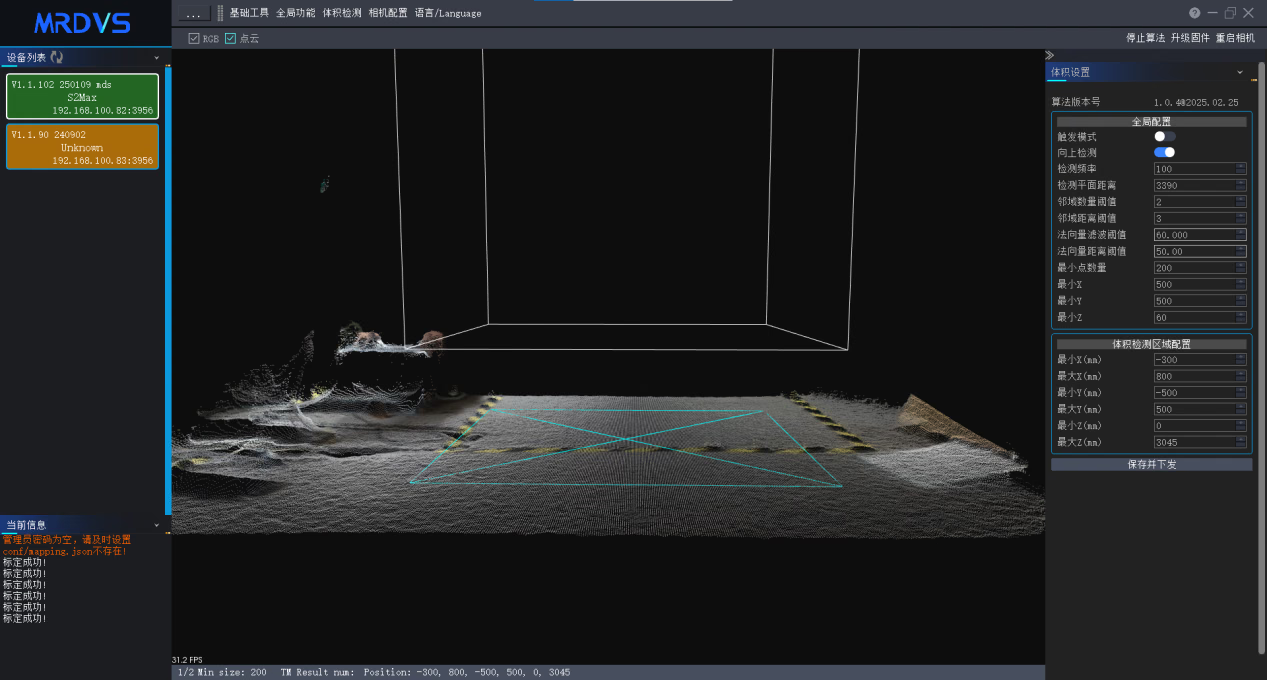
Измерение объема выполняется сверху вниз. После калибровки ось
Z направлена вниз, а плоскость X/Y параллельна земле.2
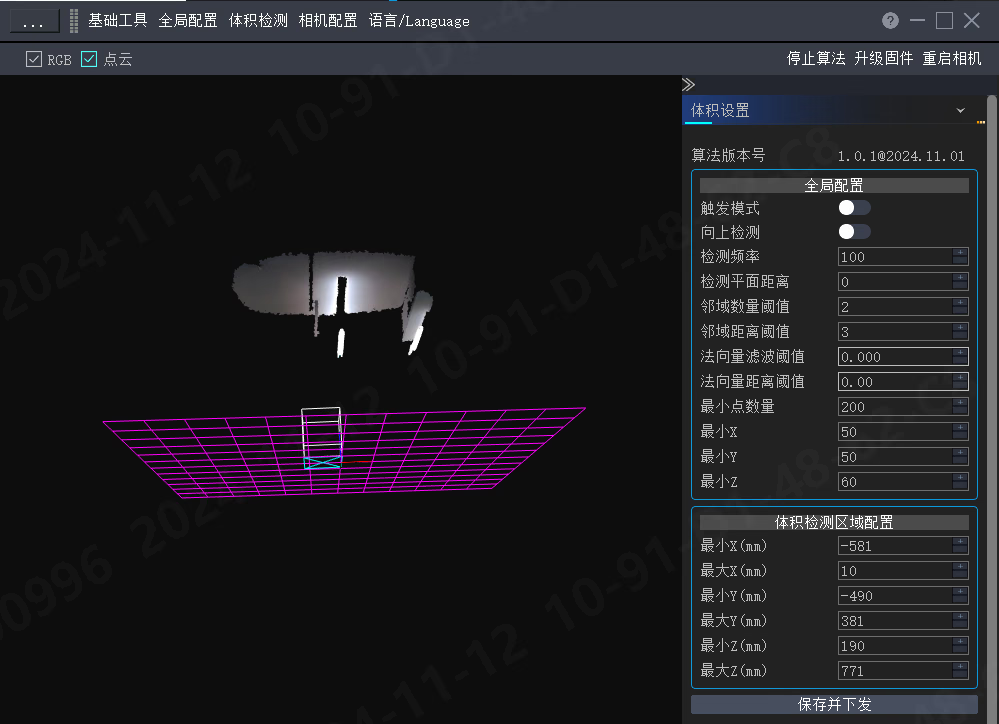
Задайте плоскость обнаружения
Для грузов, размещенных непосредственно на полу, задайте плоскость обнаружения на высоте пола. Чтобы измерять только грузы на паллете, совместите плоскость с облаком точек паллеты.
3
Задайте минимальные размеры и зону
Задайте минимальные значения
X, Y и Z, чтобы отфильтровать небольшие объекты. Затем задайте границы зоны с учетом плоскости обнаружения и размеров груза.4
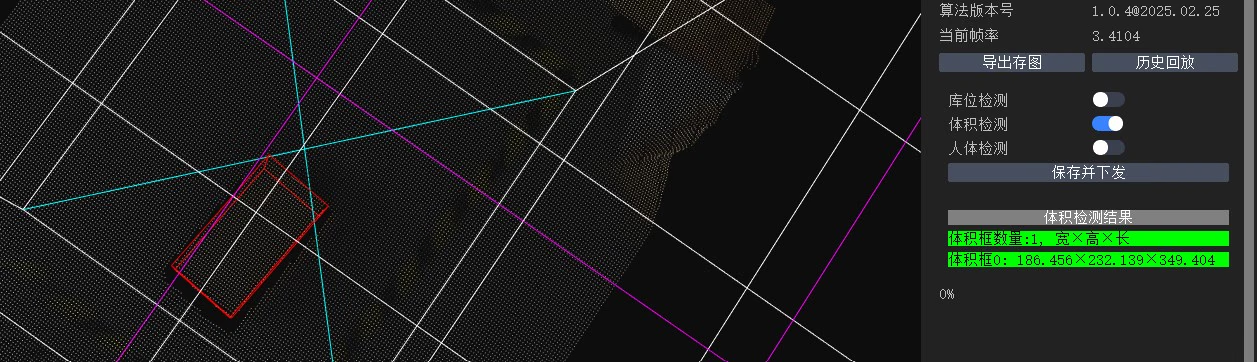
Сохраните и проверьте результат
Выберите Save and send, поместите один или несколько объектов в зону и проверьте возвращенные длину, ширину, высоту и количество.
TM_TRIGGER через TCP или UDP.
Интерфейсы связи
IP-адрес в примерах приведен только для иллюстрации. Замените его адресом камеры на объекте, затем перед интеграцией с системой верхнего уровня проверьте сеть, состояние алгоритма и формат результатов.
Способы передачи
Запрос результата HTTP
Система верхнего уровня отправляет запрос результата на конечную точку машинного зрения, которая возвращает строку JSON. Используйте в HTTP-клиенте заголовки запроса, поставленные для проекта, и следующее тело запроса.string
по умолчанию:"RESULT_UPDATE"
обязательно
Запускает возврат камерой текущего результата алгоритма.
Общие поля ответа
string
обязательно
IP-адрес камеры, создавшей данные.
string
обязательно
Имя камеры; измените его в конфигурации камеры.
integer
обязательно
Код возврата;
0 означает успех.- Обнаружение людей (SG)
- Обнаружение мест хранения (SS)
- Измерение объема (TM)
object
обязательно
Объект состояния с ключами — идентификаторами зон обнаружения:
0 означает отсутствие объекта, 1 — обнаружение человека, а 2 — обнаружение объекта только по правилу глубины.string[]
Сведения о кластерах. Каждый элемент представляет собой строку JSON, которую необходимо десериализовать повторно.
string
Временная метка данных обнаружения людей.
string
Временная метка результата обнаружения людей.
rbx2d, rby2d, tlx2d и tly2d (координаты 2D-блока), semantic_index, traceID, а также x_min, x_max, y_min, y_max, z_min и z_max (границы 3D-блока).Пример ответа для обнаружения людей
Modbus TCP (обнаружение мест хранения)
Результаты упорядочены по идентификатору места хранения; возвращаются не более первых 16 мест.Чтение четвертого места хранения
В следующем примере используется идентификатор транзакции0x0001 для чтения одного регистра хранения по адресу 0x0104. Ответ содержит состояние 0x0002.