
Laden Sie die vollständige Produktdokumentation im Downloadcenter herunter.
Hauptfunktionen
- iToF-Tiefenerfassung im Nahbereich: Gibt Tiefendaten innerhalb eines Bereichs von 0.05–1 m aus.
- Synchronisierte RGB-D-Ausgabe: Stellt Tiefenkarten, RGB-Bilder und Punktwolken mit RGB-Ausrichtung bereit.
- Leistung bei schwachem Licht: Die aktive Beleuchtung unterstützt Ziele mit geringer Beleuchtung oder begrenzter Textur.
- GMSL2-Übertragung: Bietet eine Datenverbindung über große Entfernungen mit hoher Störfestigkeit für die Systemintegration.
Spezifikationen
Produktabmessungen
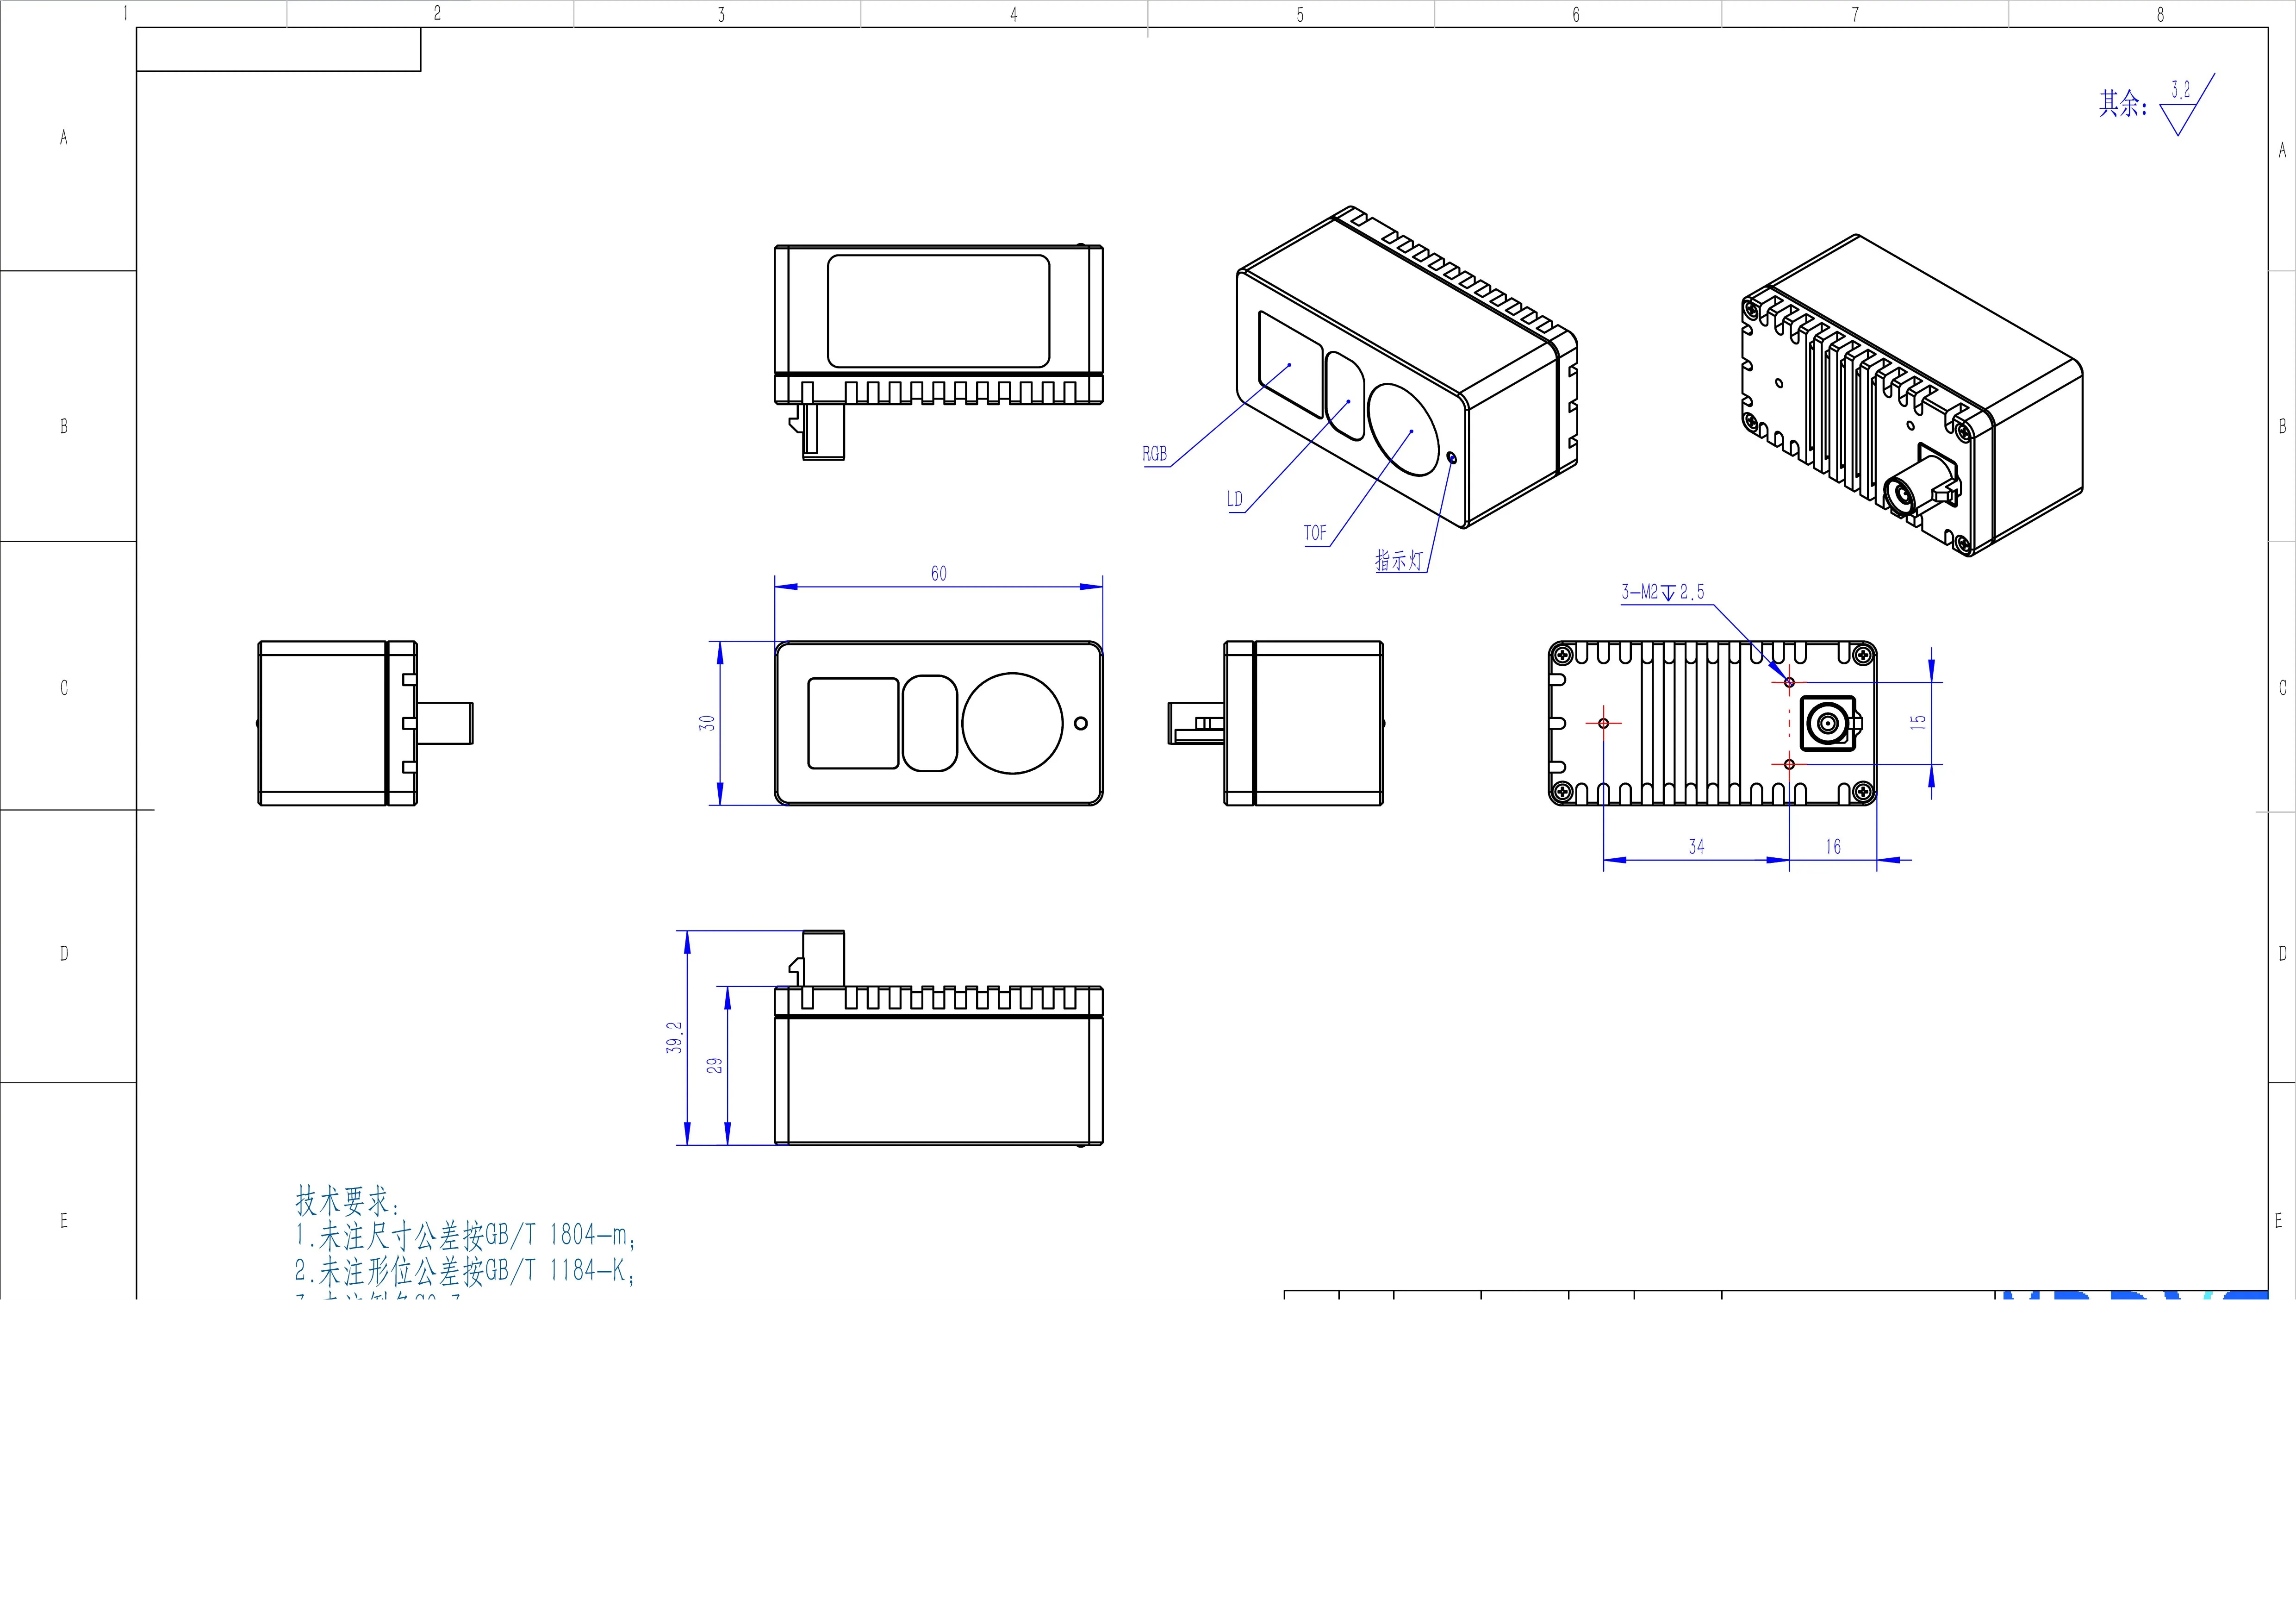
GMSL2-Schnittstelle
Serializer-Konfiguration
Parameter des Videostreams
FPGA-Konfiguration
Streaming starten
Die Bilderfassung erfordert sowohl eine Hardware-Framesynchronisierung als auch eine Streamsteuerung.1
Framesynchronisierungssignal bereitstellen
Konfigurieren Sie die Framesynchronisierung zwischen MAX96717 und dem ausgewählten Deserializer gemäß den Hardwarehandbüchern. MFP0 des MAX96717 kann als GPIO-Triggerausgang konfiguriert werden.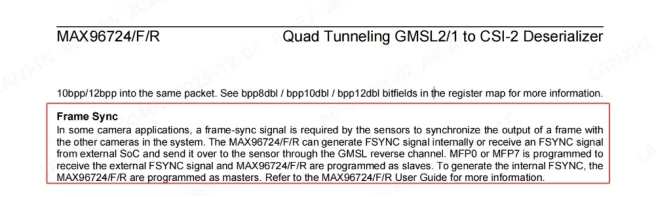
2
Befehl zum Starten des Streams senden
Schreiben Sie In diesem Beispiel ist
1 in das FPGA-Register 0x2000, um das Streaming zu starten, oder 0, um es zu stoppen.0x11 die FPGA-I²C-Adresse.