
Laden Sie die vollständigen Produktmaterialien im Download-Center herunter.
Produktüberblick
Die S11 ist eine Solid-State-dToF-RGB-D-Kamera für mobile Roboter. Sie ist in Ethernet- und USB-Versionen erhältlich; ein MIPI-Modul kann auf Anfrage geliefert werden. Die Kamera gibt Tiefen-, RGB- und IR-Amplitudendaten synchron aus und unterstützt Hindernisvermeidung, räumliche Wahrnehmung und Kartierung. Der typische Außenbereich beträgt 0,1–5 m bei 10–90 % Reflexionsgrad; die maximale Reichweite im Innenbereich beträgt 10 m. Das MIPI-Modul verwendet dieselbe Tiefentechnologie wie die Standardversionen, verfügt jedoch über andere Schnittstellen, Abmessungen und Stromversorgungsanforderungen.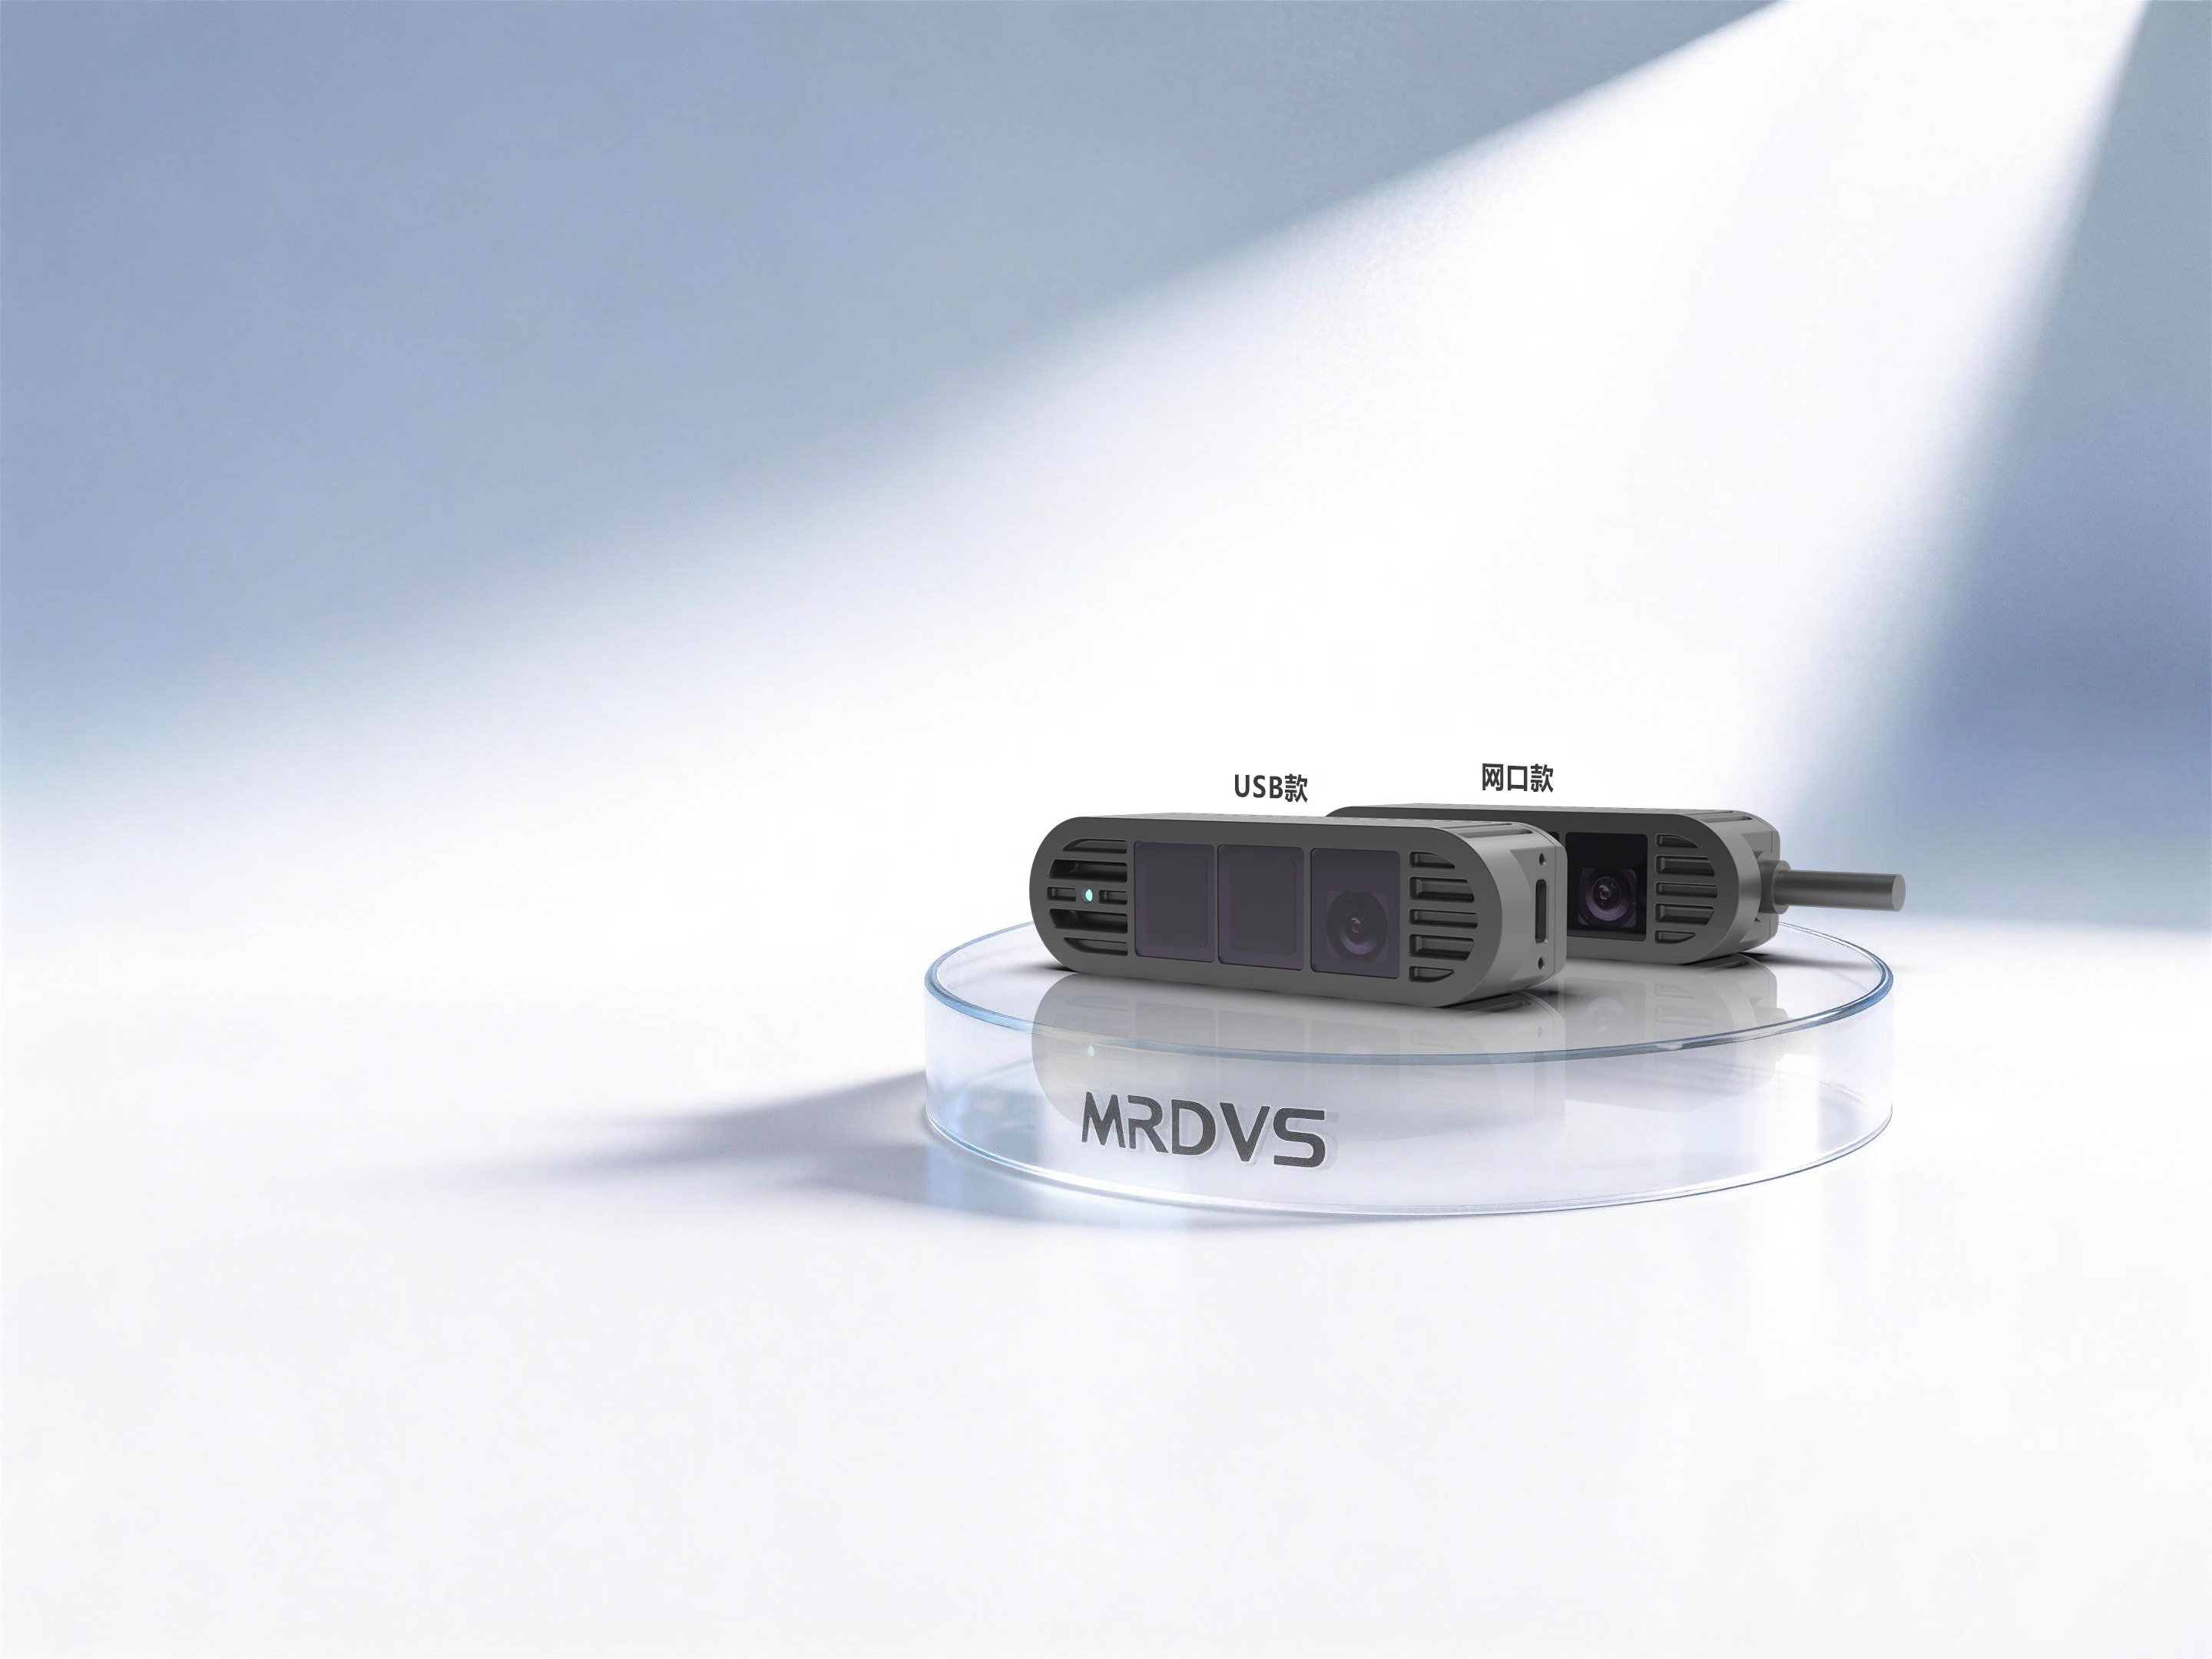
Funktionen und Anwendungen
- dToF-Tiefenerfassung für die 3D-Datenerfassung im Innen- und Außenbereich.
- Synchronisierte Ausgabe von Tiefen-, RGB- und IR-Amplitudendaten; Ethernet- und USB-Versionen unterstützen die RGB-D-Ausrichtung.
- Kompaktes Solid-State-Design: etwa 130 g bei Ethernet und 90 g bei USB.
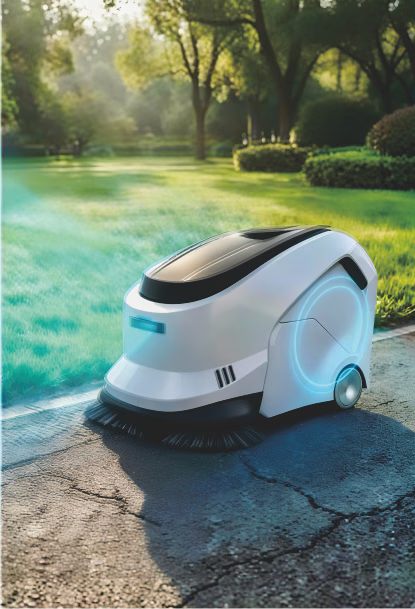
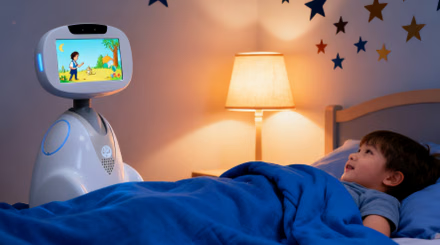
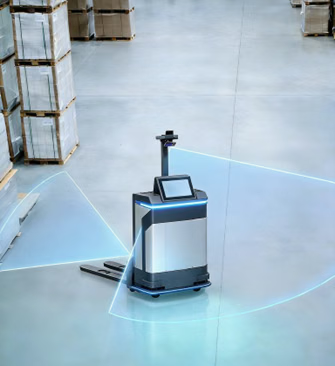
- Geeignet für Reinigungsroboter, AGVs/AMRs, Serviceroboter, Begleitroboter und Spezialroboter.
Spezifikationen
Mechanisches Design und Einsatz
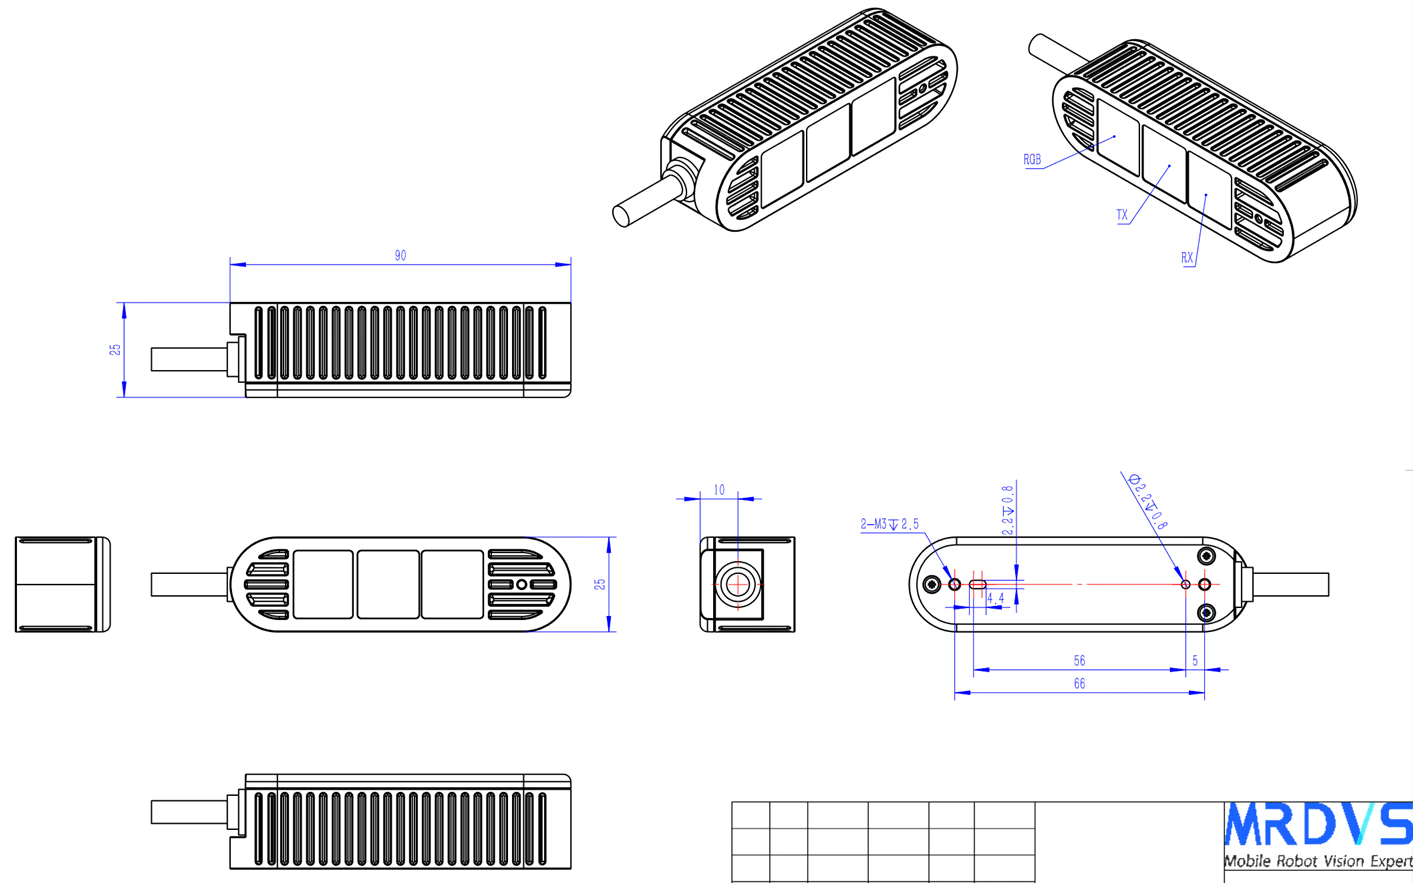
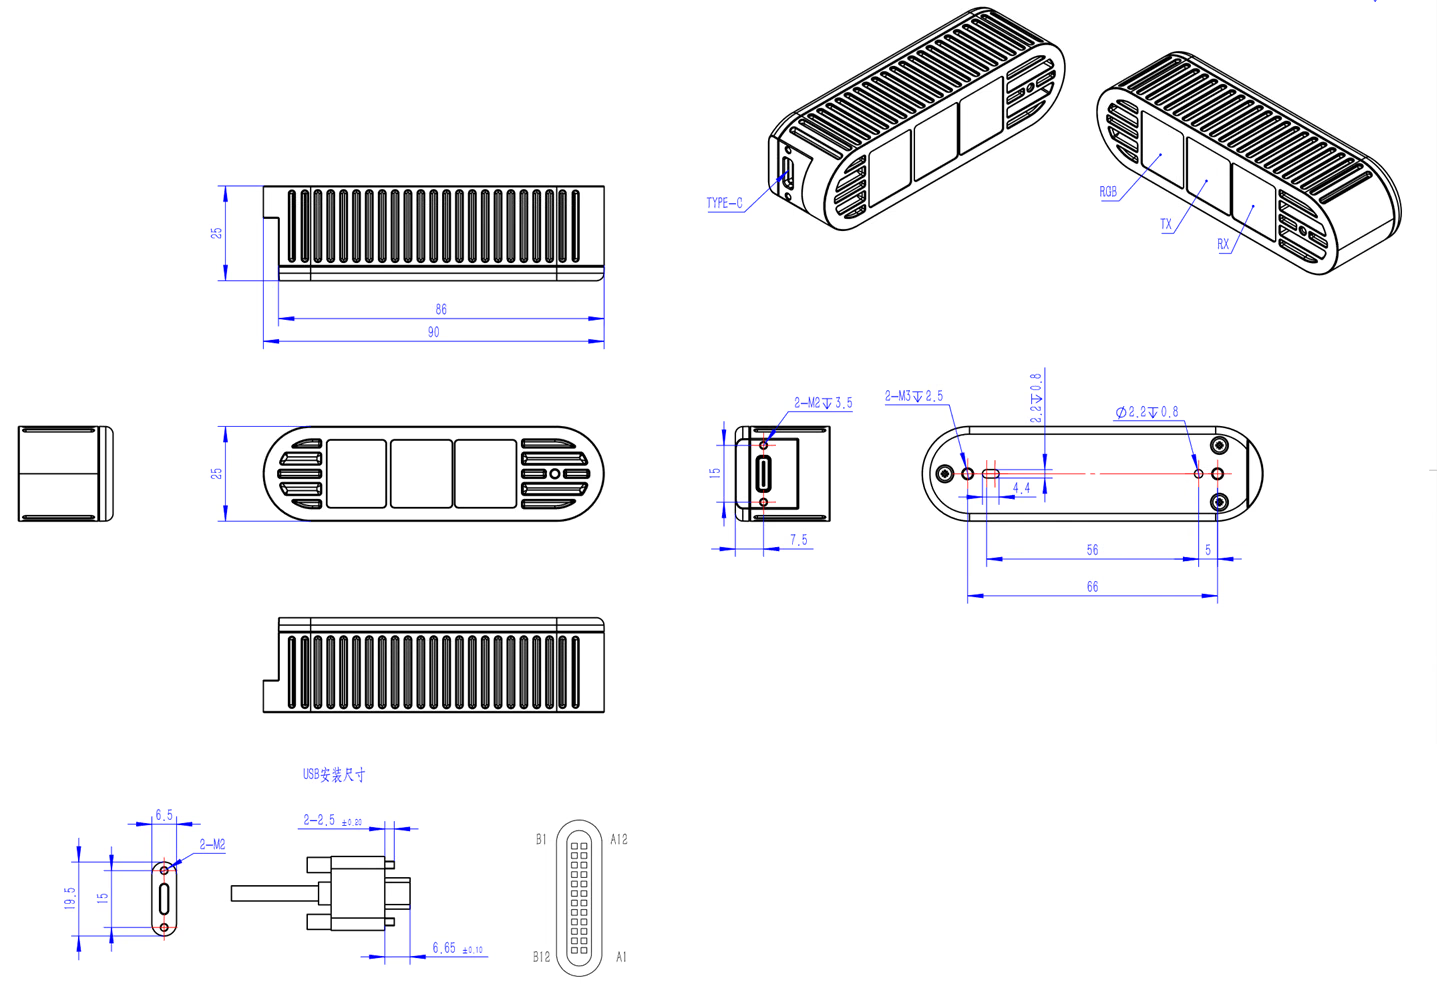
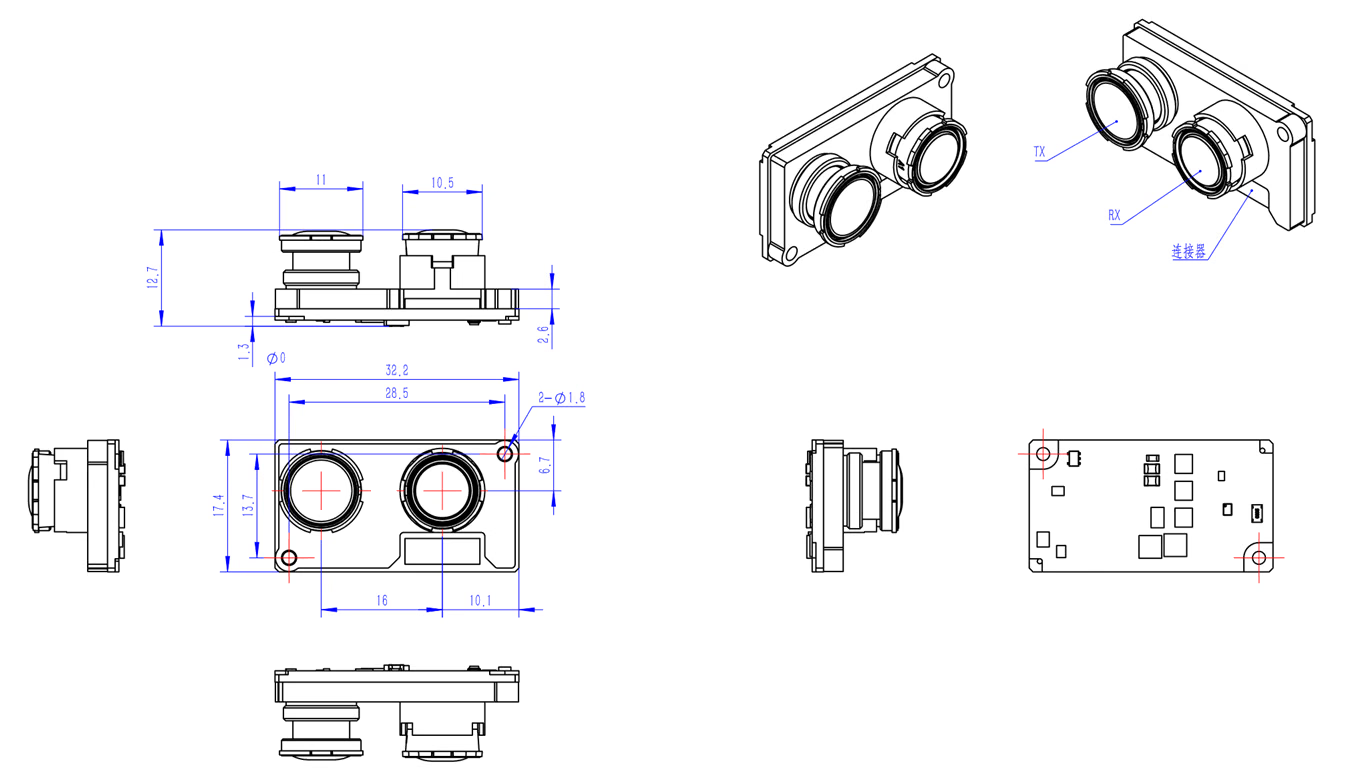
Produktaufbau und Abmessungen
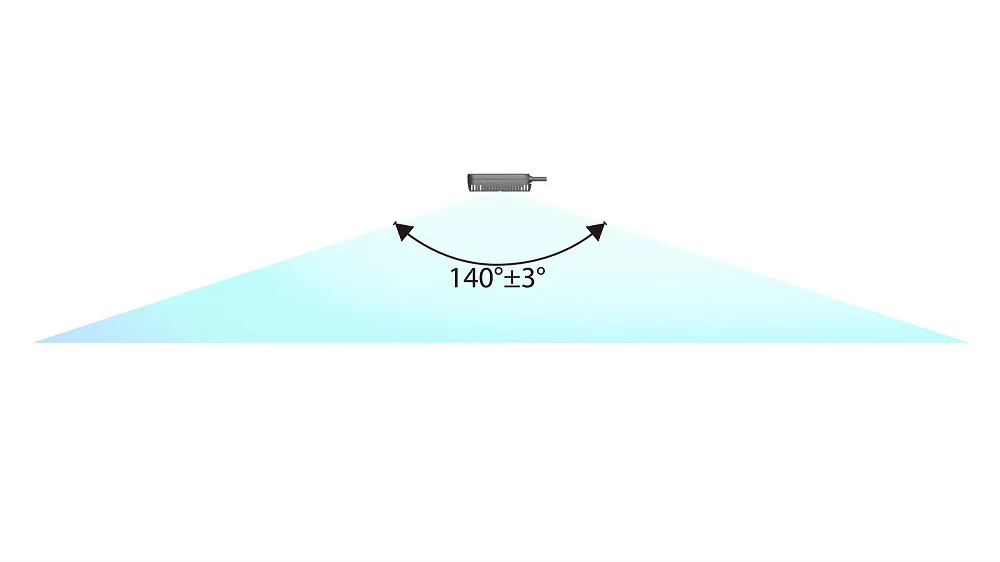
Erfassungsbereich
Installationsanforderungen
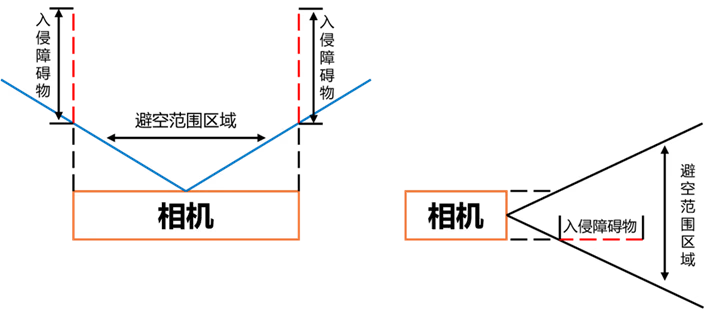
- Vermeiden Sie Rahmen, Rippen oder Öffnungen, die zu klein sind und das Sichtfeld beschneiden.
- Vermeiden Sie die Installation in der Nähe von Spiegeln, glänzendem Metall oder engen reflektierenden Hohlräumen, um Reflexionen und Mehrwegeffekte im Nahbereich zu reduzieren.
- Wenn ein Schutzfenster erforderlich ist, validieren Sie nach der Installation dessen Transmission, Sauberkeit und Entfernungsmessleistung.
- Vermeiden Sie ein zu starkes Anziehen der Halterung und sorgen Sie in geschlossenen Räumen für einen Wärmeableitungspfad.
Umgebung und Zuverlässigkeit
Erste Verbindung
1
Gerät anschließen
Versorgen Sie die Ethernet-Version mit 24 VDC / 2 A und verbinden Sie sie über ein Cat-6-Ethernetkabel oder ein besseres Kabel mit dem Computer. Eine langsam blinkende blaue Anzeige signalisiert eine normale Stromversorgung.
2
Netzwerk konfigurieren
Die werkseitige Standard-IP-Adresse der Ethernet-Version ist
192.168.100.82. Stellen Sie den Computer auf dasselbe Subnetz ein und vergewissern Sie sich, dass die Firewall die Gerätekommunikation nicht blockiert.3
Stream prüfen
Öffnen Sie die Kamera in der Host-Anwendung und prüfen Sie, dass das Bild klar und frei von Artefakten oder Ruckeln ist. Konfigurieren Sie bei Bedarf Bild- und Algorithmusparameter.
LxCameraViewer-Oberfläche
Die Host-Anwendung zeigt Tiefen-, IR-Amplituden-, Punktwolken- und RGB-Bilder an und konfiguriert grundlegende Kamera- und Algorithmusparameter.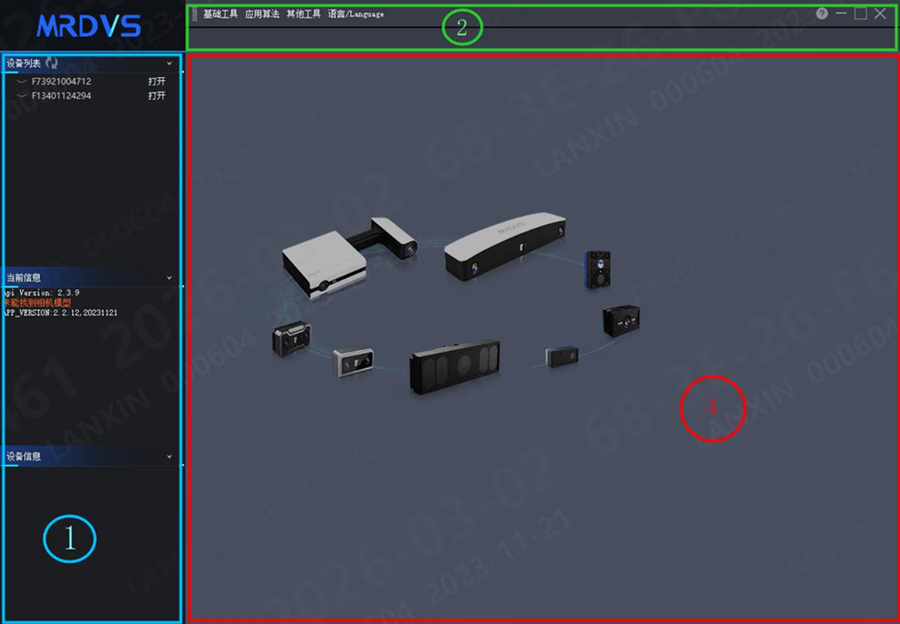
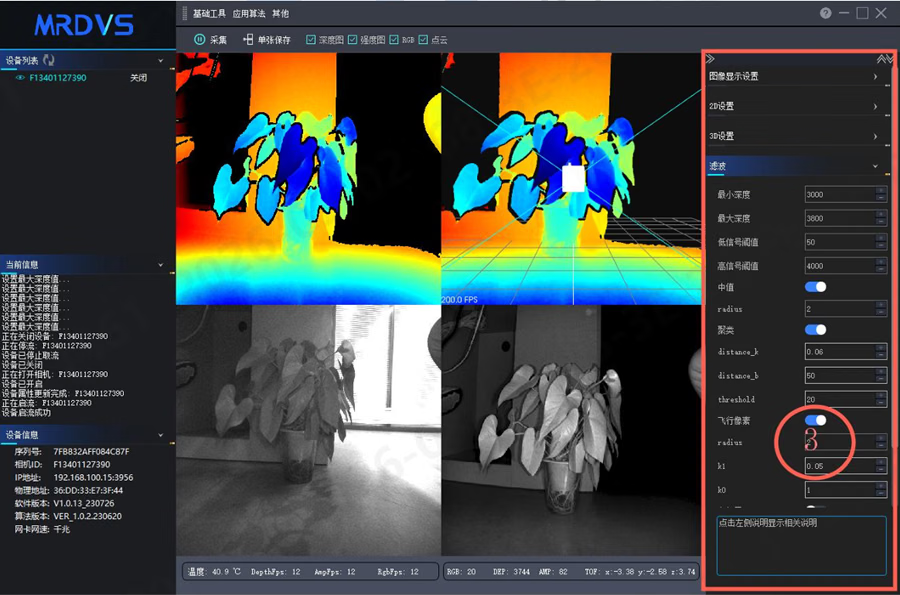
- Wählen Sie eine Kamera in der Geräteliste aus und klicken Sie auf Open oder Close.
- Verwenden Sie Capture, um das Streaming zu starten oder zu stoppen, und Save frame, um aktive Streams zu speichern.
- Wählen Sie Depth, Intensity, RGB oder Point cloud, um die angezeigten Daten auszuwählen.
Fehlerbehebung und Sicherheit
Fallstudien
Fallstudie: autonomer Gabelstapler
Sehen Sie eine 3D-Wahrnehmungsanwendung für autonome Gabelstapler.
Fallstudie: AMR mit Unterfahrbereich
Sehen Sie eine Anwendung zur Vermeidung niedriger Hindernisse.
Fallstudie: humanoider Roboter auf Rädern
Sehen Sie eine Anwendung zur 3D-Hindernisvermeidung für humanoide Roboter auf Rädern.