
Laden Sie die vollständigen Produktmaterialien im Download-Center herunter.
Produktüberblick
Die S10-Serie besteht aus industriellen dToF-RGB-D-Kameras, einschließlich der Versionen S10, S10 Pro und Lite. Die Kameras synchronisieren RGB- und Tiefendaten und können Tiefenkarten, IR-Amplitudenbilder, RGB-Bilder, Punktwolken und Ergebnisse der Hindernisvermeidung ausgeben. Die Standardversion S10 misst von 0,3–8 m und die S10 Pro von 0,3–17 m. Unterstützte Modelle bieten Ethernet, zwei digitale Eingänge und zwei digitale Ausgänge. Sie können bis zu vier Hindernisvermeidungszonen konfigurieren und Stopp-, Verlangsamungs- oder Sicherheitszustandssignale ausgeben.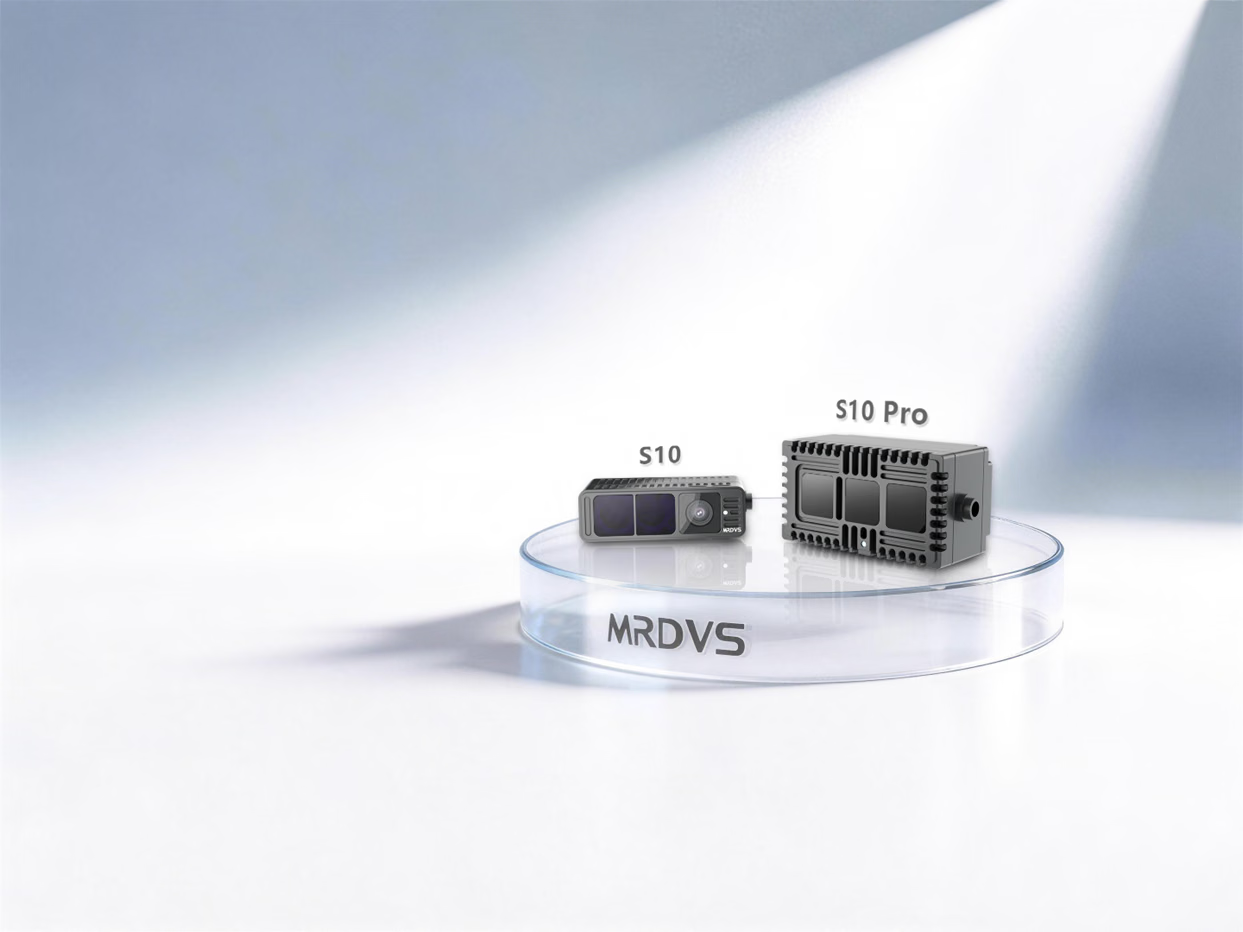
Funktionen
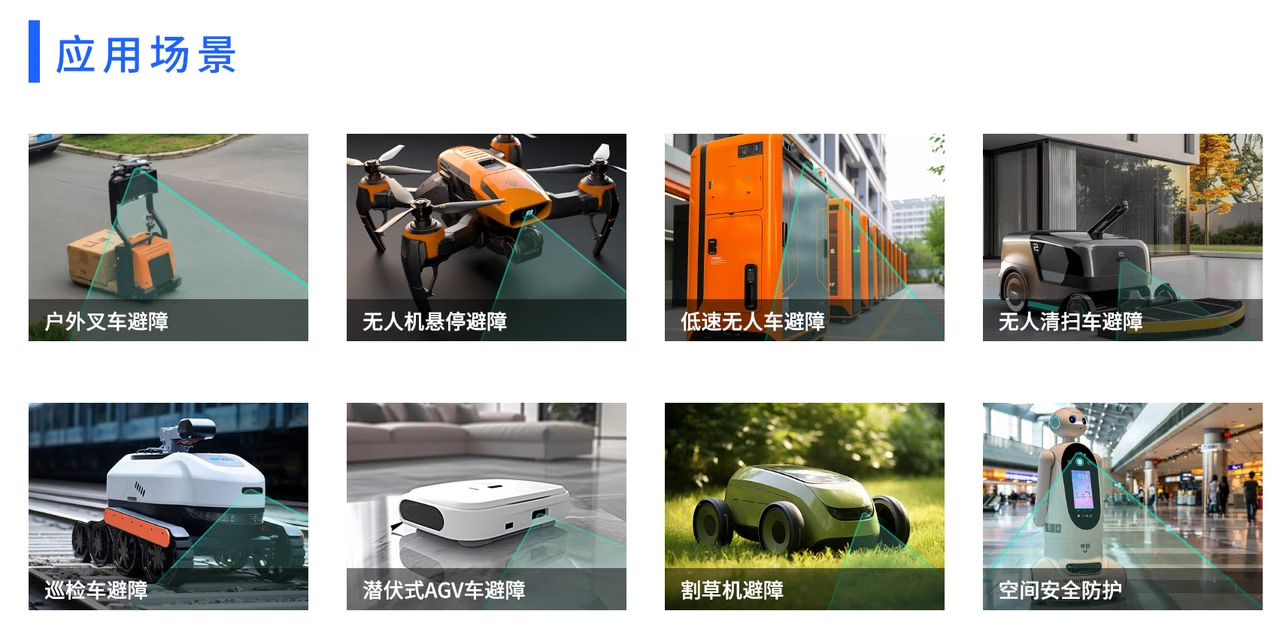
- dToF-Wahrnehmung im mittleren und großen Entfernungsbereich: Geeignet für mobile Anwendungen im Innen- und Außenbereich, etwa autonome Fahrzeuge, autonome Gabelstapler und Drohnen.
- Synchronisierte multimodale Ausgabe: Stellt Tiefen-, RGB-, IR-Amplituden- und Punktwolkendaten bereit. Die Lite-Version stellt keine RGB-Daten bereit.
- On-Device-Hindernisvermeidung: Empfangen Sie Punktwolken über Ethernet oder verwenden Sie den integrierten Algorithmus, um Steuersignale über I/O auszugeben.
- Betrieb mehrerer Kameras und Leistung bei hellem Licht: Mehrere Kameras können zusammenarbeiten. Bei einer Umgebung mit 100 kLux und einem Ziel mit 90 % Reflexionsgrad erreicht die S10 8 m und die S10 Pro 17 m.
Zugriff auf Punktwolken
Empfangen Sie Kameradaten über Ethernet und führen Sie sie in Ihr Wahrnehmungs- oder Steuerungssystem zusammen.
On-Device-Hindernisvermeidung
Konfigurieren Sie Hindernisvermeidungszonen und geben Sie Verlangsamungs-, Stopp- oder Sicherheitszustandssignale über I/O aus.
Spezifikationen
1 Wenden Sie sich für die GMSL-Version an MRDVS.
2 Die 120°-Version S10 Lite stellt ein I/O-Kabel bereit. Verwenden Sie für die endgültigen Produktabmessungen das 3D-Modell.
2 Die 120°-Version S10 Lite stellt ein I/O-Kabel bereit. Verwenden Sie für die endgültigen Produktabmessungen das 3D-Modell.
Schnittstellen und Komponenten
Kameraanschlüsse
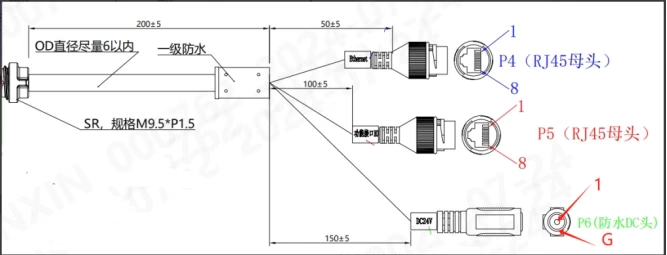
Die Kamera stellt Schnittstellen für Stromversorgung, Ethernet und Funktionen bereit. Die Funktionsschnittstelle verfügt über kein externes I/O-Kabel, außer bei der 120°-Version S10 Lite.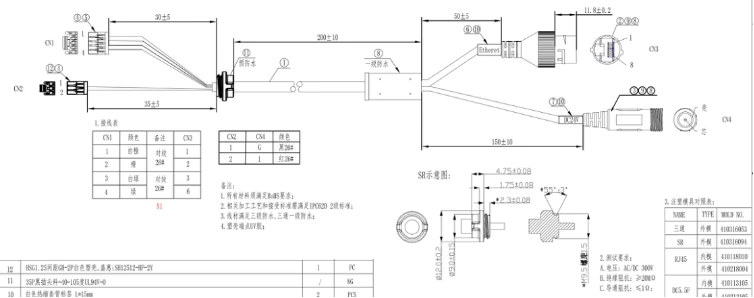
I/O-Signale
Kabelbelegung
Kamerakomponenten
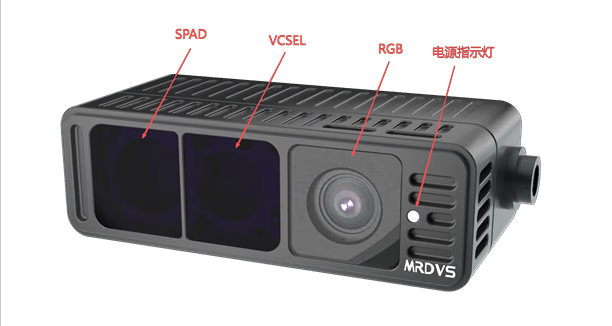
Integration und Installation
Sichtfeld und Abmessungen
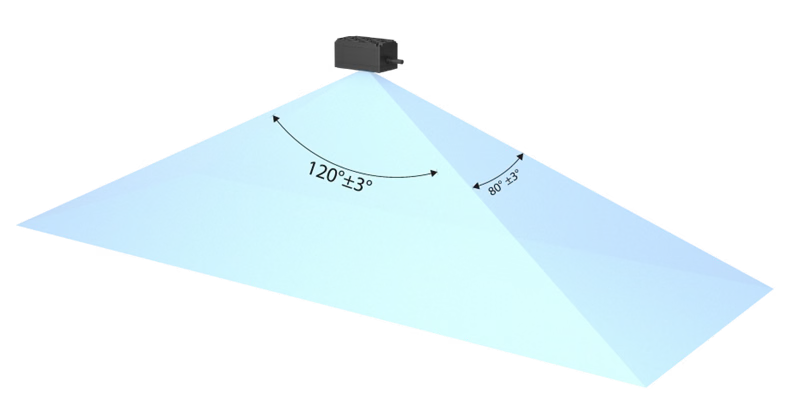
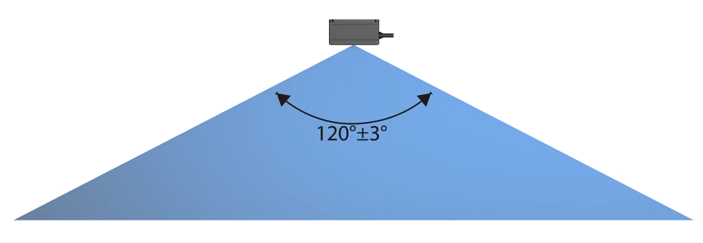
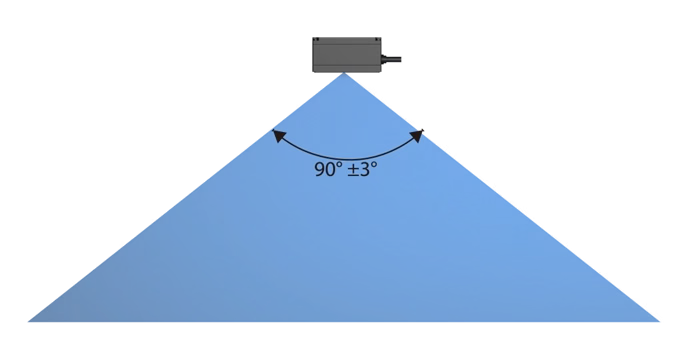
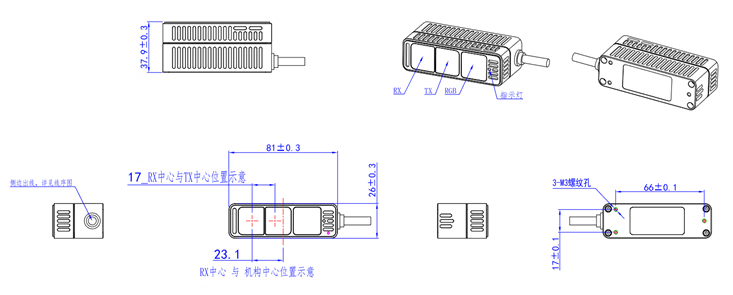
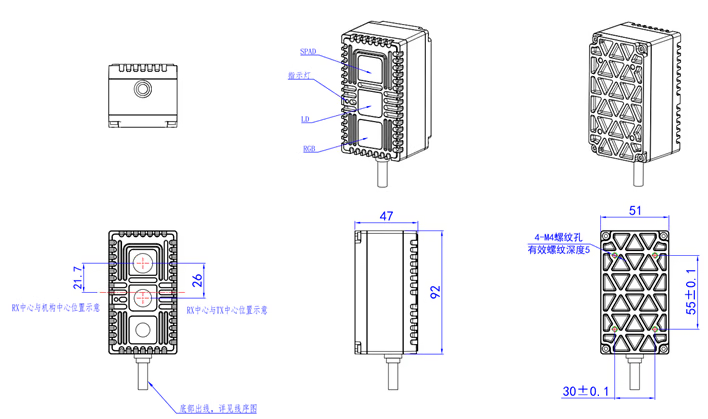
Erforderlicher Freiraum
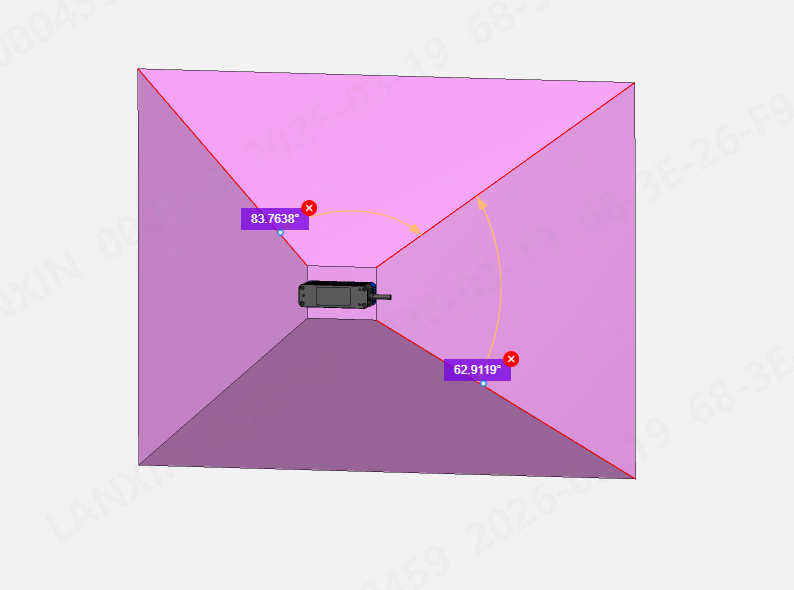
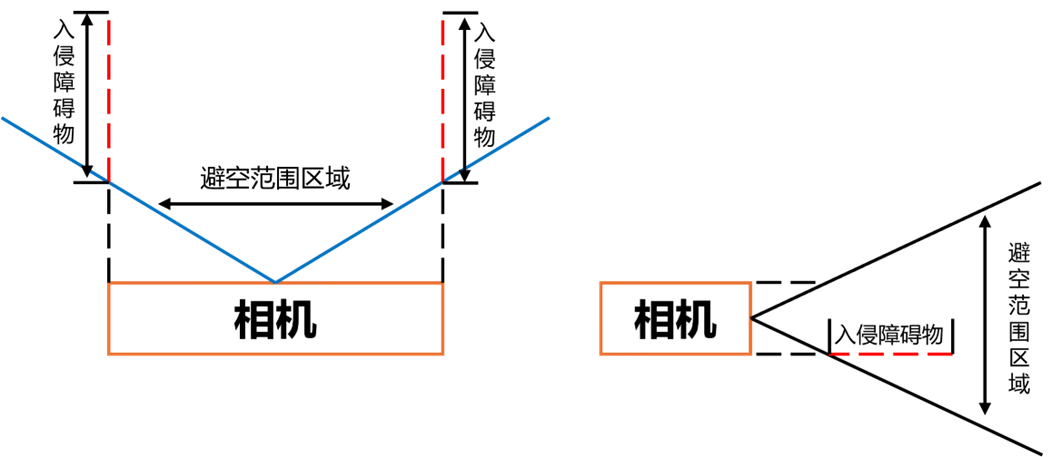
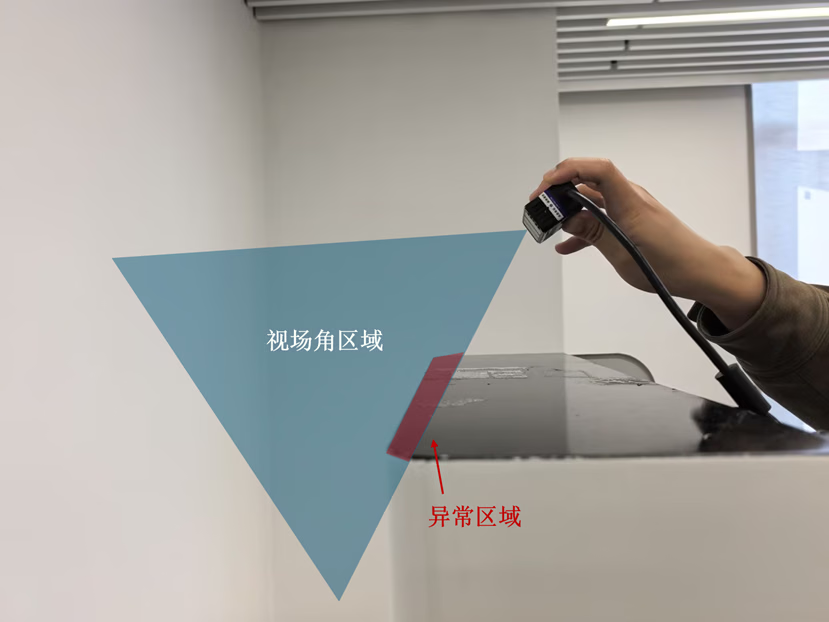
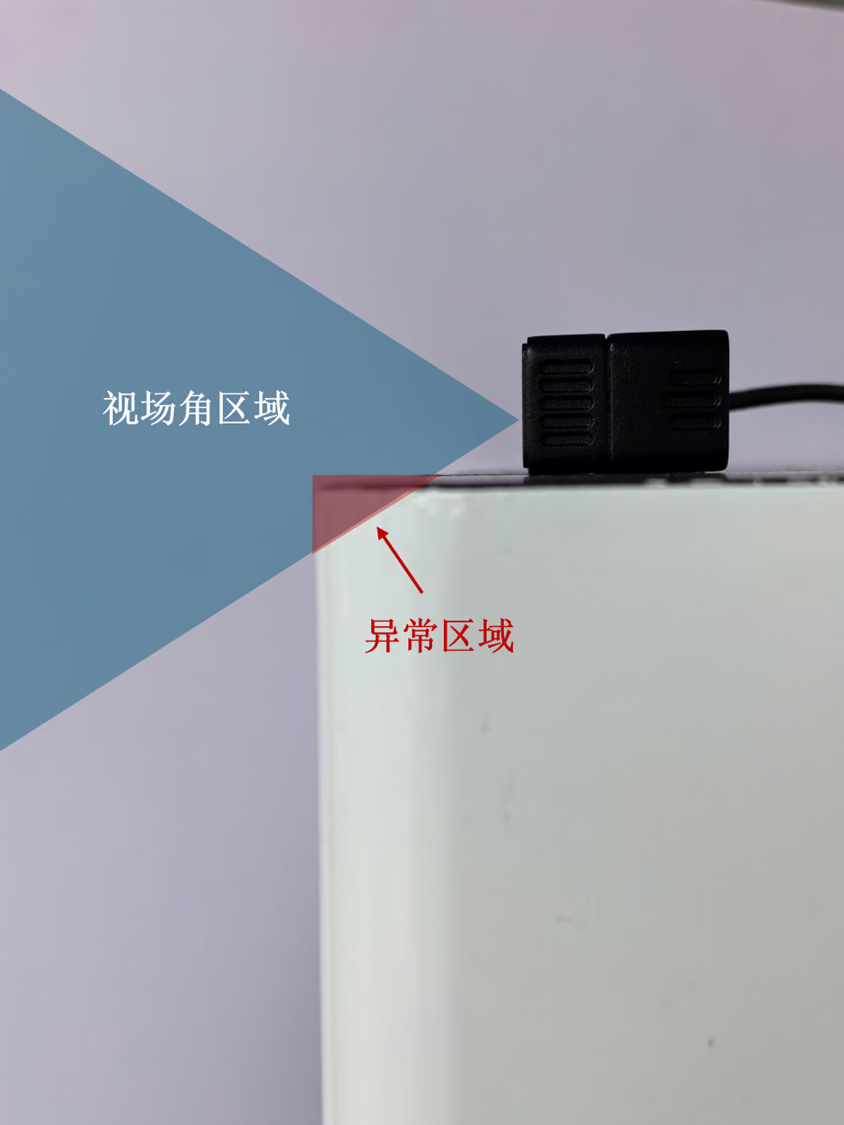
Häufige Installationsstörungen
- Verdeckung des Sichtfelds: Rahmen, Rippen, kleine Öffnungen oder eine außermittige Montage können feste Blindbereiche oder falsche Ziele im Nahbereich erzeugen.
- Reflexionen und Mehrwegeffekte im Nahbereich: Enge Hohlräume, glänzendes Metall oder Spiegel können Entfernungen verzerren oder lokale Sättigung verursachen.
- Probleme mit dem optischen Fenster: Gewöhnliches Glas, Acryl, Schmutz oder Kondenswasser können Artefakte erzeugen, Signale abschwächen oder das Signal-Rausch-Verhältnis verringern. Prüfen Sie Übertragung und Entfernungsmessleistung, bevor Sie ein Fenster hinzufügen.
- Montagebelastung und Wärme: Zu starkes Anziehen kann die optische Achse verschieben. Sorgen Sie bei Installationen in geschlossenen Gehäusen für einen Wärmeableitungspfad, um temperaturbedingte Drift zu vermeiden.
Umgebung und Zuverlässigkeit
Erste Verbindung
1
Stromversorgung und Netzwerk anschließen
Versorgen Sie die Kamera mit 24 VDC und verbinden Sie ihre Kommunikationsschnittstelle über ein Cat-6-Ethernetkabel mit dem Computer. Eine langsam blinkende blaue Anzeige signalisiert eine normale Stromversorgung.
2
Netzwerk konfigurieren
Die werkseitige Standard-IP-Adresse der Kamera ist
192.168.100.82. Stellen Sie den Computer auf dasselbe Subnetz ein und vergewissern Sie sich, dass die Firewall die Kamerakommunikation nicht blockiert.3
Bildausgabe prüfen
Öffnen Sie die Kamera in der Host-Anwendung und vergewissern Sie sich, dass das Bild klar und stabil ist. Konfigurieren Sie bei Bedarf grundlegende Parameter und Anwendungsalgorithmen.
LxCameraViewer-Oberfläche
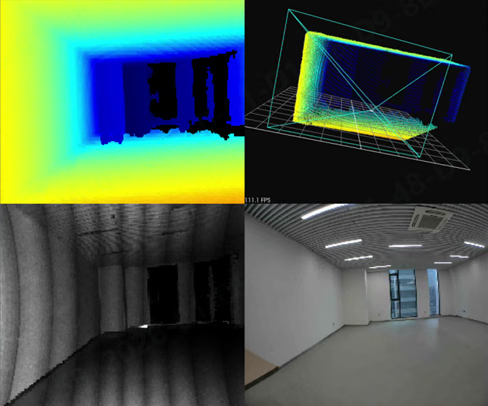
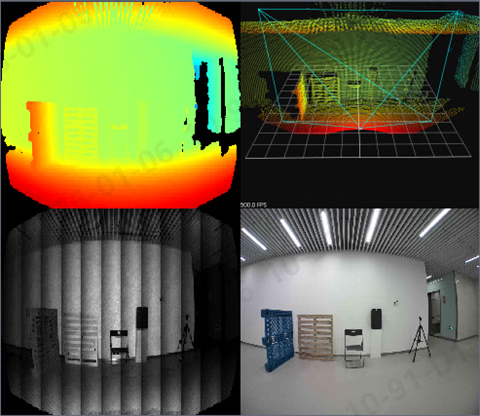
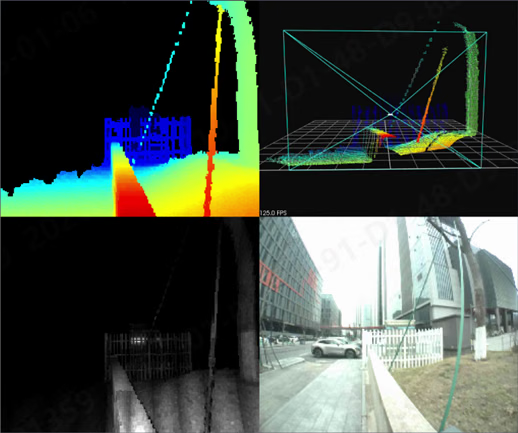
LxCameraViewer zeigt Tiefen-, IR-Amplituden-, Punktwolken- und RGB-Bilder an und liest grundlegende Kamera- und Algorithmusparameter aus oder konfiguriert sie.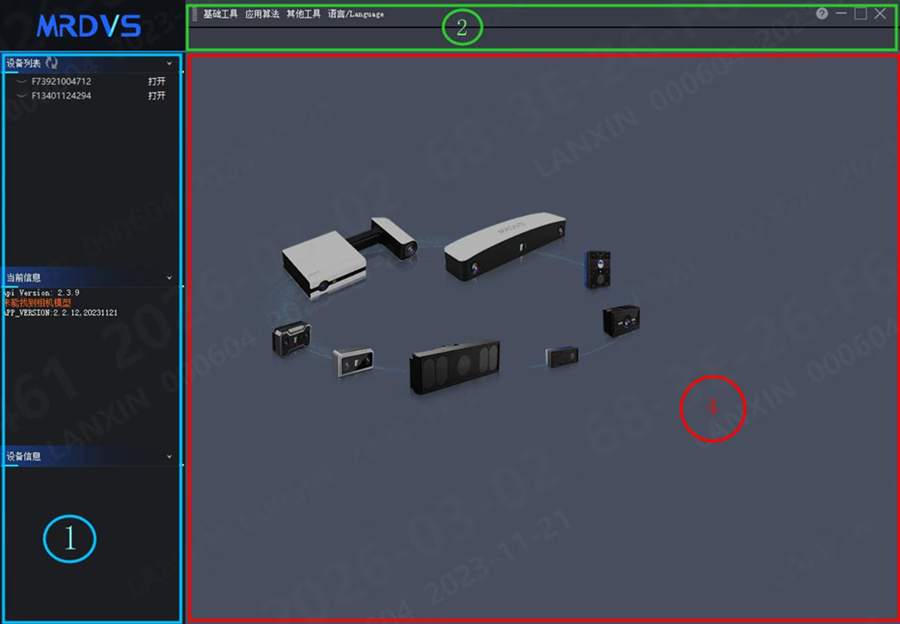
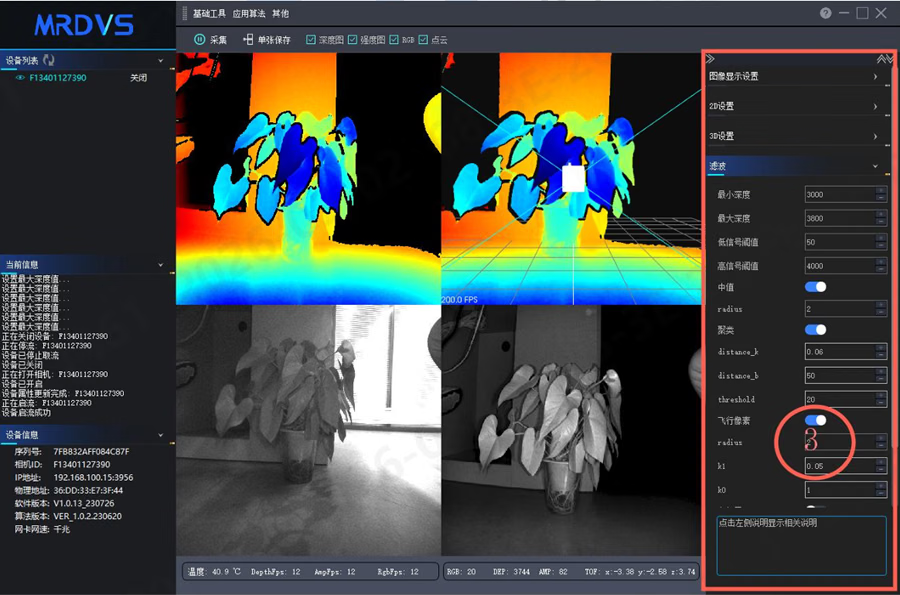
- Wählen Sie ein Gerät in der Liste aus und klicken Sie auf Open oder Close, um die Verbindung zu steuern.
- Verwenden Sie Capture, um das Streaming zu starten oder zu stoppen, und Save frame, um aktive Streams zu speichern.
- Wählen Sie Depth, Intensity, RGB oder Point cloud, um die angezeigten Daten auszuwählen.
- Konfigurieren Sie Gerätefunktionen unter Basic tools, Application algorithms und Other.
Sicherheit und Fehlerbehebung
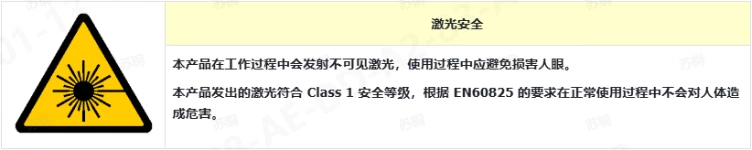
Lasersicherheit
Fehlerbehebung
Anwendungen und Fallstudien
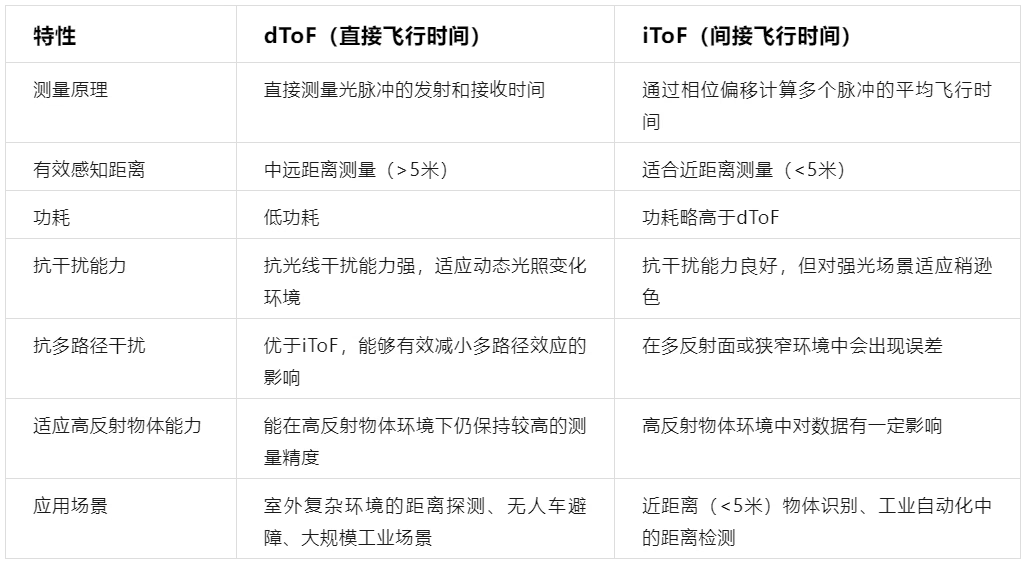
dToF und iToF
dToF eignet sich im Allgemeinen für mittlere und große Entfernungen sowie komplexe Umgebungen; iToF wird häufig für hochpräzise Erkennung im Nahbereich eingesetzt. Wählen Sie die Kamera anhand von Arbeitsabstand, Sichtfeld, Reflexionsgrad und Umgebungslicht aus.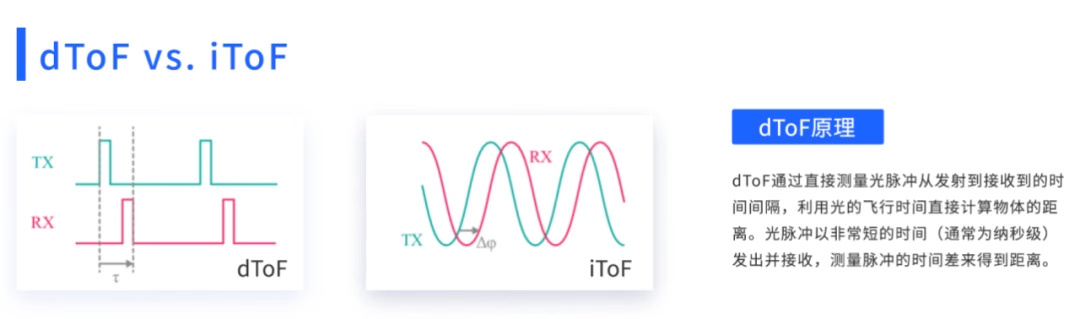
3D-Hindernisvermeidung für mobile Roboter
Sehen Sie sich die 3D-Lösung zur Hindernisvermeidung für mobile Roboter an.
Fallstudie: autonomer Gabelstapler
Sehen Sie eine Fallstudie zum stabilen Betrieb eines autonomen Gabelstaplers.
Fallstudie: AMR mit Unterfahrbereich
Sehen Sie eine Anwendung zur Vermeidung niedriger Hindernisse.
Fallstudie: humanoider Roboter auf Rädern
Sehen Sie eine Anwendung zur 3D-Hindernisvermeidung für humanoide Roboter auf Rädern.