
Descarga la documentación completa del producto desde el Centro de descargas.
Características principales
- Detección de profundidad iToF a corta distancia: genera datos de profundidad dentro de un rango de 0,05–1 m.
- Salida RGB-D sincronizada: proporciona mapas de profundidad, imágenes RGB y nubes de puntos con alineación RGB.
- Rendimiento con poca luz: la iluminación activa permite trabajar con objetivos con poca iluminación o textura limitada.
- Transmisión GMSL2: proporciona un enlace de datos de larga distancia y resistente a interferencias para la integración del sistema.
Especificaciones
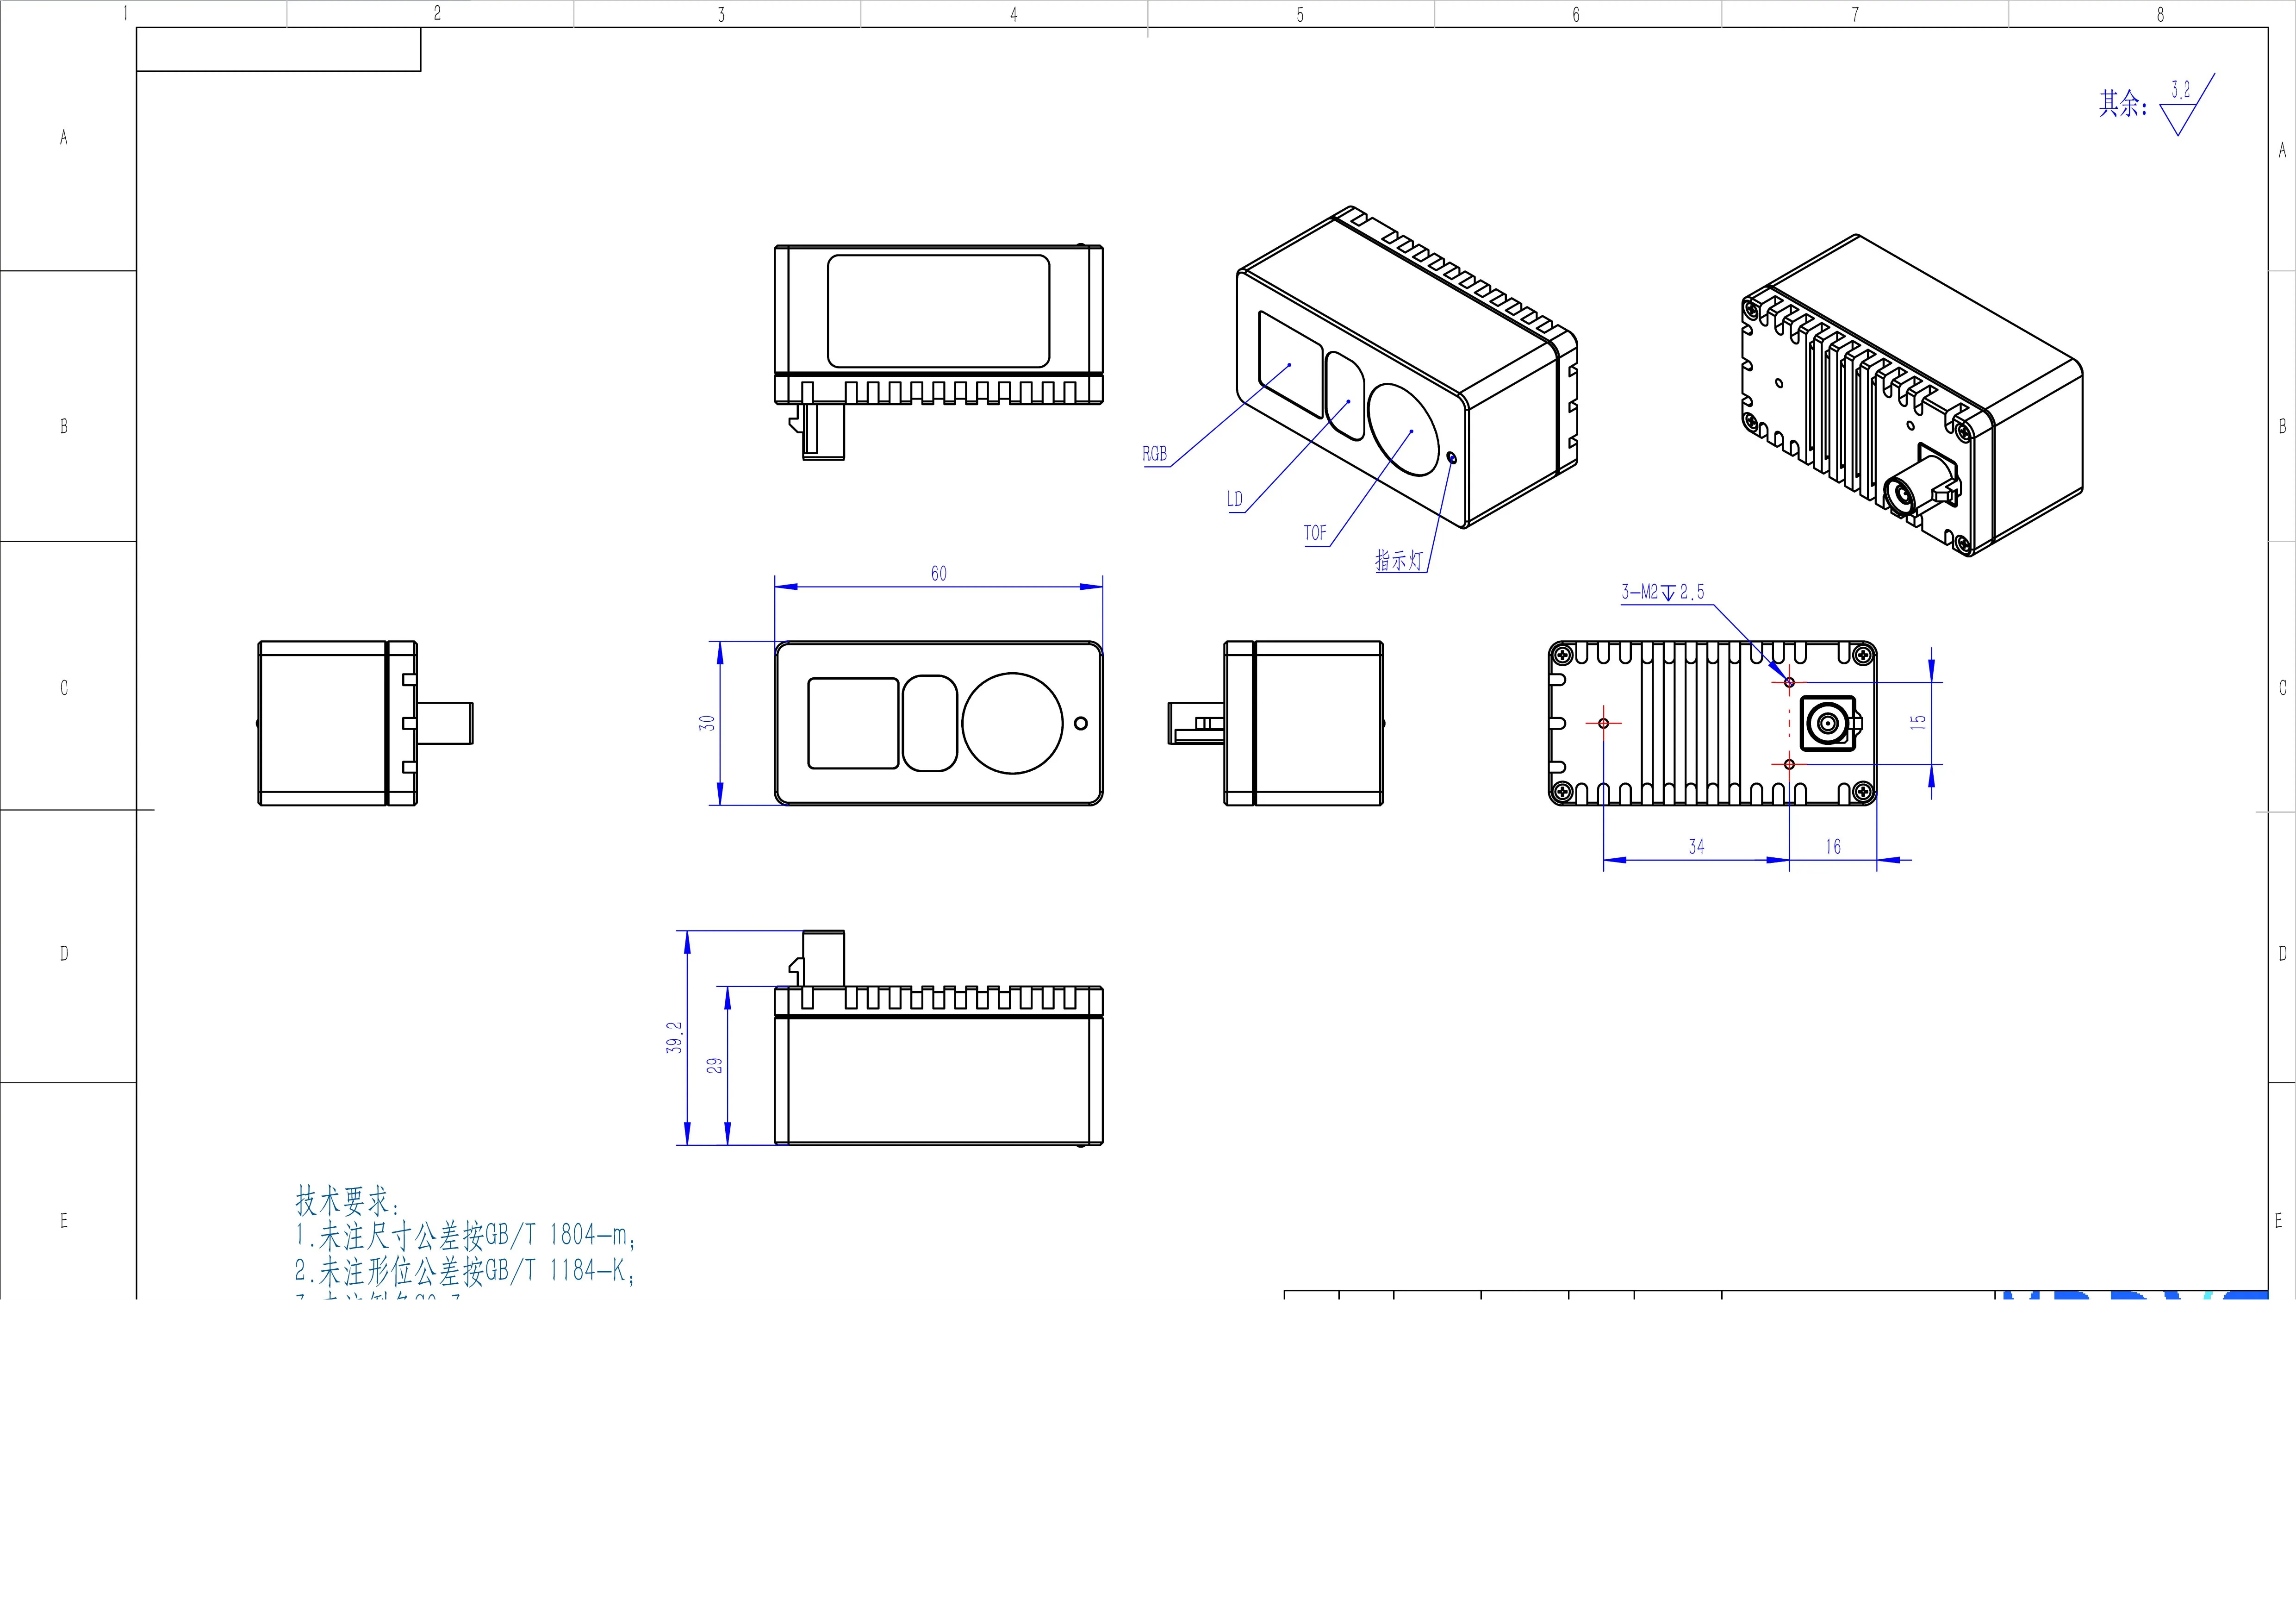
Dimensiones del producto
Interfaz GMSL2
Configuración del serializer
Parámetros del flujo de vídeo
Configuración de FPGA
Iniciar la transmisión
La captura de imágenes requiere tanto la sincronización de fotogramas por hardware como el control del flujo.1
Proporcionar una señal de sincronización de fotogramas
Configura la sincronización de fotogramas entre MAX96717 y el deserializer seleccionado según los manuales de hardware. MFP0 de MAX96717 se puede configurar como salida de disparo GPIO.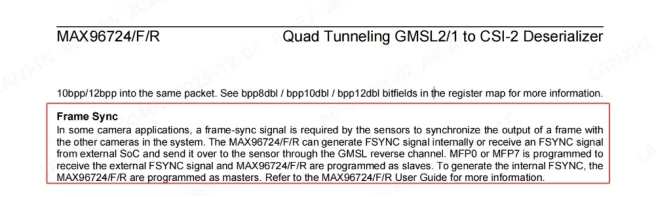
2
Enviar el comando de inicio del flujo
Escribe En este ejemplo,
1 en el registro FPGA 0x2000 para iniciar la transmisión, o escribe 0 para detenerla.0x11 es la dirección I²C de FPGA.