
Descarga los materiales completos del producto desde el Centro de descargas.
Descripción general del producto
La S11 es una cámara RGB-D dToF de estado sólido para robots móviles. Hay versiones Ethernet y USB disponibles, y se puede suministrar un módulo MIPI bajo pedido. La cámara emite de forma síncrona datos de profundidad, RGB y amplitud IR para la evitación de obstáculos, la percepción espacial y el mapeo. El alcance exterior habitual es de 0.1–5 m con una reflectividad del 10 %–90 %; el alcance interior máximo es de 10 m. El módulo MIPI utiliza la misma tecnología de profundidad que las versiones estándar, pero tiene interfaces, dimensiones y requisitos de alimentación diferentes.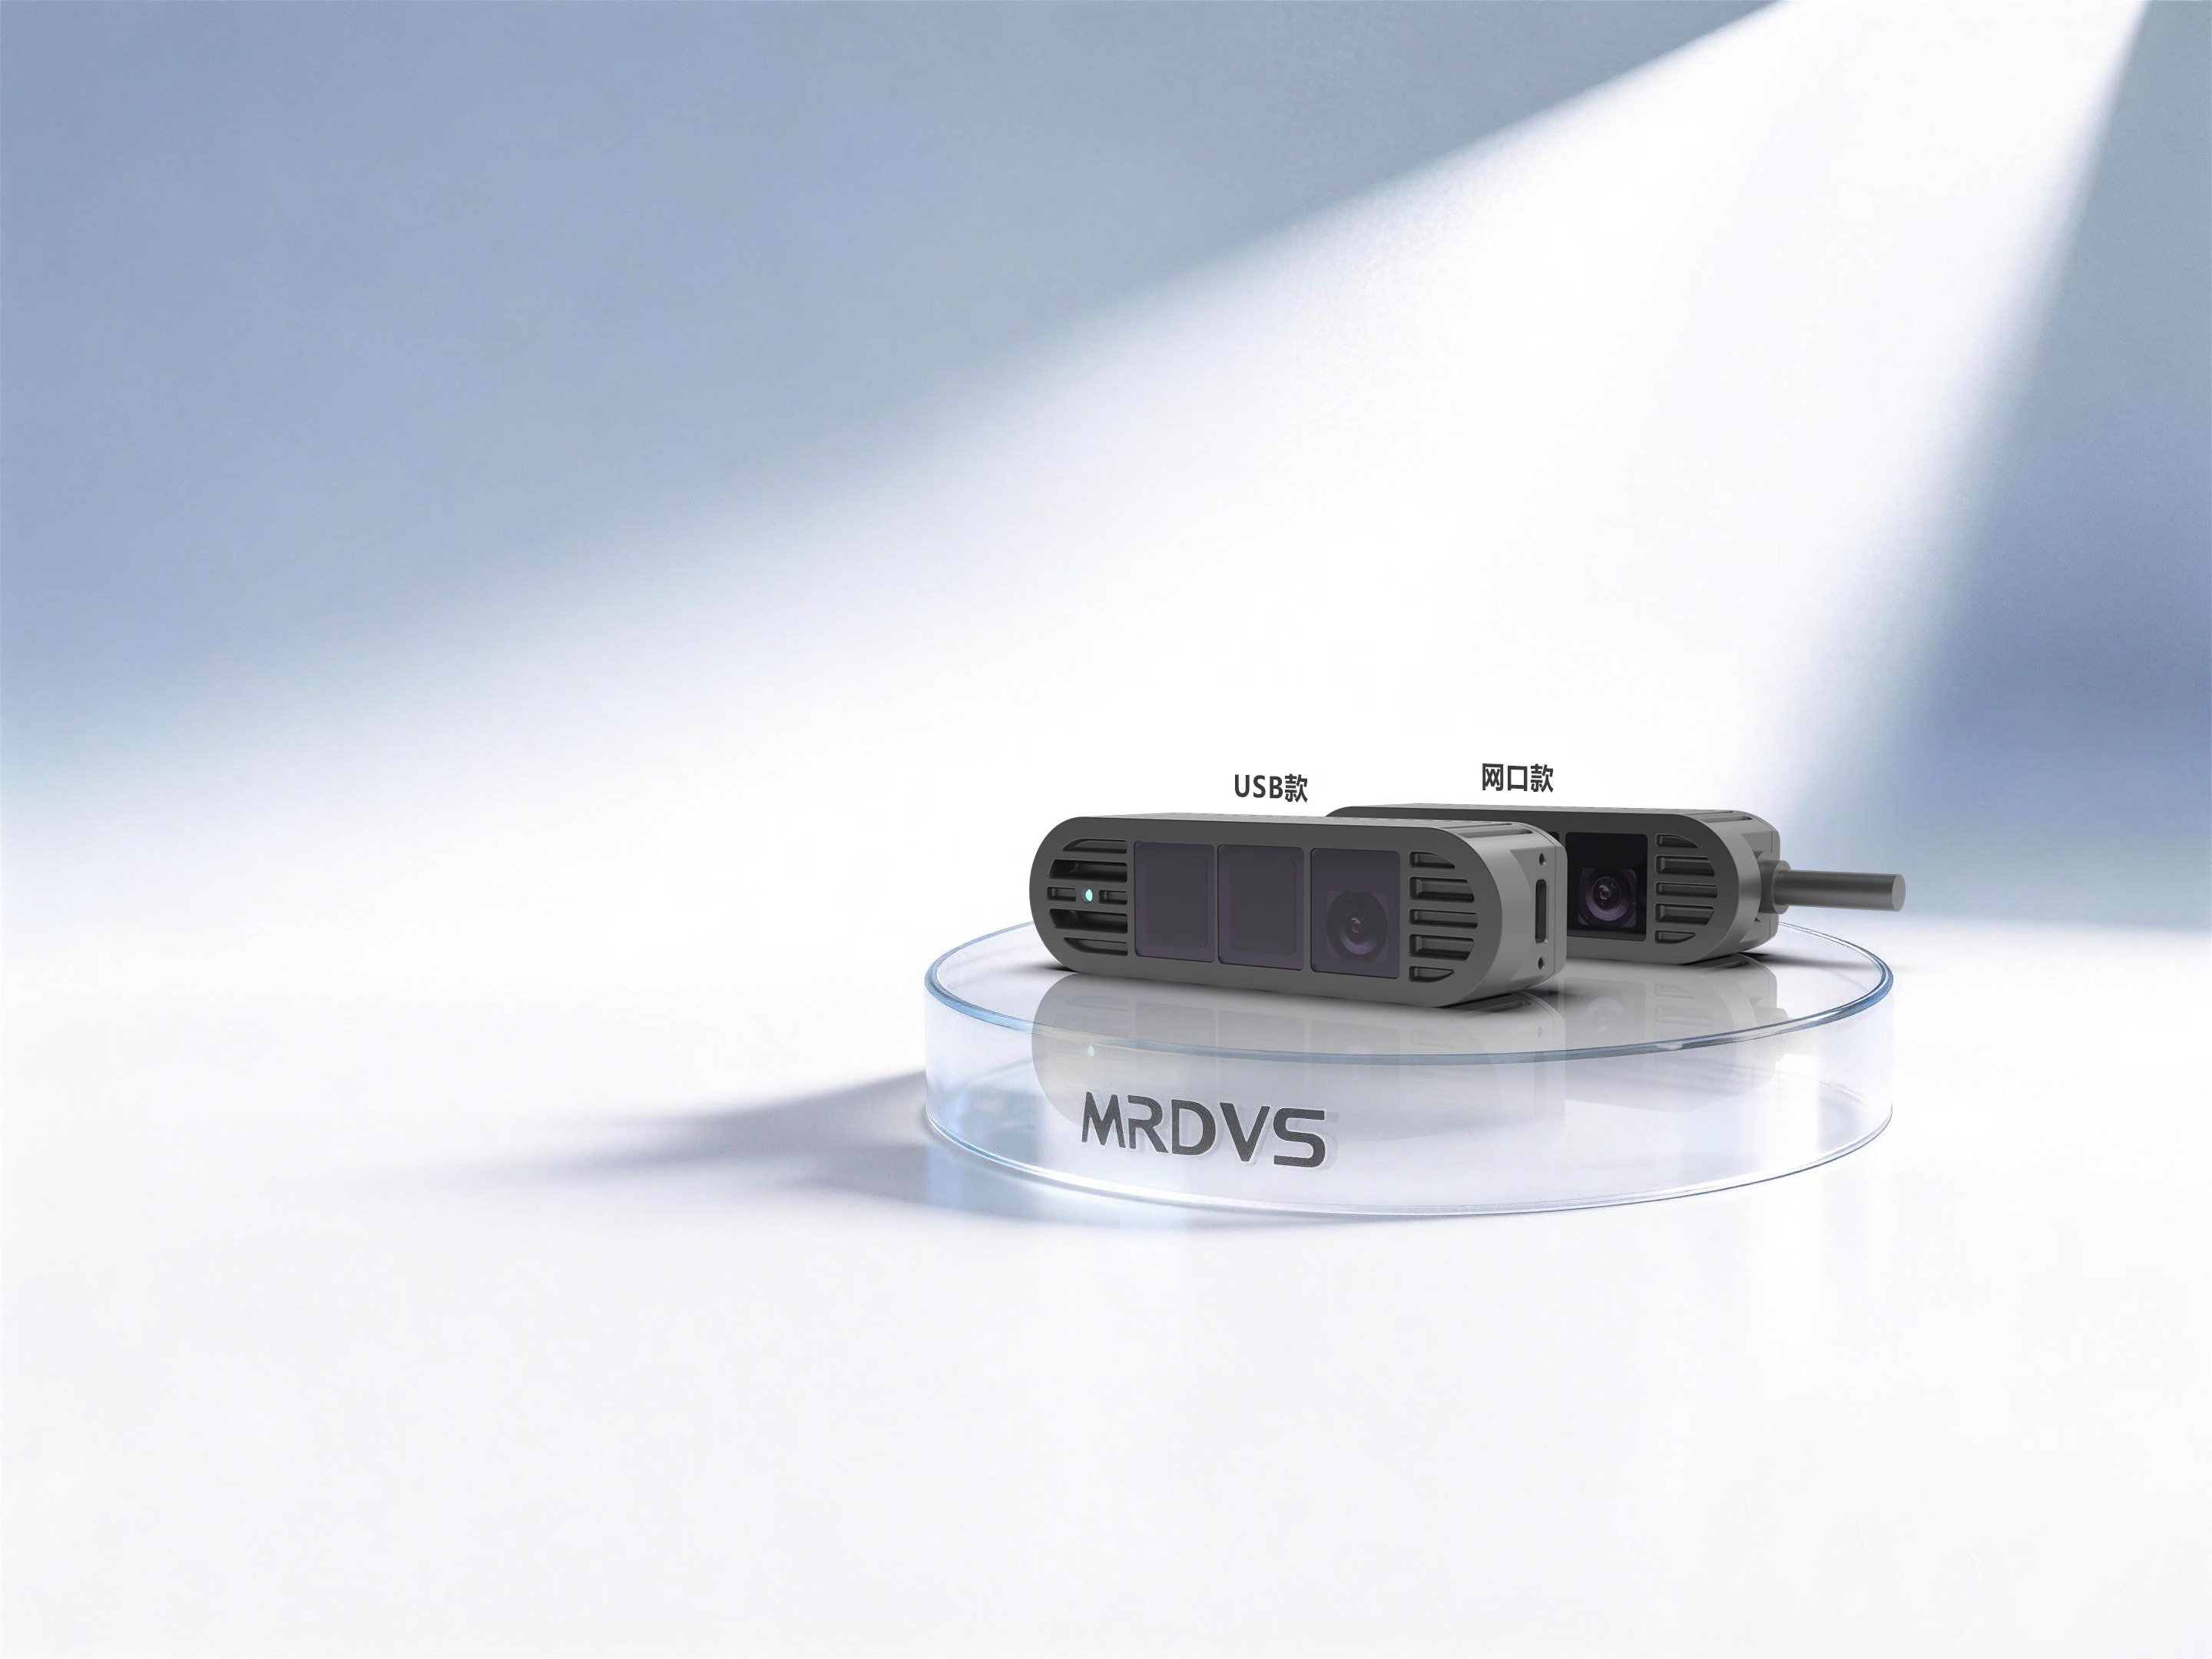
Características y aplicaciones
- Detección de profundidad dToF para la captura de datos 3D en interiores y exteriores.
- Salida sincronizada de profundidad, RGB y amplitud IR; las versiones Ethernet y USB admiten alineación RGB-D.
- Diseño compacto de estado sólido: aproximadamente 130 g para Ethernet y 90 g para USB.
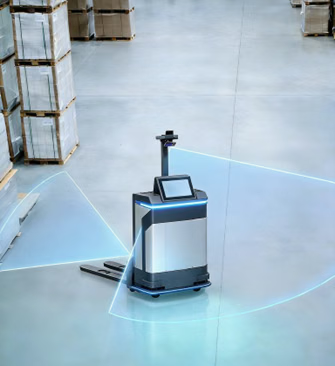
- Adecuada para robots de limpieza, AGV/AMR, robots de servicio, robots de compañía y robots especiales.
Especificaciones
Diseño mecánico y despliegue
Estructura y dimensiones del producto
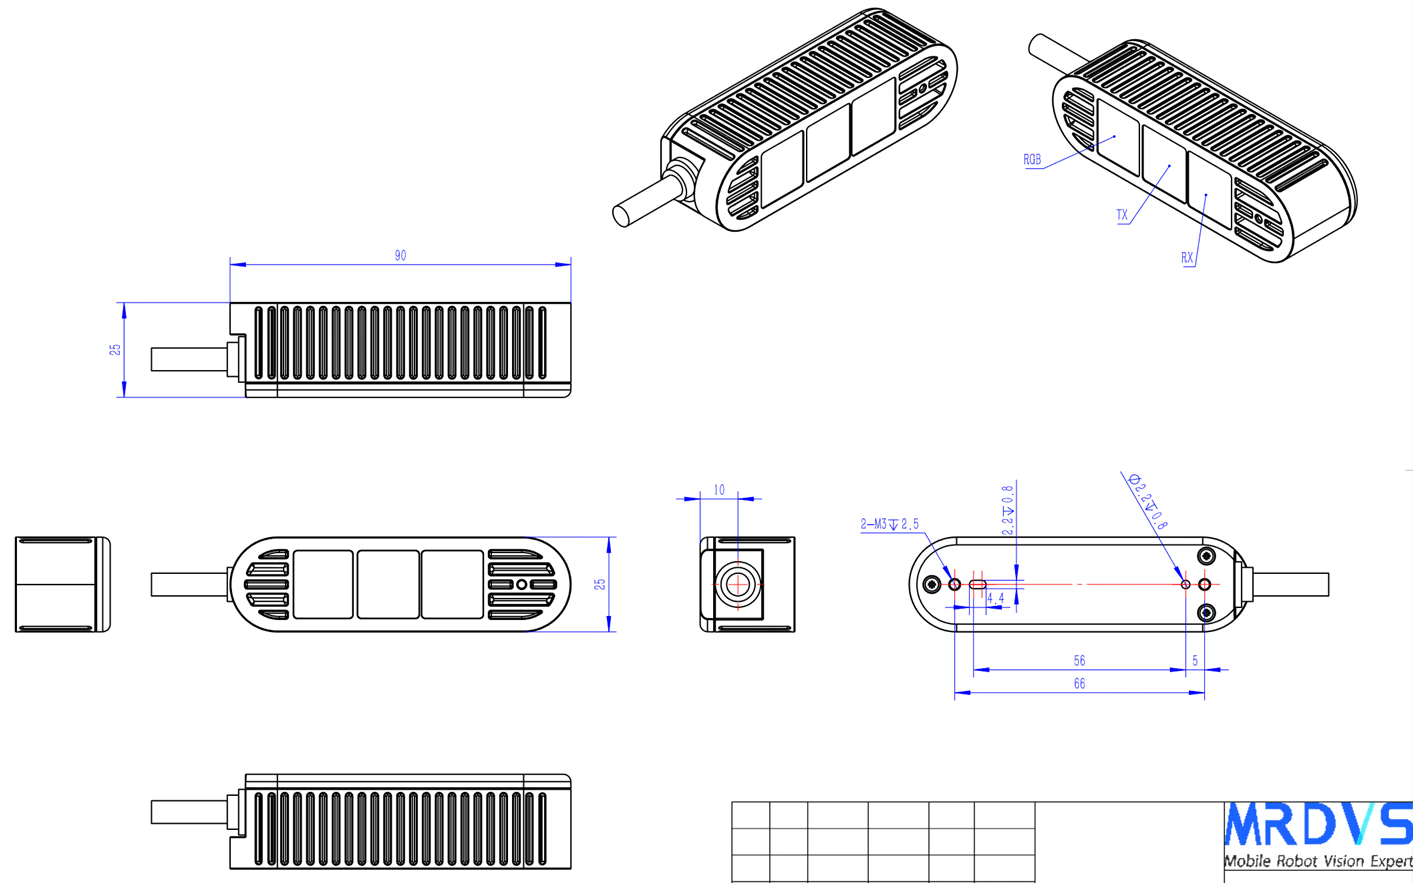
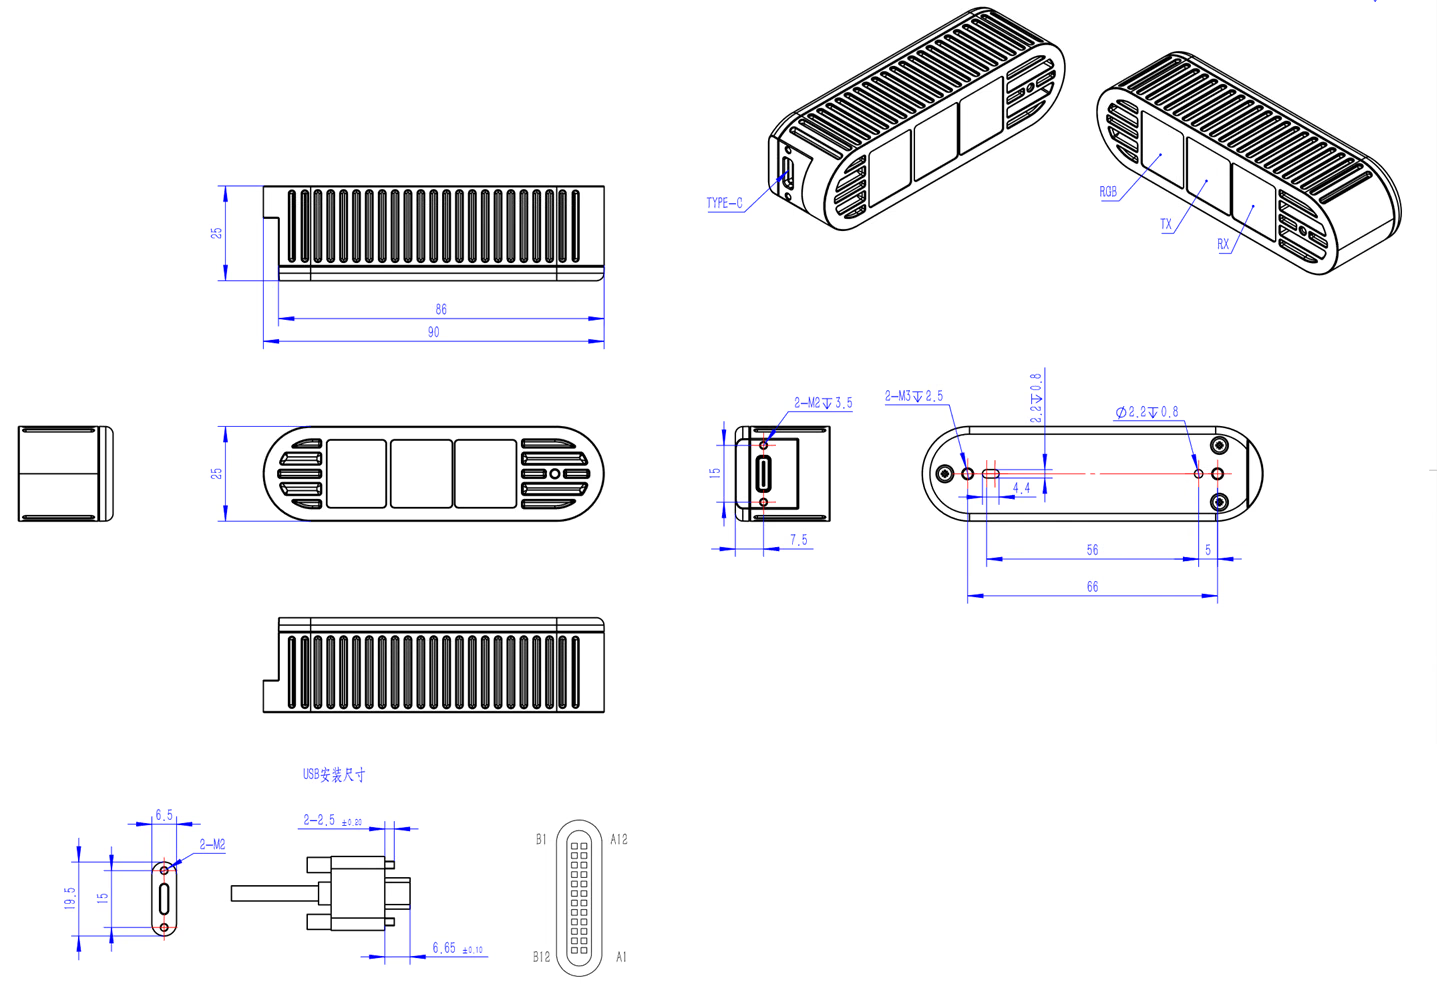
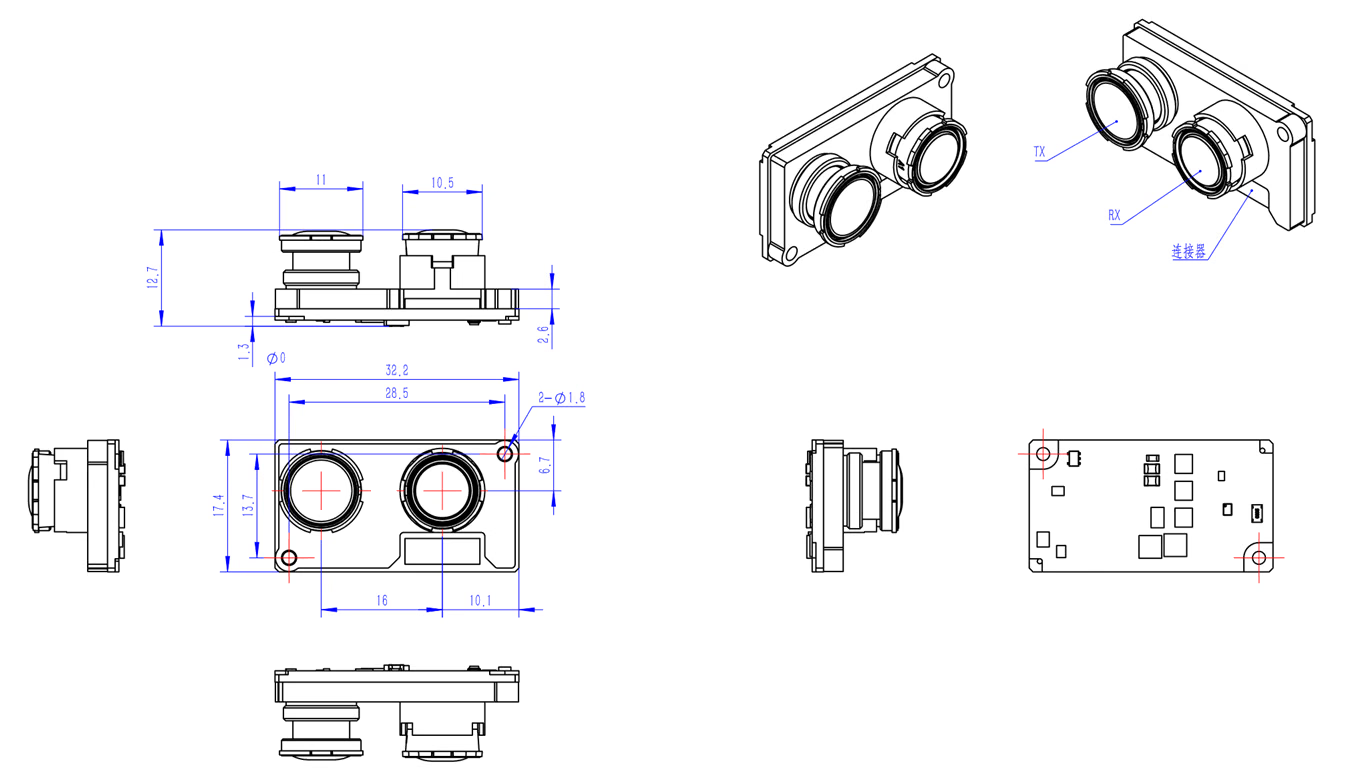
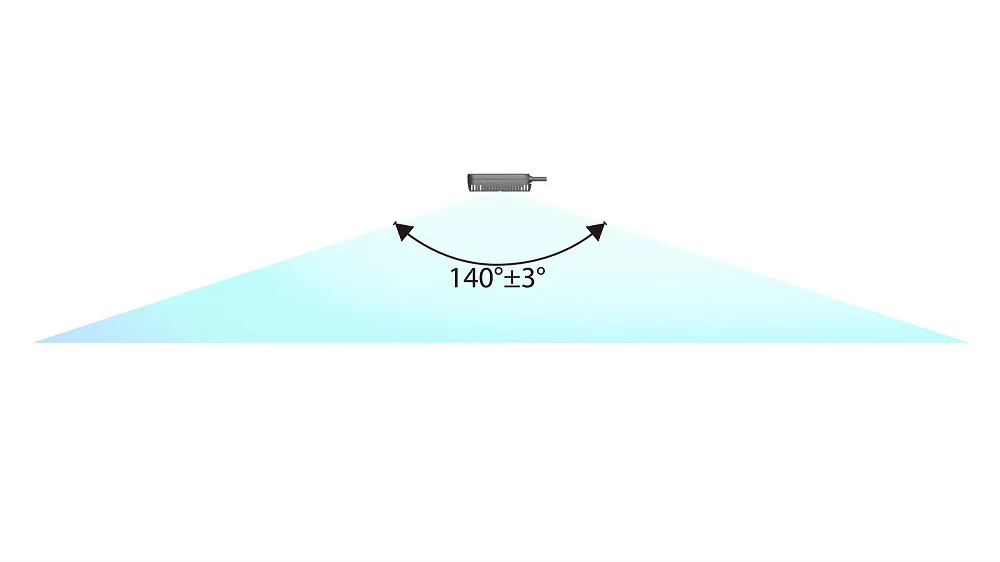
Alcance de detección
Requisitos de instalación
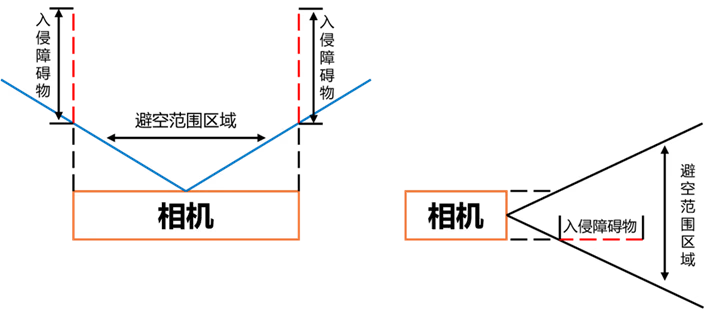
- Evita marcos, nervaduras o aberturas demasiado pequeñas que recorten el campo de visión.
- Evita instalar la cámara cerca de espejos, metales brillantes o cavidades reflectantes confinadas para reducir las reflexiones y trayectorias múltiples en el campo cercano.
- Si se necesita una ventana protectora, valida su transmisión, limpieza y rendimiento de medición de distancia después de instalarla.
- Evita apretar demasiado el soporte y proporciona una vía de disipación térmica en espacios cerrados.
Entorno y fiabilidad
Primera conexión
1
Conectar el dispositivo
Alimenta la versión Ethernet con una fuente de 24 VCC / 2 A y conéctala al ordenador mediante un cable Ethernet Cat 6 o superior. Un indicador azul que parpadea lentamente indica que la alimentación es normal.
2
Configurar la red
La dirección IP predeterminada de fábrica de la versión Ethernet es
192.168.100.82. Configura el ordenador en la misma subred y asegúrate de que el firewall no bloquee la comunicación con el dispositivo.3
Verificar la transmisión
Abre la cámara en la aplicación host y comprueba que la imagen sea clara y no presente artefactos ni interrupciones. Configura los parámetros de imagen y algoritmos según sea necesario.
Interfaz de LxCameraViewer
La aplicación host muestra imágenes de profundidad, amplitud IR, nube de puntos y RGB, y configura los parámetros básicos de la cámara y los algoritmos.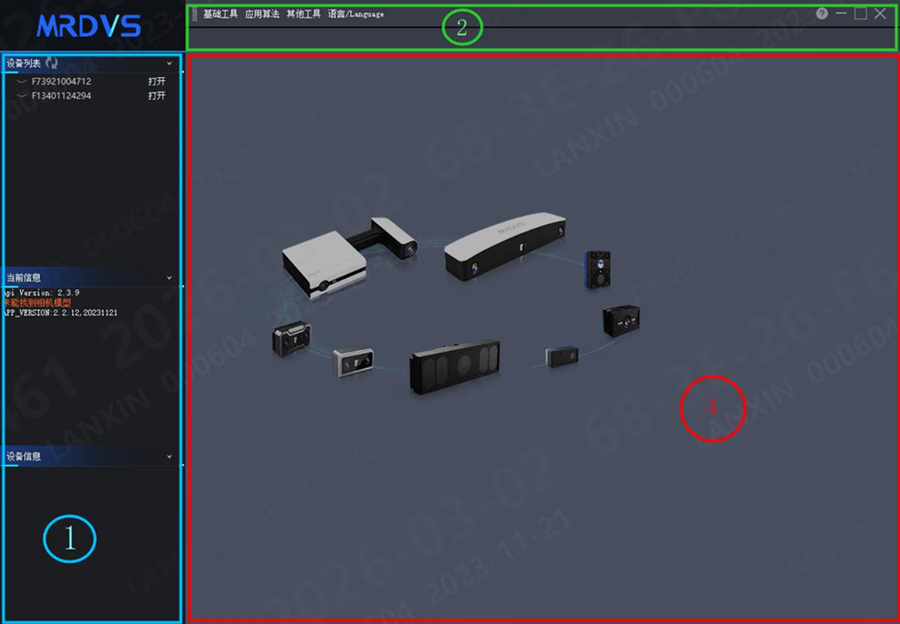
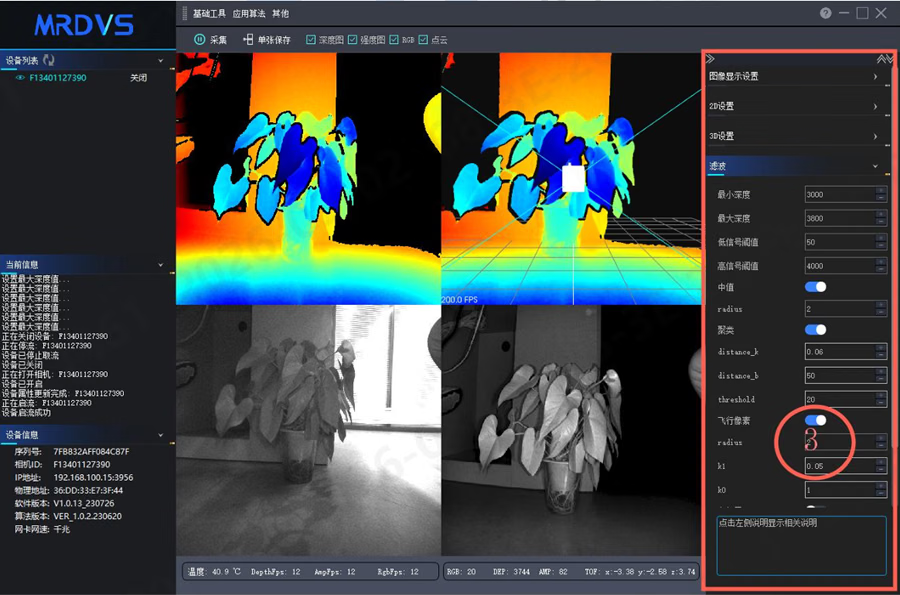
- Selecciona una cámara en la lista de dispositivos y haz clic en Abrir o Cerrar.
- Usa Capturar para iniciar o detener la transmisión y Guardar fotograma para guardar las transmisiones activas.
- Selecciona Profundidad, Intensidad, RGB o Nube de puntos para elegir los datos que se muestran.
Solución de problemas y seguridad
Casos de estudio
Caso de carretilla elevadora autónoma
Consulta una aplicación de percepción 3D para carretillas elevadoras autónomas.
Caso de AMR de desplazamiento bajo
Consulta una aplicación para evitar obstáculos bajos.
Caso de robot humanoide con ruedas
Consulta una aplicación de evitación de obstáculos 3D para robots humanoides con ruedas.