
Scarica la documentazione completa del prodotto dal Centro download.
Funzionalità principali
- Rilevamento della profondità iToF a corto raggio: fornisce dati di profondità nell’intervallo 0.05–1 m.
- Output RGB-D sincronizzato: fornisce mappe di profondità, immagini RGB e nuvole di punti allineate all’RGB.
- Prestazioni in condizioni di scarsa illuminazione: l’illuminazione attiva supporta target con illuminazione ridotta o texture limitata.
- Trasmissione GMSL2: fornisce un collegamento dati a lunga distanza e resistente alle interferenze per l’integrazione del sistema.
Specifiche
Dimensioni del prodotto
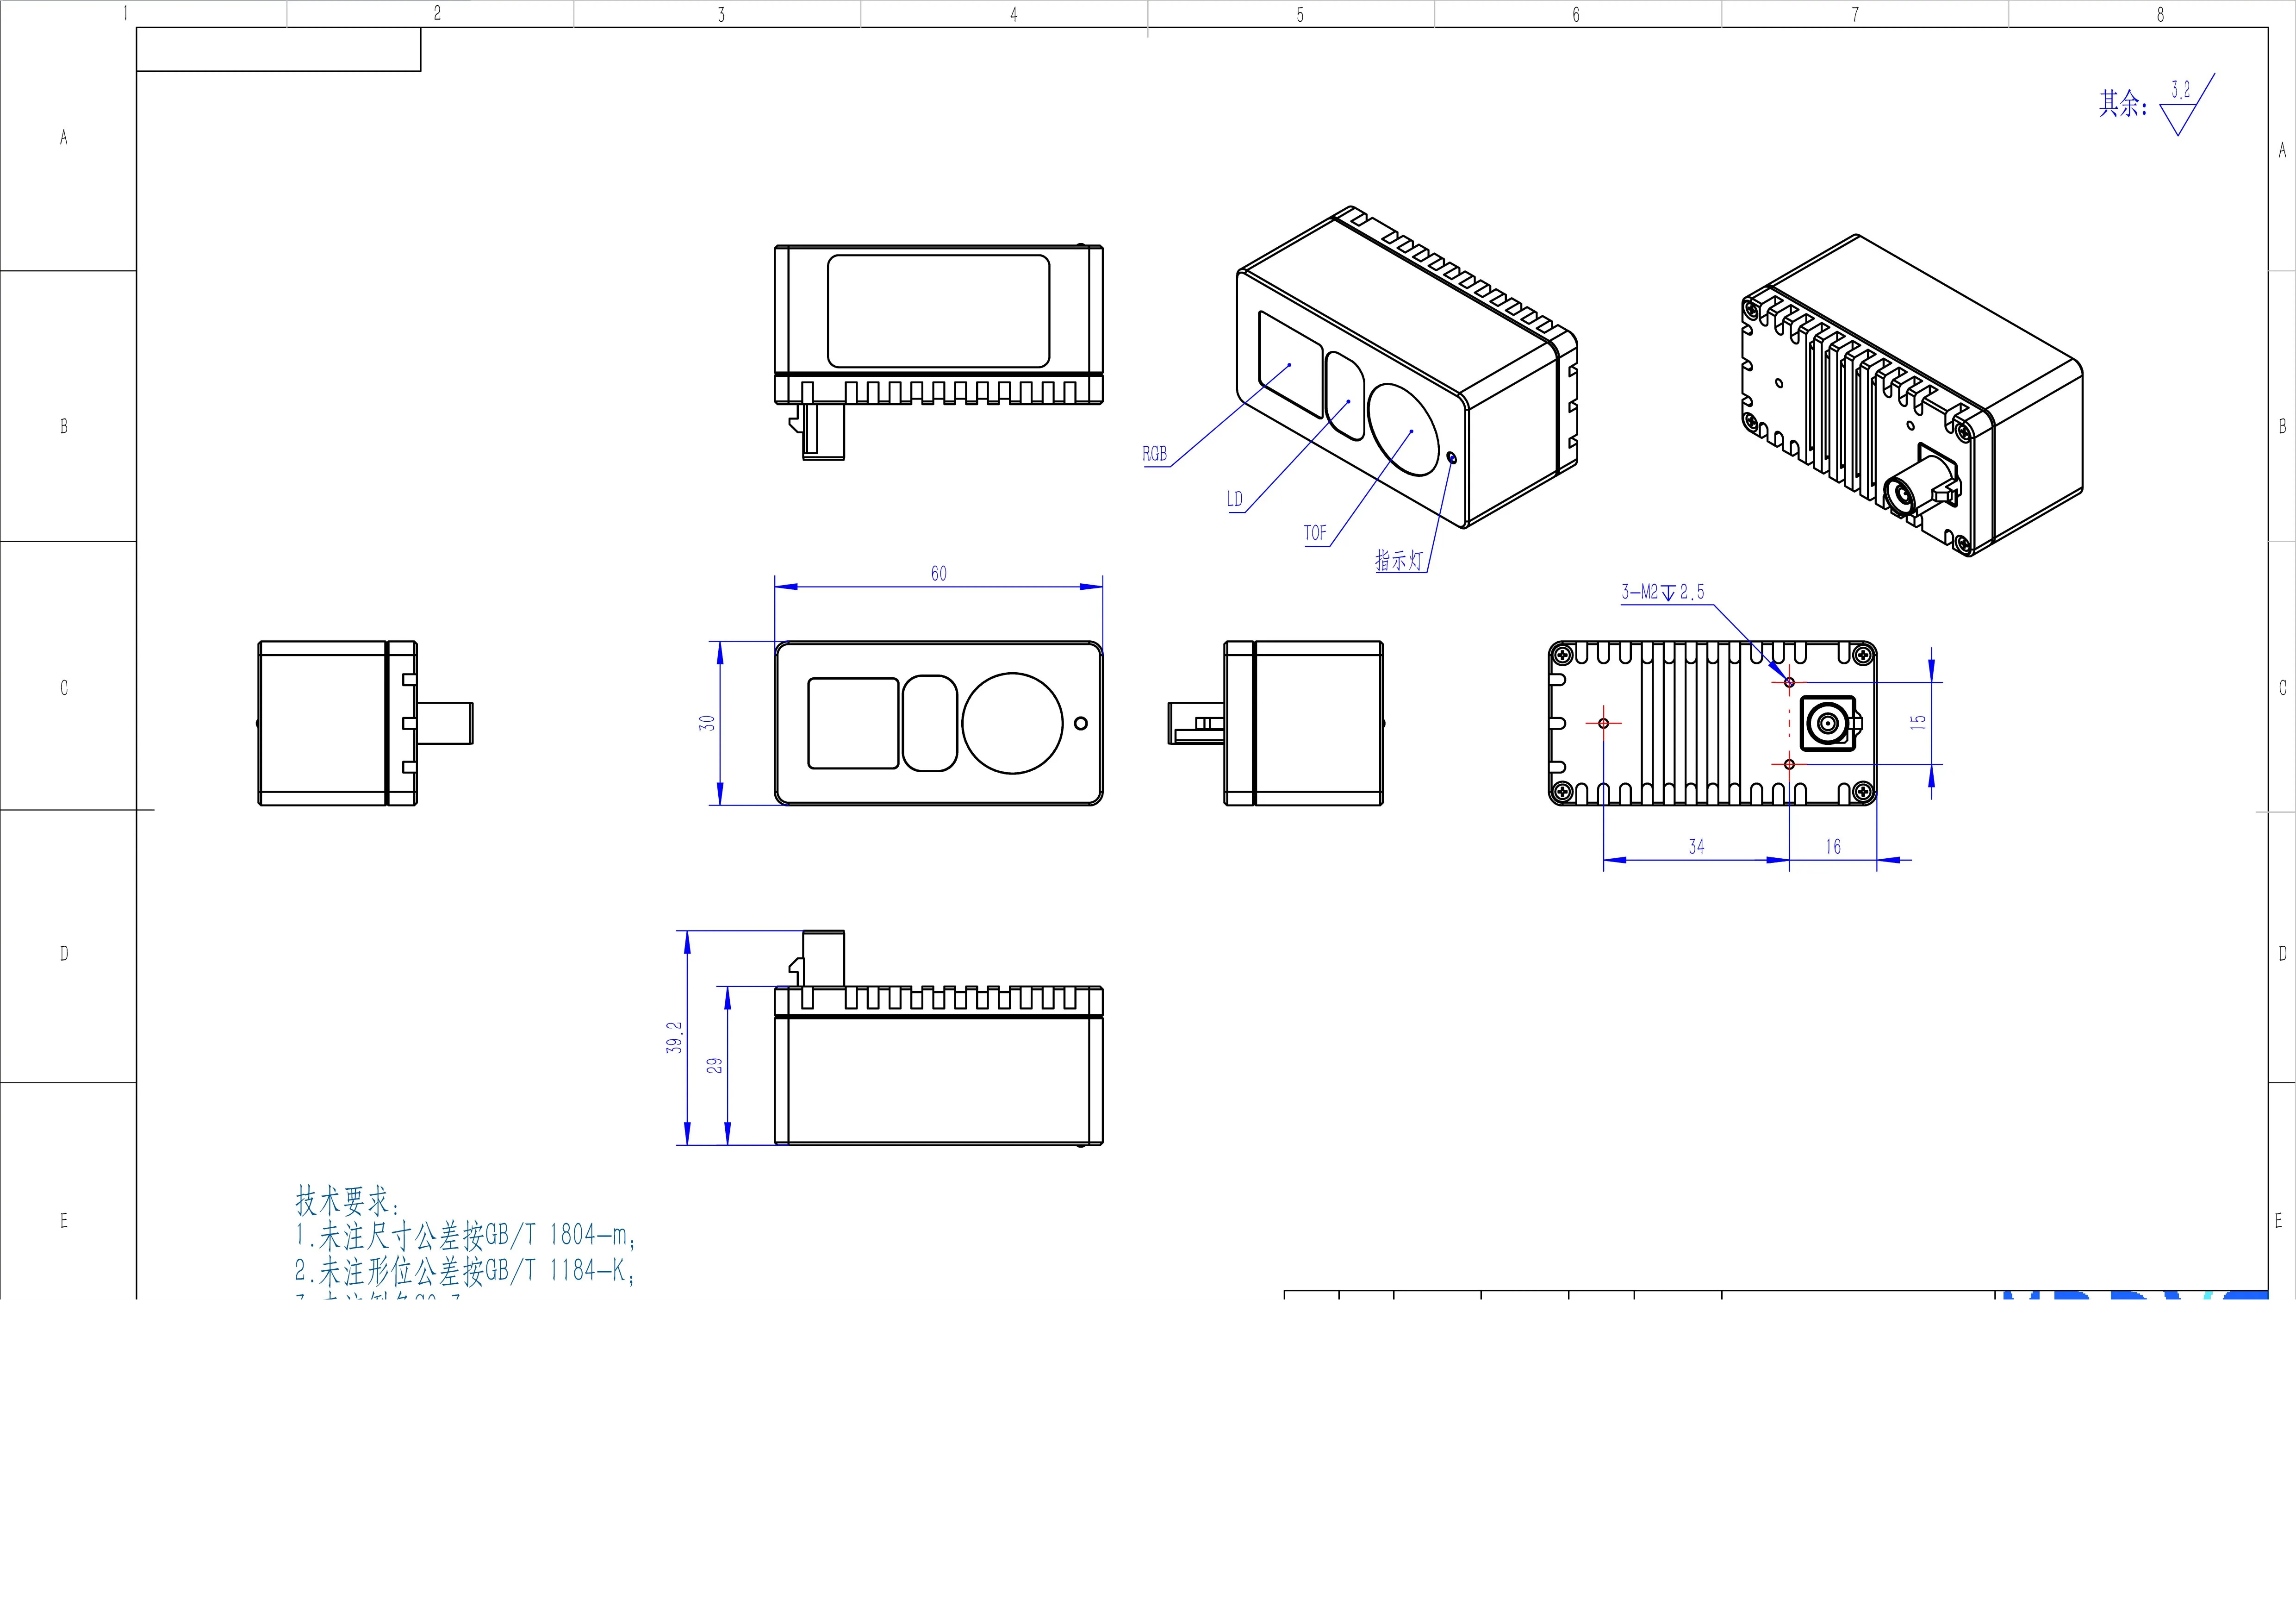
Interfaccia GMSL2
Configurazione del serializer
Parametri del flusso video
Configurazione FPGA
Avvia lo streaming
L’acquisizione delle immagini richiede sia la sincronizzazione hardware dei fotogrammi sia il controllo del flusso.1
Fornisci un segnale di sincronizzazione dei fotogrammi
Configura la sincronizzazione dei fotogrammi tra MAX96717 e il deserializer selezionato secondo i manuali hardware. MAX96717 MFP0 può essere configurato come uscita GPIO di trigger.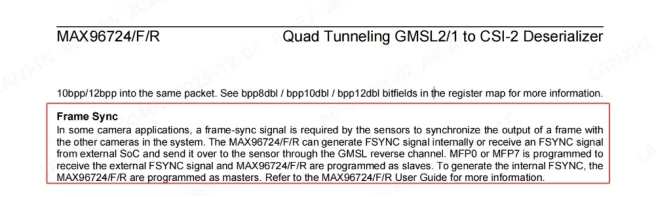
2
Invia il comando di avvio del flusso
Scrivi In questo esempio,
1 nel registro FPGA 0x2000 per avviare lo streaming oppure scrivi 0 per interromperlo.0x11 è l’indirizzo I²C dell’FPGA.