
Scarica i materiali completi del prodotto dal Centro download.
Panoramica del prodotto
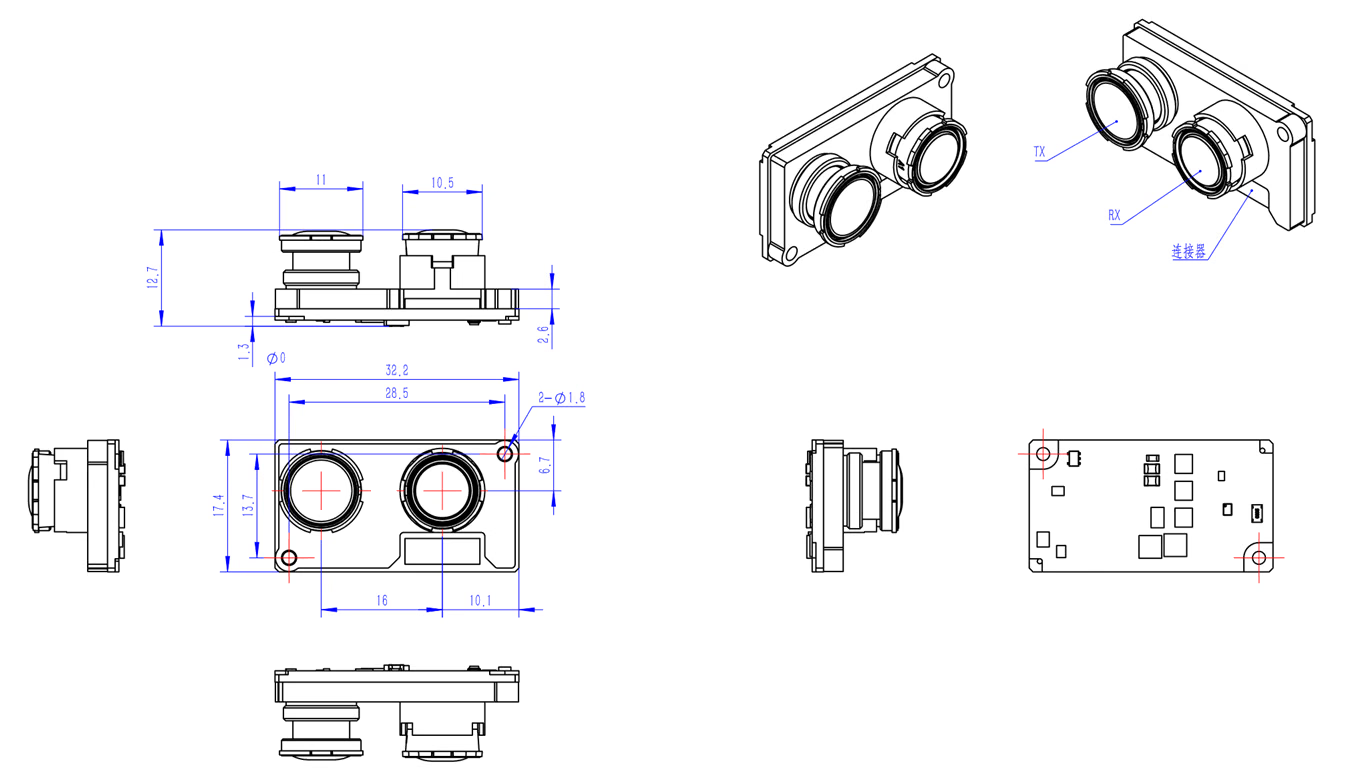
S11 è una telecamera RGB-D dToF a stato solido per robot mobili. Sono disponibili versioni Ethernet e USB e, su richiesta, è possibile fornire un modulo MIPI. La telecamera emette in modo sincrono dati di profondità, RGB e ampiezza IR per l’evitamento degli ostacoli, la percezione spaziale e la mappatura. La portata tipica all’esterno è 0.1–5 m con una riflettività del 10%–90%; la portata massima all’interno è 10 m. Il modulo MIPI usa la stessa tecnologia di profondità delle versioni standard, ma ha interfacce, dimensioni e requisiti di alimentazione diversi.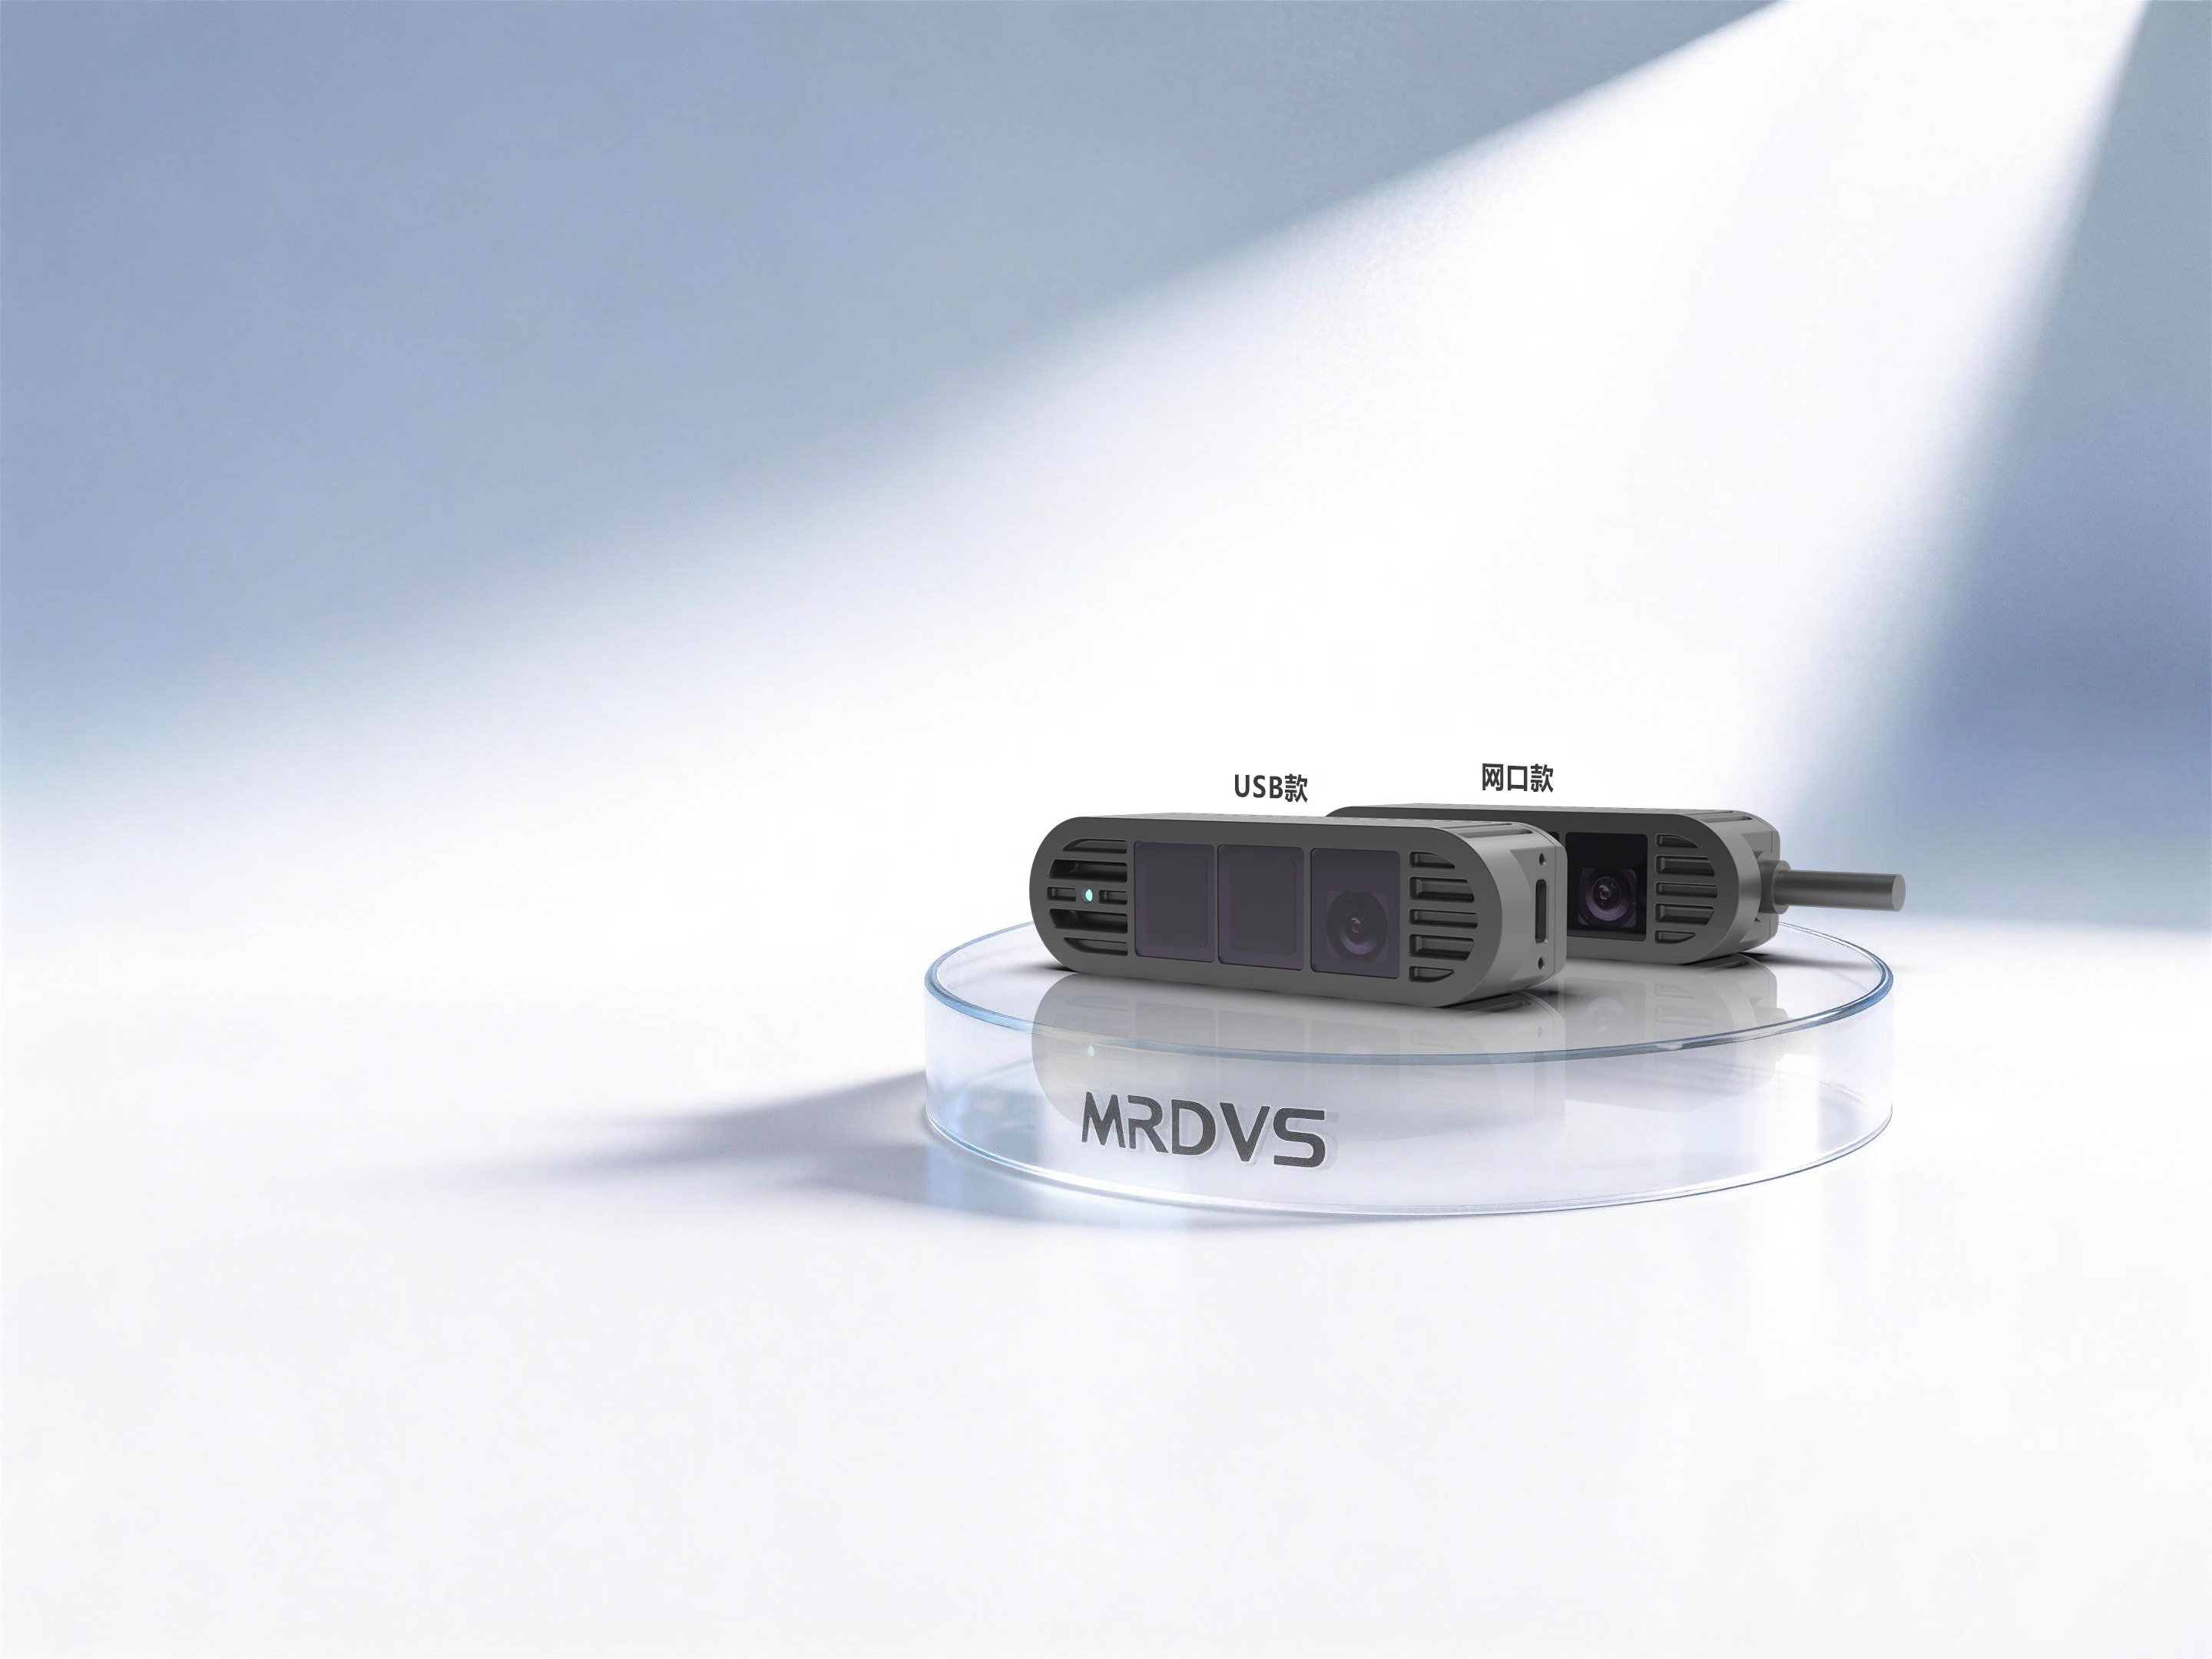
Funzionalità e applicazioni
- Rilevamento della profondità dToF per l’acquisizione di dati 3D in ambienti interni ed esterni.
- Output sincronizzato di profondità, RGB e ampiezza IR; le versioni Ethernet e USB supportano l’allineamento RGB-D.
- Design compatto a stato solido: circa 130 g per Ethernet e 90 g per USB.
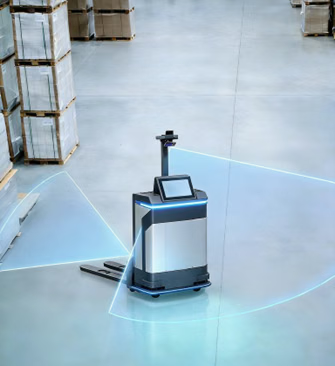
- Adatta a robot per la pulizia, AGV/AMR, robot di servizio, robot assistivi e robot per applicazioni speciali.
Specifiche
Design meccanico e implementazione
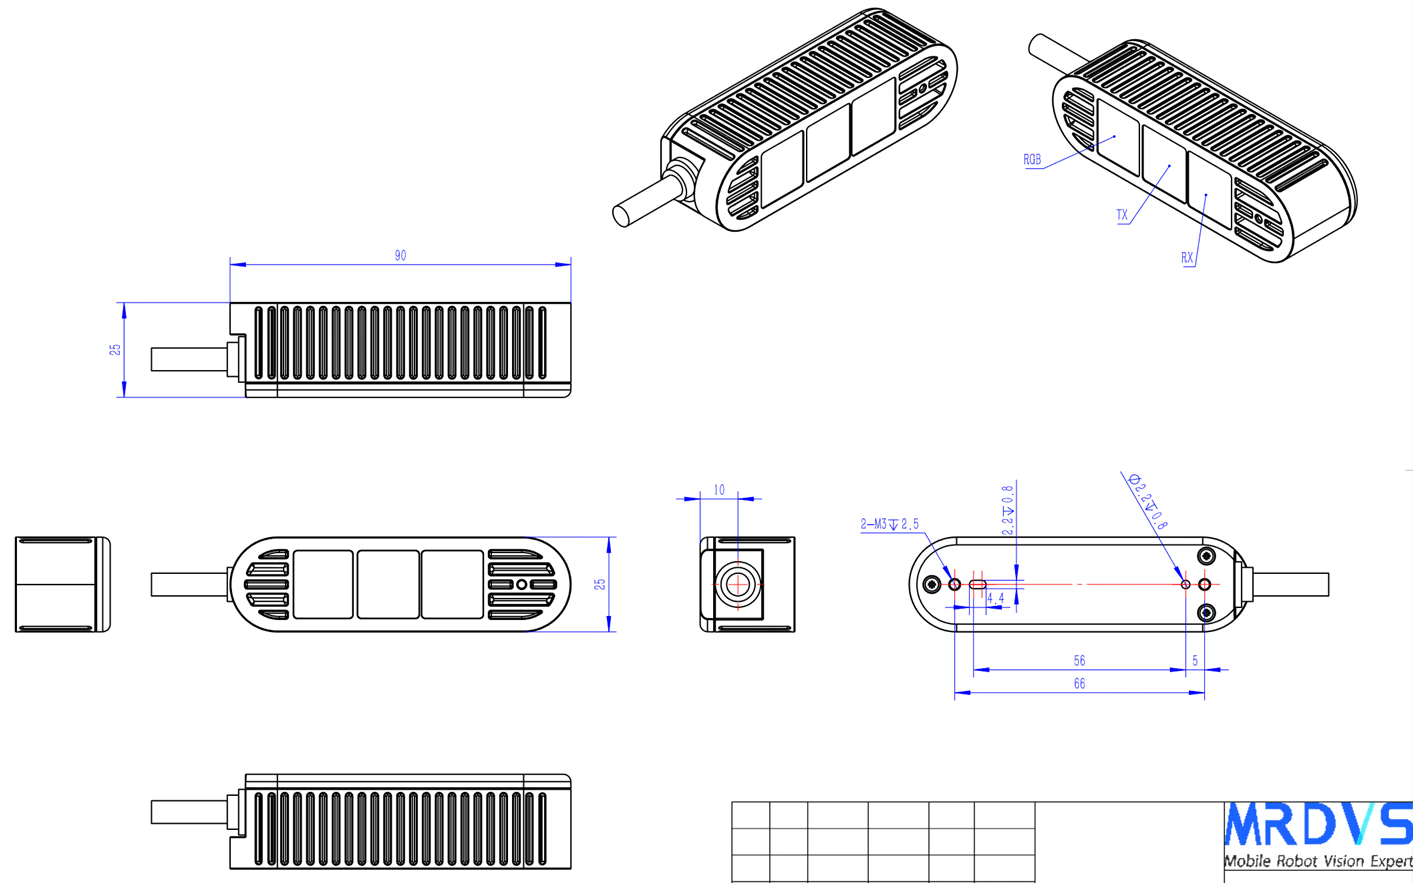
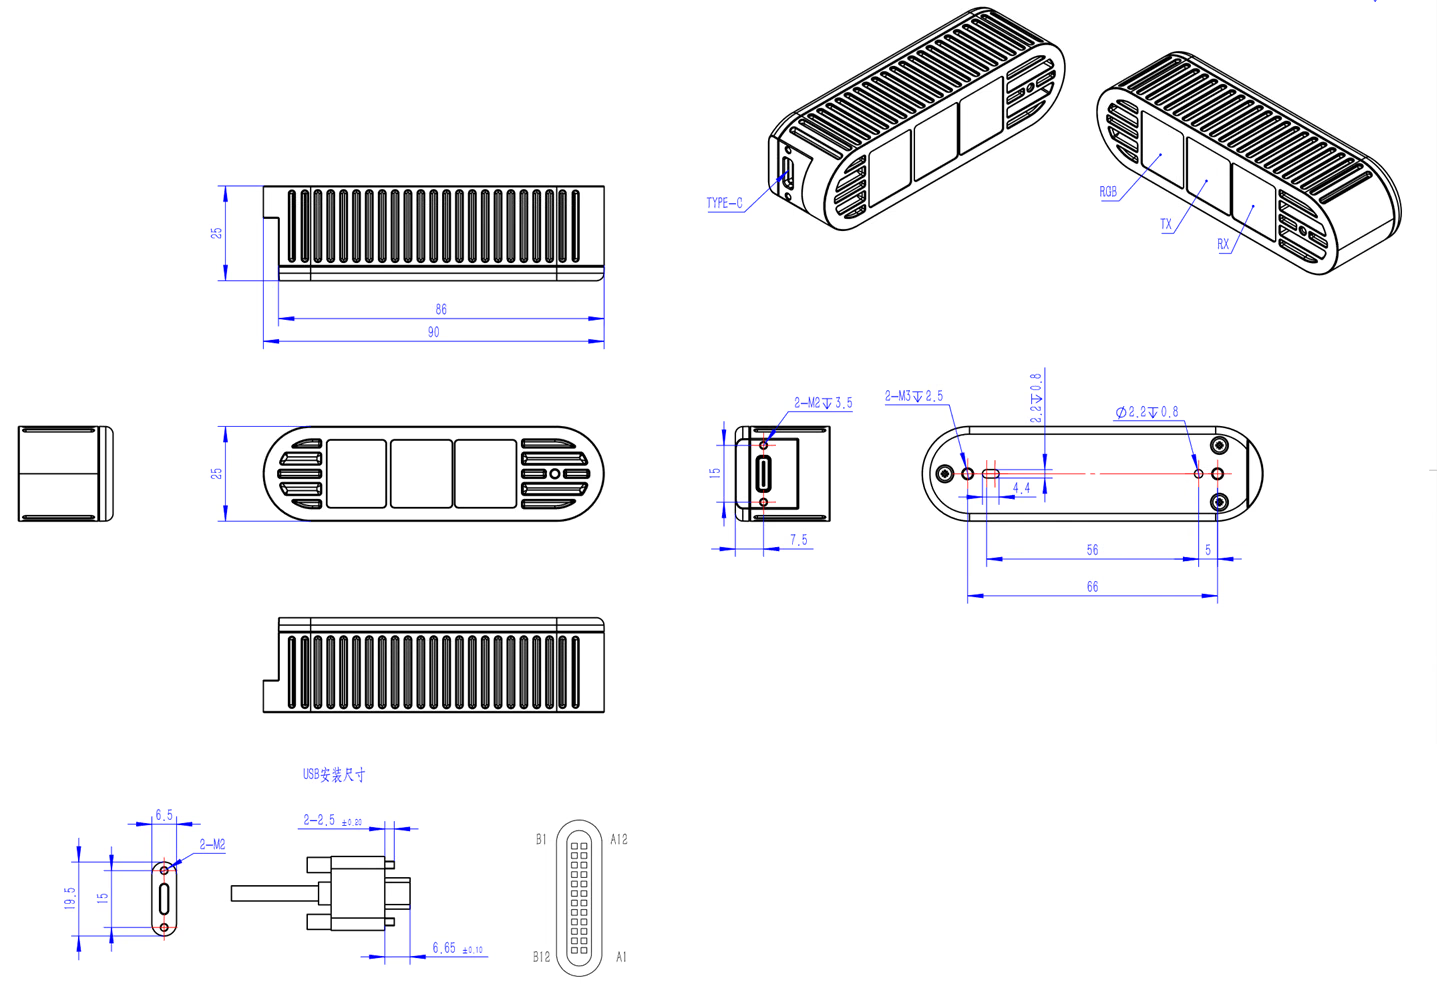
Struttura e dimensioni del prodotto
Intervallo di rilevamento
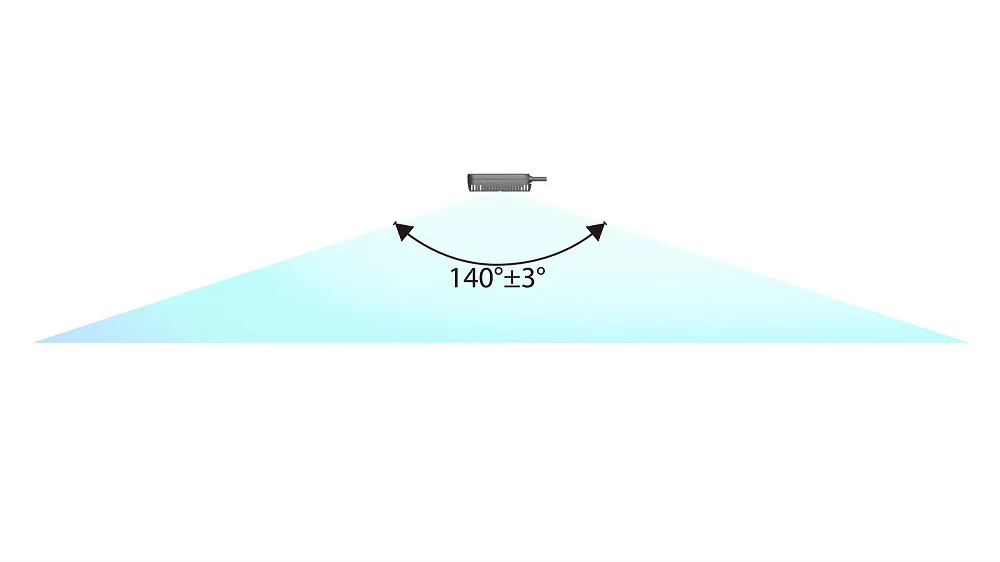
Requisiti di installazione
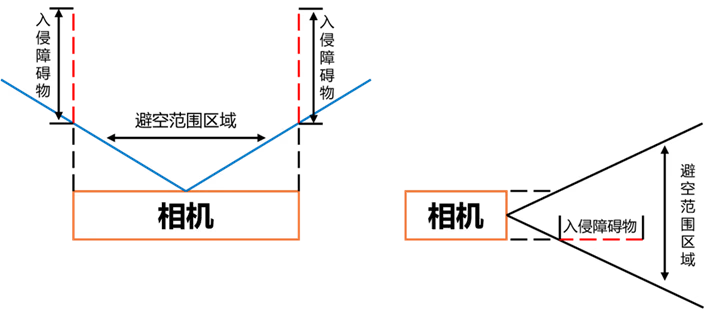
- Evita telai, nervature o aperture troppo piccoli che tagliano il campo visivo.
- Evita l’installazione vicino a specchi, metalli luminosi o cavità riflettenti confinate per ridurre gli effetti di riflessione nel campo vicino e multipath.
- Se è necessaria una finestra protettiva, valida la trasmissione, la pulizia e le prestazioni di misurazione dopo l’installazione.
- Evita di serrare eccessivamente il supporto e prevedi un percorso termico negli spazi chiusi.
Ambiente e affidabilità
Prima connessione
1
Collega il dispositivo
Alimenta la versione Ethernet con un’alimentazione 24 VDC / 2 A e collegala al computer con un cavo Ethernet Cat 6 o superiore. Un indicatore blu che lampeggia lentamente indica un’alimentazione normale.
2
Configura la rete
L’indirizzo IP predefinito di fabbrica della versione Ethernet è
192.168.100.82. Imposta il computer sulla stessa subnet e verifica che il firewall non blocchi la comunicazione con il dispositivo.3
Verifica lo streaming
Apri la telecamera nell’applicazione host e verifica che l’immagine sia nitida e priva di artefatti o scatti. Configura i parametri dell’immagine e dell’algoritmo secondo necessità.
Interfaccia LxCameraViewer
L’applicazione host visualizza immagini di profondità, ampiezza IR, nuvola di punti e RGB e configura i parametri di base della telecamera e degli algoritmi.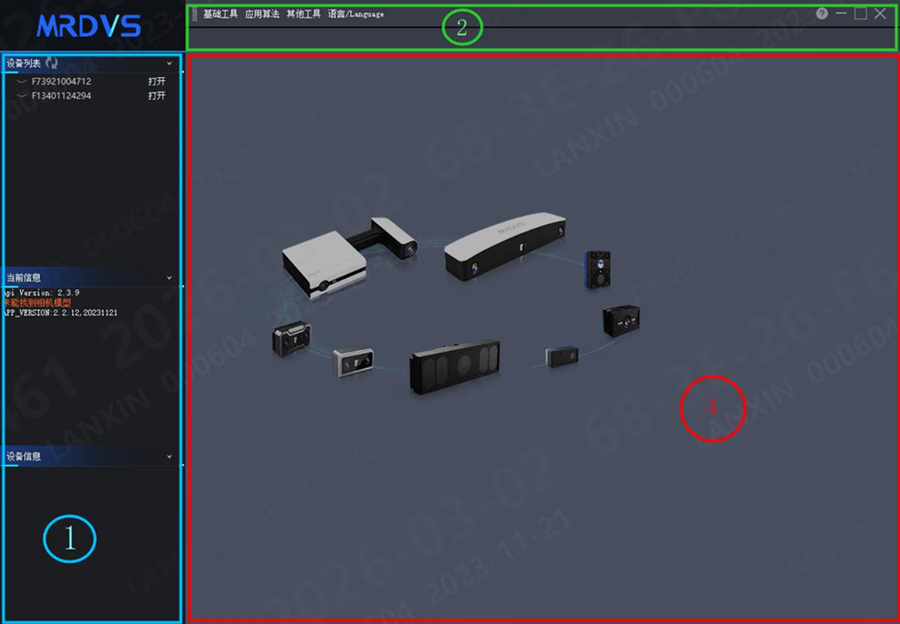
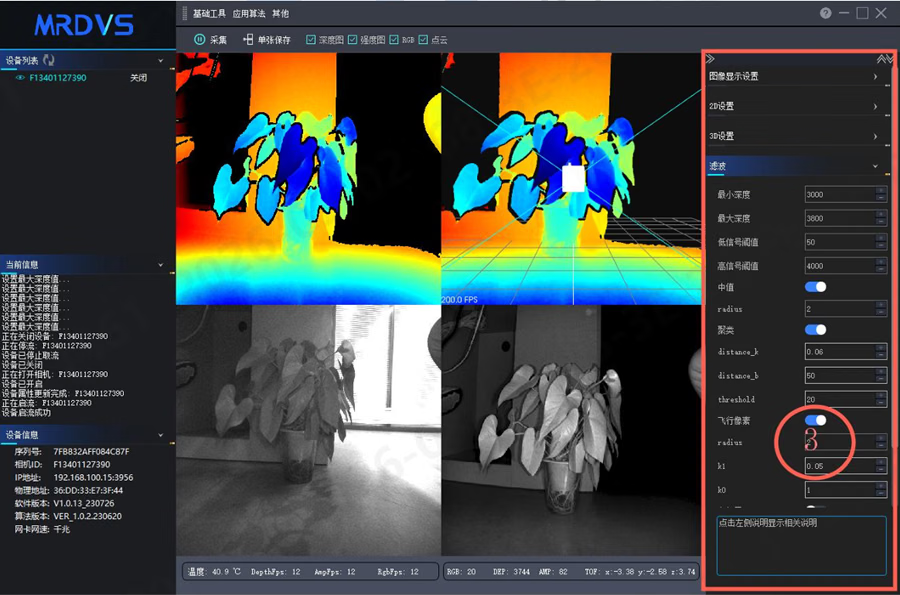
- Seleziona una telecamera nell’elenco dei dispositivi e fai clic su Open o Close.
- Usa Capture per avviare o arrestare lo streaming e Save frame per salvare gli streaming attivi.
- Seleziona Depth, Intensity, RGB o Point cloud per scegliere i dati visualizzati.
Risoluzione dei problemi e sicurezza
Casi di studio
Caso del carrello elevatore autonomo
Scopri un’applicazione di percezione 3D per carrelli elevatori autonomi.
Caso AMR under-ride
Scopri un’applicazione per evitare gli ostacoli bassi.
Caso di robot umanoide su ruote
Scopri un’applicazione di evitamento degli ostacoli 3D per robot umanoidi su ruote.