
Contesto applicativo
In un magazzino AGV, le operazioni manuali di stoccaggio e prelievo possono lasciare i dati delle ubicazioni nel WMS non sincronizzati con lo stato effettivo del sito. Se un’ubicazione occupata non viene rilevata in tempo, il sistema di dispatching può emettere un’attività di prelievo o stoccaggio non adatta.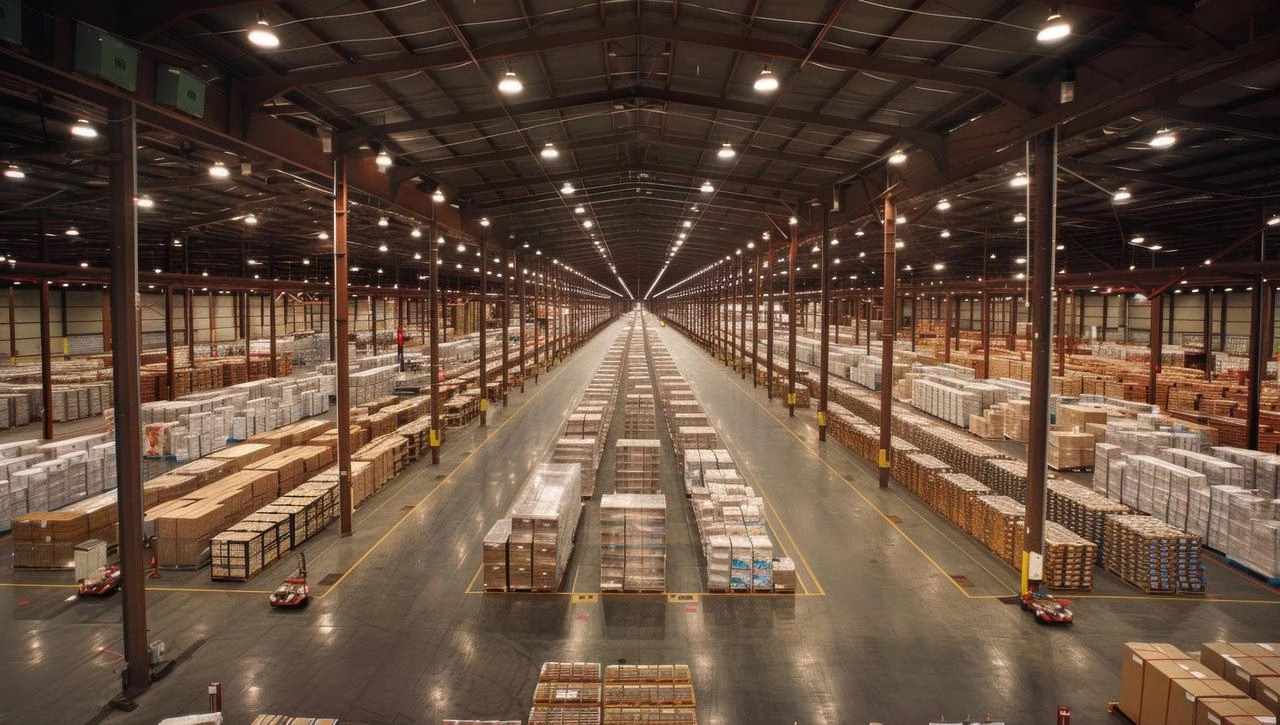
Confronto dei metodi di riconoscimento
Panoramica della soluzione
La soluzione acquisisce dati colore e 3D dalle ubicazioni di stoccaggio per identificare se è presente un carico, come è posizionato e se l’occupazione è anomala. Quando richiesto dal progetto, gli algoritmi sulla camera possono anche distinguere le categorie di carico. I risultati possono essere inviati al sistema di dispatching per supportare le operazioni di magazzino.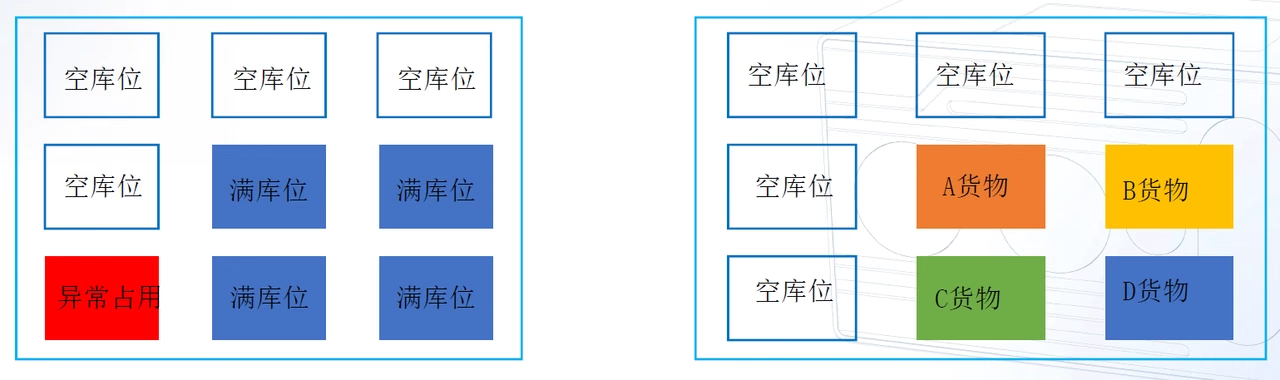
Caratteristiche della soluzione
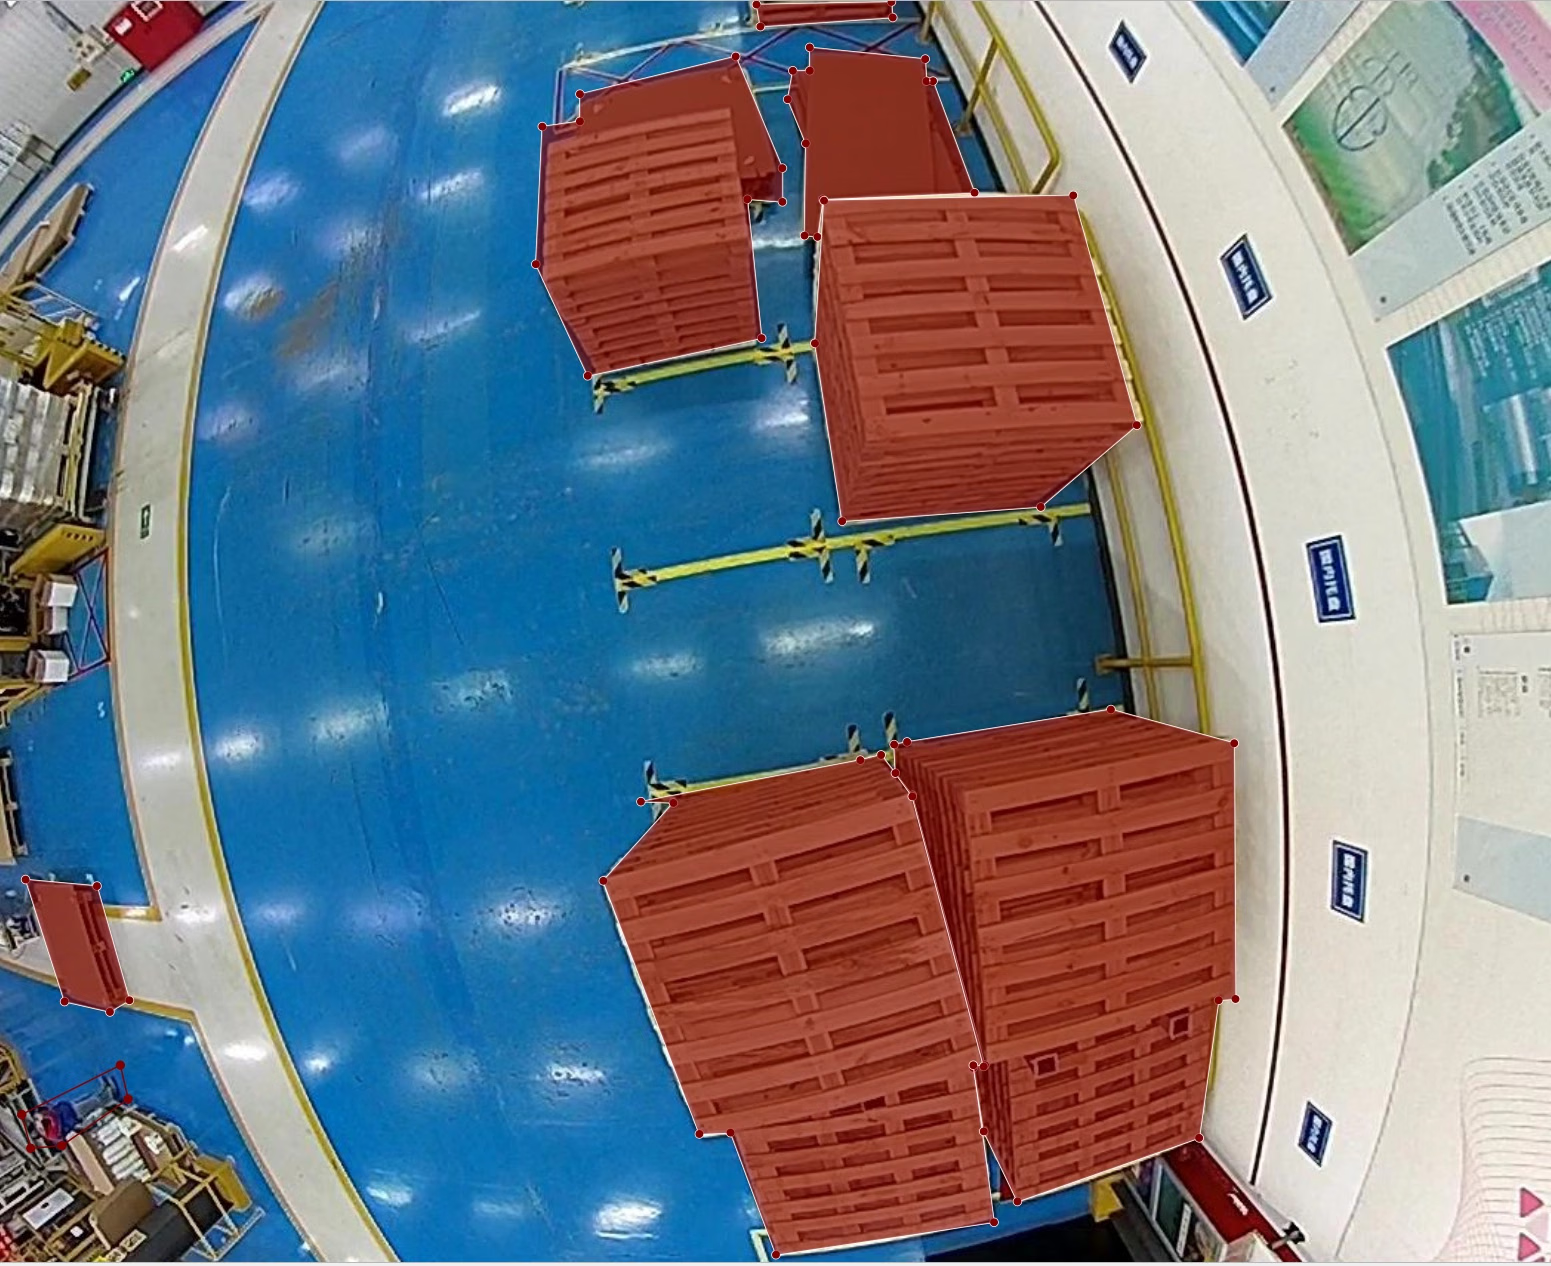
- Valutazione dello stato 3D: combina dati di profondità e colore per identificare occupazione e stato del carico.
- Elaborazione sulla camera: esegue l’algoritmo sulla camera per ridurre i requisiti di elaborazione esterni.
- Report dei risultati: supporta la comunicazione TCP/IP, UDP e HTTP, con output JSON verso il sistema di controllo.
- Coordinamento del dispatching: fornisce dati sulle ubicazioni in tempo reale per supportare l’assegnazione delle attività.
Note di installazione
Posizione di installazione
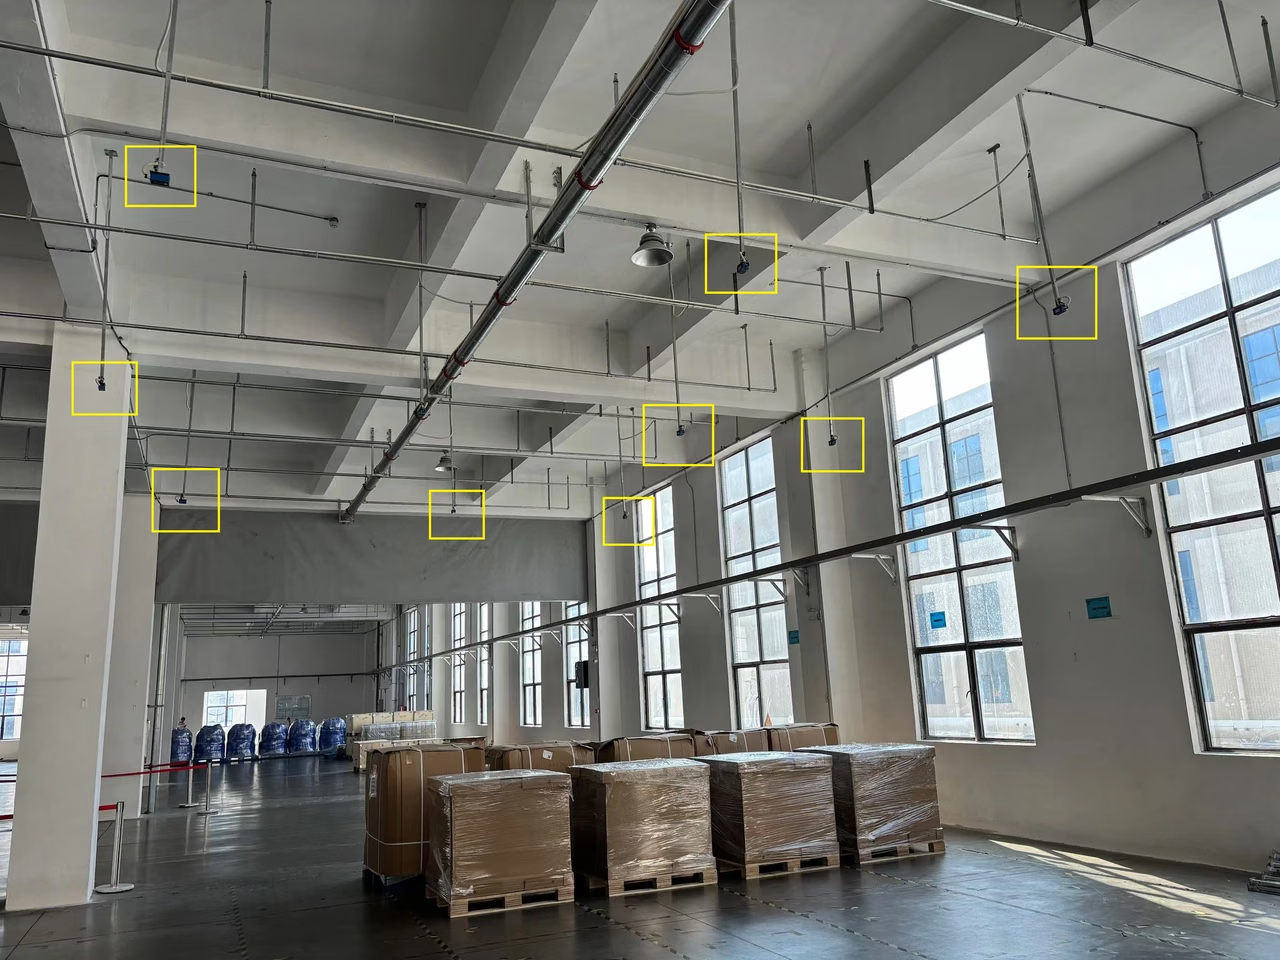
Monta la camera su una colonna o sul soffitto e orientala verso le ubicazioni monitorate. Verifica l’altezza di installazione e il campo visivo rispetto alle dimensioni delle ubicazioni.
Requisiti ambientali
Evita polvere intensa e condensa. La staffa di montaggio deve garantire rigidità e stabilità sufficienti.
1
Ricevi un'attività per l'ubicazione
Il controller di livello superiore invia un’attività mentre la camera acquisisce i dati immagine e profondità dell’ubicazione target.
2
Riconosci e segnala il risultato
La camera restituisce lo stato dell’ubicazione e lo comunica al sistema di livello superiore in formato JSON.
Guida all'installazione del rilevamento delle ubicazioni di stoccaggio
Consulta le istruzioni per l’installazione dell’algoritmo, le interfacce e il debugging.