
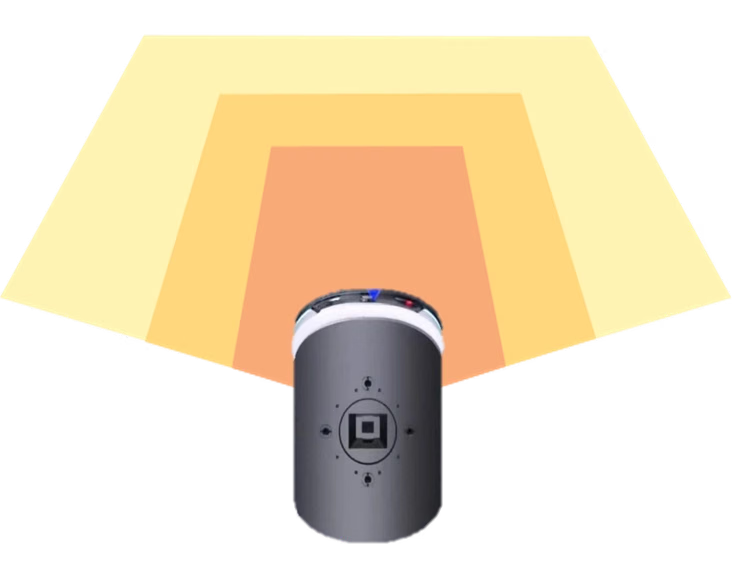
Limiti del LiDAR 2D nella percezione
Il LiDAR 2D esegue normalmente la scansione su un singolo piano, creando due limiti per l’evitamento degli ostacoli:- Assenza di informazioni sull’altezza: la scansione può non rilevare ostacoli bassi o sporgenti che si trovano fuori dal piano di scansione.
- Informazioni limitate sulla scena: un contorno planare non descrive la forma spaziale completa o la texture di un ostacolo.
Panoramica della soluzione
Per l’evitamento degli ostacoli dei robot mobili, MRDVS fornisce le telecamere industriali multimodali per l’evitamento degli ostacoli della serie S con tecnologia RGB-D. Le telecamere forniscono dati spaziali 3D e dati di texture RGB per rilevare ostacoli bassi, sporgenti e di altro tipo. Gli algoritmi di supporto usano i dati di profondità e RGB per il riconoscimento e la classificazione degli oggetti.
Applicazione della serie S su un robot mobile
Scenari applicativi
- Carrelli elevatori autonomi, impilatori e AMR under-ride
- Robot per il trasporto di contenitori e la pulizia industriale
- Robot medicali e di servizio
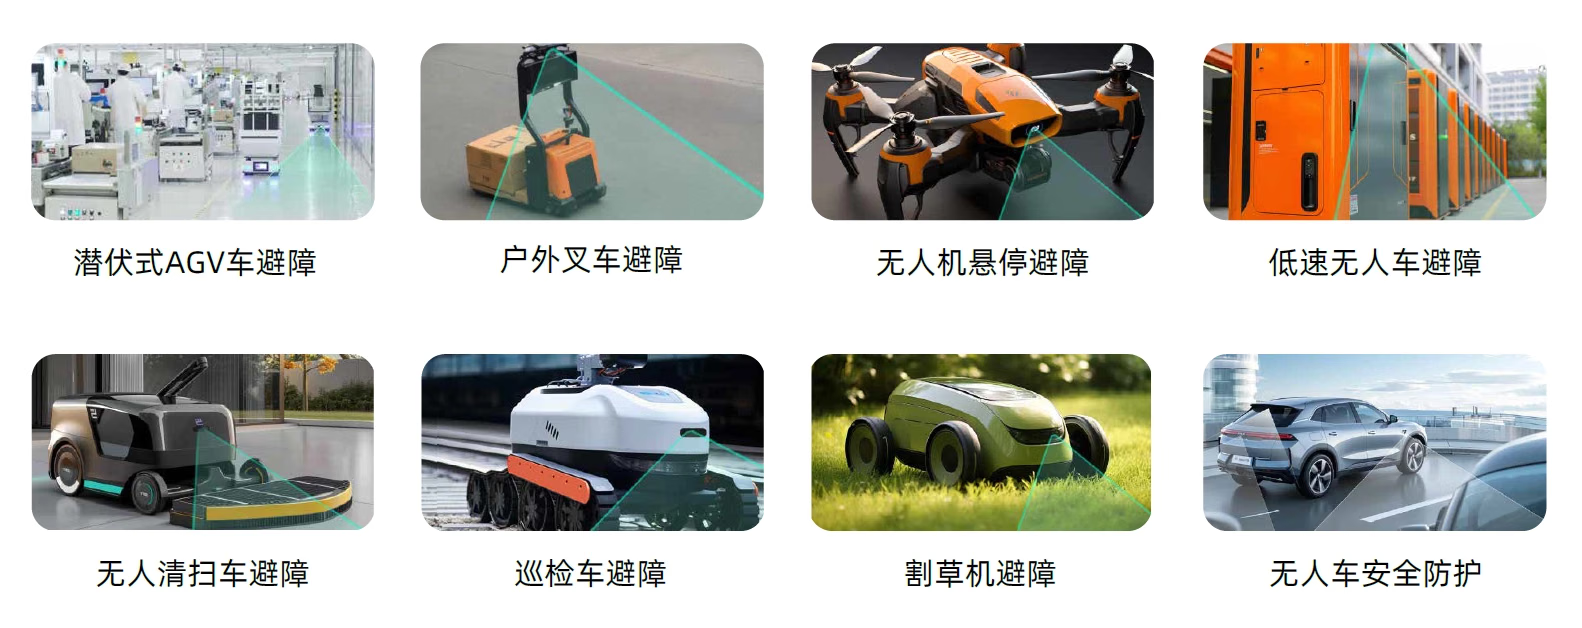
Scenari applicativi tipici
Punti di forza della soluzione
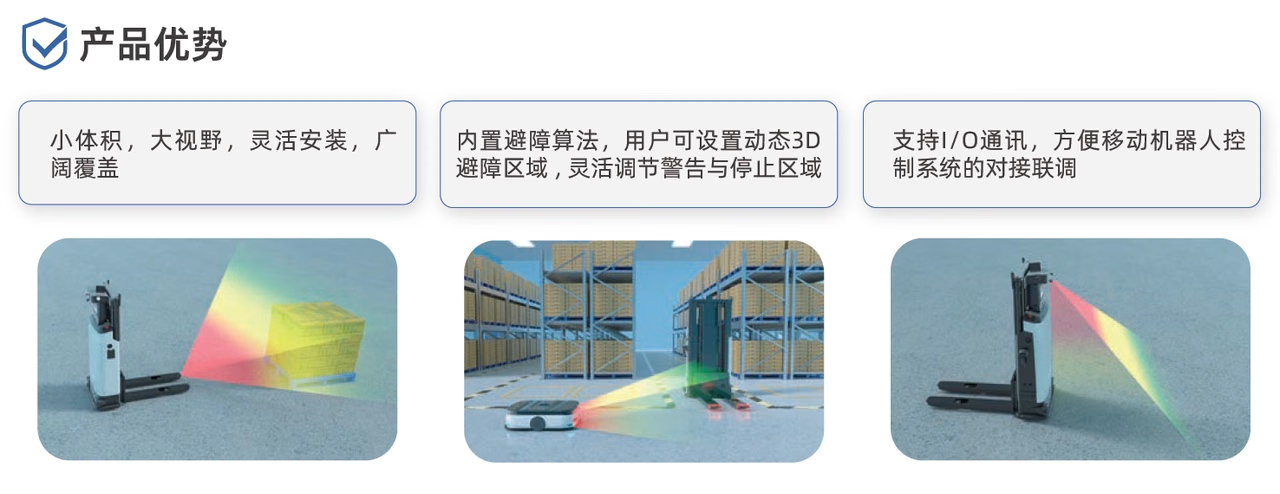
Punti di forza dell'evitamento visivo 3D degli ostacoli
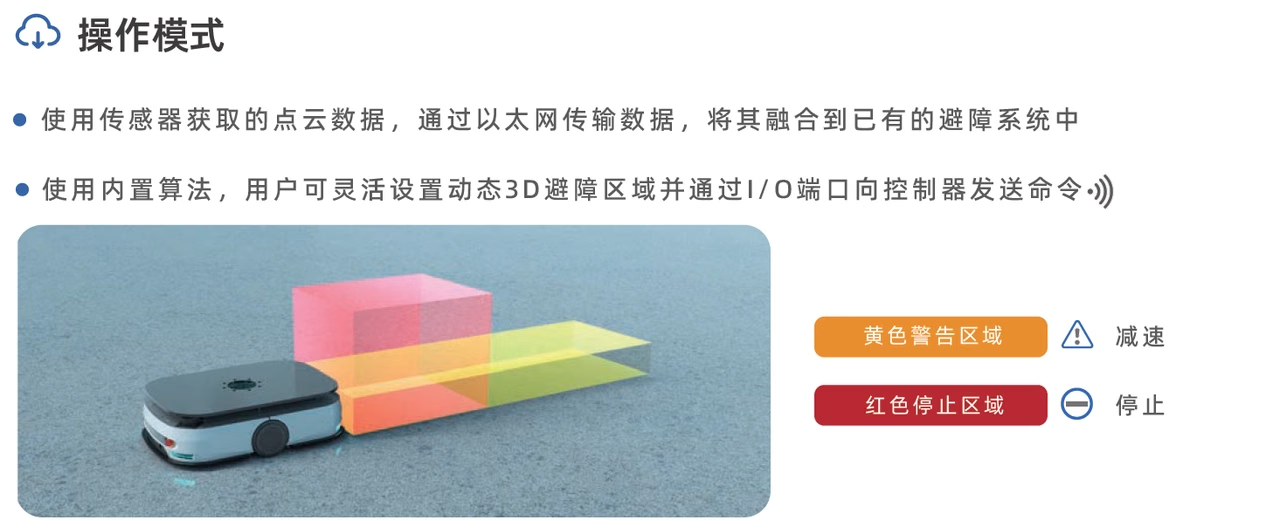
Modalità operativa
Guida alla distribuzione dell'evitamento degli ostacoli
Consulta le connessioni del dispositivo, la configurazione del software e i passaggi per la distribuzione dell’algoritmo.