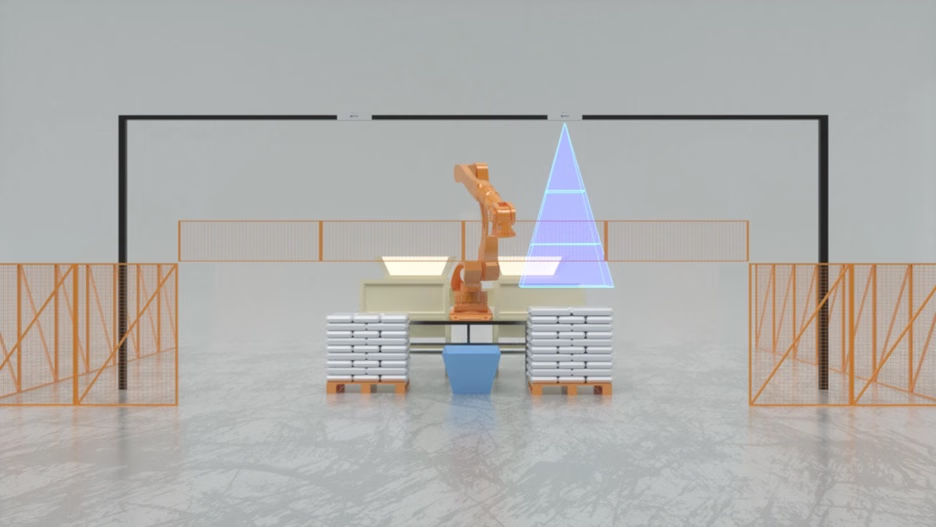
Panoramica della soluzione
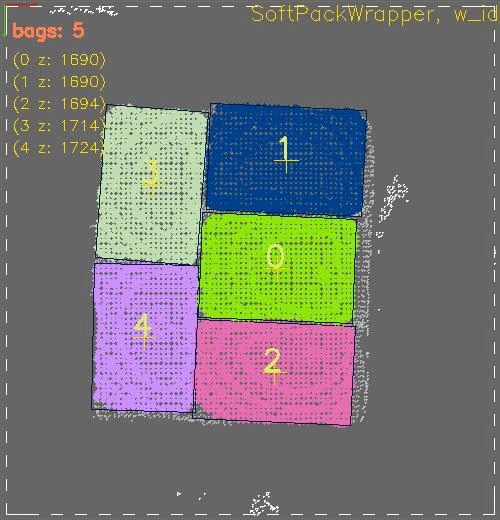
Una camera RGB-D acquisisce dati di colore e nuvola di punti della pila. Un algoritmo sulla camera identifica le confezioni target e le relative posizioni. Il risultato può generare una sequenza di presa e fornire i dati di calibrazione necessari per la conversione delle coordinate del braccio robotico.Caratteristiche della soluzione
Riconoscimento 3D
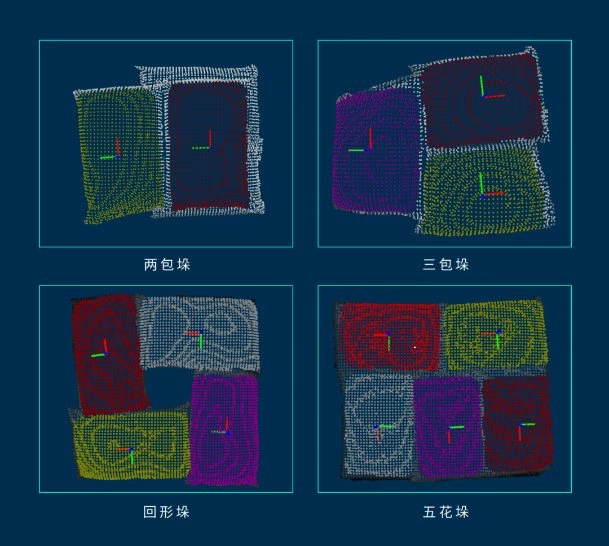
Combina la texture della superficie e i dati della nuvola di punti per identificare forma e posizione di sacchi e cartoni irregolari.
Elaborazione sulla camera
Esegue l’algoritmo di depallettizzazione all’interno della camera per ridurre la dipendenza da un computer industriale esterno.
Adattamento allo schema di impilamento
Si adatta a schemi di impilamento come quelli a fiore a sei, a fiore a cinque e ad anello.
Pianificazione della sequenza di presa
Genera una sequenza di presa a partire dalle posizioni delle confezioni per guidare il braccio robotico confezione dopo confezione.
Calibrazione e integrazione
Il sistema fornisce un metodo di calibrazione a quattro punti per calcolare la matrice di trasformazione tra camera e braccio robotico. È stato adattato a marchi di robot industriali tra cui ABB, KUKA, FANUC, AUBO e DOBOT e supporta la comunicazione TCP/IP. Conferma l’ambito effettivo dell’integrazione attraverso la validazione del progetto.