
完全な製品ドキュメントはダウンロードセンターから取得できます。
主な特長
- 近距離iToF深度センシング: 0.05~1 mの範囲で深度データを出力します。
- 同期RGB-D出力: RGBにアラインした深度マップ、RGB画像、点群を提供します。
- 低照度性能: アクティブ照明により、低照度またはテクスチャの少ない対象をサポートします。
- GMSL2伝送: システム統合向けに、長距離かつ耐干渉性の高いデータリンクを提供します。
仕様
製品寸法
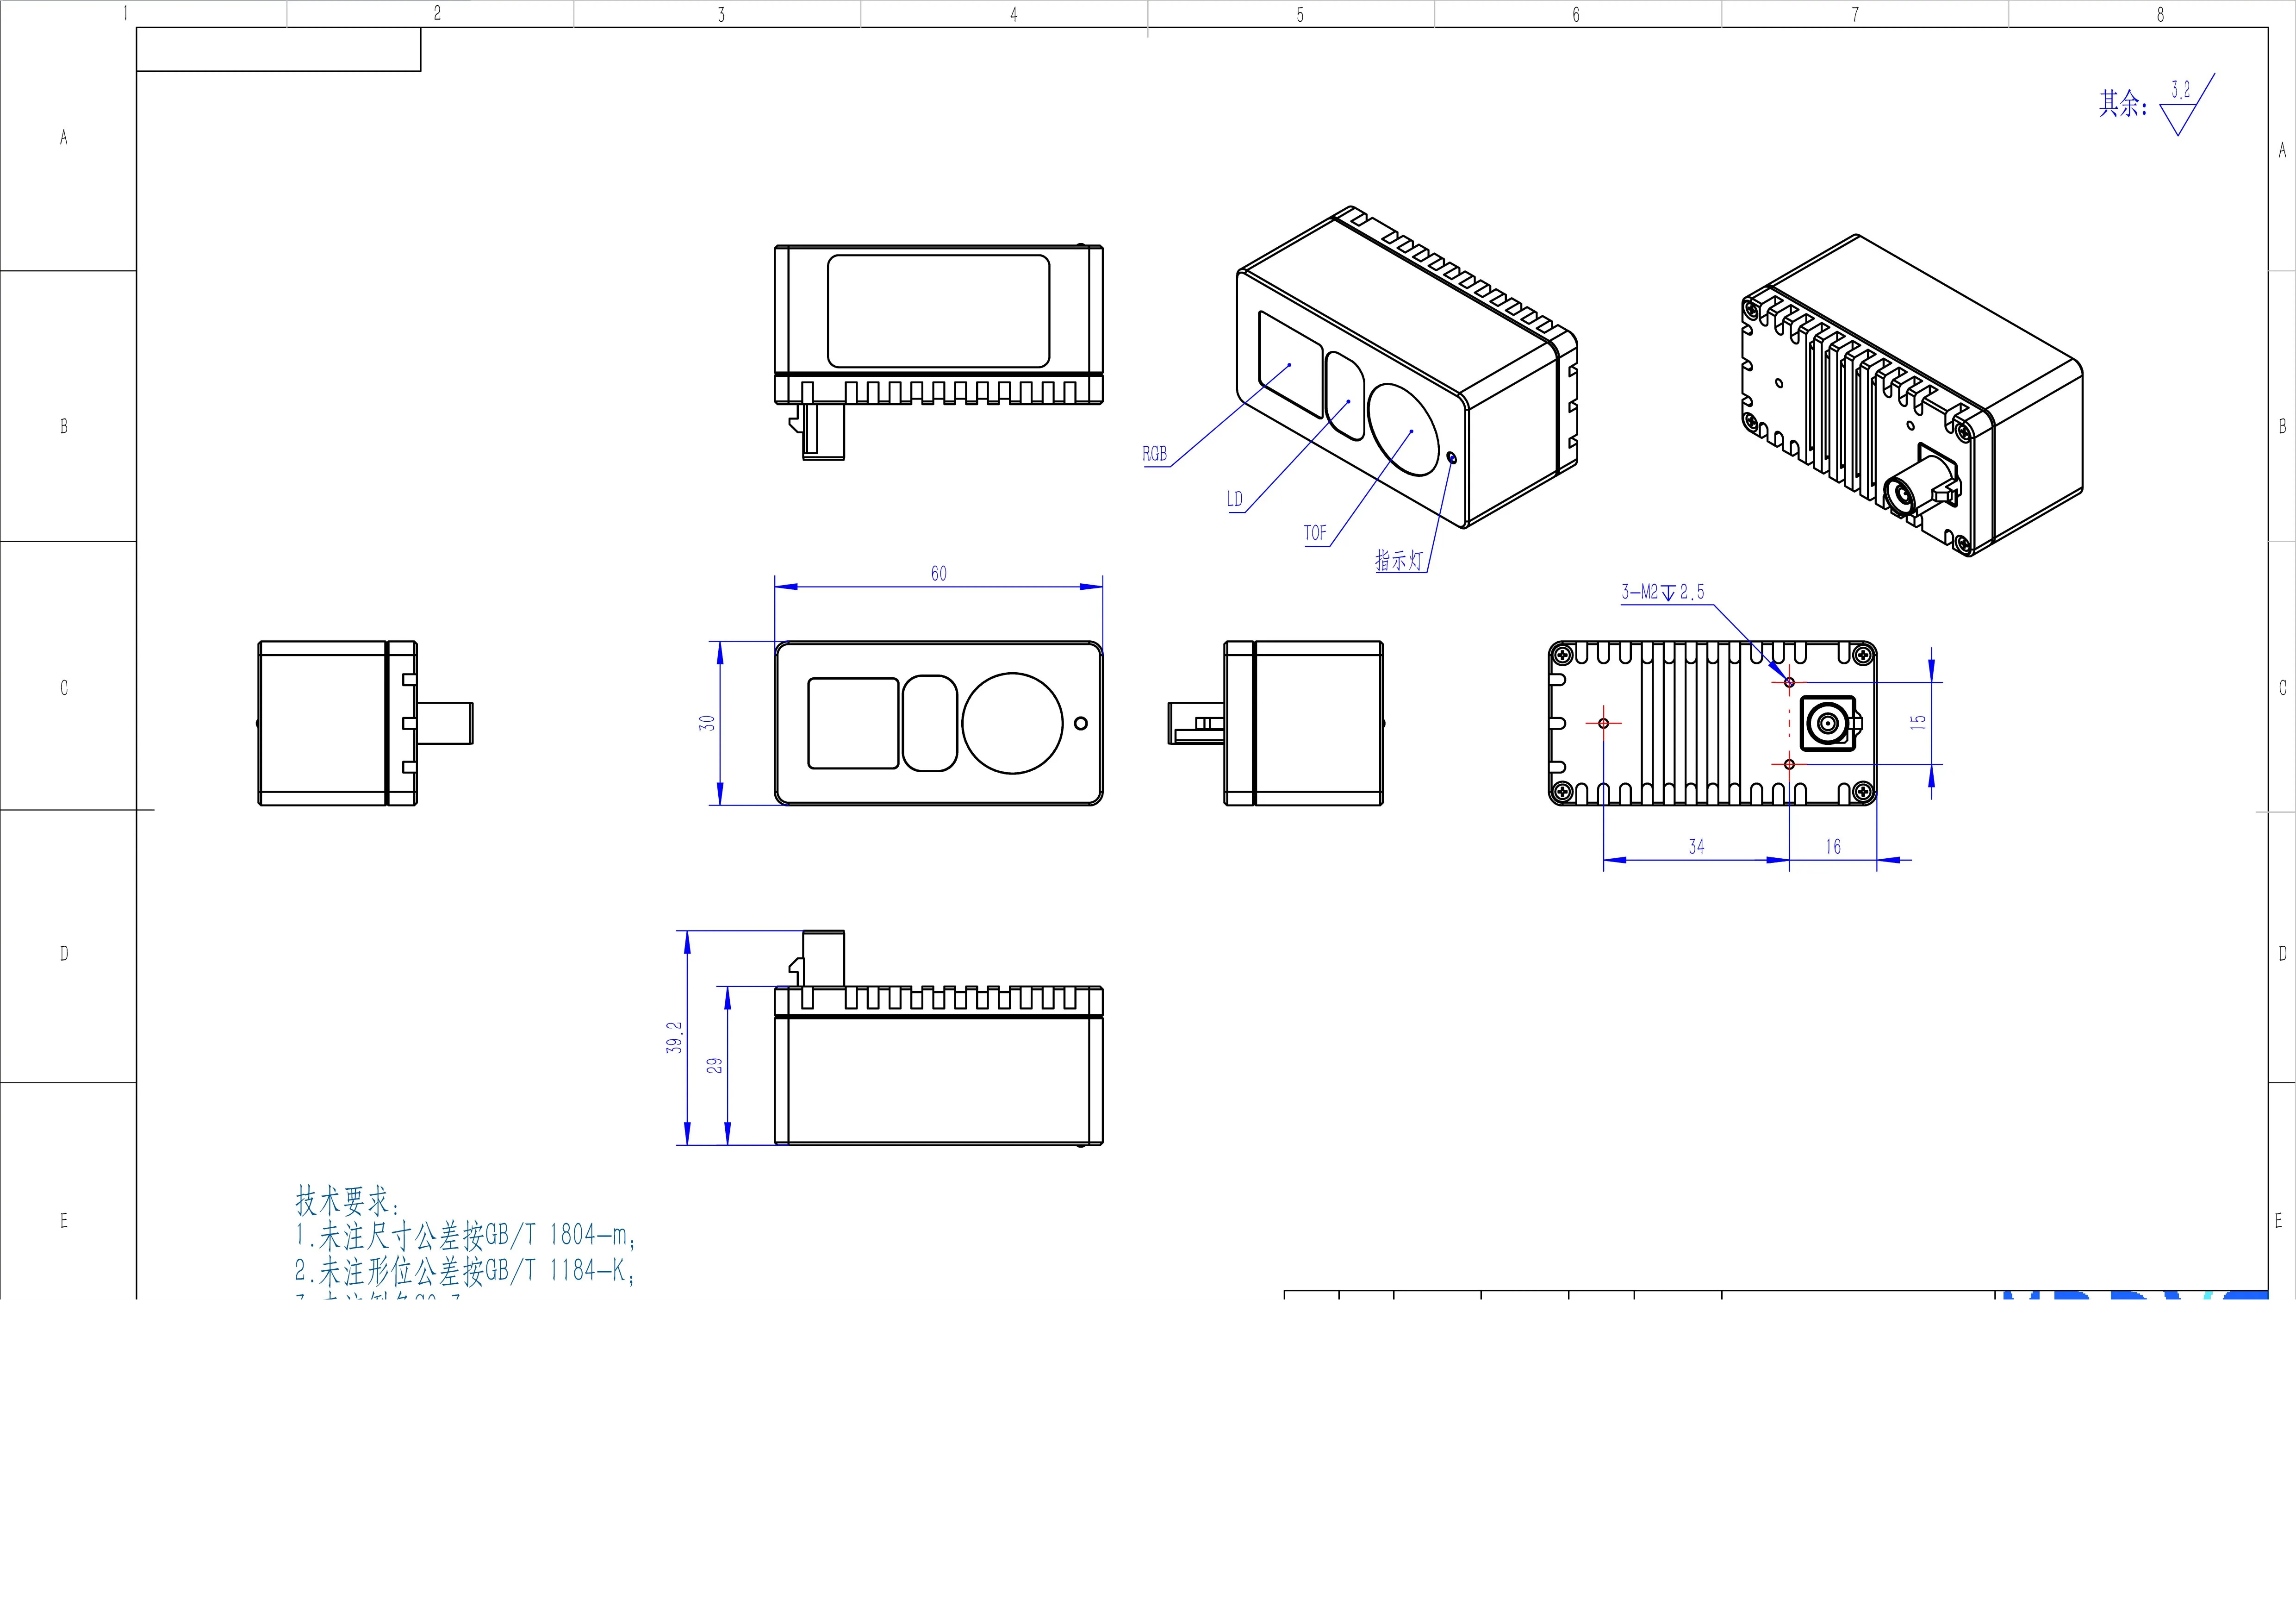
GMSL2インターフェース
シリアライザ設定
ビデオストリームパラメータ
FPGA設定
ストリーミングを開始する
画像取得には、ハードウェアフレーム同期とストリーム制御の両方が必要です。1
フレーム同期信号を供給する
ハードウェアマニュアルに従い、MAX96717と選択したデシリアライザのフレーム同期を設定します。MAX96717 MFP0はGPIOトリガー出力として設定できます。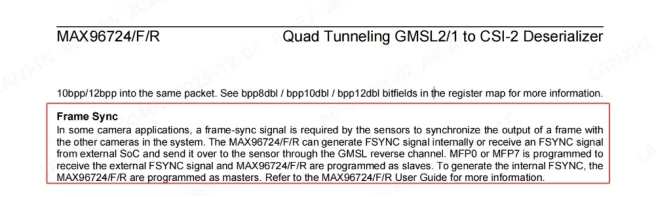
2
ストリーム開始コマンドを送信する
FPGAレジスタこの例の
0x2000に1を書き込むとストリーミングを開始し、0を書き込むと停止します。0x11はFPGAのI²Cアドレスです。