
完全な製品資料はダウンロードセンターから入手できます。
製品概要
S10 シリーズは、S10、S10 Pro、Lite を含む産業用 dToF RGB-D カメラです。RGB データと深度データを同期し、深度マップ、IR 振幅画像、RGB 画像、点群、障害物回避結果を出力できます。 標準 S10 の測定範囲は 0.3–8 m、S10 Pro は 0.3–17 m です。対応モデルには Ethernet、デジタル入力 2 点、デジタル出力 2 点を搭載しています。最大 4 つの障害物回避ゾーンを設定し、停止、減速、または安全状態の信号を出力できます。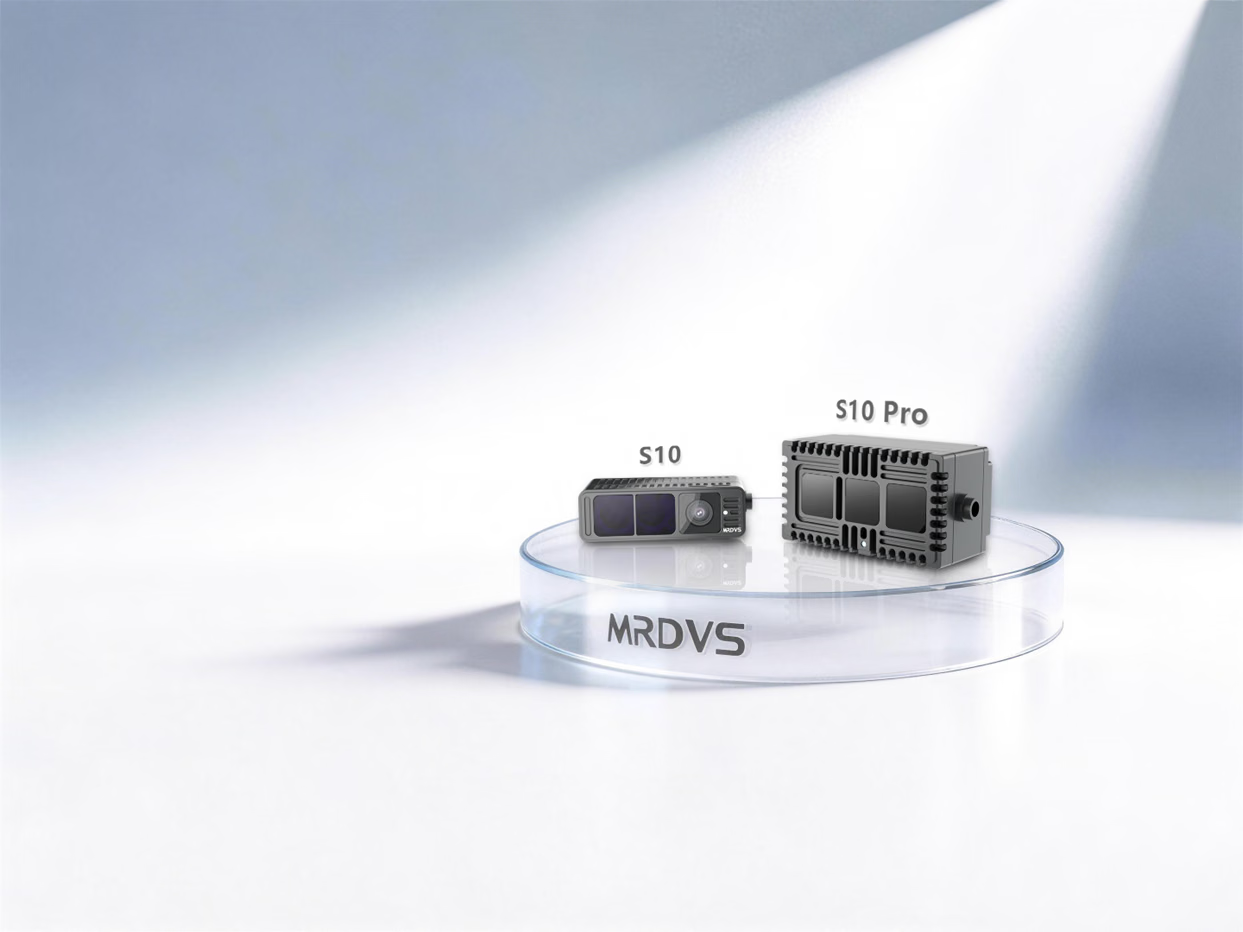
特長
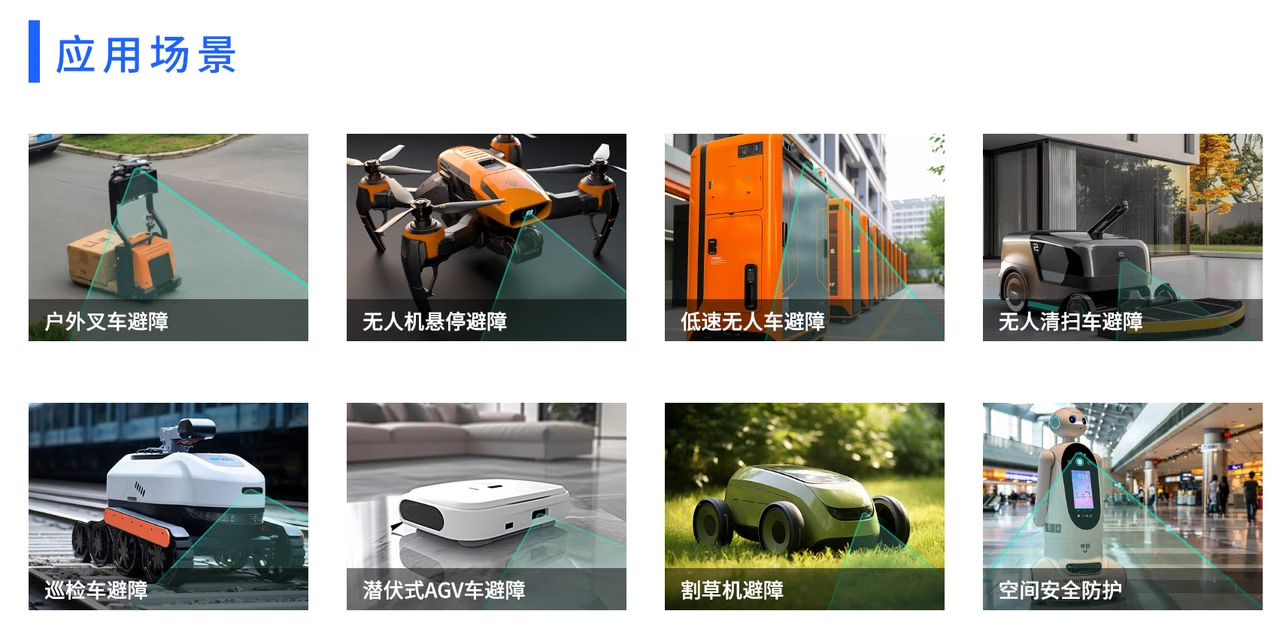
- 中長距離 dToF 認識: 自律走行車、自動フォークリフト、ドローンなど、屋内外のモバイル用途に適しています。
- 同期マルチモーダル出力: 深度、RGB、IR 振幅、点群データを提供します。Lite バージョンは RGB データを出力しません。
- デバイス内障害物回避: Ethernet 経由で点群を取得するか、内蔵アルゴリズムで I/O から制御信号を出力できます。
- 複数台運用と強い環境光への対応: 複数のカメラを同時に使用できます。環境照度 100 kLux、反射率 90% のターゲットで、S10 は 8 m、S10 Pro は 17 m の測定に対応します。
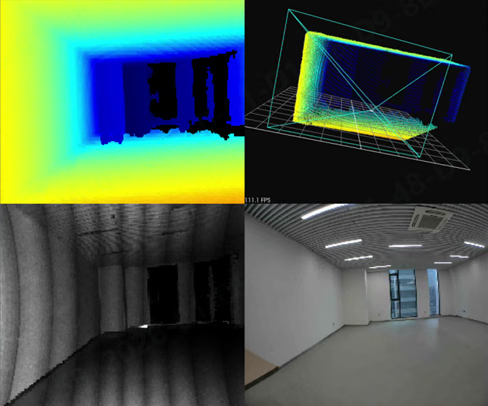
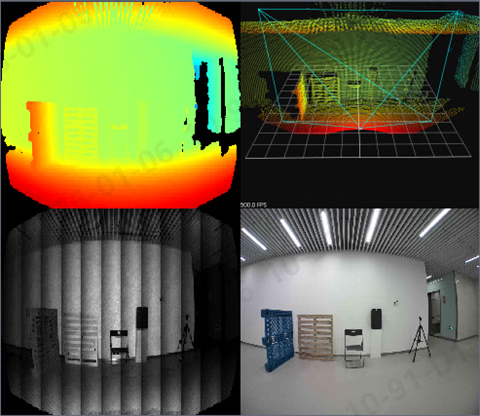
点群データの取得
Ethernet 経由でカメラデータを取得し、認識システムまたは制御システムに統合できます。
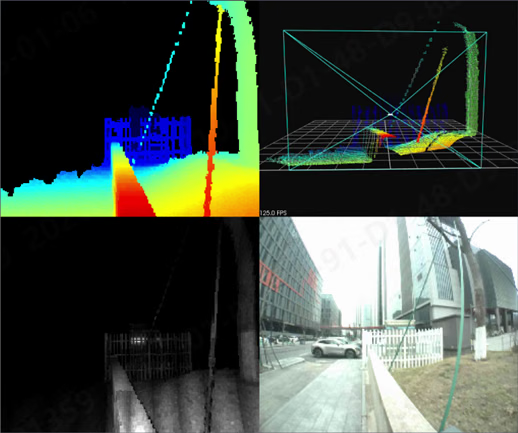
デバイス内障害物回避
障害物回避ゾーンを設定し、I/O を介して減速、停止、または安全状態の信号を出力できます。
仕様
1 GMSL バージョンについては MRDVS にお問い合わせください。
2 S10 Lite 120° バージョンには I/O ケーブルが付属します。最終的な製品寸法は 3D モデルを参照してください。
2 S10 Lite 120° バージョンには I/O ケーブルが付属します。最終的な製品寸法は 3D モデルを参照してください。
インターフェースと構成部品
カメラポート
カメラには、電源、Ethernet、機能インターフェースがあります。S10 Lite 120° バージョンを除き、機能インターフェースに外部 I/O ケーブルはありません。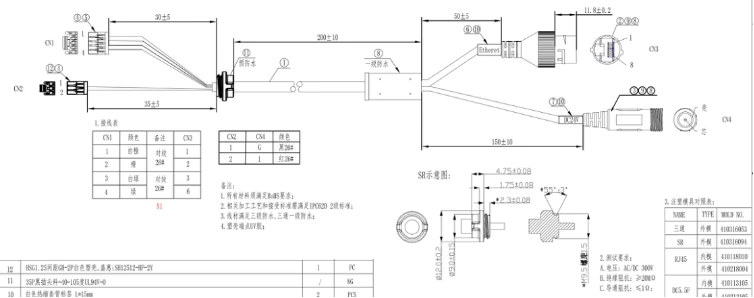
I/O 信号
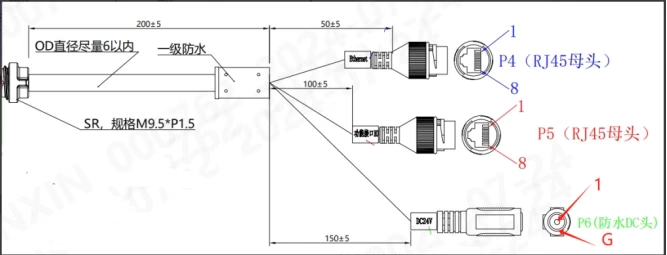
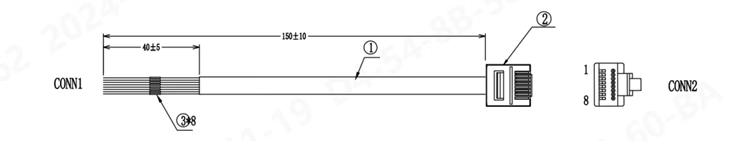
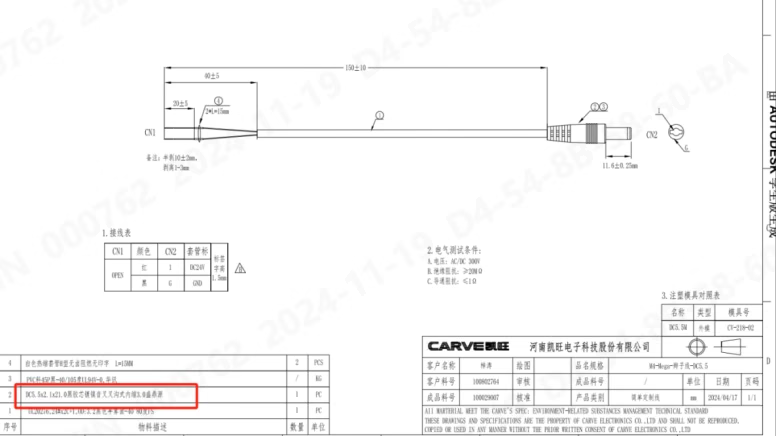
ケーブルピン配置
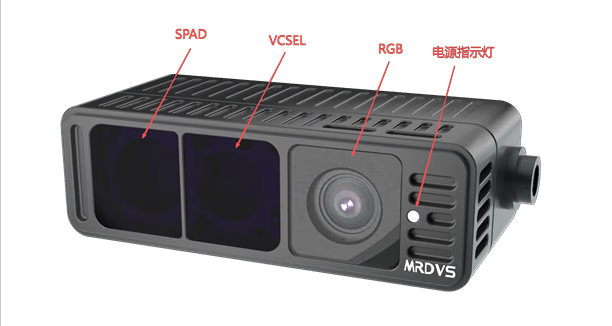
カメラの構成部品
統合と設置
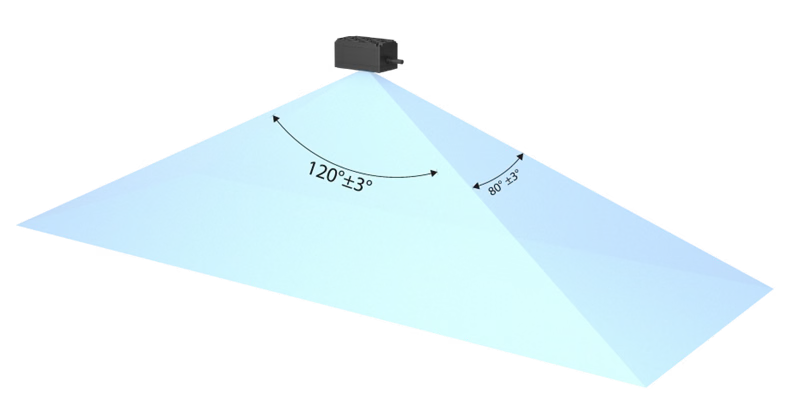
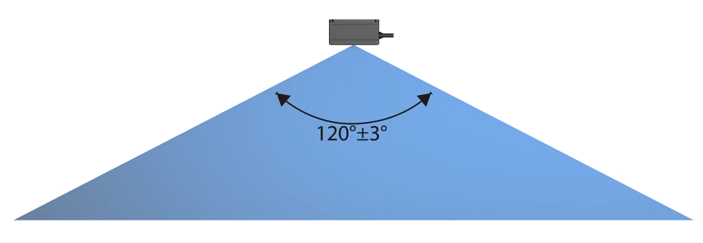
視野角と外形寸法
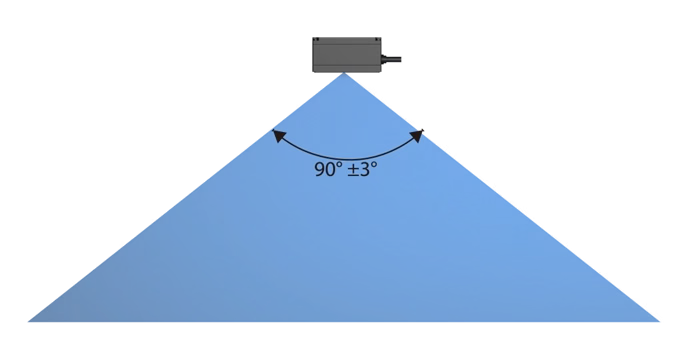
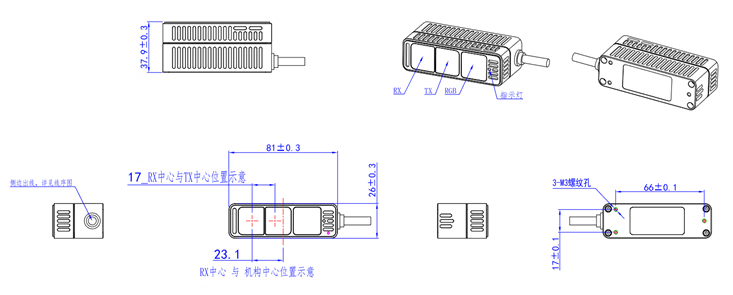
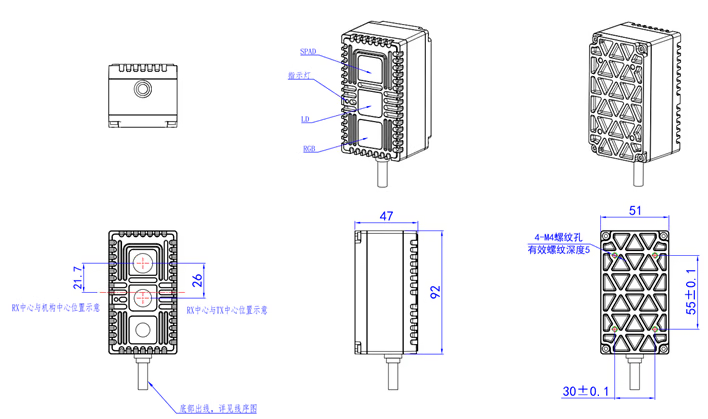
必要なクリアランス
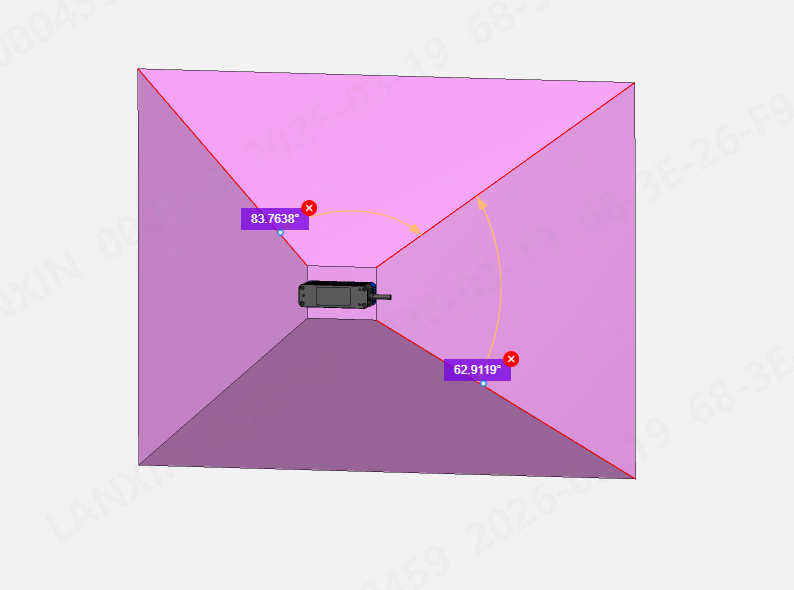
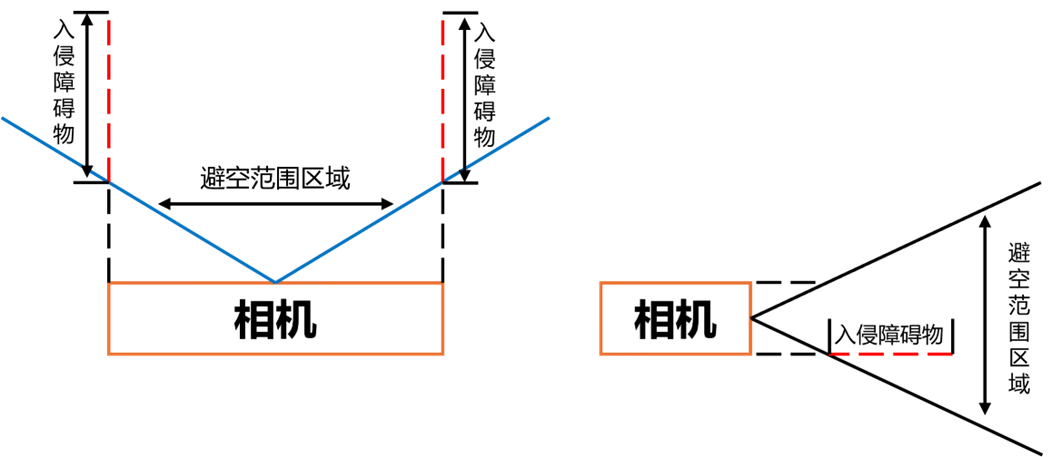
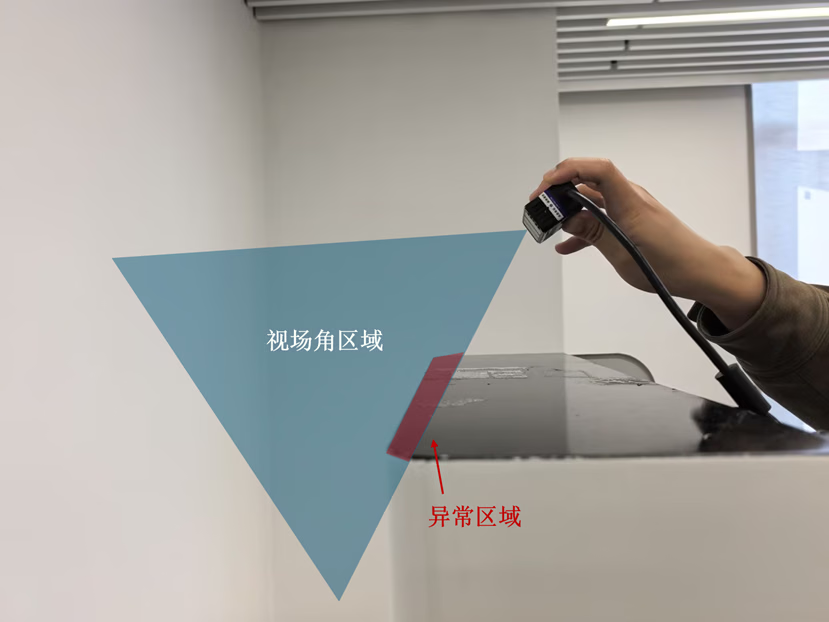
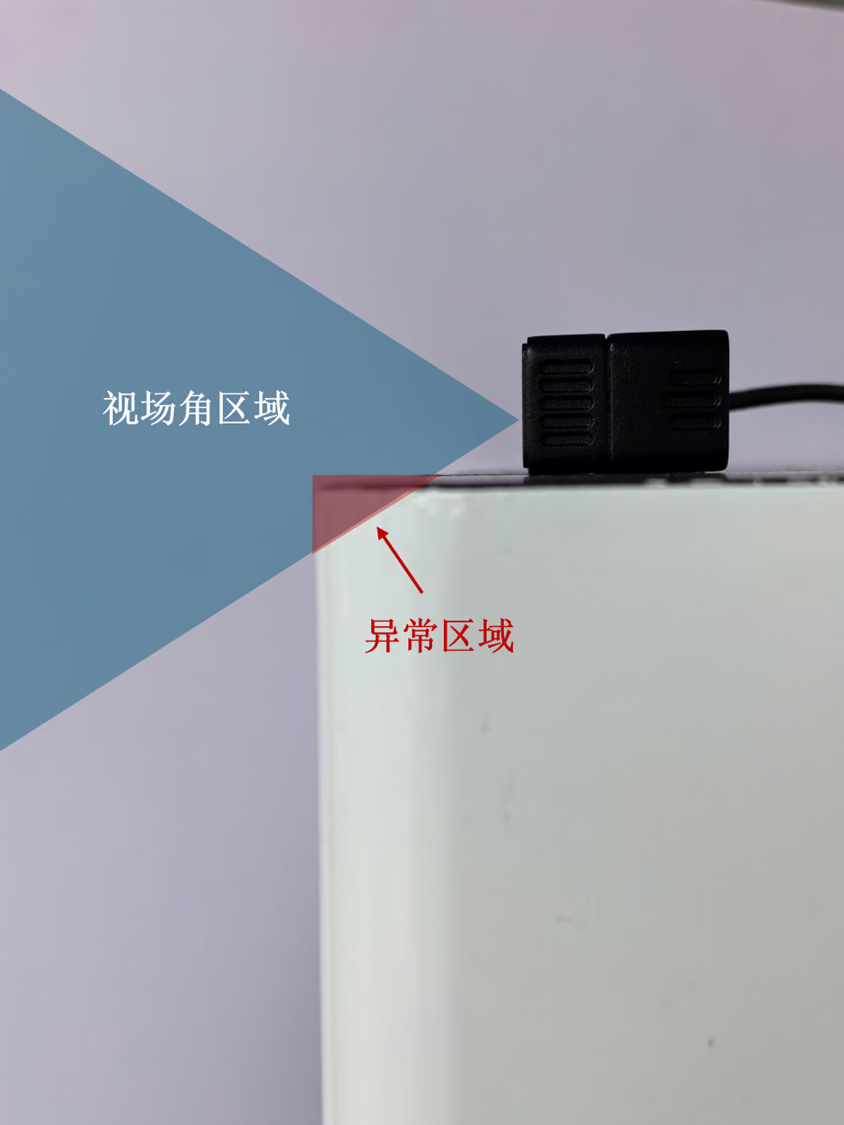
よくある設置干渉
- 視野の遮蔽: フレーム、リブ、小さな開口部、または中心から外れた取付けにより、固定的な死角や近距離の誤ターゲットが生じることがあります。
- 近距離反射とマルチパス: 狭い空洞、光沢のある金属、または鏡により、距離が歪んだり局所的に飽和したりすることがあります。
- 光学ウィンドウの問題: 一般的なガラス、アクリル、汚れ、結露は、アーティファクト、信号減衰、S/N 比低下を引き起こすことがあります。ウィンドウを追加する前に、透過率と測距性能を検証してください。
- 取付応力と熱: 締め付け過多は光軸をずらすおそれがあります。密閉設置では温度ドリフトを避けるため、放熱経路を確保してください。
環境条件と信頼性
初回接続
1
電源とネットワークを接続する
24 VDC でカメラに給電し、Cat 6 Ethernet ケーブルで通信インターフェースをコンピューターに接続します。青色インジケーターがゆっくり点滅すれば、電源は正常です。
2
ネットワークを設定する
カメラの工場出荷時 IP アドレスは
192.168.100.82 です。コンピューターを同じサブネットに設定し、ファイアウォールでカメラ通信がブロックされていないことを確認してください。3
画像出力を確認する
ホストアプリケーションでカメラを開き、画像が鮮明かつ安定していることを確認します。必要に応じて、基本パラメーターとアプリケーションアルゴリズムを設定してください。
LxCameraViewerインターフェース
LxCameraViewer では、深度、IR 振幅、点群、RGB 画像を表示し、基本的なカメラおよびアルゴリズムパラメーターを読み取りまたは設定できます。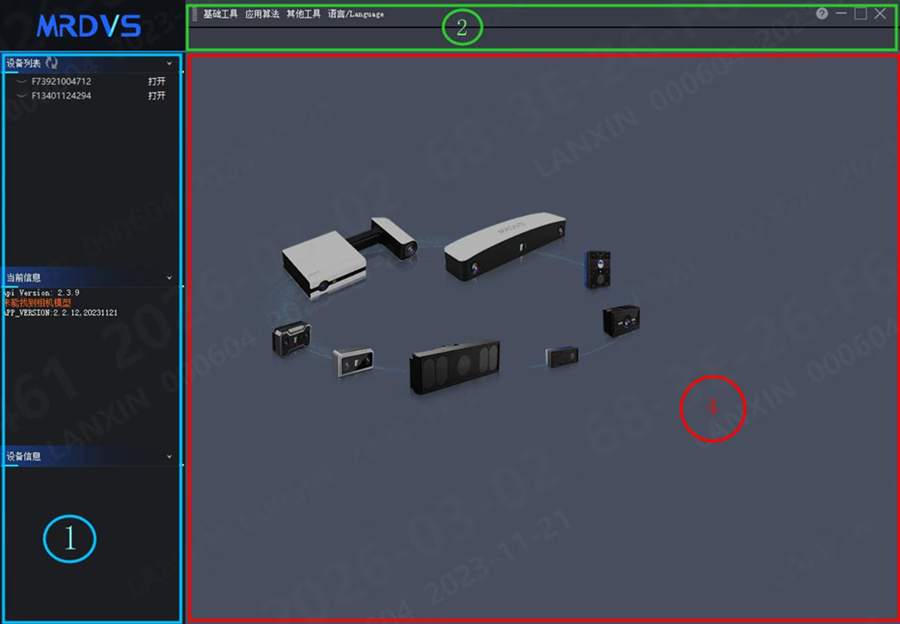
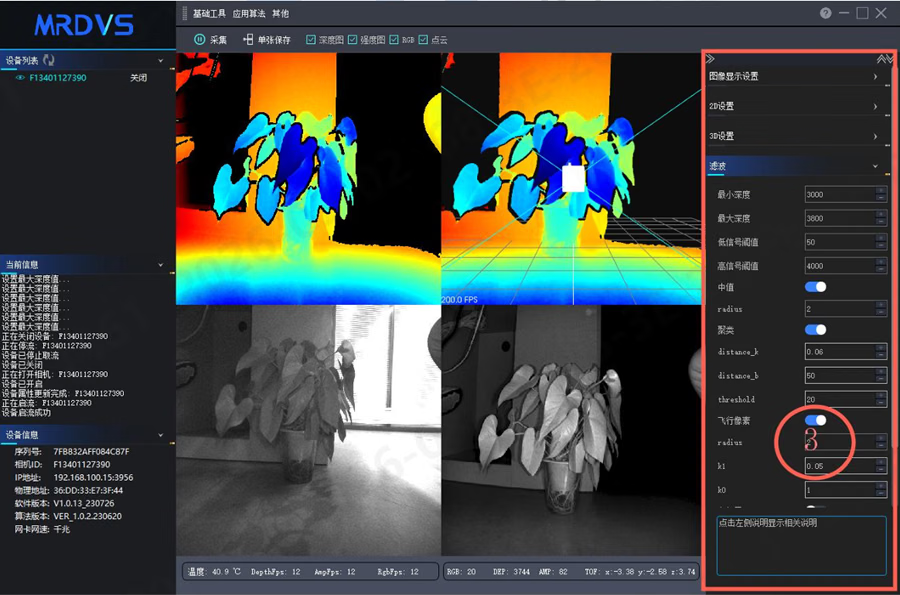
- リストでデバイスを選択し、Open または Close をクリックして接続を制御します。
- Capture でストリーミングを開始または停止し、Save frame で表示中のストリームを保存します。
- Depth、Intensity、RGB、または Point cloud を選択して、表示するデータを切り替えます。
- Basic tools、Application algorithms、Other でデバイス機能を設定します。
安全とトラブルシューティング
レーザー安全
トラブルシューティング
用途と導入事例
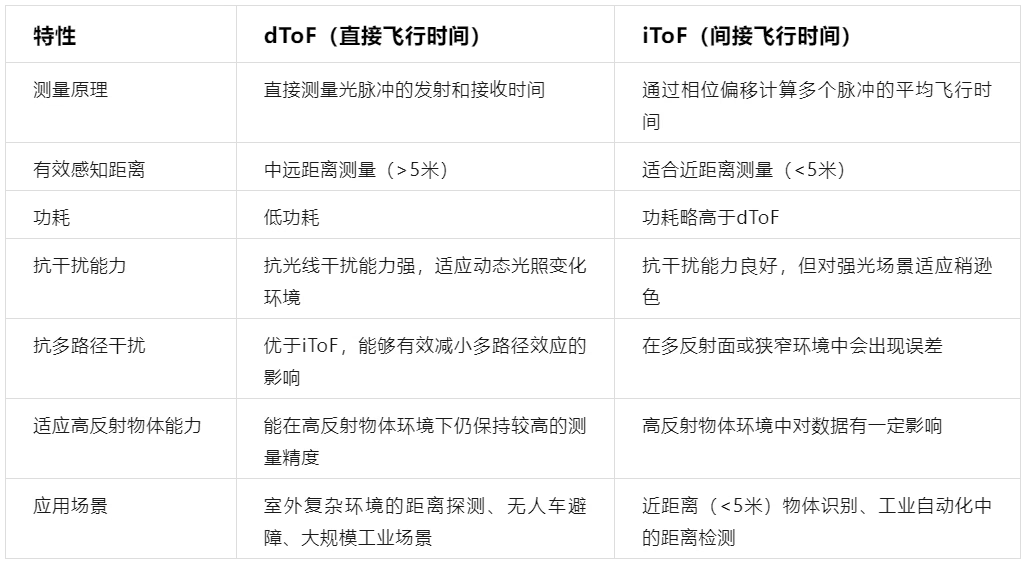
dToF and iToF
dToF は一般に中長距離および複雑な環境に適し、iToF は高精度な近距離認識でよく使用されます。作動距離、視野角、反射率、環境光に基づいてカメラを選定してください。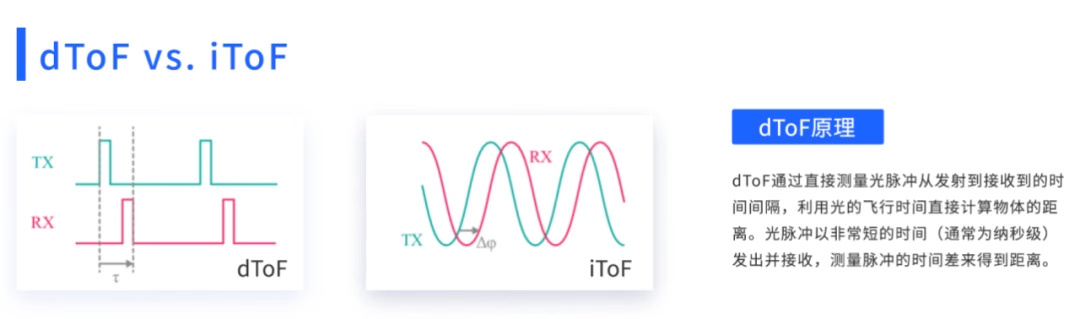
モバイルロボット向け 3D 障害物回避
モバイルロボット向け 3D 障害物回避ソリューションを参照してください。
無人フォークリフトの導入事例
安定した無人フォークリフト運用の導入事例を参照してください。
潜り込み型 AMR の導入事例
低い障害物を回避する用途を参照してください。
車輪型ヒューマノイドロボットの導入事例
車輪型ヒューマノイドロボット向け 3D 障害物回避の用途を参照してください。