
完全な製品資料はダウンロードセンターから取得できます。
製品概要
S11は、モバイルロボット向けのソリッドステートdToF RGB-Dカメラです。Ethernet版とUSB版を用意し、MIPIモジュールは要望に応じて提供します。障害物回避、空間認識、マッピング向けに、深度、RGB、IR振幅データを同期出力します。 屋外での代表的な測距範囲は反射率10~90%で0.1~5 m、屋内での最大範囲は10 mです。MIPIモジュールは標準版と同じ深度技術を使用しますが、インターフェース、寸法、電源要件が異なります。特長と用途
- 屋内外の3Dデータ取得に対応するdToF深度センシング。
- 深度、RGB、IR振幅を同期出力。Ethernet版とUSB版はRGB-Dアラインメントに対応。
- コンパクトなソリッドステート設計:Ethernet版は約130 g、USB版は約90 g。
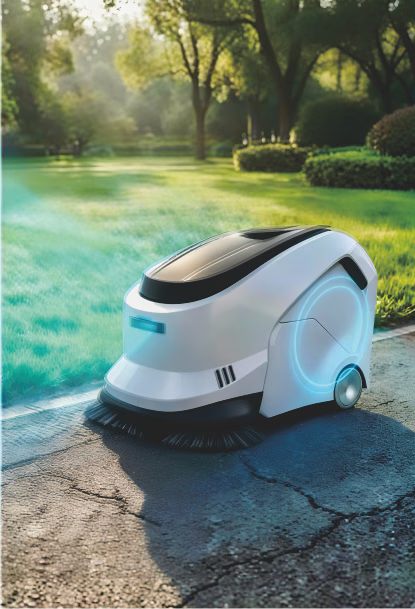
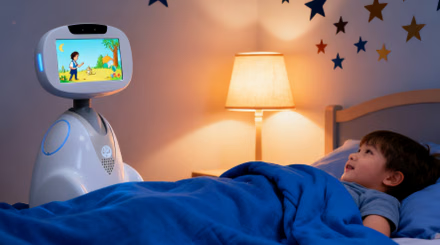
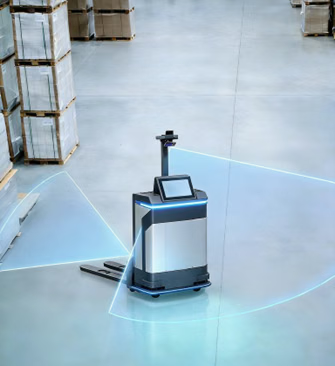
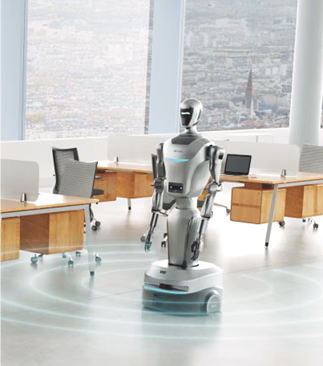
- 清掃ロボット、AGV/AMR、サービスロボット、コンパニオンロボット、特殊用途ロボットに適しています。
仕様
機械設計と導入
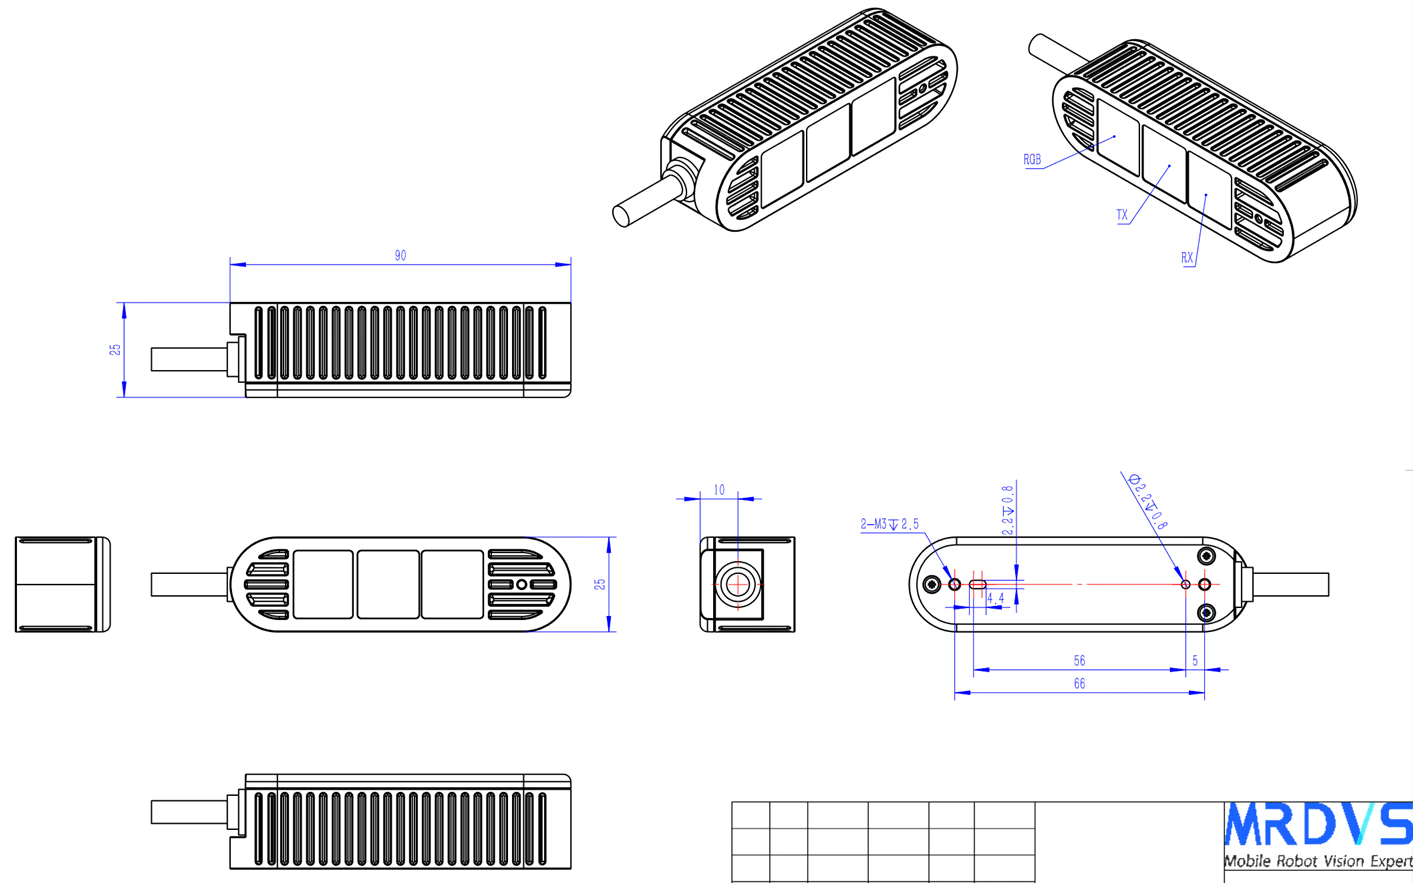
製品構造と寸法
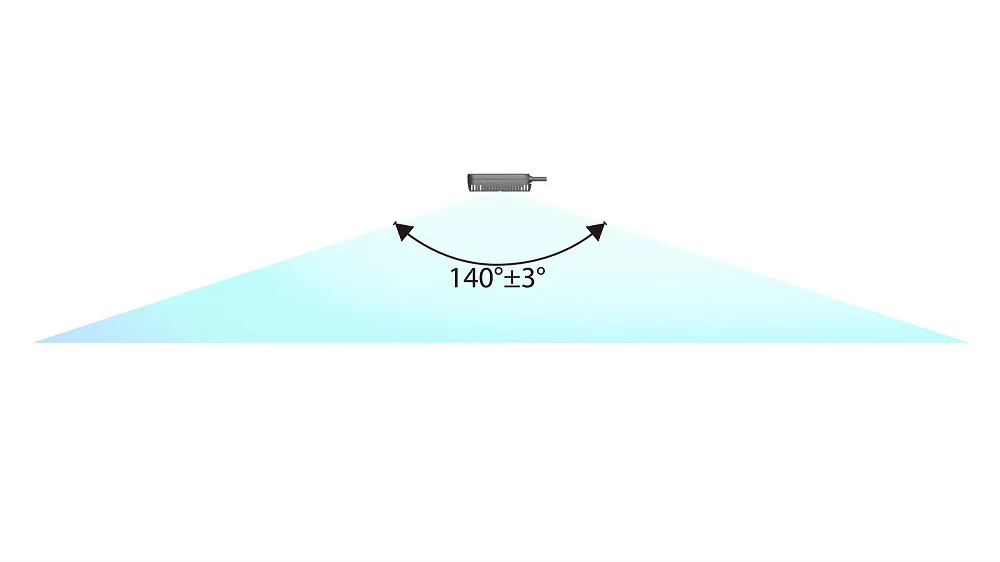
検出範囲
設置要件
- Avoid frames, ribs, or openings that are too small and clip the field of view.
- Avoid installation near mirrors, bright metal, or confined reflective cavities to reduce near-field reflections and multipath effects.
- If a protective window is required, validate its transmission, cleanliness, and ranging performance after installation.
- Avoid over-tightening the mount and provide a heat path in enclosed spaces.
環境条件と信頼性
初回接続
1
デバイスを接続する
Ethernet バージョンに 24 VDC / 2 A で給電し、Cat 6 以上の Ethernet ケーブルでコンピューターに接続します。青色インジケーターがゆっくり点滅すれば、電源は正常です。
2
ネットワークを設定する
Ethernet バージョンの工場出荷時 IP アドレスは
192.168.100.82 です。コンピューターを同じサブネットに設定し、ファイアウォールでデバイス通信がブロックされていないことを確認してください。3
ストリームを確認する
ホストアプリケーションでカメラを開き、画像が鮮明でアーティファクトやコマ落ちがないことを確認します。必要に応じて画像・アルゴリズムパラメーターを設定してください。
LxCameraViewerインターフェース
ホストアプリケーションでは、深度、IR 振幅、点群、RGB 画像を表示し、基本的なカメラおよびアルゴリズムパラメーターを設定できます。- デバイスリストでカメラを選択し、Open または Close をクリックします。
- Capture でストリーミングを開始または停止し、Save frame で表示中のストリームを保存します。
- Depth、Intensity、RGB、または Point cloud を選択して、表示するデータを切り替えます。
トラブルシューティングと安全
安全ラベルを完全で判読可能な状態に保ち、ラベルおよび製品資料に記載された安全要件に従ってください。
導入事例
無人フォークリフトの導入事例
無人フォークリフト向け 3D 認識の用途を参照してください。
潜り込み型 AMR の導入事例
低い障害物を回避する用途を参照してください。
車輪型ヒューマノイドロボットの導入事例
車輪型ヒューマノイドロボット向け 3D 障害物回避の用途を参照してください。
仕様書・マニュアル
英語PDF