
完全な製品資料はダウンロードセンターから入手できます。
V2 Pro ナビゲーションコントローラー
製品概要
動作の仕組み
コントローラーには演算プラットフォームが統合されており、外部の産業用コンピューターは不要です。ロボットが対象エリアを移動すると、上向きカメラが環境特徴を取得し、2D LiDAR が平面輪郭を、IMU が運動データを提供します。コントローラーはこれらを融合して地図を作成し、位置推定結果を出力します。主な特長
108° × 57°の上向きカメラ、270°の 2D LiDAR スキャン、IMU を融合します。6 TOPSの NPU 性能と、マッピング・地図管理用の視覚的インターフェースを提供します。- Wi-Fi 6 と音声出力を統合し、手動フォークリフトの位置データ、音声案内、アラートに対応します。
- モバイルロボット、AGV、手動フォークリフト向けの屋内位置推定とナビゲーション統合をサポートします。
代表的な用途
- 工場物流: 倉庫、荷役場、作業場におけるロボットの位置推定とナビゲーション。
- 手動フォークリフトの高度化: 既存フォークリフトに位置推定機能を追加し、その位置データを上位システムに提供します。
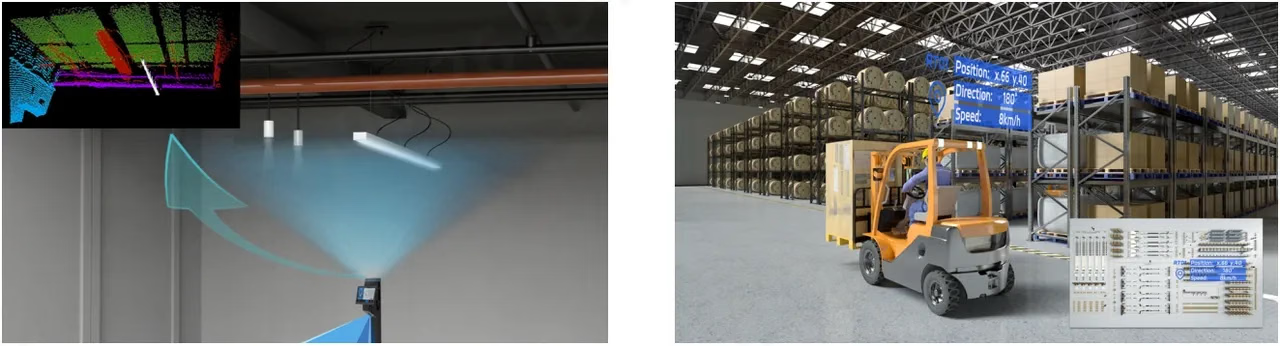
V2 Pro の用途
仕様
基本仕様
インターフェース定義
コントローラーには、電源、Ethernet、CAN、I/O、音声出力インターフェースがあります。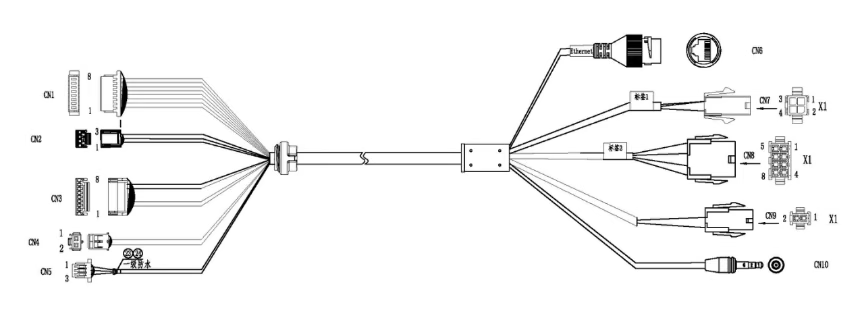
V2 Pro のインターフェース位置
CN8 I/Oピン配置
- 入力: 5–24 V で High アクティブ。
- 出力: 24 V / 100 mA 駆動に対応するプッシュプル出力。
製品構造
外観と寸法
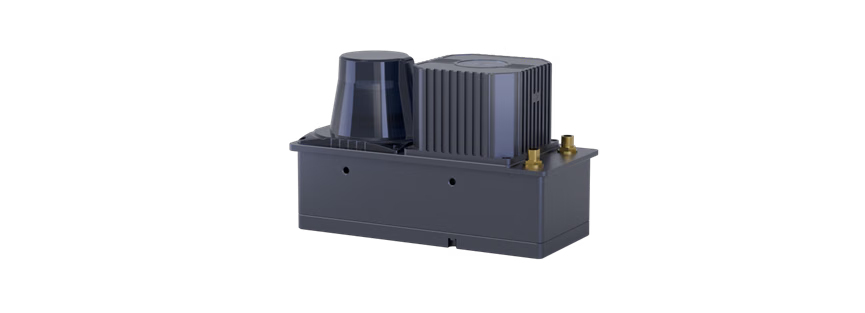
V2 Pro の外観
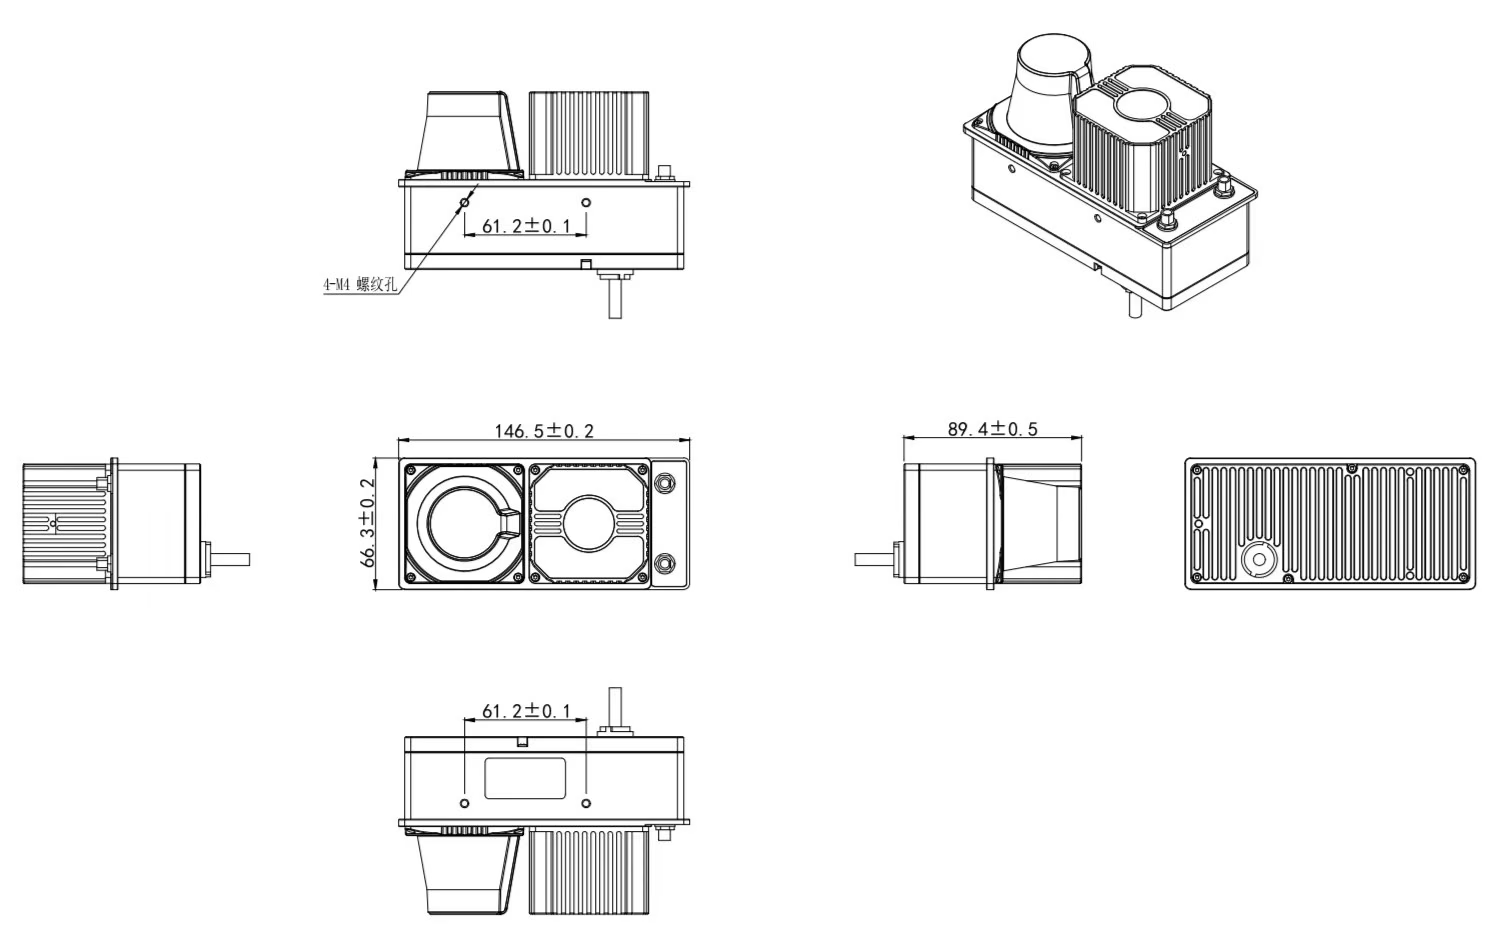
V2 Pro の外形図
構成部品
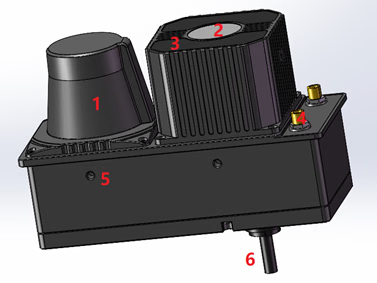
V2 Pro の構成部品(前面)
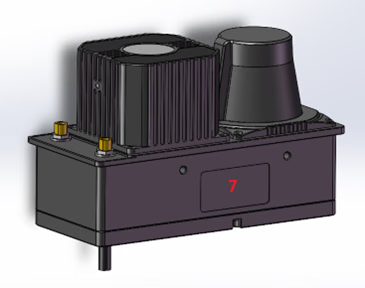
V2 Pro の構成部品(背面)
無線通信モジュール
コントローラーには、MU-MIMO と 2 ストリーム伝送に対応した2T2R 無線アダプターが搭載されています。Wi-Fi は 2.400–2.4835 GHz ISM 帯で動作します。実際のスループットは、ネットワーク構成、現場の干渉、接続デバイスに依存します。
統合と設置
検出範囲と座標系
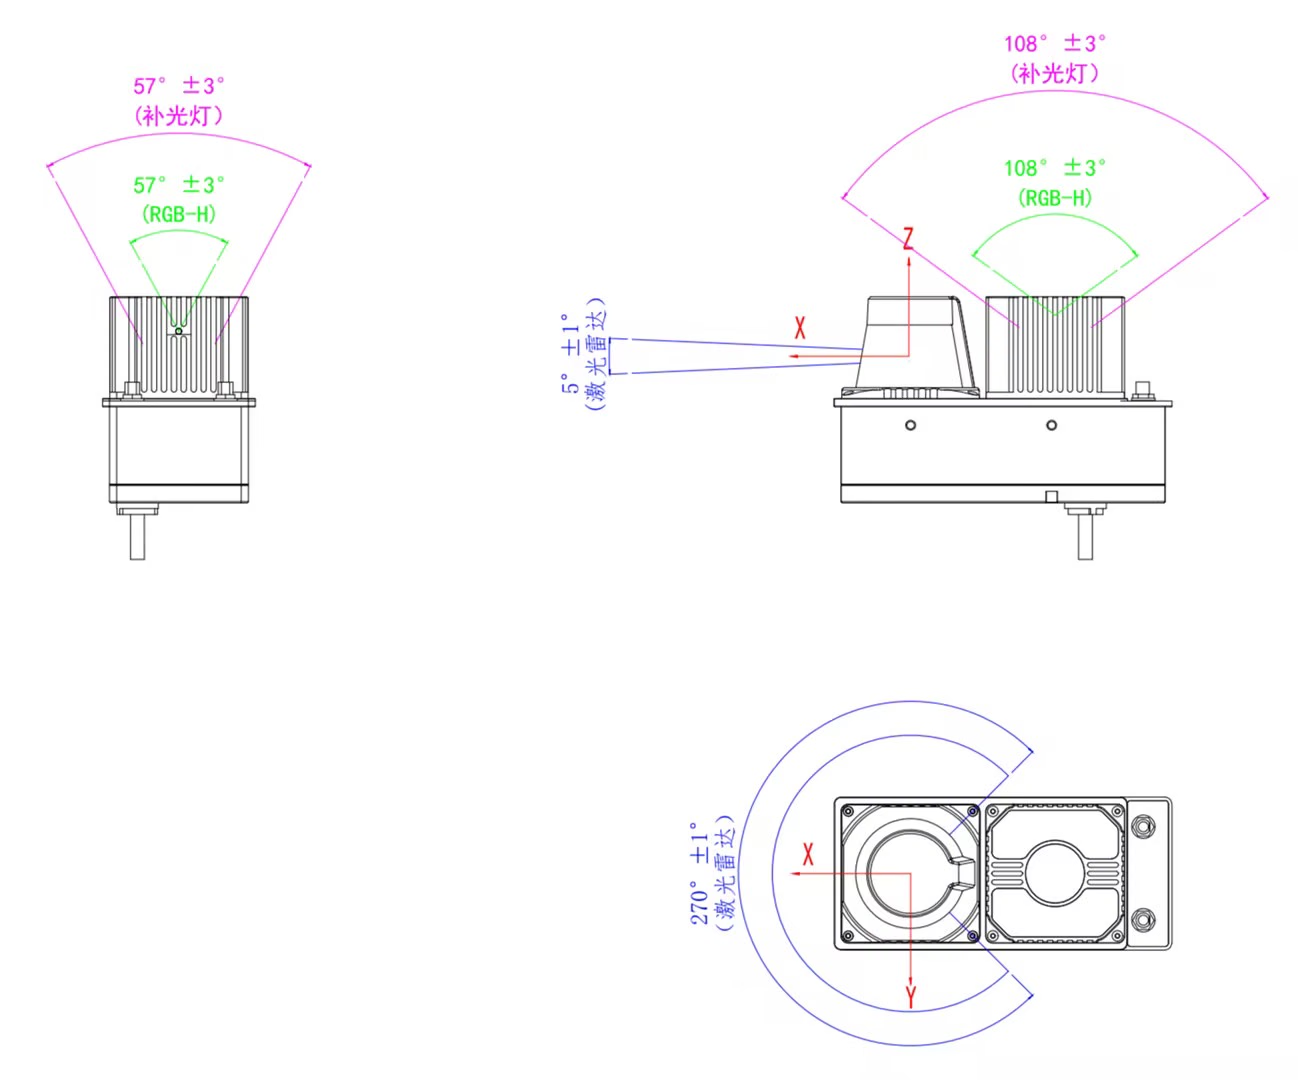
上向きカメラの検出範囲と座標系
設置
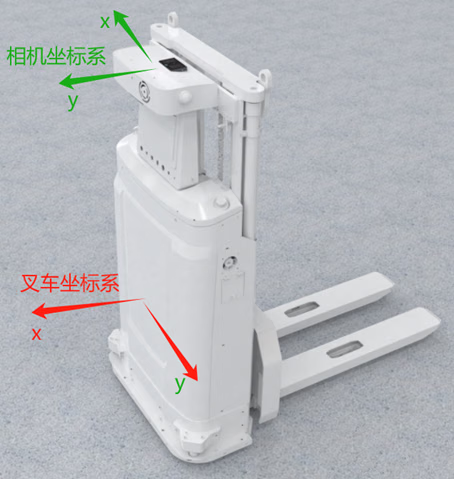
V2 Pro の設置
上位アプリケーションとSDK
ホストアプリケーションで、上向きカメラ画像、LiDAR 輪郭、位置推定状態を確認できます。統合については、MRDVS ホストアプリケーションガイドおよび Camera SDK 開発ガイドを参照してください。環境条件と信頼性
クイックスタート
パッケージ内容
デバイスの接続と確認
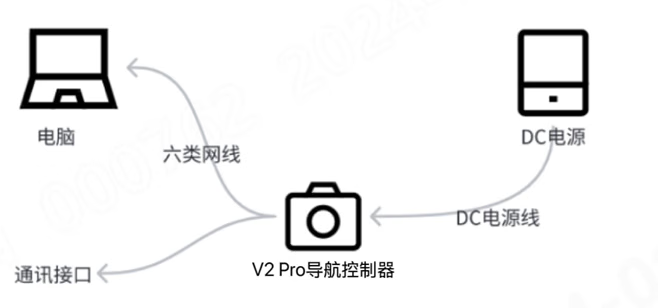
V2 Pro の接続テスト
1
電源を接続する
電源ケーブルをコントローラーの DC 入力に接続し、
24 V / 3 A の DC 電源を接続します。青色インジケーターがゆっくり点滅すれば、電源は正常です。インジケーターが消灯しているか赤色のままの場合は、電源コネクターとアダプターを確認してください。2
ネットワークを設定する
Cat 6 ケーブルでコントローラーの Ethernet インターフェースをコンピューターに直接接続します。工場出荷時 IP は
192.168.100.201 です。コンピューターを同じサブネットに設定し、ファイアウォールでデバイス通信を許可してください。LAN 上のブラウザーで http://192.168.100.201:9998 を開くと、パスワードなしで Web インターフェースにアクセスできます。3
データストリームを確認する
ホストアプリケーションを起動し、上向きカメラ画像が鮮明で、アーティファクトやコマ落ちがないことを確認します。複数の IP アドレスが検出された場合は、LAN の競合を解消して正しいデバイスを選択してください。
インターフェース概要
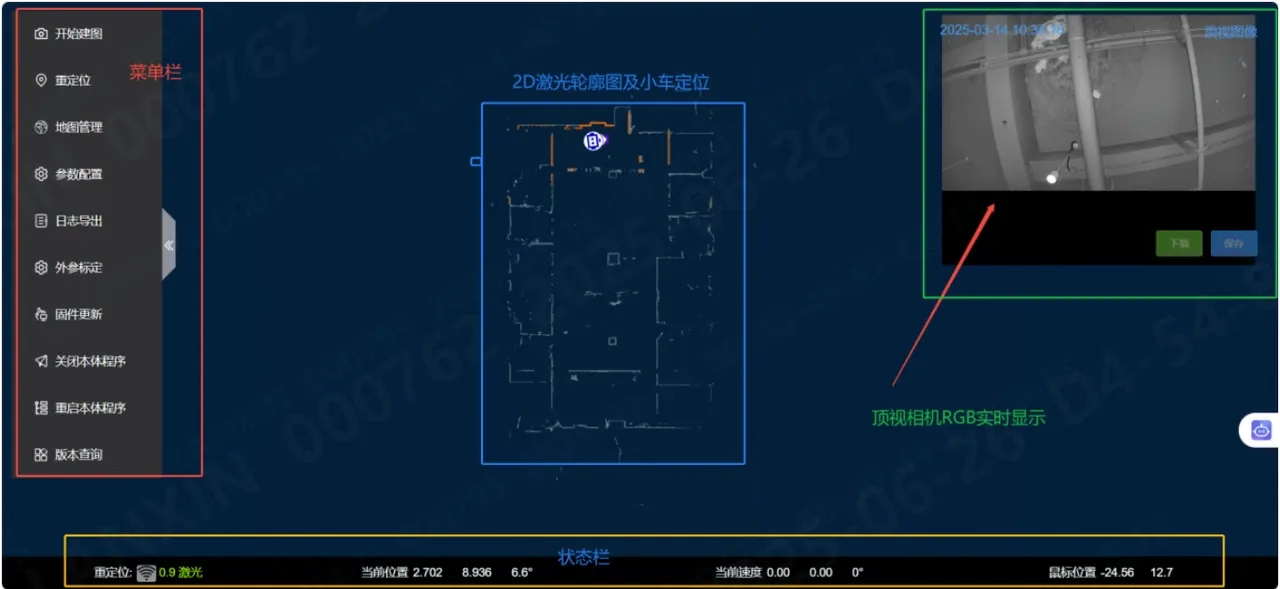
V2 Pro ホストアプリケーションのインターフェース
- 赤色領域: マッピング、再位置推定、地図管理などの機能メニュー。
- 青色領域: 読み込んだ 2D 輪郭地図と車両位置推定アイコン。
- 緑色領域: 上向きカメラのライブ RGB 画像。
- 黄色領域: 再位置推定信号強度、車両位置・速度、カーソル座標。信号色は緑(良好)、青(通常)、赤(不良)です。
マップを作成
1
マッピングを開始する
メニューで Start mapping を選択します。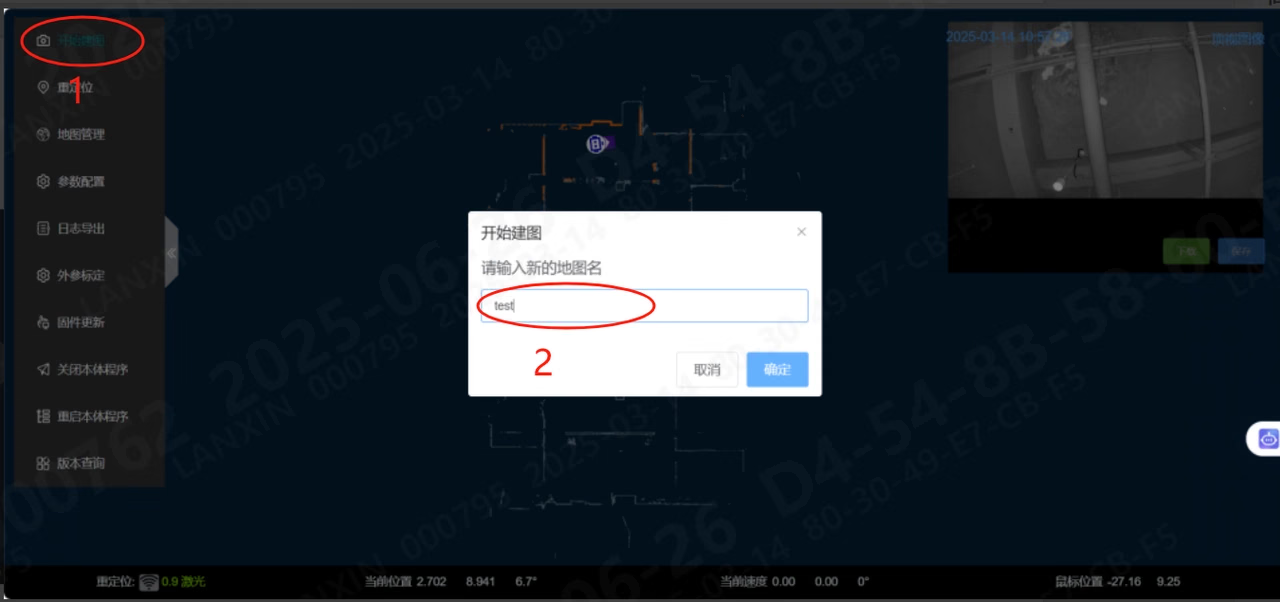
2
地図名を入力する
地図名には英字、数字、アンダースコアを使用できますが、数字で始めることはできません。
3
地図データを取得する
並進速度を 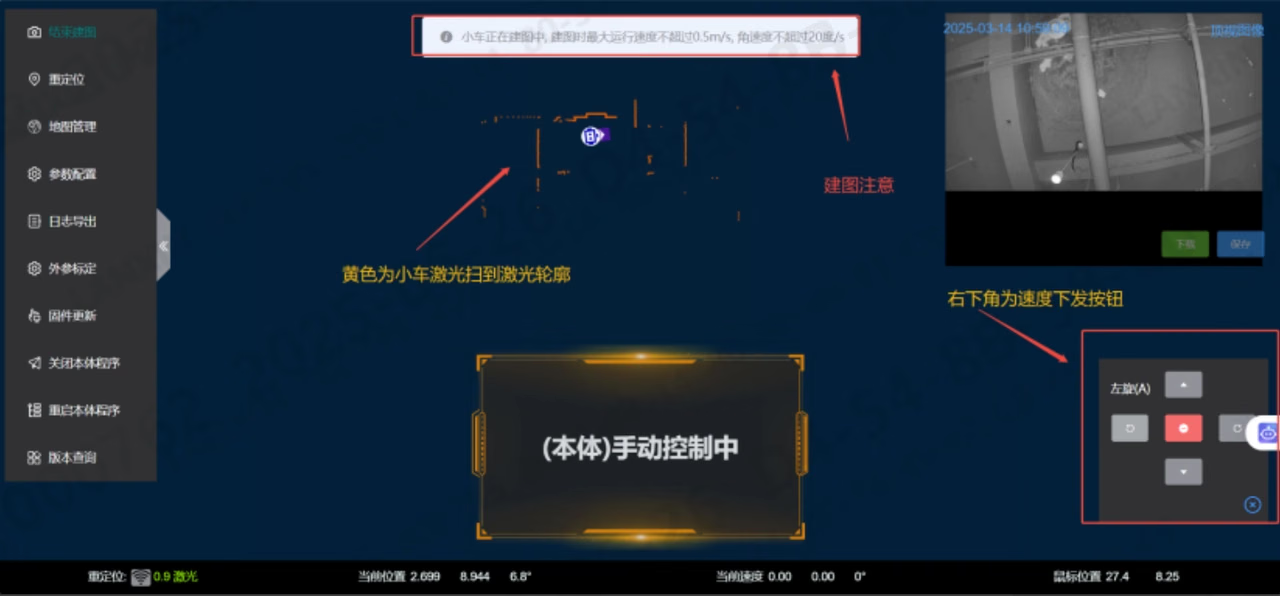
0.5 m/s 以下、角速度を 20°/s 以下に保ちます。インターフェースには LiDAR 輪郭と上向きカメラ画像が表示されます。マッピングインターフェース
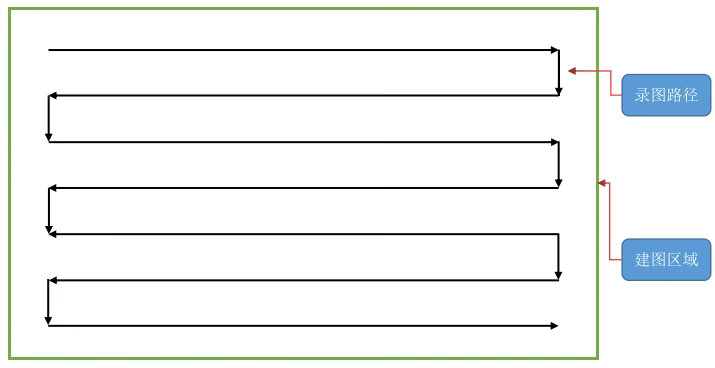
0.2 m/s 未満で、ゆっくり安定して走行します。直線経路と直角の旋回を使用し、同じ経路の反復やランダムな振動を避けてください。同方向の経路は約 3 分の 1 を重ね、平行経路の間隔は約 2 m とします。対象エリアまたは車両経路を可能な限り網羅してください。Recommended mapping path
4
マッピングを完了する
エリアをスキャンした後、メニューで Finish mapping を選択します。処理時間はスキャンしたエリアにより異なります。
マップを配置して適用
1
背景地図をデプロイする
Map management を開き、背景地図リストで新しい地図を見つけて Deploy を選択します。ホストで使用するすべての地図をデプロイしてください。背景地図は編集、エクスポート、削除できます。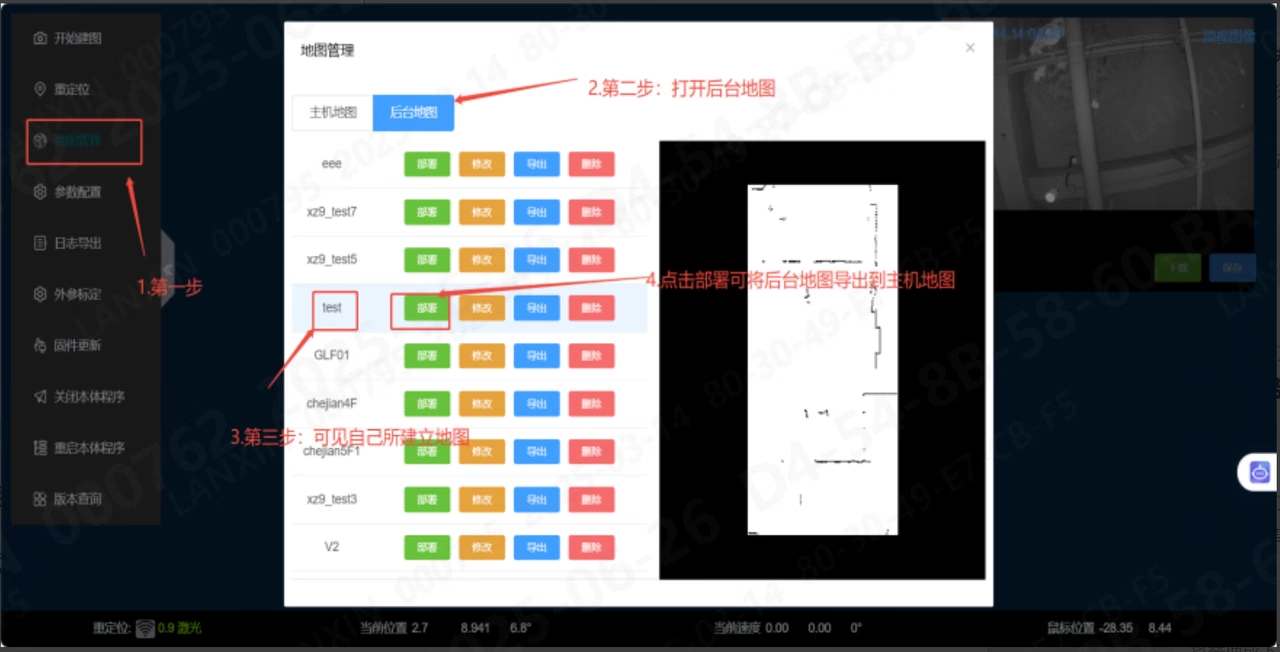
背景地図管理
2
ホスト地図を適用する
Host maps で Apply を選択します。地図を適用した後、反映させるためにコントローラーを再起動してください。ホスト地図はエクスポートまたは削除できます。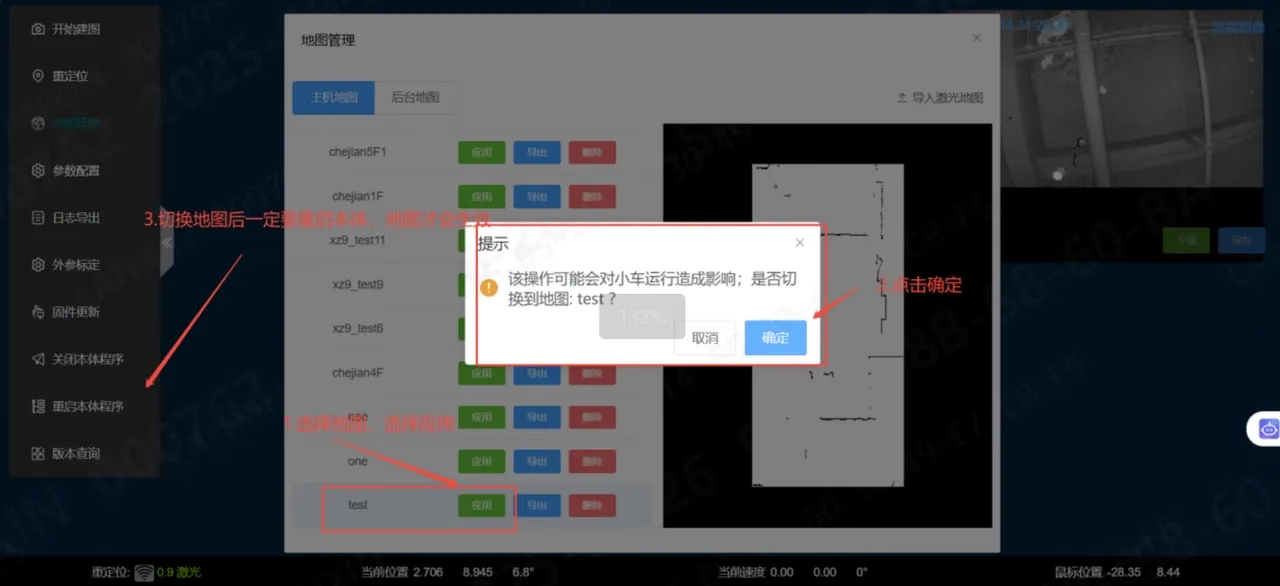
ホスト地図管理
再ローカライズとパラメータ設定
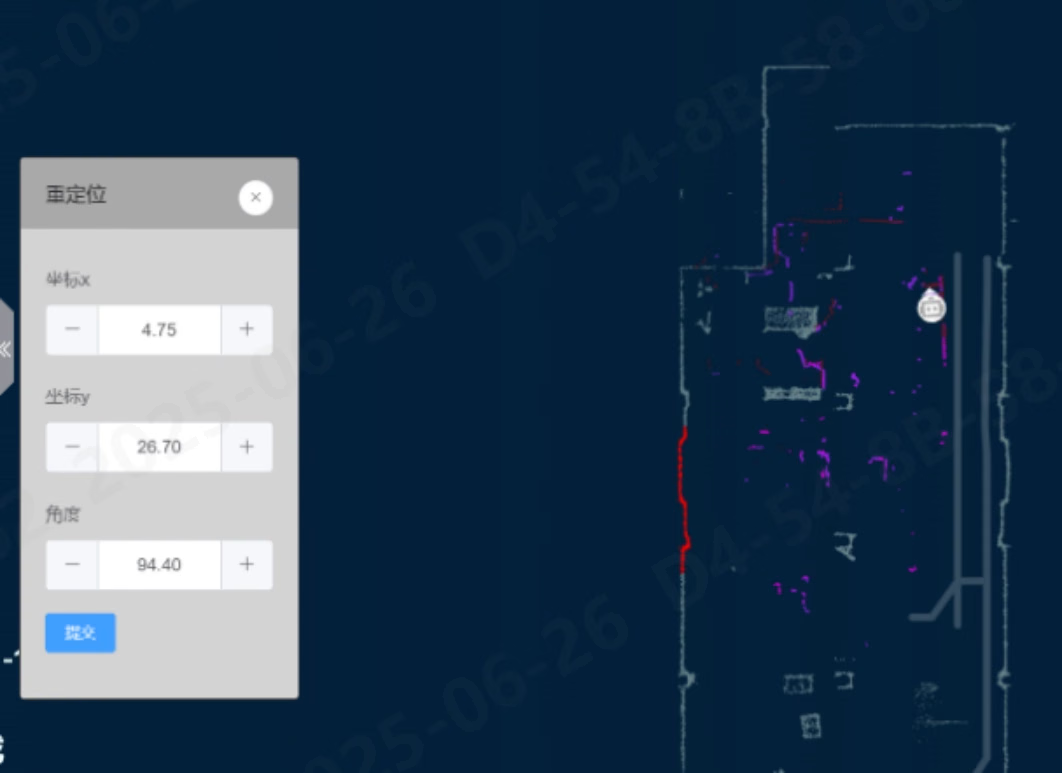
再位置推定インターフェース
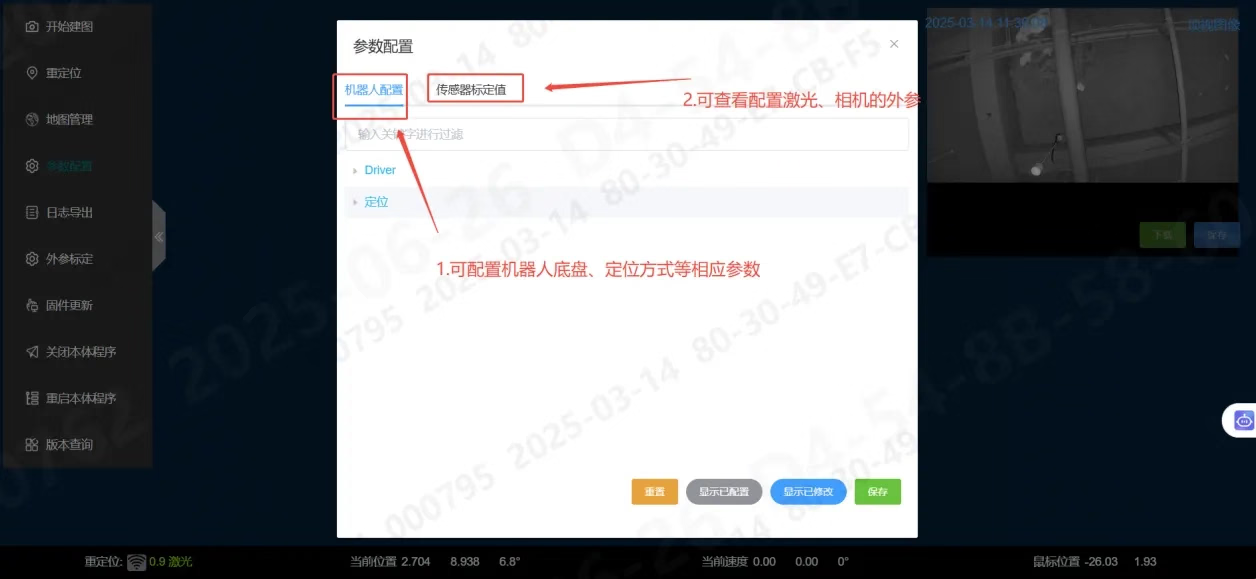
パラメーター設定インターフェース
トラブルシューティング
安全と適合性
レーザー安全
- 本製品は Class 1 レーザーを使用しています。
- 通常の使用条件では、EN 60825 に従って使用する限り、照射レーザーは人体に危険を及ぼしません。
- 設置、保守、トラブルシューティングでは、現場のレーザー安全手順に従ってください。光学部品を分解または改造しないでください。
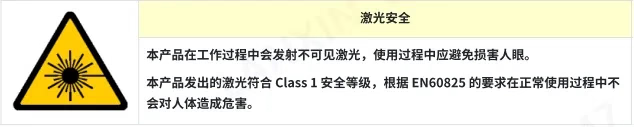
レーザー安全ラベル
リチウム電池を含む
- 内蔵電池を自身で分解、改造、交換しないでください。
- 本機器を強い衝撃、圧壊、穿刺、高温、火気から保護してください。
- リチウム電池を含む機器の輸送、廃棄、リサイクルでは、地域の要件に従ってください。
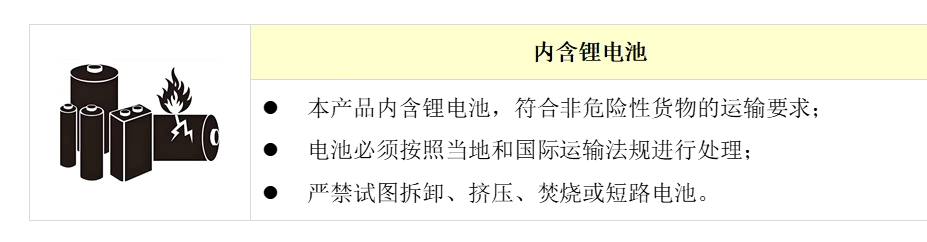
リチウム電池ラベル
関連ドキュメント
V2 純粋位置推定操作ガイド
V2 純粋位置推定バージョンの設定と使用方法を確認します。
V2 Pro UDP 通信プロトコル
UDP で位置推定データとデバイスデータを取得します。
V2 外部 LiDAR プロトコル
外部 LiDAR デバイスを統合します。
V2 ビジュアル位置推定 HTTP プロトコル
HTTP で位置推定モジュールと通信します。
V2 Service ROS1
V2 Service ROS1 のサンプルです。
V2 Service ROS2
V2 Service ROS2 のサンプルです。
最小構成 ROS ガイド
ROS 統合をすばやく開始します。