
전체 제품 문서는 다운로드 센터에서 다운로드할 수 있습니다.
주요 기능
- 근거리 iToF 깊이 감지: 0.05~1m 범위의 깊이 데이터를 출력합니다.
- 동기화된 RGB-D 출력: RGB와 정렬된 깊이 맵, RGB 이미지 및 포인트 클라우드를 제공합니다.
- 저조도 성능: 능동 조명이 조도가 낮거나 텍스처가 제한된 대상도 지원합니다.
- GMSL2 전송: 시스템 통합을 위해 장거리·내간섭 데이터 링크를 제공합니다.
사양
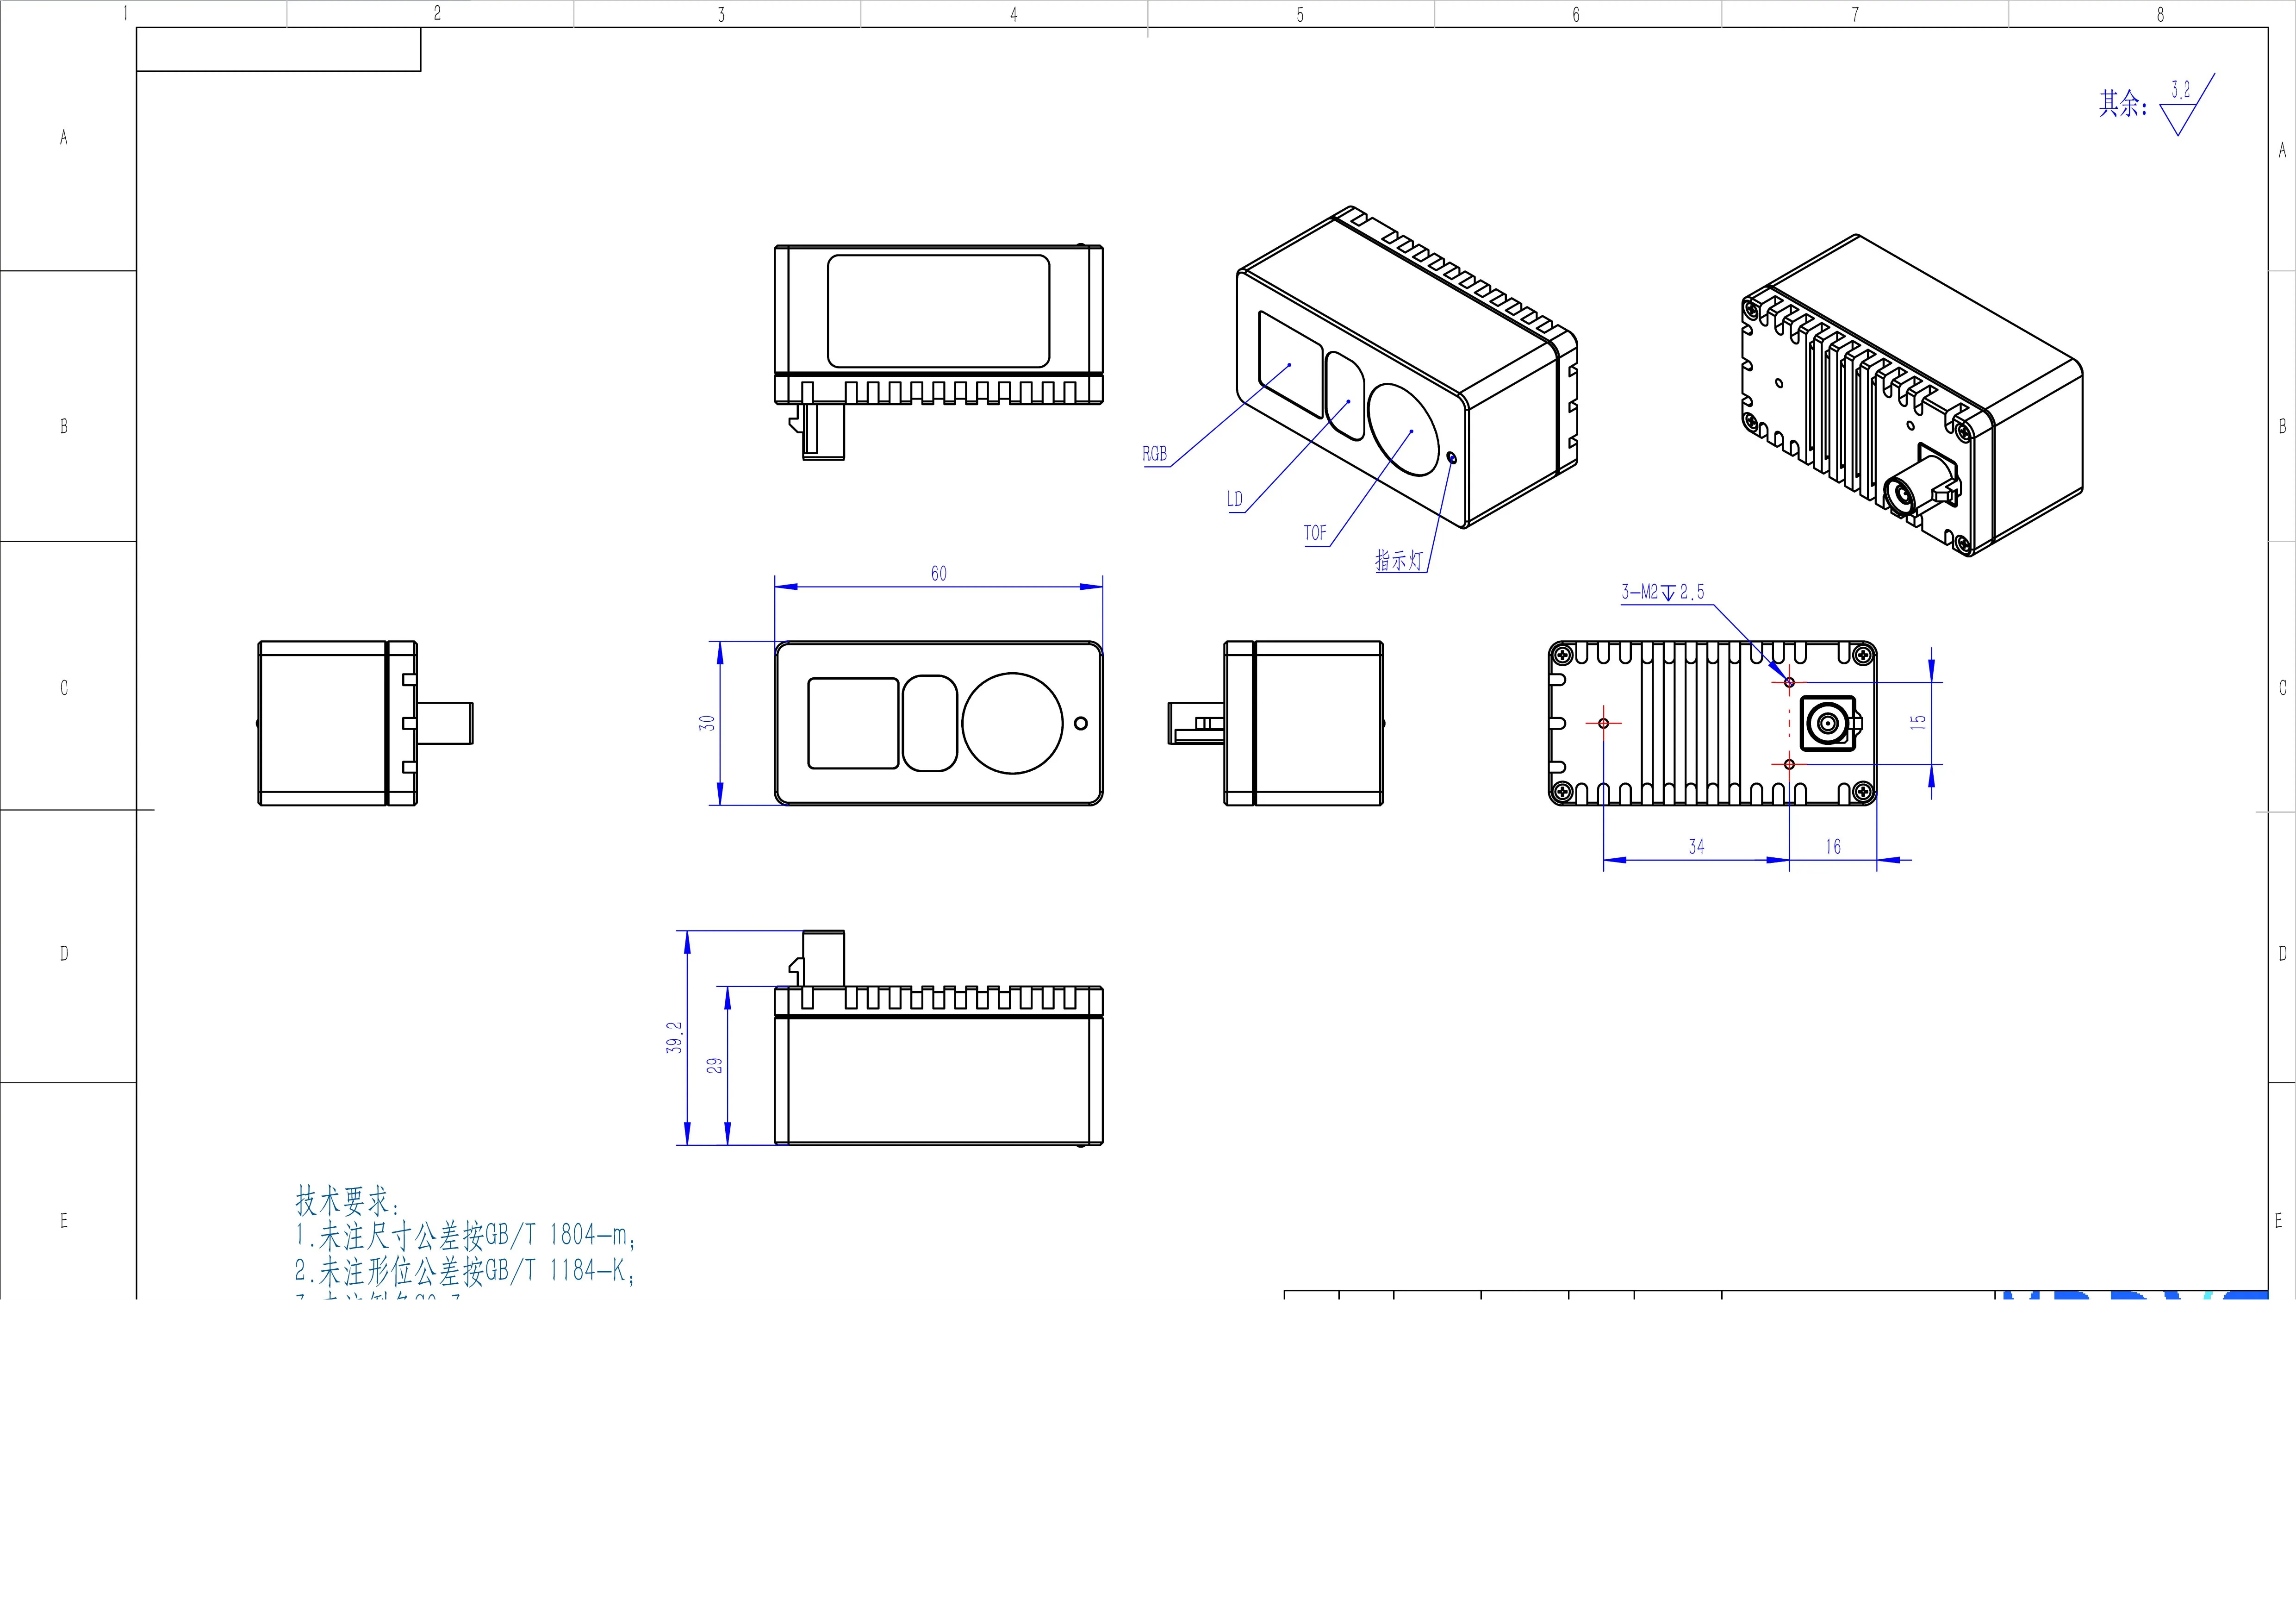
제품 크기
GMSL2 인터페이스
Serializer 구성
비디오 스트림 매개변수
FPGA 구성
스트리밍 시작
이미지를 캡처하려면 하드웨어 프레임 동기화와 스트림 제어가 모두 필요합니다.1
프레임 동기화 신호 제공
하드웨어 매뉴얼에 따라 MAX96717과 선택한 디시리얼라이저 사이의 프레임 동기화를 구성합니다. MAX96717 MFP0은 GPIO 트리거 출력으로 구성할 수 있습니다.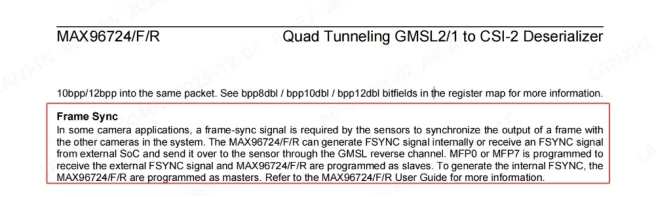
2
스트림 시작 명령 전송
스트리밍을 시작하려면 FPGA 레지스터 이 예에서
0x2000에 1을 쓰고, 중지하려면 0을 씁니다.0x11은 FPGA I²C 주소입니다.