
전체 제품 자료는 다운로드 센터에서 내려받을 수 있습니다.
제품 개요
S11은 모바일 로봇용 솔리드 스테이트 dToF RGB-D 카메라입니다. Ethernet 및 USB 버전으로 제공되며, 요청 시 MIPI 모듈도 공급할 수 있습니다. 카메라는 장애물 회피, 공간 인식 및 매핑을 위해 깊이, RGB 및 IR 진폭 데이터를 동기화하여 출력합니다. 일반적인 실외 작동 범위는 반사율 10%–90%에서 0.1–5m이며, 실내 최대 범위는 10m입니다. MIPI 모듈은 표준 버전과 동일한 깊이 기술을 사용하지만 인터페이스, 크기 및 전원 요구 사항이 다릅니다.기능 및 적용 분야
- 실내외 3D 데이터 캡처를 위한 dToF 깊이 감지.
- 동기화된 깊이, RGB 및 IR 진폭 출력. Ethernet 및 USB 버전은 RGB-D 정렬을 지원합니다.
- 소형 솔리드 스테이트 설계: Ethernet 버전 약 130g, USB 버전 약 90g.
- 청소 로봇, AGV/AMR, 서비스 로봇, 컴패니언 로봇 및 특수 목적 로봇에 적합합니다.
사양
기구 설계 및 배치
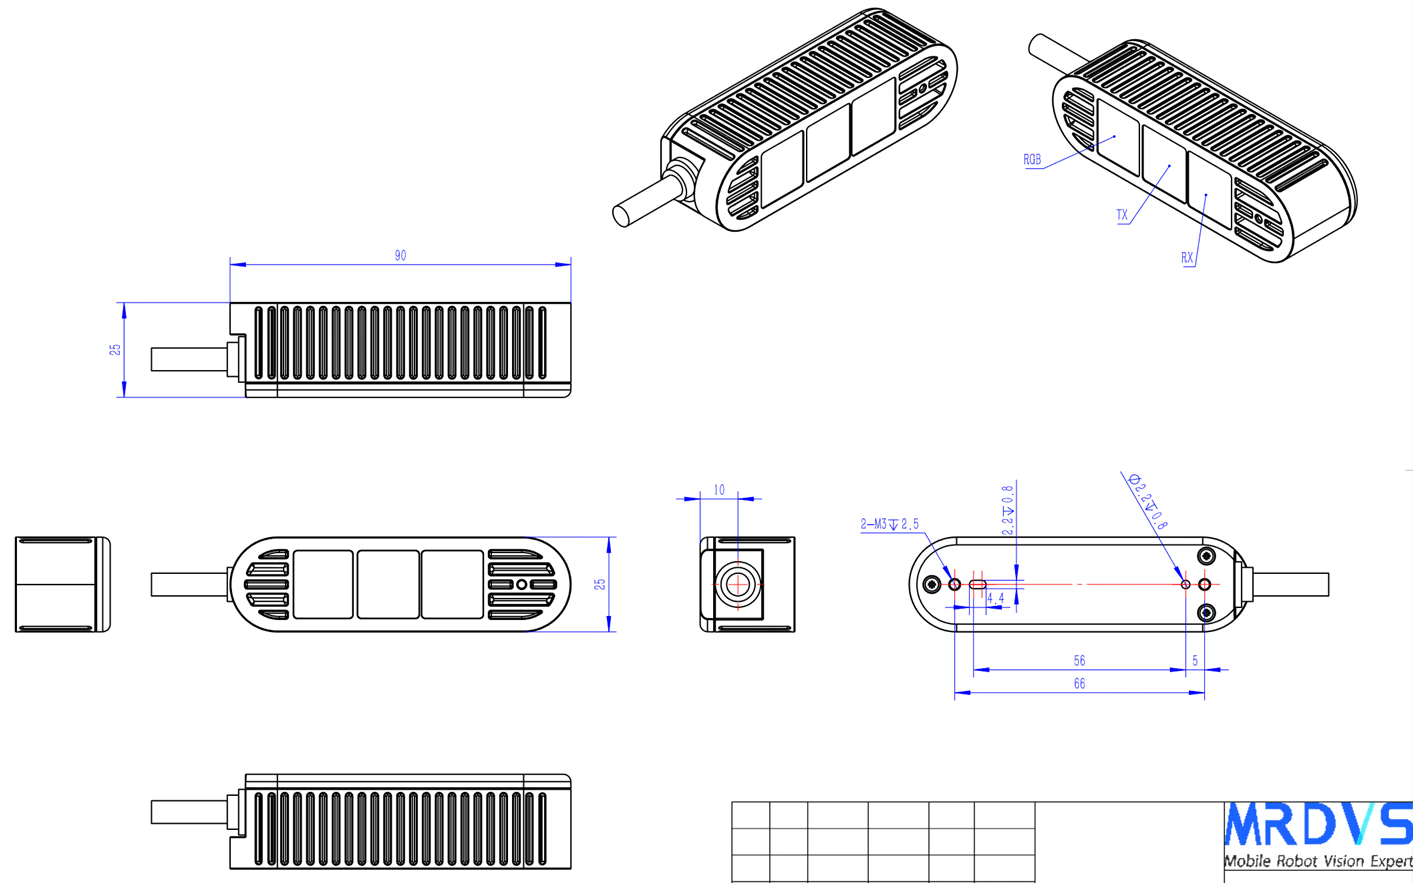
제품 구조 및 크기
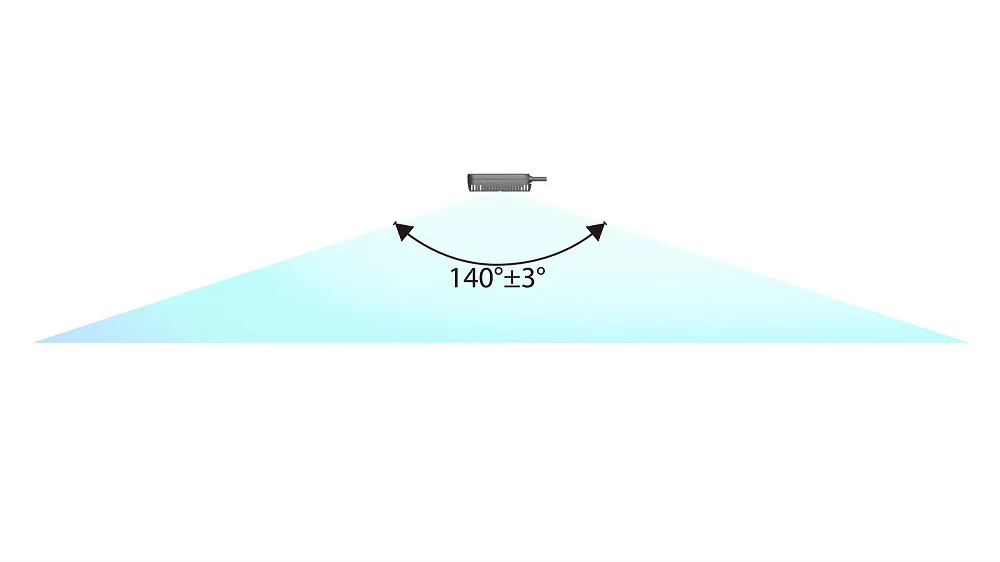
감지 범위
설치 요구 사항
- 시야각을 가리는 프레임, 보강재 또는 지나치게 작은 개구부를 피하십시오.
- 근거리 반사와 다중 경로 효과를 줄이기 위해 거울, 밝은 금속 또는 좁은 반사 공간 주변의 설치를 피하십시오.
- 보호 창이 필요하면 설치 후 투과율, 청결 상태 및 거리 측정 성능을 검증하십시오.
- 장착부를 과도하게 조이지 말고 밀폐 공간에서는 열 경로를 확보하십시오.
환경 및 신뢰성
최초 연결
1
장치 연결
Ethernet 버전은 24VDC / 2A 전원으로 공급하고 Cat 6 이상 Ethernet 케이블로 컴퓨터에 연결합니다. 파란색 표시등이 느리게 깜박이면 정상적으로 전원이 공급되는 상태입니다.
2
네트워크 설정
Ethernet 버전의 출고 시 기본 IP 주소는
192.168.100.82입니다. 컴퓨터를 같은 서브넷으로 설정하고 방화벽이 장치 통신을 차단하지 않는지 확인합니다.3
스트림 확인
호스트 애플리케이션에서 카메라를 열고 이미지가 선명하며 아티팩트나 끊김이 없는지 확인합니다. 필요에 따라 이미지 및 알고리즘 파라미터를 설정합니다.
LxCameraViewer 인터페이스
호스트 애플리케이션은 깊이, IR 진폭, 포인트 클라우드 및 RGB 이미지를 표시하고 기본 카메라 및 알고리즘 파라미터를 설정합니다.- 장치 목록에서 카메라를 선택하고 Open 또는 Close 를 클릭합니다.
- Capture 로 스트리밍을 시작하거나 중지하고 Save frame 으로 현재 스트림을 저장합니다.
- Depth, Intensity, RGB 또는 Point cloud 를 선택해 표시할 데이터를 정합니다.
문제 해결 및 안전
안전 라벨을 온전하고 읽을 수 있는 상태로 유지하며, 라벨과 제품 자료의 안전 요구 사항을 따르십시오.
사례
무인 지게차 사례
무인 지게차의 3D 인식 적용 사례를 확인합니다.
언더라이드 AMR 사례
낮은 장애물을 회피하는 적용 사례를 확인합니다.
휠형 휴머노이드 로봇 사례
휠형 휴머노이드 로봇의 3D 장애물 회피 적용 사례를 확인합니다.
사양서 및 매뉴얼
영문 PDF