
完整产品资料可在下载中心获取。
产品特点
- 近距离 iToF 深度感知:在 0.05–1 m 范围内输出深度数据。
- RGB-D 同步输出:同时提供深度图、RGB 图和点云,支持 RGB 对齐。
- 低照度适应性:采用主动光方案,适用于低照度和纹理较弱的目标。
- GMSL2 传输:支持长距离、抗干扰的数据链路集成。
规格参数
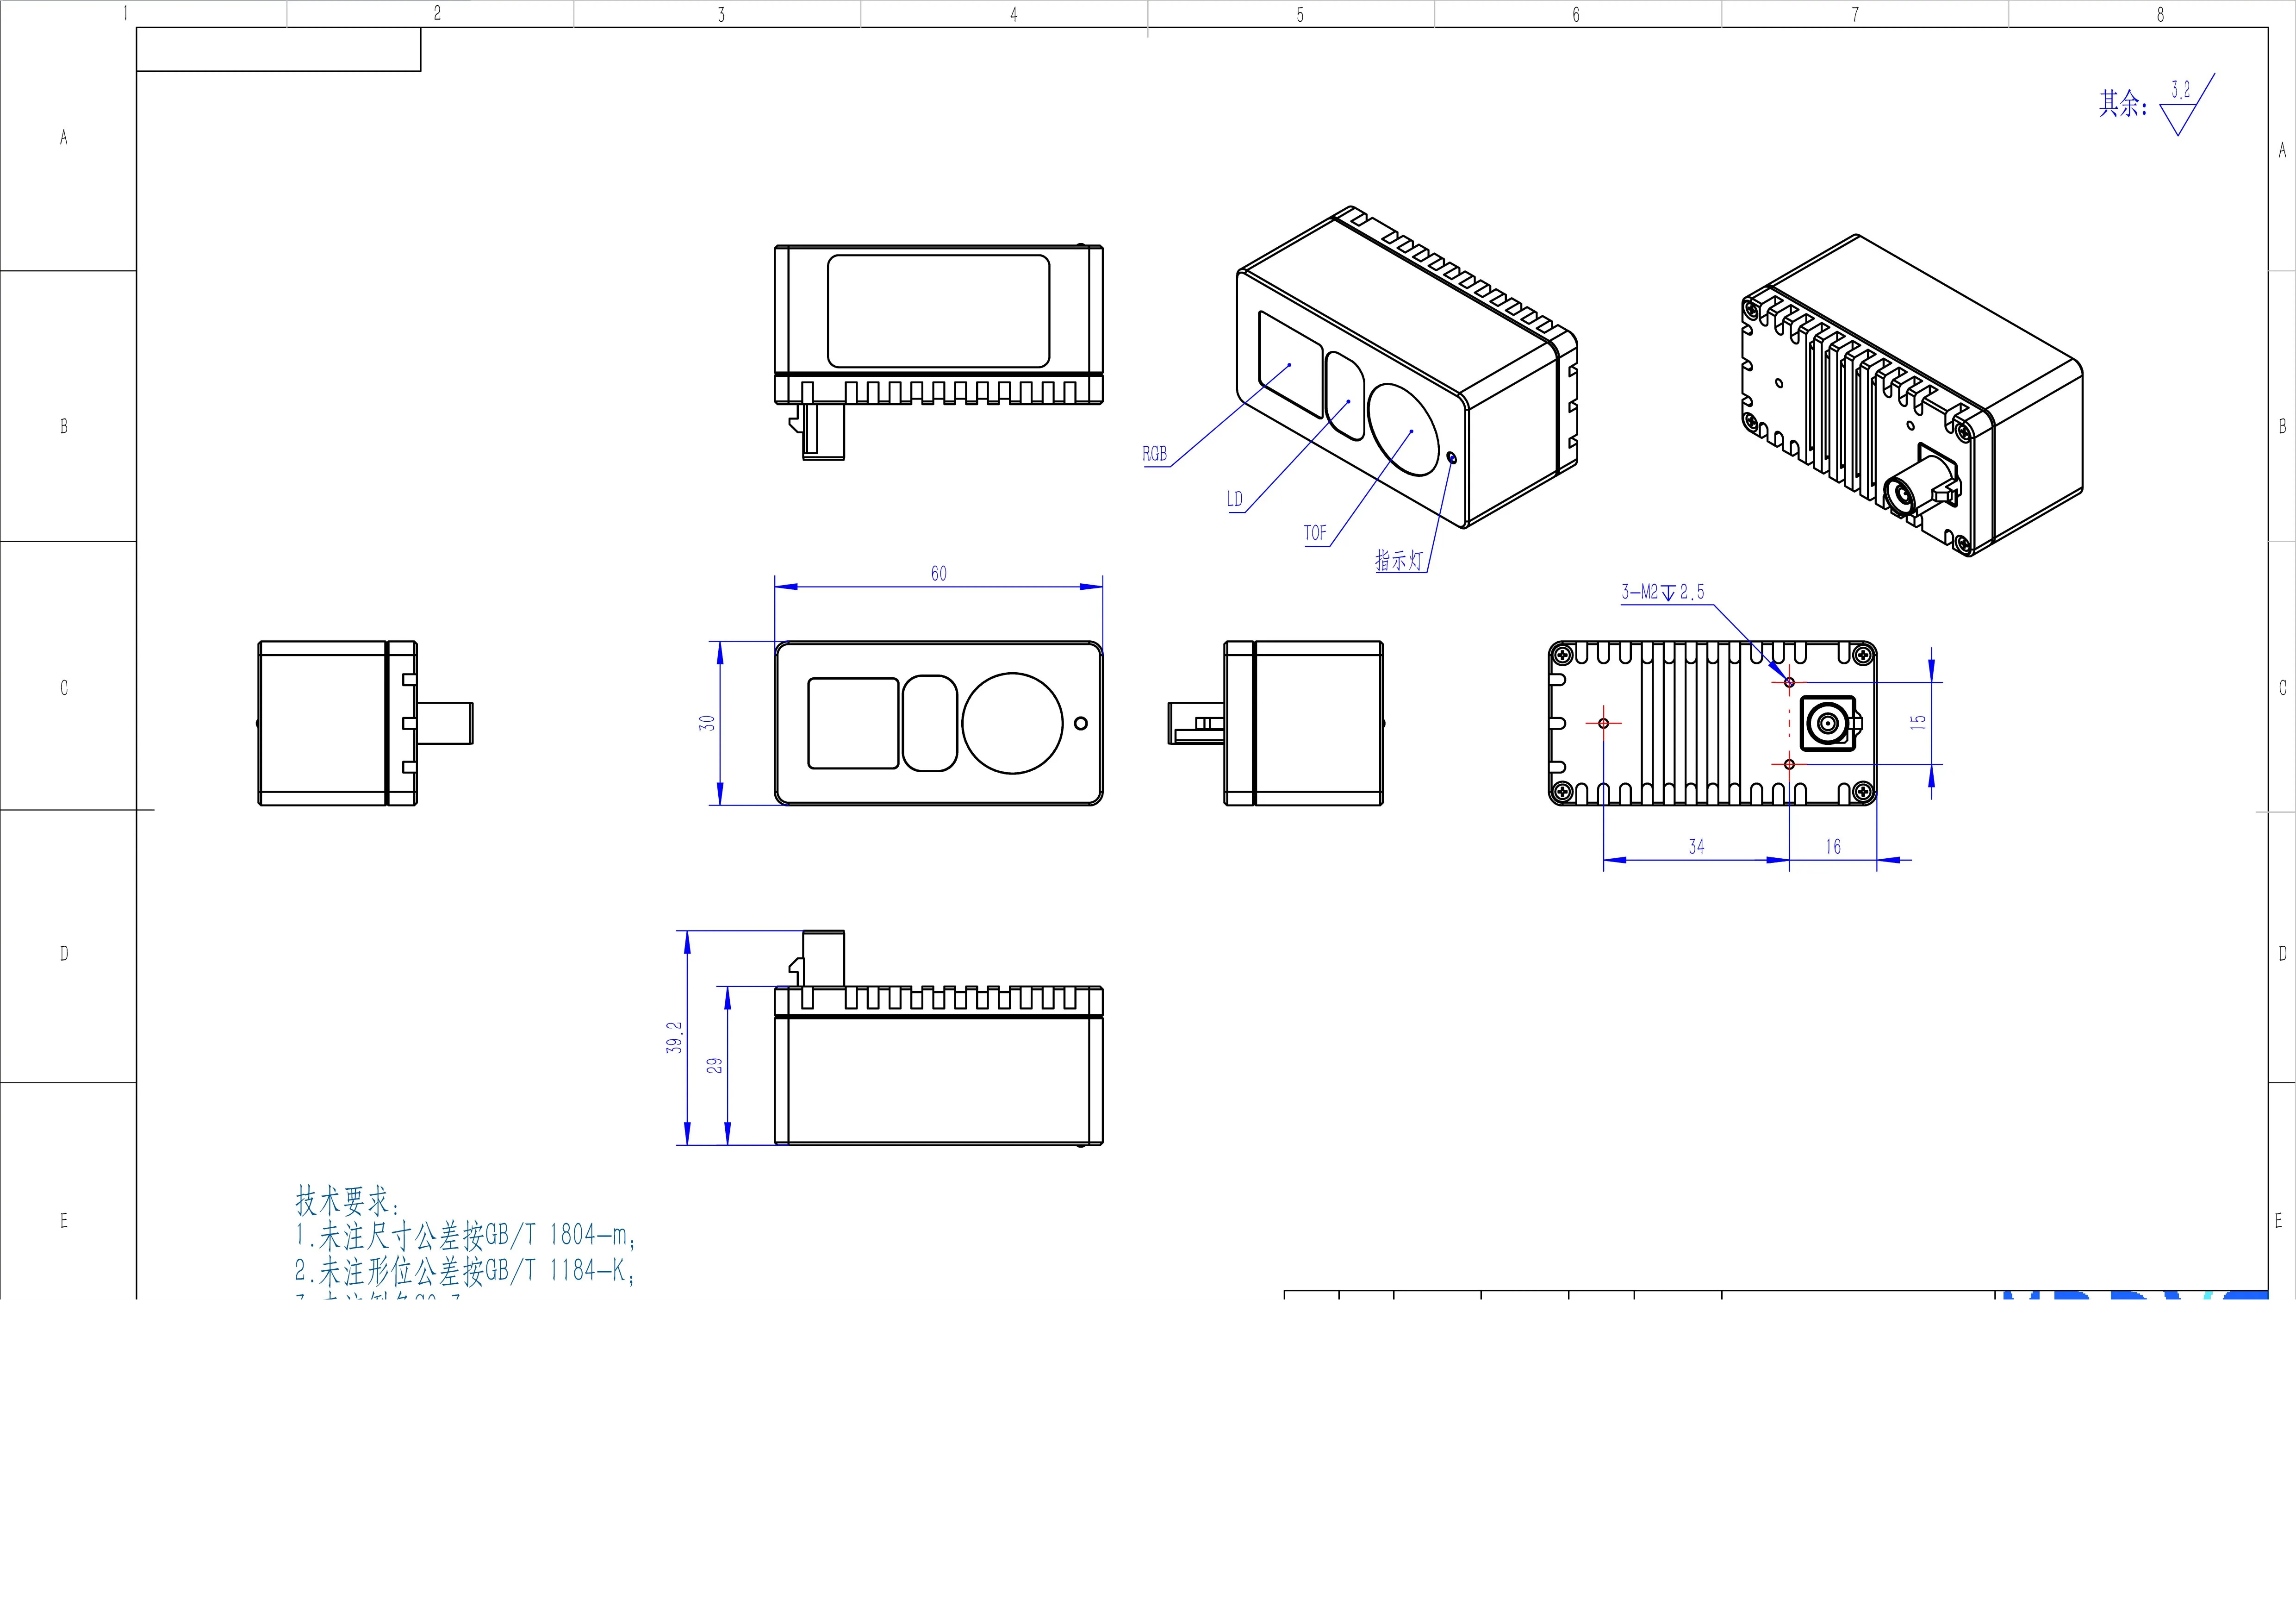
结构尺寸
GMSL2 接口
串化器配置
视频流参数
FPGA 配置
开始取流
相机取流需要同时满足硬件帧同步和开流控制两个条件。1
提供帧同步信号
按照 MAX96717 与所选解串器的硬件手册配置帧同步。MAX96717 的 MFP0 可配置为 GPIO 模拟触发输出。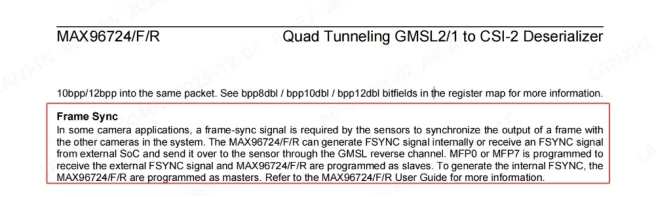
2
发送开流指令
向 FPGA 的寄存器 上例中的
0x2000 写入 1 开始取流;写入 0 停止取流。0x11 为 FPGA 的 I²C 地址。